

当前标签:谐波减速机器人
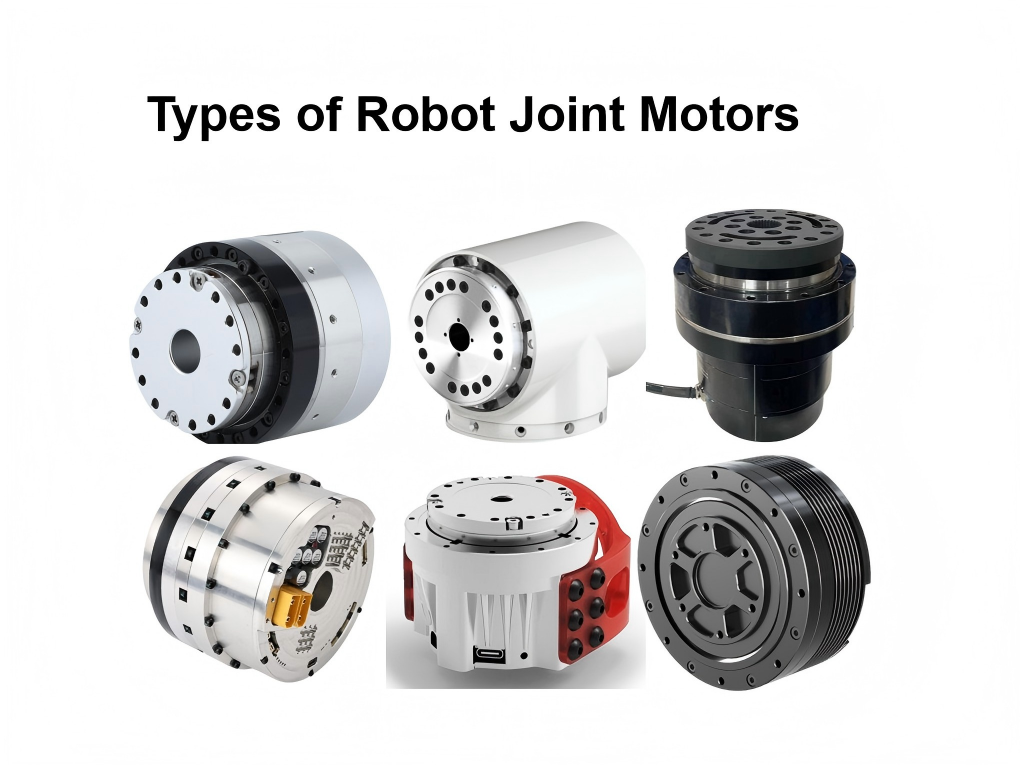
 机器人关节电机类型:型号选型、优缺点机器人关节电机是决定机器人性能、精度、效率和负载能力的关键部件之一。根据应用需求,机器人关节可采用电动、液压、气动或其他驱动技术。其中,电驱动方案已成为现代机器人的主流选择,尤其适用于人形机器人、工业机器人、协作机器人和移动机器人。电动机器人关节电机还可根据传动方式进一步细分,包括谐波减速器、行星减速器、摆线减速器、滚珠丝杠和直驱方案。每种类型在精度、扭矩密度、效率、抗冲击性、尺寸、成本和可反驱性方面各有优缺点。了解这些差异对于为特定应用选择合适的机器人关节电机至关重要。
 为什么机器人关节模块使用双编码器?双编码器机器人关节在高性能机器人领域正变得愈发重要。但增加第二个编码器并不只是再安装一个传感器那么简单。 其真正目的是回答两个不同的问题: 电机移动了多少?机器人关节实际移动了多少? 在由无框力矩电机、精密减速器、编码器和输出法兰组成的机器人关节模块中,电机侧编码器能够准确测量电机的位置和速度。然而,实际关节输出仍可能受到传动误差、扭转变形、摩擦、热漂移、装配公差以及外部负载变化的影响。 这就是为什么双编码器机器人关节能够提供更完整的反馈架构。一个编码器监测电机侧,另一个测量关节输出侧。二者结合可使控制器同时观测电机动态特性和实际关节位置。
- 前7大机器人关节电机提供商本文重点介绍了七家全球领先的机器人关节电机提供商,包括 Harmonic Drive Systems、Kollmorgen、Maxon、Midea Industrial Technology (Welling)、HONPINE、Laifual Drive 和 CubeMars。
- 鸿磐HAG 谐波机器人关节电机单元(带扭矩传感器)综合指南本文全面概述了 鸿磐 HAG 谐波机器人关节电机单元(带扭矩传感器),包括其功能、优势、劣势及应用价值。