

当前标签:摆线针轮减速器
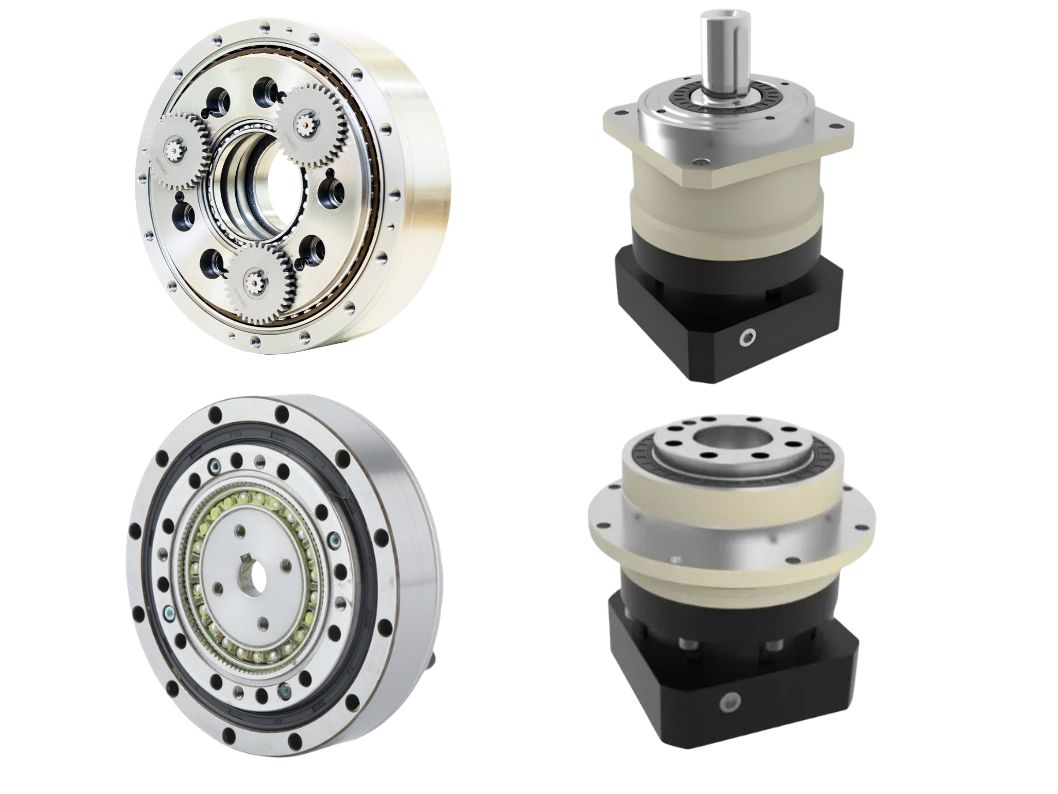
 工业机器人精密减速器:从传统传动到自补偿回程间隙技术大家好,我是 HONPINE 技术总监 Theodore Li。今天,我想讨论工业机器人精密减速器,以及在长期运行过程中保持传动精度所面临的挑战。谐波传动、RV 传动、摆线传动和行星传动在精度、刚度、扭矩密度和紧凑性方面各具不同组合,因此减速器的选择在很大程度上取决于机器人的结构和关节要求。然而,初始回程间隙只是问题的一部分。随着传动部件的磨损,机械间隙的变化会逐渐影响定位性能。本文探讨工业机器人采用的主要精密传动技术,并介绍 HONPINE 的自补偿回程间隙技术,该技术旨在解决传动系统整个使用寿命期间的精度保持问题。
 为什么工业机器人和重载设备更青睐双摆线盘RV减速器?许多工程师在首次查看RV减速器内部结构时都会有同样的疑问:如果单个摆线盘已经能够实现减速,为什么工业机器人RV减速器几乎总是采用两个摆线盘?增加一个摆线盘会增加零部件数量、装配复杂度和制造成本,因此其用途值得深入探讨。答案并不只是为了获得更高的减速比。双摆线盘RV减速器旨在通过更好的受力平衡、载荷分担、回程间隙控制、扭转刚度和长期可靠性,改善传动系统的整体机械性能。本文将使用RV减速器装配模型和运动仿真来研究这些机制,并说明为何双摆线盘结构被广泛应用于工业机器人、机床、回转工作台及其他重载精密传动系统。
- 鸿磐谐波减速器、RV减速器、行星减速器助力人形机器人发展人形机器人正从实验室中的能力展示迈向广泛的工业应用。一场由轻量化材料、具身智能和自主电池更换技术驱动的生产力革命,正在全球范围内的工厂、医院和家庭中展开。人形机器人的“关节革命”正在进行中。人形机器人由数千个零部件组成,其中执行器作为最关键的运动部件,被称为机器人的“关节和肌肉”。由于具有高精度和紧凑尺寸,谐波减速器被广泛应用于旋转关节。