

当前标签:end effector
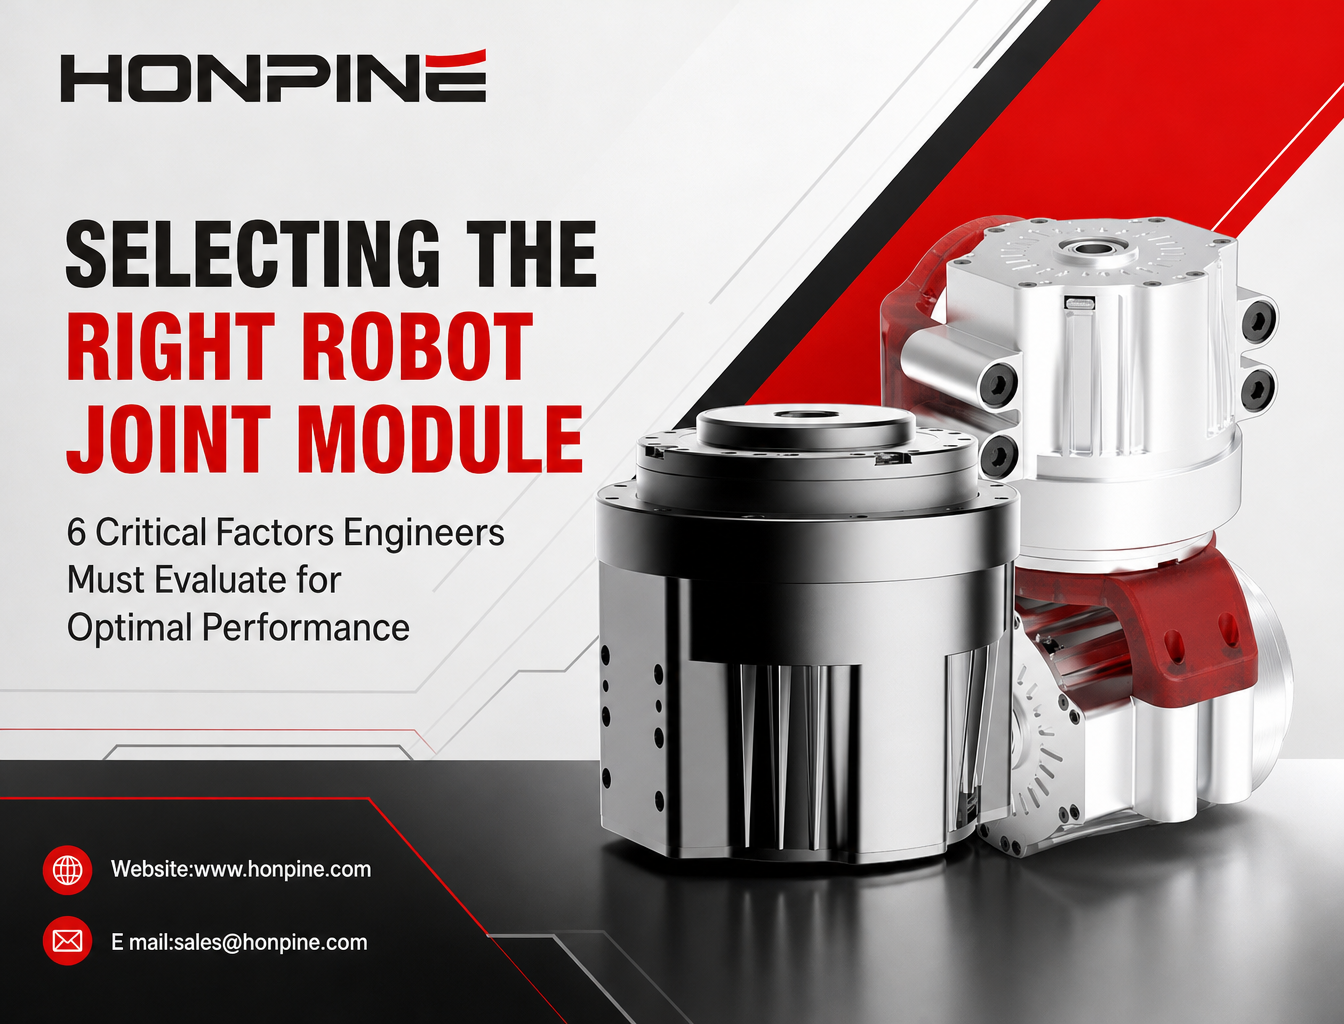
 机器人关节模组选型指南:如何根据负载、精度、力控和运动要求选择合适的关节模组协作机器人和人形机器人关节模块选型指南,涵盖扭矩、速度、减速器、编码器、扭矩传感器、驱动系统及热管理。
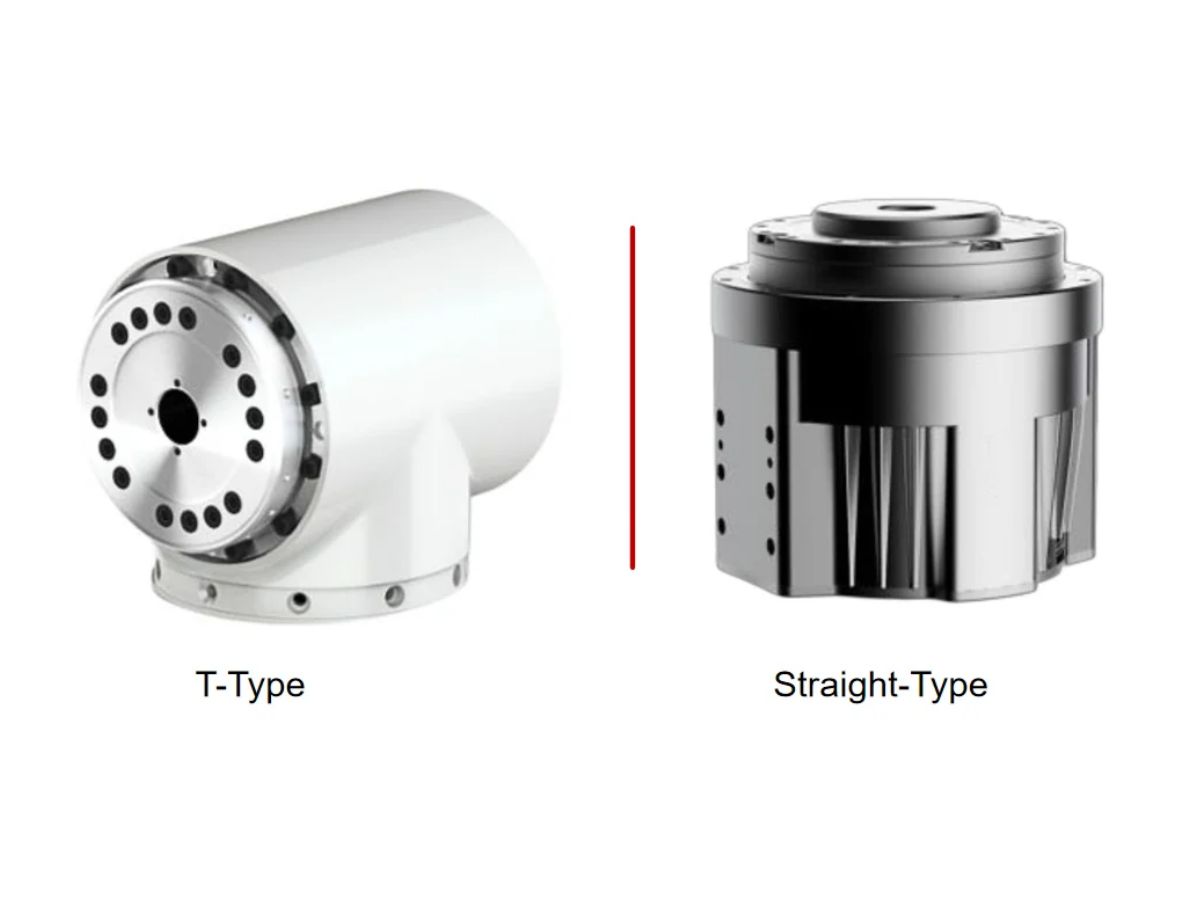
 协作机器人应选择T型还是直型谐波关节模块?设计紧凑型高性能协作机器人时,选择合适的谐波关节模块至关重要。您应该选择TCHL直型谐波关节模块,还是HTS T型谐波关节模块?虽然这两种结构都能实现机器人的精准运动,但其输出法兰几何形状不同,会影响安装空间、连杆连接、电缆布线和机械集成。在本指南中,HONPINE技术总监Theodore Li将介绍这两种设计的主要区别、各自的优势与局限,以及如何为协作机器人机械臂选择最合适的结构。
- 带扭矩传感器的谐波关节执行器如何提升机器人力控能力?了解 HONPINE TCHL 谐波关节执行器如何利用集成式输出扭矩传感器,支持力反馈、碰撞检测、柔顺装配、康复机器人和远程操控。
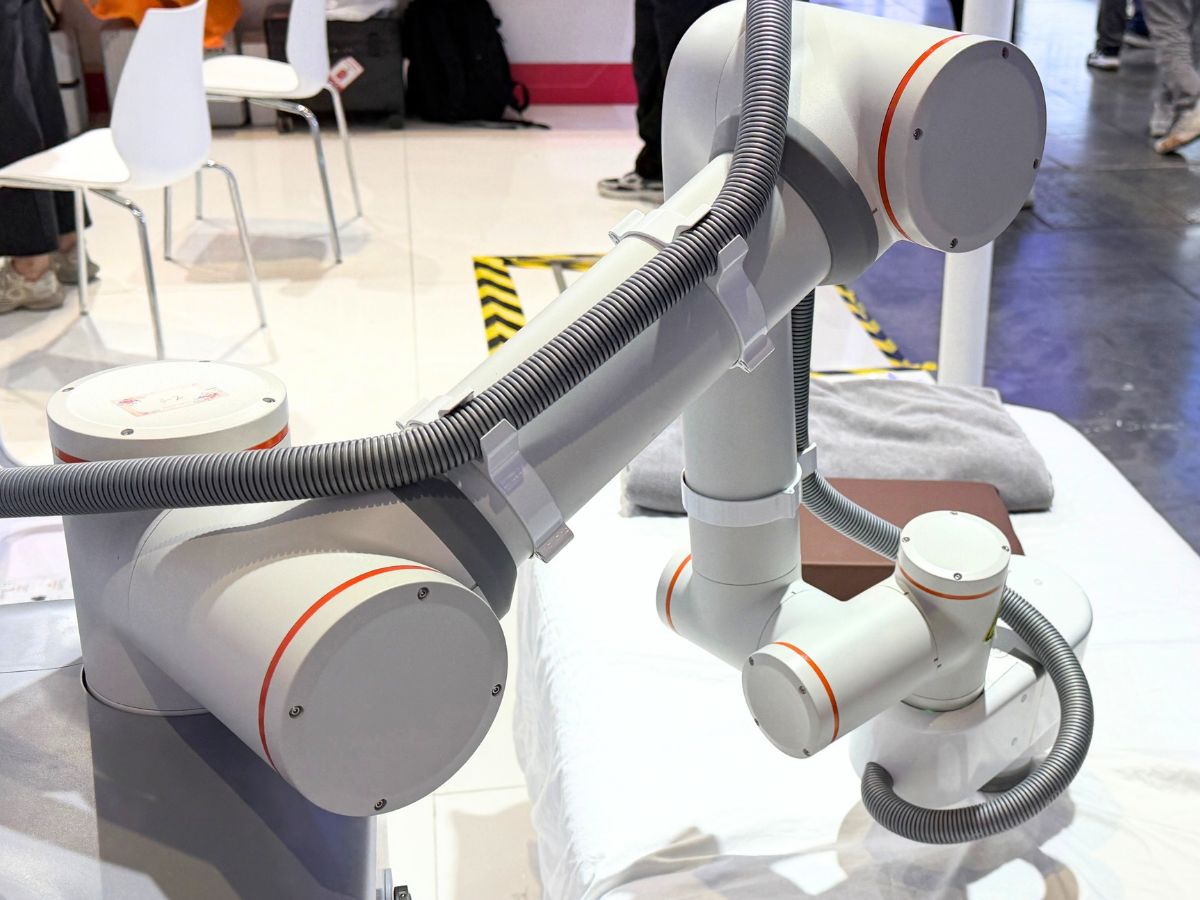
- 为什么床旁物理治疗机器人需要力控关节模块?治疗机器人销售的不是机械臂,而是施加于人体的力。压力、节奏和深度是治疗处方,而位置控制无法实现这些要求:软组织具有柔顺性且随时间变化,因此同一个位置指令在肌肉和骨骼处产生的接触力可能相差数倍。力控谐波关节模块将接触力转化为闭环控制变量——这是确保治疗剂量可重复、人体接触安全以及治疗师的操作手法可传授的唯一方式。本文以一张床旁治疗机器人的现场照片为起点,解读其配置,阐述力控不可或缺的五个原因,逐项确定 HONPINE 的 TCHL 与 HAG 选型标准,并给出用于确定机架尺寸的扭矩传感器分辨率预算。

{item.title}
{item.description}