

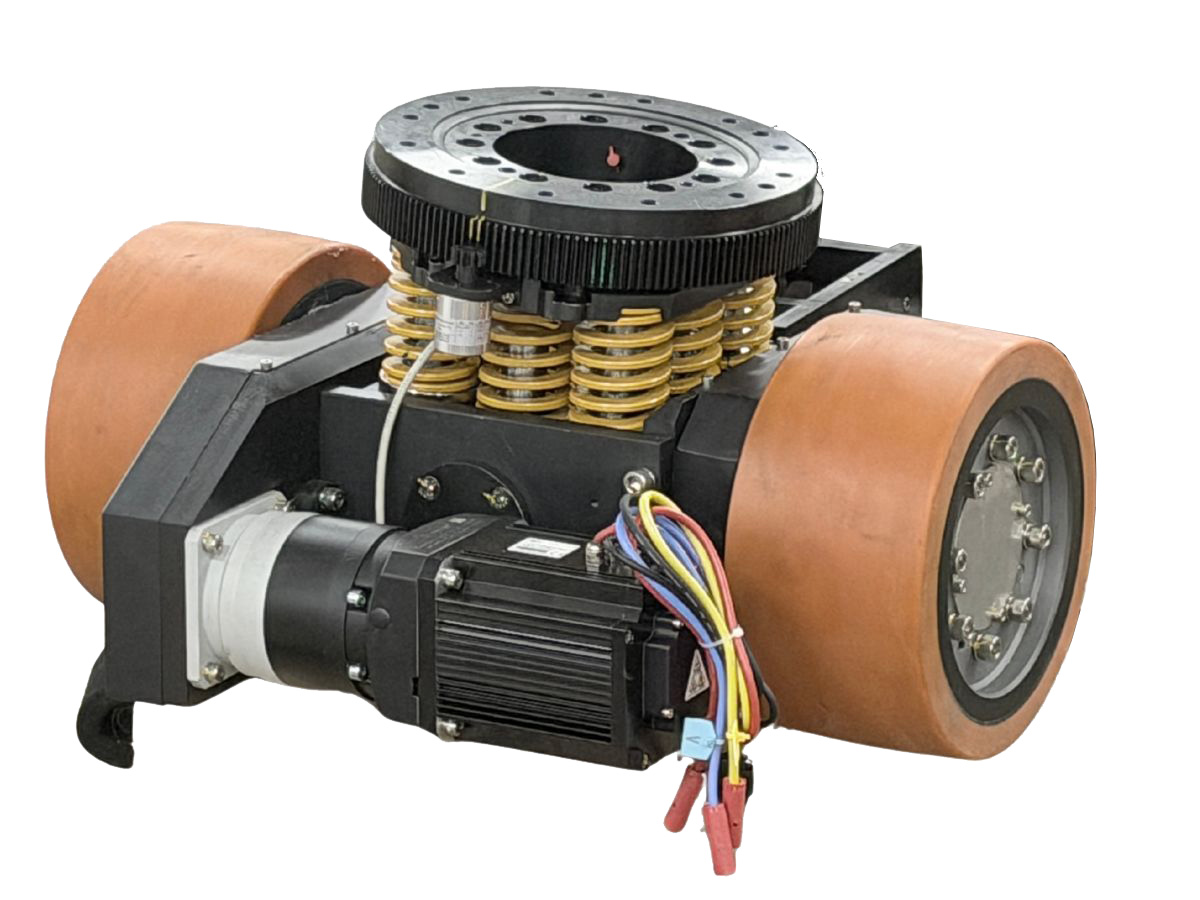
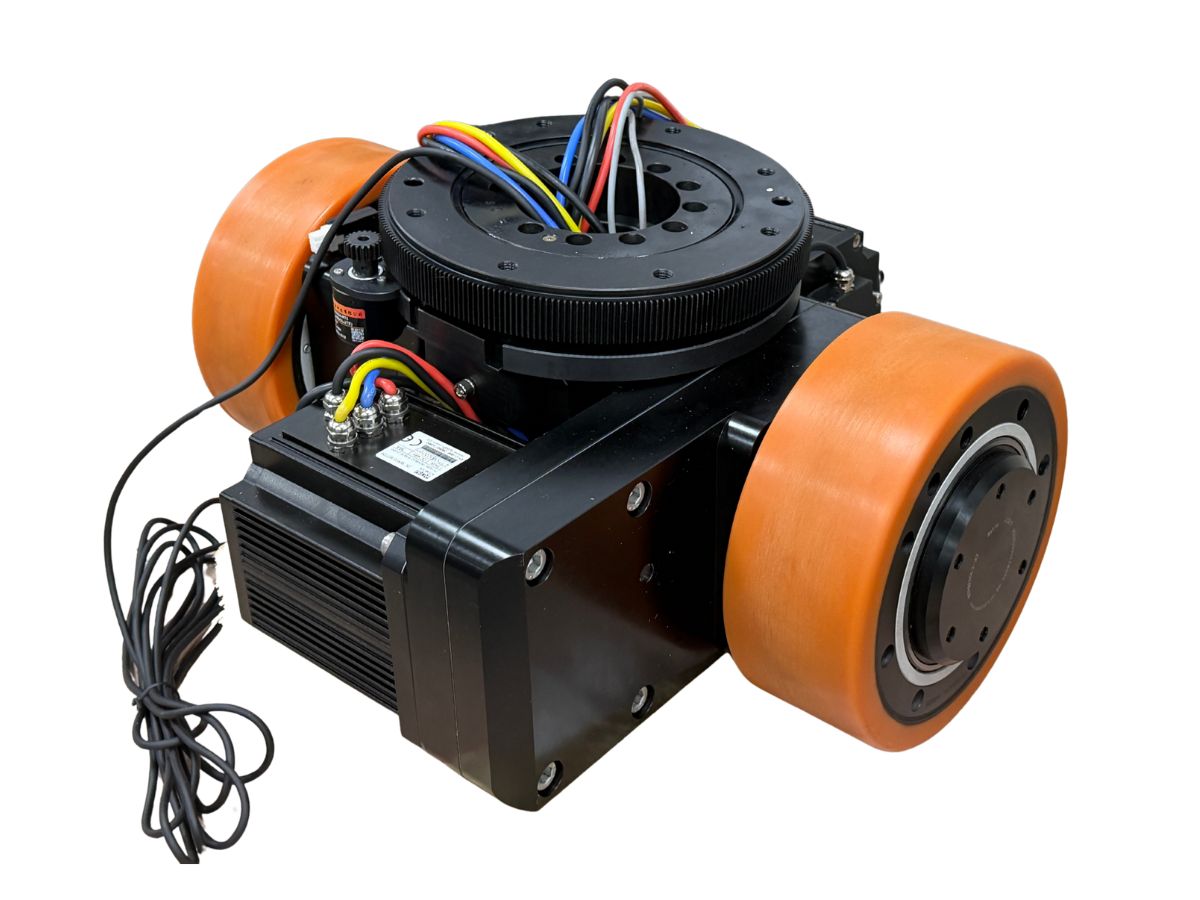
TYCD 卧式差速传动双轮电机
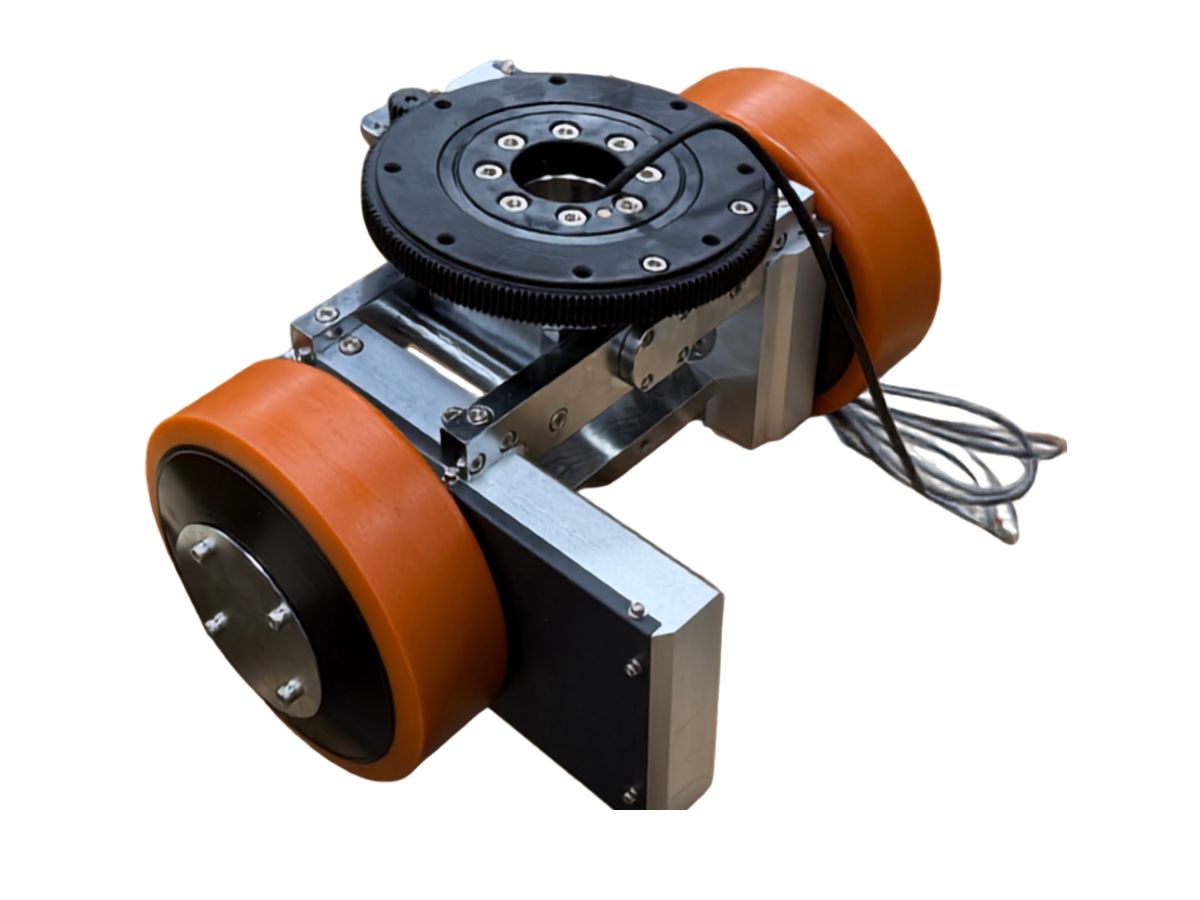
● 简介
采用水平布局时,当左轮转速高于右轮时,车辆向右转向。当两个驱动轮以相反方向旋转时,车辆可以原地旋转。
TYCD 差速驱动轮可根据应用需求进行配置,包括轮径、最大载重能力、电机功率和减速箱减速比。可选配置包括橡胶轮胎以及转向、弹簧和液压悬挂系统等不同悬挂方案。
特点
1. 扁平紧凑的结构
由于两个驱动轮固定于同一方向,驱动电机可完全水平地安装在车辆底盘内部。这种扁平化配置提高了垂直空间利用率,使差速驱动系统适用于紧凑型 AGV 和 AMR 底盘设计。
2. 与转向轮模块相比成本更低
差速驱动系统所需的机械部件比转向轮模块更少。
无需专用转向电机、复杂的回转轴承,也无需转向轮机构通常所需的精密齿轮传动。基本配置由两台带减速箱的驱动电机和两个被动万向轮组成。
控制系统也更简单。仅需两台电机驱动器,无需像转向轮模块那样对独立的驱动电机和转向电机进行协调控制。
3. 零转弯半径和优异的机动性
差速驱动系统可实现 360° 原地旋转。当左右驱动轮以相同速度、相反方向旋转时,车辆可绕其几何中心旋转,无需前进或后退。
这使差速驱动 AGV 非常适合狭小空间。在拥挤的仓库通道、餐厅走廊或电梯入口处,车辆无需像传统叉车那样反复前进和后退操作,即可完成转向和调整朝向,从而提高空间利用率和运行灵活性。
4. 运动控制简单,开发速度快
差速驱动车辆的运动学模型是移动机器人领域最基础且最成熟的模型之一。车辆线速度与角速度之间的关系相对简单,因此对主控制器的计算要求较低,开发周期更短。
5. 适用于高频运行的快速动态响应
差速驱动系统非常适合频繁启停、快速加速和快速减速的应用。
对于电商分拣和物料搬运等高频作业,两轮差速驱动配置可提供快速动态响应和精确速度控制,支持高吞吐量 AGV 运行。
6. 高可靠性和易维护性
机械结构相对简单,没有复杂的转向齿轮、同步带或回转机构。较少的机械部件意味着更少的潜在故障点,并简化了维护工作。
如果某个驱动轮或电机需要维修,通常可以单独拆卸和更换受影响的部件。与可能需要拆卸更为集成的转向机构的转向轮模块相比,这可以减少维护停机时间。
7. 在适宜条件下具有良好的牵引力和抓地力
在平坦的室内地面上,两个驱动轮通常承载车辆重量的较大部分,而万向轮提供额外支撑,形成三点或四点支撑结构。
由此产生的轮载可提供充足的地面接触,并有助于减少车轮打滑,为轻载牵引 AGV 和物料运输车等应用提供良好的牵引力。
TYCD 差速驱动轮为 AGV、AMR、仓库运输车、电商分拣系统和轻载牵引应用提供紧凑且经济的运动解决方案,尤其适用于需要简单控制、高机动性和高效底盘空间利用率的场景。