

当前标签:planetary reducer
 如何选择人形机器人关节电机?在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
- 机器人领域中谐波减速器的优势在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
- 如何选择最佳机器人关节模组供应商?机器人臂在各个领域中发挥着重要作用,例如智能制造、医疗设备和航空航天。作为机器人臂的核心部件,关节模组具有结构紧凑、模块化设计、轻量化、高精度以及安全可靠等特点。这些关节模组驱动机器人臂的旋转运动,直接影响系统的运动控制质量和精度。优化关节模组的设计和性能,可以进一步提高机器人臂的运动控制精度、稳定性和响应效率,以满足不同应用场景中的严苛要求。
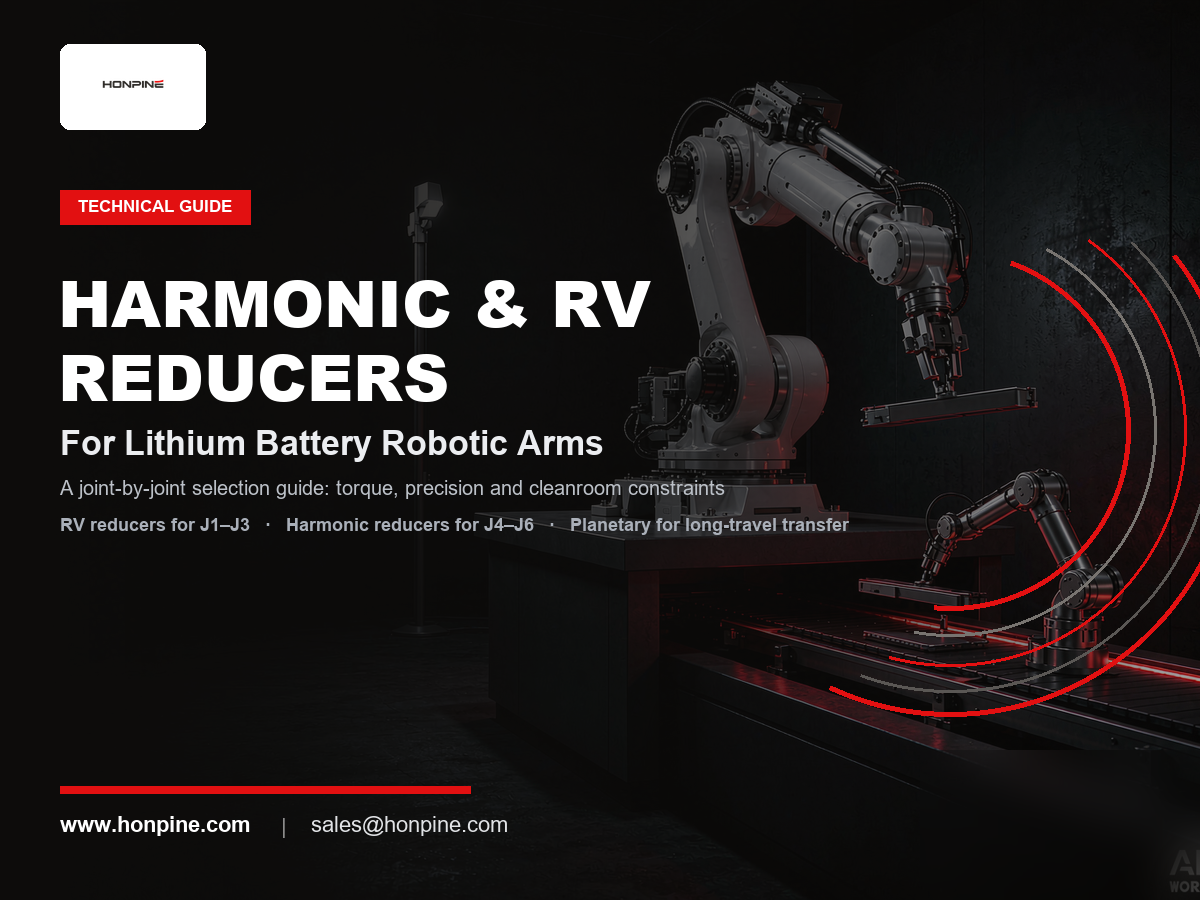
- 锂电池机械臂的谐波减速器与RV减速器:逐关节选型指南在锂电池工厂,为机械臂选择减速器并非要找出一款“最佳”减速器,而是要根据关节分配任务。RV减速器用于肩部和肘部(J1–J3),这些部位最看重刚度、抗冲击性和长寿命;谐波减速器用于腕部(J4–J6),这些部位的定位精度取决于近乎零背隙、高扭矩密度和轻量化。行程较长的笛卡尔坐标搬运则可采用成本更低的行星齿轮箱。锂电池生产还需满足三项更严格的要求:极高的重复定位精度(±0.02–0.05 mm)、全天候高负载运行,以及对金属颗粒污染零容忍。本指南将说明逐关节选型的逻辑、比较三种减速器类型,并列出适用于各工位的典型配置。



{item.title}
{item.description}