

锂电池机械臂的谐波减速器与RV减速器:逐关节选型指南
在锂电池工厂中,为机械臂选择减速器,并不是挑选一个“最好的”齿轮箱,而是按关节分配任务——根据每个关节承受的扭矩、需要保持的精度以及所处的环境来决定。
因此,我们将两条产品线作为一套解决方案提供,而不是让客户被迫二选一:
在这一通用原则之上,锂电池生产还增加了两项硬性要求:峰值扭矩验证和清洁润滑(以防止金属颗粒污染电池电芯)。
减速器在机器人关节内部究竟发挥什么作用?
许多选型讨论之所以会出错,是因为人们把减速器当作简单的“扭矩放大器”。实际上,减速器在关节内部同时承担四项功能。
关节减速器的四项功能
1. 降低转速、放大扭矩——将电机的工作点调整到高效率区,使较小的电机也能输出更大的扭矩。
2. 传递精度误差——电机侧的误差会被减速比N除小;但减速器自身的背隙和传动误差会以100%的幅度传到机械臂末端,并沿整条机械臂放大为末端执行器的位置误差。
3. 承载——将负载扭矩从电机轴传递到机械结构;电机只负责产生动力和控制速度。
4. 刚度——扭转刚度直接决定机械共振频率,进而决定伺服带宽和可实现的循环时间。
主导整体选型的两项推论
关节越靠近基座,刚度要求越高。它承受的扭矩最大:包括整条机械臂和负载的重力扭矩,以及加速过程中的惯性扭矩。
关节越靠近末端执行器,重量就必须越轻。腕部每增加一千克,所有上游关节和结构都必须逐级加强——这就是“重量螺旋效应”。
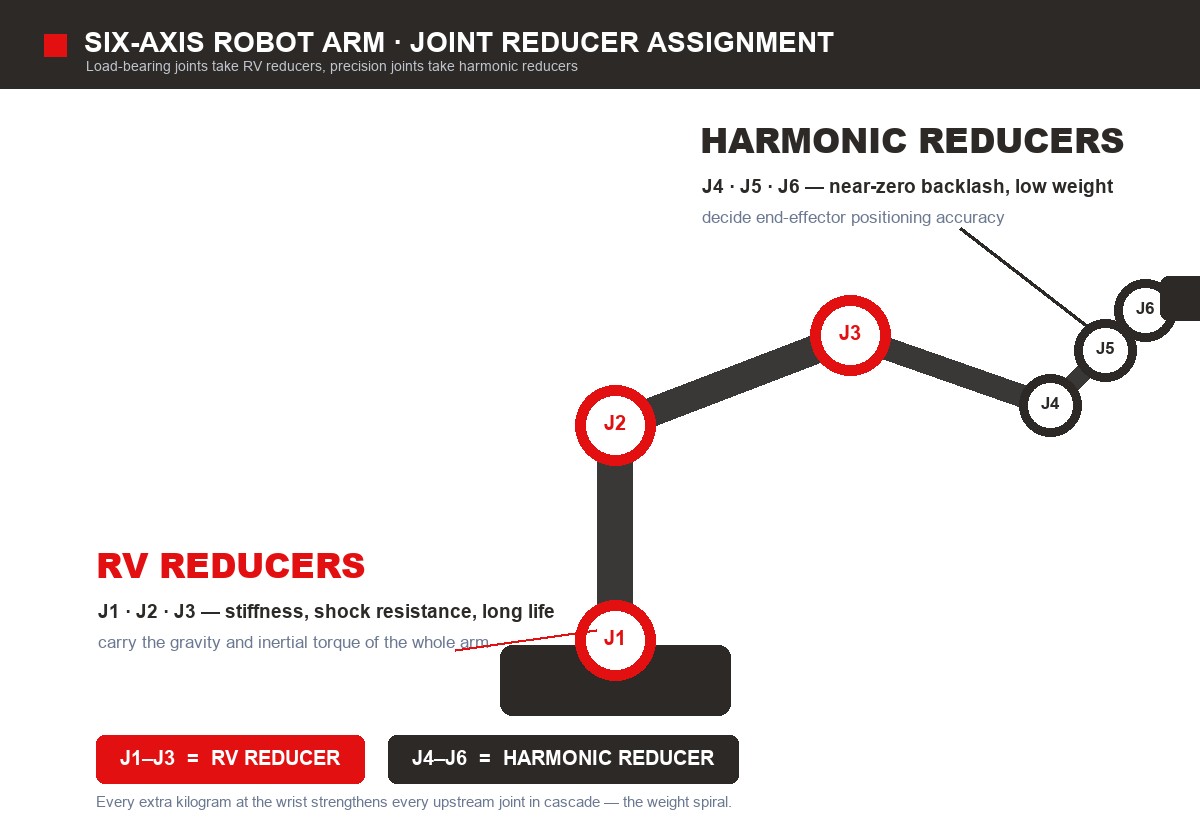
这就是RV减速器和谐波减速器按机械臂空间位置分工的工程原因,也是我们将两条产品线打造为匹配解决方案的原因。
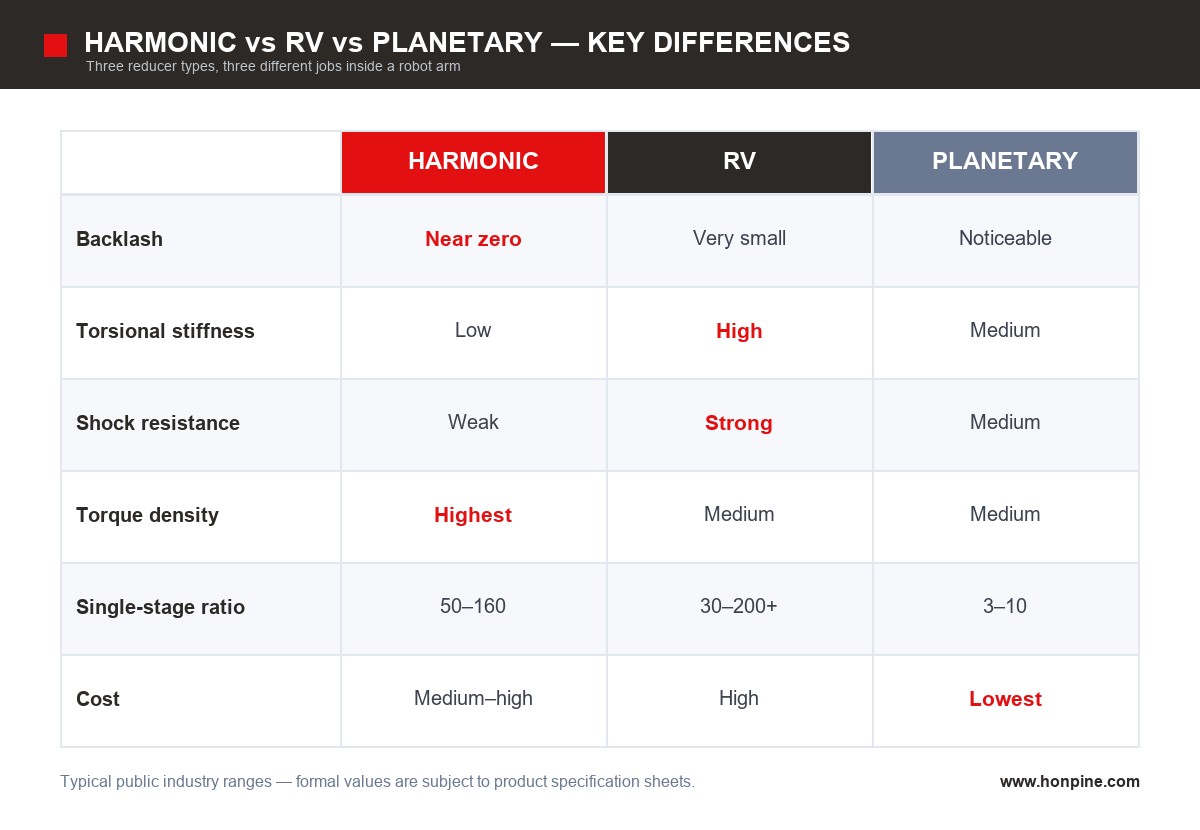
谐波减速器、RV减速器与行星减速器:分工的边界在哪里
一句话概括:谐波减速器以刚度换取精度和轻量化;RV减速器则以尺寸和成本换取刚度与寿命。
锂电池生产线循环频率高,意味着频繁急加速和制动——产生较大的惯性扭矩和急停冲击。承载关节必须优先考虑刚度;只有精密关节才适合采用谐波减速器。这不是偏好问题,而是由力学决定的。
产品线1:用于精密关节的谐波减速器(J4–J6、轻型关节、协作机器人的所有关节)
谐波减速器的适用场景
六轴机器人的腕部(J4–J6)
轻载搬运机器人的所有关节(5–20 kg级)
协作机器人的所有关节——轻量化本身就是固有安全特性,有助于控制碰撞力
SCARA和Delta机器人上的高速拾取放置、分拣和扫描工位
典型参数范围
不适用的场景
长臂展、高惯量的承载关节,且经常急停:柔轮的耐冲击性较差——如果峰值验证不通过,就不要勉强使用。
连续运行且润滑脂更换窗口很短:必须通过L10寿命计算认真评估柔轮寿命。
产品线2:用于承载关节的RV减速器(J1–J3、变位机、螺母拧紧设备)
RV减速器的适用场景
六轴机器人的肩部和肘部(J1–J3),尤其是30–200 kg重载机型
模组装配、汇流排焊接和涂胶:长臂展、高循环频率
翻转/变位单元和螺母拧紧工位:主要承受倾覆力矩
需要大减速比且必须吸收急停冲击的任何关节
典型参数范围
不适用的场景
腕部和轻型末端执行器关节:其尺寸和重量会增加所有上游关节的负担,因此经济性不佳。
长行程直线运动:其结构并非为长行程设计;采用齿轮齿条的行星减速器是更合适的选择。
两条产品线如何在六轴机械臂上协同工作?
有一种常见错误值得特别说明:不能盲目将J1/J2的结论照搬到J3。对于轻载机型,大规格谐波减速器可以切实减轻重量并降低成本;对于重载机型,RV减速器则不可或缺。分界应由扭矩计算确定,而不是凭经验。
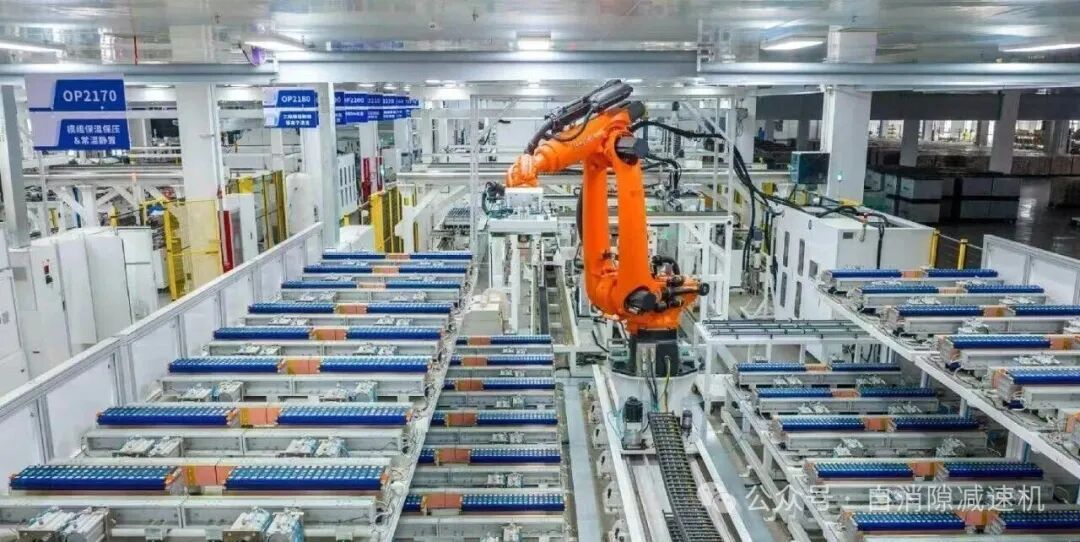
为什么锂电池生产比一般自动化要求更高?
在汽车焊接生产线上运行良好的同一套RV加谐波减速器组合,可能无法通过锂电池生产线的验收。差异在于还需满足三项额外筛选条件。
筛选条件1:极高的精度要求
极耳/盖帽对齐、汇流排焊接、模组装入电池包——六轴机器人的重复定位精度通常为±0.02–0.05 mm。该数值由“背隙+角度传动误差,再乘以臂长”决定。机械臂越长,同样的背隙在末端执行器处放大的程度就越大。因此,必须单独验证腕部关节的背隙,不能只看设备铭牌。
筛选条件2:快速循环与高负载率
电芯分选和上料速度可达每分钟几十件乃至一百多件,并伴随持续加速和减速。高伺服带宽是硬性要求,而带宽上限等于机械共振频率,该频率由减速器的扭转刚度决定。刚度不足会表现为典型的“停止后仍抖动”残余振动。选型应依据平均允许输入转速,而不是瞬时峰值。
筛选条件3:对颗粒污染零容忍
锂电池对金属颗粒极为敏感——单个磨损颗粒就可能导致内部短路或自放电。必须检查以下三项:
密封等级——将磨损碎屑留在关节内部。
低析尘/低挥发润滑脂——常见选择为PFPE(全氟聚醚)类润滑脂。
不同区域的特殊要求——电解液注液区和卷绕区可能需要干式运行或特殊润滑脂;注液/化成区域还需针对易燃电解液蒸气采取防爆和防静电措施。
如果再叠加24/7连续运行要求,减速器寿命和润滑脂周期就会直接影响停机计划。谐波减速器的柔轮必须通过L10寿命验证,仅凭额定扭矩并不足够。
各工位推荐的减速器配置
这些负载范围属于行业常见值。实际选型必须根据工位的实际负载、臂展和循环时间重新计算。
五步选型法:从工位数据到型号范围
1. 建立关节负载模型。提取每个关节的静态重力扭矩(机械臂+负载)、动态惯性扭矩和急停冲击扭矩,形成额定值和峰值数据集。
2. 根据峰值扭矩筛选类型。峰值高、臂展长、急停频繁→RV;峰值适中但精度要求高→谐波;纯长行程直线运动→行星。
3. 验证扭矩和倾覆力矩。峰值安全系数以1.5–2为基准,冲击工况下取2–3;另行检查腕部法兰的倾覆力矩,否则可能导致过早失效。
4. 综合检查惯量、转速和发热。减速比、惯量比、平均允许输入转速和温升必须联合计算。惯量比过大会造成难以通过调试解决的振动和共振——表现为循环时间无法缩短、精度无法保持。
5. 纳入环境限制。确认密封等级、润滑脂类型(包括低析尘/低挥发要求),以及各生产区域的防静电或防爆要求;每个谐波减速器柔轮都应进行L10寿命计算。
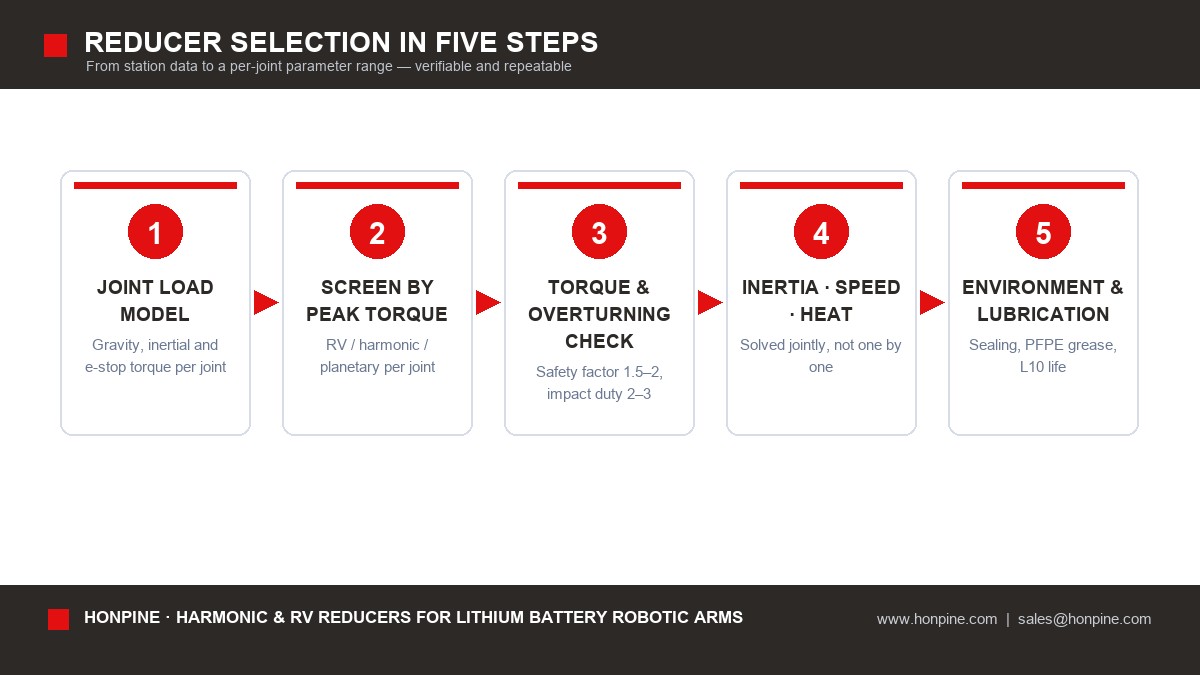
提供这五步所需的数据后,我们会返回各关节的参数范围和型号范围,而不是只推荐一个孤立型号。
导致过早失效的四个常见误区
1. 只检查额定扭矩,忽略峰值和倾覆载荷。锂电池生产线上的急停会使瞬时扭矩达到额定值的3–5倍;腕部法兰的倾覆力矩也常被完全忽略。峰值安全系数取1.5–2,冲击工况下取2–3。
2. 忽略发热和工作循环。频繁加速会使减速器升温,导致润滑脂老化和精度漂移。选型应依据平均允许输入转速,而非瞬时值。
3. 忽略润滑脂与洁净室的兼容性。蒸气和粉尘会污染电芯;注液/化成区域还增加了防爆和防静电要求。这是锂电池生产线与一般汽车生产线的核心区别,也是照搬配置表容易出错的地方。
4. 减速器与电机惯量不匹配。惯量比过大会导致难以调试的振动和共振,结果是循环时间无法缩短、精度无法保持。惯量匹配必须与减速比、精度和刚度联合计算。
工程师常见问题
应如何正确比较背隙?
先确认定义和测量条件(加载方法、测量位置、是否包含滞回),再比较数值。不同定义下测得的背隙不能直接比较——这也是一些“参数更好”的减速器在现场表现反而更差的原因。
J3应该采用RV减速器还是谐波减速器?
由扭矩计算确定分界。轻载机型采用大规格谐波减速器可减轻重量并降低成本;重载、长臂展机型则必须采用RV减速器。不要凭经验决定。
洁净室工况下应如何指定润滑脂?
通常选择低析尘/低挥发PFPE润滑脂;卷绕区和注液区可能需要干式运行或特殊润滑脂。应按区域确认润滑脂等级和洁净等级。[待确认:HONPINE润滑方案及兼容性说明]
如何准确评估谐波减速器柔轮的寿命?
不能仅依据额定扭矩判断:应计算L10寿命,说明推荐的润滑脂更换周期,并将该维护窗口纳入停机计划。
如何规划24/7运行的维护工作?
将寿命和润滑脂周期直接纳入停机计划,再根据OEE目标反推可接受的维护频率。OEE目标越高,减速器寿命就越关系到产能。
能否直接推荐一个具体型号?
我们倾向于先确定参数范围:请提供负载、臂展、循环时间、精度和生产区域信息,我们会先给出各关节的扭矩范围和类型配置,再逐步确定型号范围。更换供应商或重新设计时,这套逻辑仍可复用。[待确认:HONPINE型号命名规则和规格表]
下一步:提供一个工作站的信息
如果您有具体工位,请提供以下六项数据,我们将按照上述五步法计算每个关节的减速器参数范围:
1. 负载质量(包括末端工具)
2. 臂展/机械臂长度分布
3. 循环时间和运动曲线(包括最大加速度)
4. 目标重复定位精度
5. 生产区域(干燥室/洁净室/电解液注液区/化成区/装配区……)
6. 安装接口和空间限制
[待确认:询价表单字段、样品申请入口、服务和备件政策、技术支持响应时间]
参数与合规说明
本文中的所有参数范围均为公开的行业常见值,用于说明选型逻辑;不构成性能承诺。正式参数以HONPINE产品规格书为准。
阅读更多
进一步了解鸿磐的故事以及与精密传动相关的行业趋势。
 如何选择人形机器人关节电机?在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
 OMG 超紧凑型内置扭矩传感器谐波关节模组鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
 机器人领域中谐波减速器的优势在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
 谐波关节模组如何赋能仿生人形机器人发展仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。
 24V 48V 机器人关节模组:为机器人与自动化选择合适的电压在选择机器人关节模组时,电压匹配是一个关键因素,它直接影响设备的性能、安全性、兼容性和运行稳定性。机器人、伺服电机和控制器等电气部件都被设计为在特定电压范围内运行。电压不足会导致动力不足、响应缓慢,甚至无法启动;电压过高则可能烧毁电路或缩短其使用寿命。鸿磐 的标准关节模组包括两种电压:24V 和 48V。它们各自发挥独特作用,以确保机器人和自动化设备的高效运行。
 回程间隙 ≤ 1 Arcmin:鸿磐 RV减速器助力微纳焊接机器人提升生产效率采用兼具高精度、高刚性和高可靠性的RV减速器作为底层支撑,可提升焊接机械的市场竞争力。选用配备 鸿磐 RV减速器的机器人手臂,有助于提升焊接质量并延长机械设备的使用寿命。
 如何选择最佳机器人关节模组供应商?机器人臂在各个领域中发挥着重要作用,例如智能制造、医疗设备和航空航天。作为机器人臂的核心部件,关节模组具有结构紧凑、模块化设计、轻量化、高精度以及安全可靠等特点。这些关节模组驱动机器人臂的旋转运动,直接影响系统的运动控制质量和精度。优化关节模组的设计和性能,可以进一步提高机器人臂的运动控制精度、稳定性和响应效率,以满足不同应用场景中的严苛要求。
 锂电池机械臂的谐波减速器与RV减速器:逐关节选型指南在锂电池工厂,为机械臂选择减速器并非要找出一款“最佳”减速器,而是要根据关节分配任务。RV减速器用于肩部和肘部(J1–J3),这些部位最看重刚度、抗冲击性和长寿命;谐波减速器用于腕部(J4–J6),这些部位的定位精度取决于近乎零背隙、高扭矩密度和轻量化。行程较长的笛卡尔坐标搬运则可采用成本更低的行星齿轮箱。锂电池生产还需满足三项更严格的要求:极高的重复定位精度(±0.02–0.05 mm)、全天候高负载运行,以及对金属颗粒污染零容忍。本指南将说明逐关节选型的逻辑、比较三种减速器类型,并列出适用于各工位的典型配置。
 如何为工业自动化选择高精度旋转执行器?高精度旋转执行器在工业自动化中发挥着重要作用,其定位精度、重复定位精度、耐用性和安装灵活性会直接影响设备性能。HONPINE 提供四大系列精密旋转执行器,包括 HAT、HAM 和 HAS 谐波旋转执行器,以及 HPG 低背隙行星执行器。全系列产品的额定扭矩范围为 4 至 1,494 Nm,适用于半导体制造、3C 自动化、激光加工和 CNC 机床等应用。了解如何根据运行条件、精度要求和机械集成需求选择合适的旋转执行器。
 为什么谐波减速器适用于高精度自动化设备?精密自动化设备依赖稳定的旋转运动、可靠的定位以及紧凑的传动设计。从点胶头定向、零部件角度校准到自动化检测分度,谐波减速器可为安装空间有限且需要低背隙和高减速比的应用提供实用解决方案。本文将说明谐波减速器如何支持可重复的运动,对比主要的设计配置,并介绍如何根据负载、速度、精度和设备循环时间要求选择合适的减速比和减速器结构。
 为什么伺服电机与减速机是理想组合?伺服电机可实现快速、精准的运动控制,而减速机则根据负载调整转速和扭矩。本指南将介绍伺服电机与减速机如何通过扭矩放大、折算惯量降低和理论位置分辨率提升协同工作。了解惯量匹配、背隙、扭转刚度和减速比如何影响机器人与工业自动化设备的性能。


双击
我们提供谐波减速器、行星减速器、机器人关节电机、机器人旋转执行器、RV减速器、机器人末端执行器、灵巧机器人手
 如何选择人形机器人关节电机?在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
 OMG 超紧凑型内置扭矩传感器谐波关节模组鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
 机器人领域中谐波减速器的优势在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
 谐波关节模组如何赋能仿生人形机器人发展仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。
 24V 48V 机器人关节模组:为机器人与自动化选择合适的电压在选择机器人关节模组时,电压匹配是一个关键因素,它直接影响设备的性能、安全性、兼容性和运行稳定性。机器人、伺服电机和控制器等电气部件都被设计为在特定电压范围内运行。电压不足会导致动力不足、响应缓慢,甚至无法启动;电压过高则可能烧毁电路或缩短其使用寿命。鸿磐 的标准关节模组包括两种电压:24V 和 48V。它们各自发挥独特作用,以确保机器人和自动化设备的高效运行。
 如何选择最佳机器人关节模组供应商?机器人臂在各个领域中发挥着重要作用,例如智能制造、医疗设备和航空航天。作为机器人臂的核心部件,关节模组具有结构紧凑、模块化设计、轻量化、高精度以及安全可靠等特点。这些关节模组驱动机器人臂的旋转运动,直接影响系统的运动控制质量和精度。优化关节模组的设计和性能,可以进一步提高机器人臂的运动控制精度、稳定性和响应效率,以满足不同应用场景中的严苛要求。
 锂电池机械臂的谐波减速器与RV减速器:逐关节选型指南在锂电池工厂,为机械臂选择减速器并非要找出一款“最佳”减速器,而是要根据关节分配任务。RV减速器用于肩部和肘部(J1–J3),这些部位最看重刚度、抗冲击性和长寿命;谐波减速器用于腕部(J4–J6),这些部位的定位精度取决于近乎零背隙、高扭矩密度和轻量化。行程较长的笛卡尔坐标搬运则可采用成本更低的行星齿轮箱。锂电池生产还需满足三项更严格的要求:极高的重复定位精度(±0.02–0.05 mm)、全天候高负载运行,以及对金属颗粒污染零容忍。本指南将说明逐关节选型的逻辑、比较三种减速器类型,并列出适用于各工位的典型配置。
 如何为工业自动化选择高精度旋转执行器?高精度旋转执行器在工业自动化中发挥着重要作用,其定位精度、重复定位精度、耐用性和安装灵活性会直接影响设备性能。HONPINE 提供四大系列精密旋转执行器,包括 HAT、HAM 和 HAS 谐波旋转执行器,以及 HPG 低背隙行星执行器。全系列产品的额定扭矩范围为 4 至 1,494 Nm,适用于半导体制造、3C 自动化、激光加工和 CNC 机床等应用。了解如何根据运行条件、精度要求和机械集成需求选择合适的旋转执行器。
 为什么谐波减速器适用于高精度自动化设备?精密自动化设备依赖稳定的旋转运动、可靠的定位以及紧凑的传动设计。从点胶头定向、零部件角度校准到自动化检测分度,谐波减速器可为安装空间有限且需要低背隙和高减速比的应用提供实用解决方案。本文将说明谐波减速器如何支持可重复的运动,对比主要的设计配置,并介绍如何根据负载、速度、精度和设备循环时间要求选择合适的减速比和减速器结构。
 为什么伺服电机与减速机是理想组合?伺服电机可实现快速、精准的运动控制,而减速机则根据负载调整转速和扭矩。本指南将介绍伺服电机与减速机如何通过扭矩放大、折算惯量降低和理论位置分辨率提升协同工作。了解惯量匹配、背隙、扭转刚度和减速比如何影响机器人与工业自动化设备的性能。
 如何选择和使用机器人关节模块?如何让机器人关节模块从选型到受控运动?本文以 HONPINE HPJM 谐波关节模块为例,由技术总监 Theodore Li 讲解机械安装、电气接线、CAN 和 EtherCAT 配置以及控制调试的关键步骤。了解集成前需要确认的事项,以及如何进行设置,使每个关节都能正确响应控制器。