AGV机器人转向驱动轮:组件、应用与选型综合指南
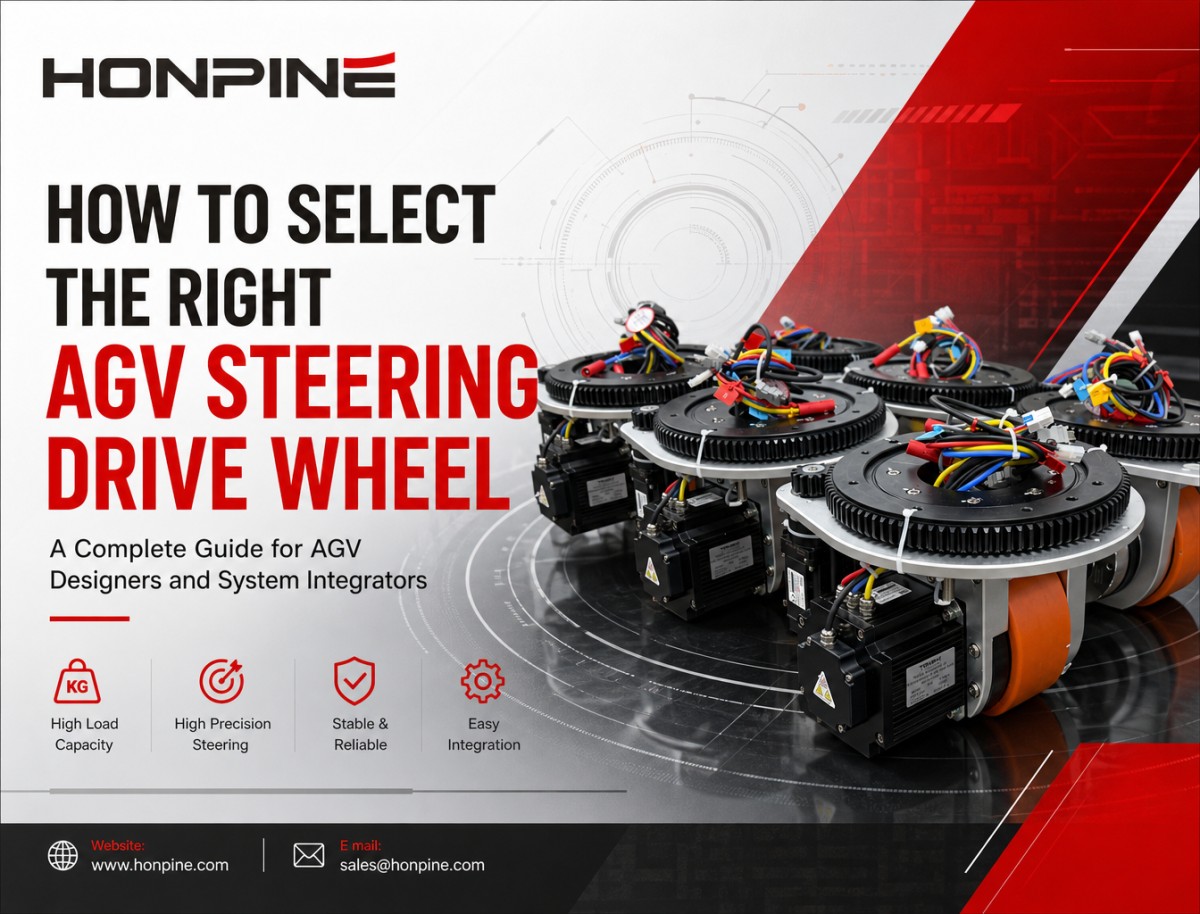
随着智能制造不断发展,柔性厂内物流变得日益重要,自动导引车(AGV)和自主移动机器人(AMR)已成为自动化物料搬运不可或缺的设备。AGV转向驱动轮是移动机器人底盘的关键部件,将牵引和转向功能集成于同一驱动总成中。它广泛应用于自动叉车、重载移动机器人及其他工业物料搬运设备。
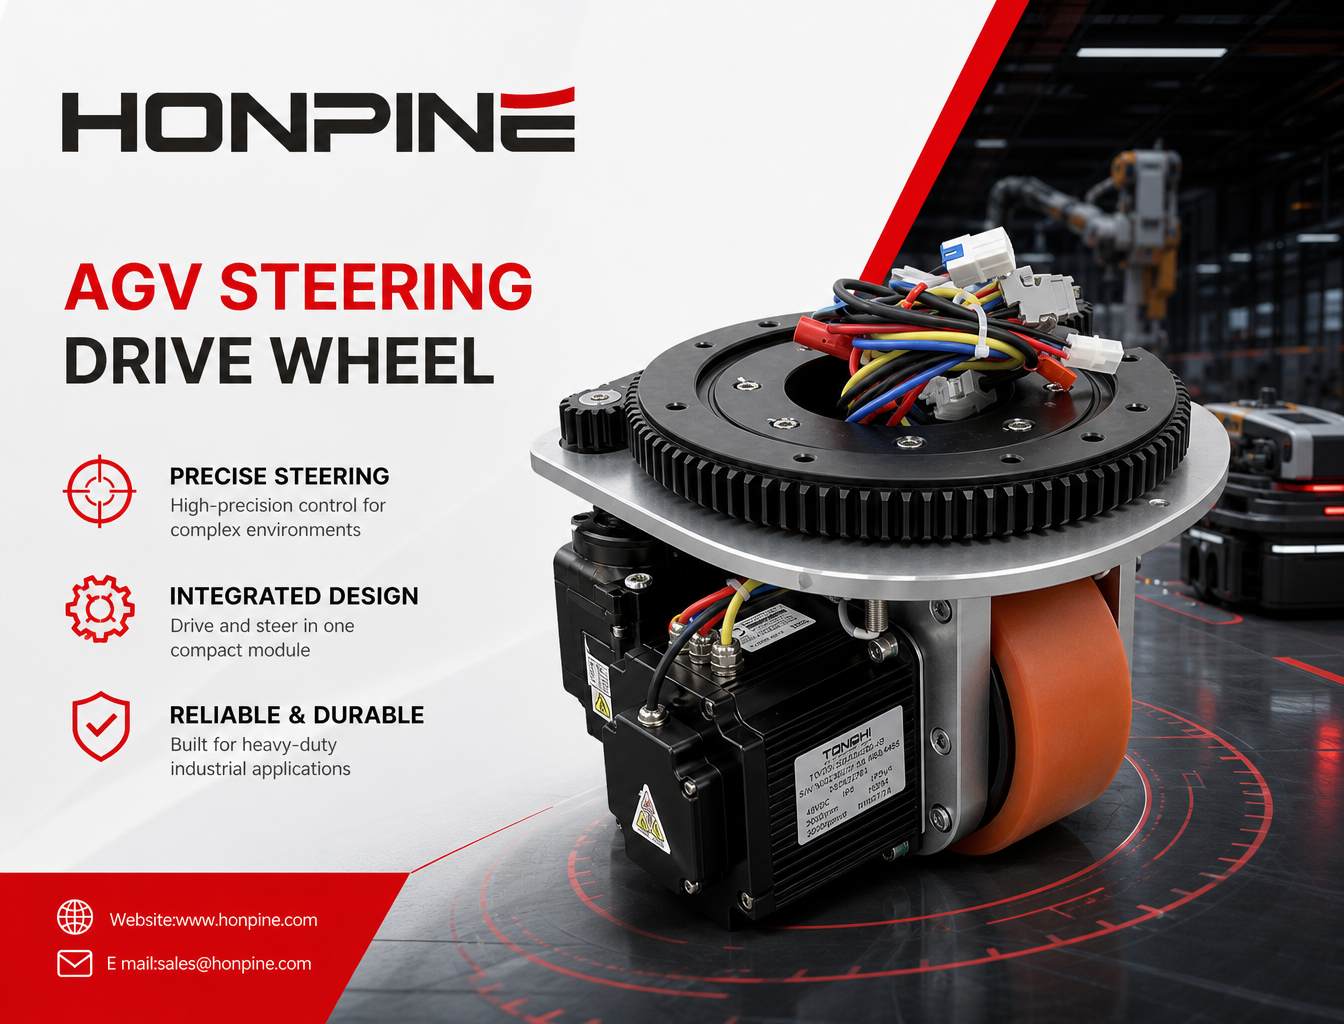
AGV转向驱动轮将驱动和主动转向功能集成于一个模块中,犹如机器人的智能足部和自动转向系统,使其能够在复杂的工业环境中灵活移动并精确导航。
什么是AGV转向驱动轮?
AGV转向驱动轮是一种集成式驱动模块,由动力车轮和主动转向机构组成。与传统差速驱动车轮或被动脚轮不同,它能够独立控制车轮转动和转向角度。
这种设计使AGV能够前进和后退、精确改变方向;当底盘配备合适的车轮配置和运动控制系统时,还可实现横向平移、斜向移动和原地旋转。
转向驱动轮采用高度集成的模块化设计,设备制造商无需分别选型和装配电机、齿轮箱、轴承及其他驱动部件。这简化了底盘设计、机械装配和调试,使其成为工业移动机器人、重载AGV和自动叉车广泛采用的驱动方案。
AGV转向驱动轮的主要组成部分有哪些?
1. 牵引伺服系统
牵引系统通常由专用牵引伺服电机和行星齿轮箱组成。该系统产生车辆前进和后退所需的驱动力,为物料搬运提供稳定牵引力和可控速度。
电机和齿轮箱必须与车辆载荷、加速要求、运行速度和地面条件相匹配。
2. 转向伺服系统
转向系统由独立的转向伺服电机和精密减速机构组成。它控制车轮总成的转向角度,使AGV能够准确改变方向并快速响应运动指令。
精确的转向控制有助于车辆沿规划路径行驶,并灵活通过狭窄通道、工作站及其他受限空间。
3. 回转支承
回转支承用于支撑旋转车轮总成并实现转向回转。根据机械设计,它必须承受车辆运行过程中产生的综合载荷,包括径向载荷、轴向载荷和倾覆力矩。
正确选型的回转支承有助于实现平稳转向、可靠承载,并在频繁运行的工况下保持长期耐用性。
4. 传感器和制动部件
转向驱动轮可分别为牵引和转向配置编码器。这些传感器可反馈车轮速度或电机位置以及转向角度;与适用的伺服控制器集成后,可实现闭环控制。
根据制动器设计和系统配置,还可配备电磁制动器,在断电时锁定车轮或防止意外移动。
对于重载应用,制动系统应根据车辆载荷、坡度、制动距离和安全要求进行选型和验证。不能假定制动器在所有运行条件下都能消除车辆漂移的风险。
5. 车轮和安装底座
车轮通常采用聚氨酯胎面或涂层,在适用的工业地面上可兼顾耐磨性、牵引力和降噪性能。
集成式安装法兰或底座可简化在AGV底盘上的安装,并有助于标准化机械接口。车轮材料、直径、硬度和胎面设计应根据地面条件、承载能力、清洁要求和预期使用寿命进行匹配。
为什么工业移动机器人要选择AGV转向驱动轮?
1. 在受限空间内灵活移动
主动式转向驱动模块 使车辆能够独立于车轮速度控制行驶方向。根据转向驱动轮的数量和布置方式,AGV可实现小半径转弯、斜向移动、横向平移或原地旋转。
这些能力尤其适用于狭窄的工厂通道、密集排列的工作站以及空间受限的仓库。
2. 满足不同载荷需求的解决方案
AGV转向驱动轮有多种规格和承载能力可供选择,适用于从轻型物料运输到重型托盘、工装和模具搬运等应用。
选择合适的模块时,需要考虑车辆总质量、载荷分布、车轮载荷、加速度、地面条件和工作循环。
3. 集成式设计,便于系统集成
模块化转向驱动轮将关键机械和机电部件集成于紧凑总成中,减少了为分别采购的电机、齿轮箱、轴承和转向机构设计接口的工作。
对于AGV制造商,合适的集成模块可简化机械设计,缩短装配和调试时间,并减少开发工作量。
4. 闭环伺服控制,实现平稳运动
配备合适的伺服驱动器和反馈装置后,牵引和转向系统可通过闭环控制调节车轮速度和转向位置。
这有助于实现受控加减速、精确转向和可重复的运动。实际定位性能和运行稳定性取决于控制系统、传感器分辨率、机械公差、地面条件和车辆配置。
AGV转向驱动轮有哪些应用场景?
AGV转向驱动轮广泛应用于工业自动化和厂内物流领域,尤其适用于需要受控移动、灵活导航和可靠物料运输的场景。
1. 新能源制造
在锂电池、光伏和储能生产设施中,AGV用于在各生产工位之间运输物料、托盘、夹具和在制品。
转向驱动轮可帮助车辆在生产线上灵活行驶,并适应不断变化的物料流转需求。
2. 汽车及汽车零部件制造
汽车工厂使用AGV在装配工位和制造区域之间运输零部件、工装、模具和工件。
在车辆路径和工作站布局可能发生变化的生产环境中,转向驱动模块可支持灵活路径规划和灵活转向。
3. 智能仓储和厂内物流
转向驱动轮可用于自动叉车、潜伏式AGV、仓储运输机器人及其他自动化物料搬运车辆。
根据车辆设计,它们可用于托盘运输、货架搬运、货物转运以及在狭窄仓库通道中行驶。
4. 电子、制药和食品制造
在电子产品生产以及部分制药或食品加工环境中,AGV可用于搬运零部件、容器和生产物料。
应根据实际环境选择车轮材料,并考虑表面洁净度、噪声和耐清洁剂性能。对洁净室或卫生操作有要求的应用,可能需要专用车轮材料和密封结构。
5. 机械加工和重载物料搬运
制造工厂使用重载AGV搬运模具、金属工件、机器部件及其他大质量载荷。
对于这些应用,转向驱动轮必须具备足够的承载能力和牵引力,同时满足所需的转向精度、制动性能和工作循环要求。
如何选择合适的AGV转向驱动轮?
选择AGV转向驱动轮时,需要使模块与车辆的机械设计、载荷、运动特性和运行环境相匹配。
1. 额定承载能力
确定车辆总质量和载荷,然后根据实际运行条件计算每个车轮承担的载荷。应考虑载荷分布不均、加速、制动、地面接缝和其他动态因素,而不能未经验证就将总载荷平均分配到各个车轮。
2. 牵引扭矩
牵引扭矩必须足以使车辆加速、克服滚动阻力并爬上所需坡道。计算时应考虑车轮半径、总质量、目标加速度、地面条件和所需工作循环。
3. 转向扭矩
转向扭矩取决于车轮载荷、轮胎与地面的摩擦力、转向轴几何结构以及转向过程中遇到的阻力。所选模块必须能够提供足够扭矩,确保车轮总成在预期运行条件下可靠转向。
4. 车轮直径和安装尺寸
车轮直径会影响离地间隙、越障能力、滚动阻力以及车轮速度与车辆速度之间的关系。安装接口、总高度、法兰尺寸和可用安装空间也必须与底盘相匹配。
5. 最高行驶速度和转向速度
同时确认最高行驶速度和转向响应要求。模块必须支持AGV的规划速度、加速度、转弯动作和定位精度,且不得超出其允许的运行限制。
6. 工作电压和控制接口
确认模块的额定电压与车辆电源系统兼容。同时核实伺服驱动器、编码器类型、通信协议、布线、制动控制以及车辆控制器的集成要求。
7. 转向范围和运动配置
确定应用需要有限转向角还是连续旋转。同时确认整车底盘能否实现横向移动、斜向行驶或原地旋转。这些能力取决于整体车轮布置和运动控制策略,而不仅仅取决于转向驱动轮。
8. 运行环境和工作循环
考虑地面材料、粉尘、湿度、温度、清洁流程、运行时间和维护空间。对于连续工业运行,应评估热性能、制动要求、轴承寿命、车轮磨损和可维护性。
结论
AGV转向驱动轮是现代移动机器人平台的重要部件,将牵引和主动转向功能集成于一个模块中。其灵活性、模块化结构以及与闭环伺服控制的兼容性,使其适用于多种应用,从工厂厂内物流和自动叉车到重载物料运输。
选择合适的产品不能只看载荷。牵引扭矩、转向扭矩、车轮直径、速度、转向范围、电气兼容性和运行条件都会影响车辆性能与可靠性。
随着智能制造和柔性物流不断发展,匹配得当的AGV转向驱动轮可帮助移动机器人制造商简化集成、提升机动性,并构建适应性更强的自动化物料搬运系统。
阅读更多
进一步了解鸿磐的故事以及与精密传动相关的行业趋势。
 如何选择人形机器人关节电机?在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
 OMG 超紧凑型内置扭矩传感器谐波关节模组鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
 机器人领域中谐波减速器的优势在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
 谐波关节模组如何赋能仿生人形机器人发展仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。
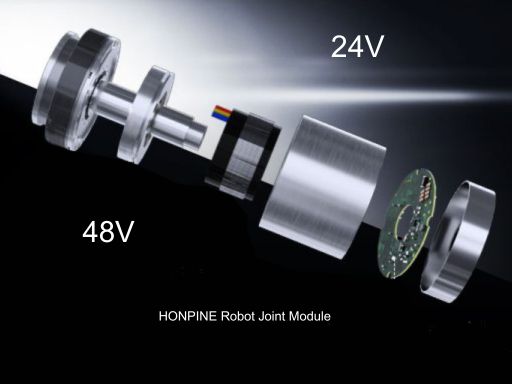
 24V 48V 机器人关节模组:为机器人与自动化选择合适的电压在选择机器人关节模组时,电压匹配是一个关键因素,它直接影响设备的性能、安全性、兼容性和运行稳定性。机器人、伺服电机和控制器等电气部件都被设计为在特定电压范围内运行。电压不足会导致动力不足、响应缓慢,甚至无法启动;电压过高则可能烧毁电路或缩短其使用寿命。鸿磐 的标准关节模组包括两种电压:24V 和 48V。它们各自发挥独特作用,以确保机器人和自动化设备的高效运行。
 回程间隙 ≤ 1 Arcmin:鸿磐 RV减速器助力微纳焊接机器人提升生产效率采用兼具高精度、高刚性和高可靠性的RV减速器作为底层支撑,可提升焊接机械的市场竞争力。选用配备 鸿磐 RV减速器的机器人手臂,有助于提升焊接质量并延长机械设备的使用寿命。
 如何选择最佳机器人关节模组供应商?机器人臂在各个领域中发挥着重要作用,例如智能制造、医疗设备和航空航天。作为机器人臂的核心部件,关节模组具有结构紧凑、模块化设计、轻量化、高精度以及安全可靠等特点。这些关节模组驱动机器人臂的旋转运动,直接影响系统的运动控制质量和精度。优化关节模组的设计和性能,可以进一步提高机器人臂的运动控制精度、稳定性和响应效率,以满足不同应用场景中的严苛要求。
 Kodali通过泰国合资企业批量生产谐波减速器,面向海外供货Kodali通过其泰国合资企业批量生产谐波减速器,面向海外供货。了解供应商资质审核、贸易文件和交付规划方面的关键买家检查事项。
 为什么谐波驱动执行器适用于空间受限的工业自动化设备?在现代工业自动化领域,安装空间有限往往会增加机械设计的难度。谐波驱动执行器将关键驱动部件集成于一个单元中,提供紧凑的运动控制解决方案。其高减速比、精简的机械结构和灵活的安装方式,有助于设备制造商减少空间需求、简化装配并优化内部布局。本文将介绍集成式谐波驱动执行器支持工业自动化设备节省空间设计的四种方式。
 Harmonic Drive 转向一体化执行器,以应对中国竞争面对中国竞争,Harmonic Drive 转向一体化执行器。了解电机减速器模块对激光切割机采购、集成和供应商选择可能意味着什么。
 大族激光激光空冷器获外观设计专利大族激光的激光空冷器获得外观设计专利。了解该专利的保护范围,以及激光设备采购方在冷却和集成方面应考虑的事项。
双击
我们提供谐波减速器、行星减速器、机器人关节电机、机器人旋转执行器、RV减速器、机器人末端执行器、灵巧机器人手
 如何选择人形机器人关节电机?在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
 OMG 超紧凑型内置扭矩传感器谐波关节模组鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
 机器人领域中谐波减速器的优势在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
 谐波关节模组如何赋能仿生人形机器人发展仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。
 24V 48V 机器人关节模组:为机器人与自动化选择合适的电压在选择机器人关节模组时,电压匹配是一个关键因素,它直接影响设备的性能、安全性、兼容性和运行稳定性。机器人、伺服电机和控制器等电气部件都被设计为在特定电压范围内运行。电压不足会导致动力不足、响应缓慢,甚至无法启动;电压过高则可能烧毁电路或缩短其使用寿命。鸿磐 的标准关节模组包括两种电压:24V 和 48V。它们各自发挥独特作用,以确保机器人和自动化设备的高效运行。
 如何选择最佳机器人关节模组供应商?机器人臂在各个领域中发挥着重要作用,例如智能制造、医疗设备和航空航天。作为机器人臂的核心部件,关节模组具有结构紧凑、模块化设计、轻量化、高精度以及安全可靠等特点。这些关节模组驱动机器人臂的旋转运动,直接影响系统的运动控制质量和精度。优化关节模组的设计和性能,可以进一步提高机器人臂的运动控制精度、稳定性和响应效率,以满足不同应用场景中的严苛要求。
 为什么谐波驱动执行器适用于空间受限的工业自动化设备?在现代工业自动化领域,安装空间有限往往会增加机械设计的难度。谐波驱动执行器将关键驱动部件集成于一个单元中,提供紧凑的运动控制解决方案。其高减速比、精简的机械结构和灵活的安装方式,有助于设备制造商减少空间需求、简化装配并优化内部布局。本文将介绍集成式谐波驱动执行器支持工业自动化设备节省空间设计的四种方式。
 大族激光激光空冷器获外观设计专利大族激光的激光空冷器获得外观设计专利。了解该专利的保护范围,以及激光设备采购方在冷却和集成方面应考虑的事项。
 大族激光为缩短激光发射器行程的设备取得专利了解大族激光一项关于缩短激光发射器行程的激光加工设备专利。该设计旨在简化运动过程,并有望提高加工效率。
 AGV机器人转向驱动轮:组件、应用与选型综合指南AGV转向驱动轮集牵引与主动转向功能于一体,支持工业移动机器人灵活移动。本指南介绍其主要组件、工作原理、工业应用以及关键选型因素,包括承载能力、牵引扭矩、转向扭矩、车轮直径、速度和控制接口。了解如何为AGV、AMR、无人叉车和重载物料搬运系统选择合适的转向驱动模块。
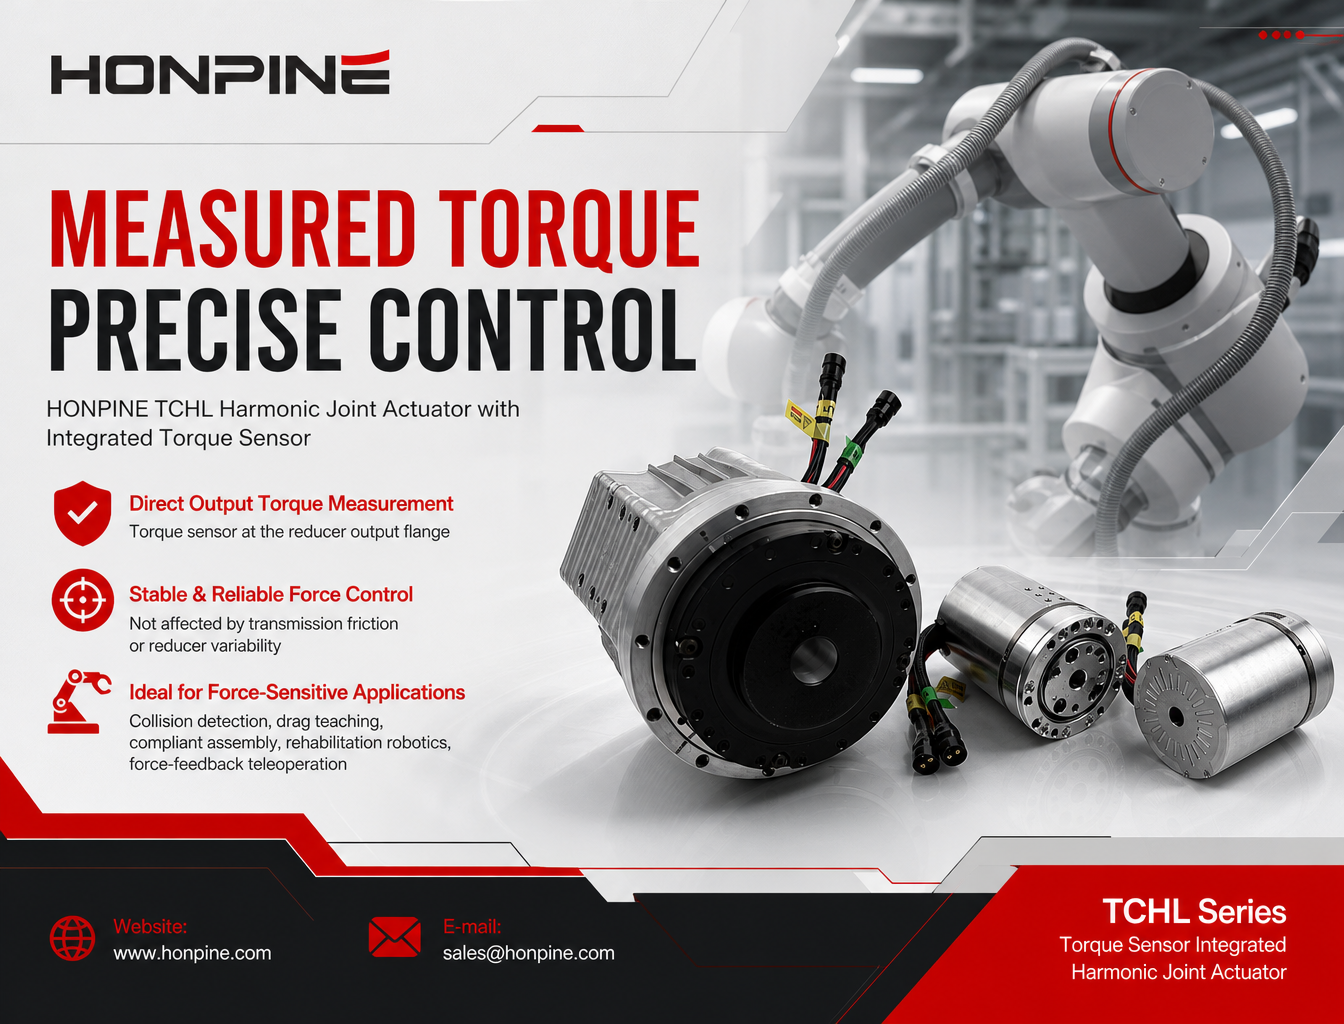
 带扭矩传感器的谐波关节执行器如何提升机器人力控能力?了解 HONPINE TCHL 谐波关节执行器如何利用集成式输出扭矩传感器,支持力反馈、碰撞检测、柔顺装配、康复机器人和远程操控。