行星齿轮箱如何在高精度自动化设备中实现减速增扭?
在工业自动化、机器人和 CNC 机床领域,行星齿轮箱是重要的传动部件,可用于降低转速并提高扭矩。尽管工程师每天都会使用它们,但其工作原理、选型标准和维护要求并不总是为人们充分了解。
本文全面介绍行星齿轮箱,涵盖其工作原理、主要优势、典型应用、选型方法和故障排查建议,帮助工程师为高精度自动化设备选择合适的解决方案。
1. 三步了解行星齿轮箱的工作原理
行星齿轮箱的核心是经典的太阳轮、行星轮和内齿圈结构。尽管结构看起来较为复杂,但其工作原理相对简单。
步骤 1:通过太阳轮输入动力
电机驱动中央太阳轮高速旋转,使其成为传动系统的输入部件。
步骤 2:行星轮自转并公转
三个或四个行星轮同时与太阳轮和内齿圈啮合。每个行星轮在绕太阳轮公转的同时,也绕自身轴线自转。
步骤 3:降低转速并增大扭矩
行星轮带动行星架输出动力,输出转速较低、扭矩较高。
例如,当减速比为 100:1 时,输入转速为 1,500 rpm,理论上可降至 15 rpm;在未计入传动损耗的情况下,输出扭矩则约增大 100 倍。
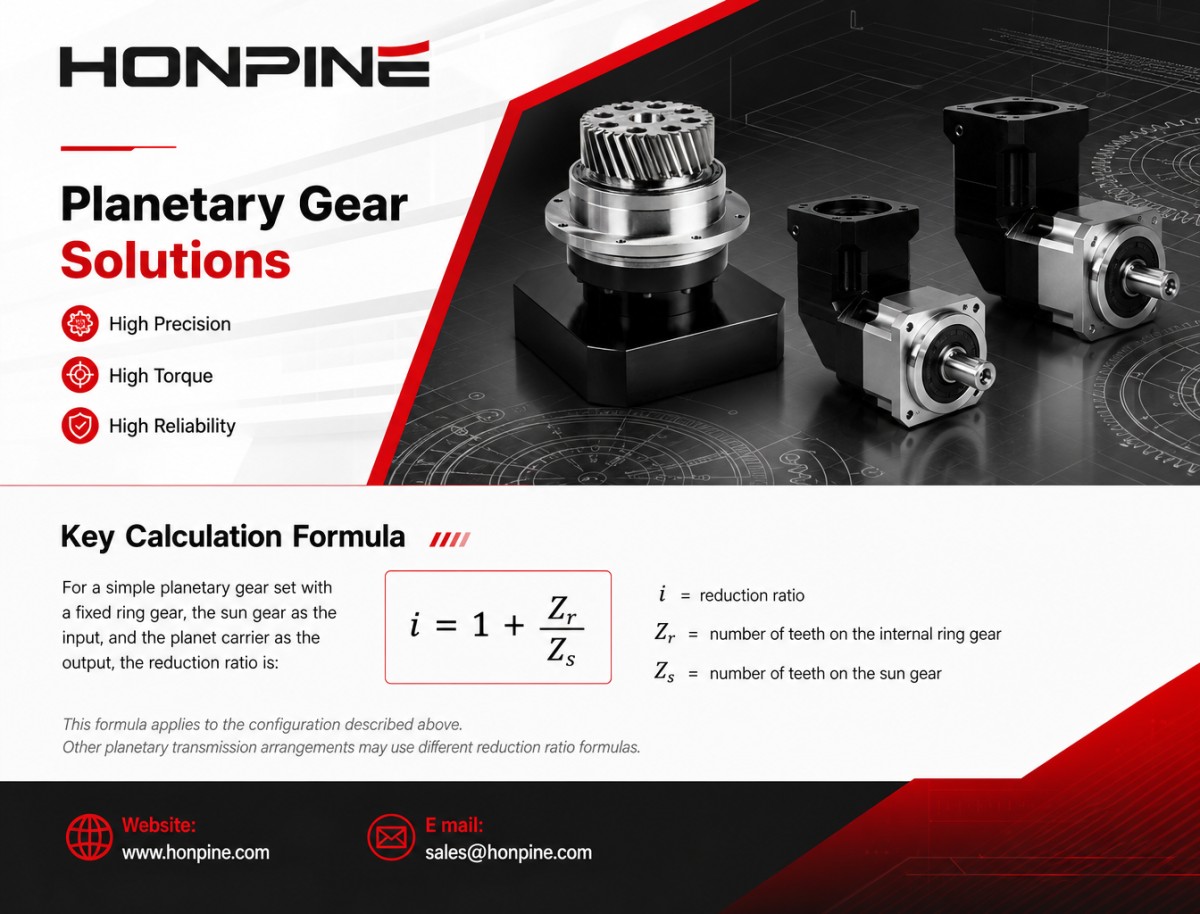
主要计算公式
对于内齿圈固定、太阳轮为输入端、行星架为输出端的简单行星齿轮组,减速比为:
[
i = 1 + frac{Z_r}{Z_s}
]
其中:
(i) = 减速比
(Z_r) = 内齿圈齿数
(Z_s) = 太阳轮齿数
此公式适用于上述结构。其他行星传动结构可能采用不同的减速比公式。
2. 四大优势:行星齿轮箱为何广泛应用于自动化领域?
与蜗轮蜗杆减速机和传统齿轮减速机构等其他传动方案相比,行星齿轮箱兼具紧凑尺寸、精度、刚性和效率等特点,因此适用于精密自动化设备。
2.1 高刚性与高精度
多个轮齿同时啮合有助于分散载荷,并带来较高的扭矩承载能力和扭转刚性。
精密行星齿轮箱的背隙可达 ≤3 arcmin,部分高精度型号的背隙还可更低。这些特性使其适用于工业机器人关节、精密夹具以及要求运动稳定且可重复的位置控制机构。
实际定位性能还取决于齿轮制造精度、轴承配置、安装质量和伺服控制。
2.2 结构紧凑,功率密度高
输入轴与输出轴同轴布置,使行星齿轮箱能够在相对紧凑的结构中传递较大扭矩。
与某些传统减速机设计相比,其紧凑结构便于集成到空间受限的设备中,并有助于工程师优化整机尺寸。
2.3 传动效率高
高品质行星齿轮箱的传动效率可达 97% 或更高,具体取决于型号、减速比、级数、润滑方式和运行条件。
较高的效率有助于降低功率损耗和发热,因此行星齿轮箱适用于要求连续运行的自动化生产线。
2.4 适应不同运行环境
标准行星齿轮箱可满足许多常规工业环境的要求。针对高温、低温、粉尘或其他严苛运行条件,也可能提供定制版本。
应根据所选型号的规格确认其适用防护等级和环境兼容性。
3. 行星齿轮箱在自动化设备中的常见应用
行星齿轮箱作为精密传动部件,广泛应用于多个行业。
3.1 工业自动化与机器人
工业机器人关节、用于焊接和物料搬运的协作机器人,以及自动导引车 (AGV) 或自主移动机器人 (AMR),都能受益于紧凑型传动系统。
行星齿轮箱可提供扭矩放大和运动控制能力,以满足频繁启停、协同运动和重复定位的要求。
3.2 新能源设备
新能源测试设备和自动化装配夹具通常采用精密行星齿轮箱,以提供可控扭矩和稳定运动。
正确选型的齿轮箱有助于保持装配一致性,并满足自动化生产流程的重复性要求。
3.3 CNC 机床与高端设备
行星齿轮箱可用于机床进给系统、精密定位机构和回转工作台。
其低背隙特性和扭转刚性有助于提升运动稳定性和定位性能;与适当的机械及控制系统集成后,可支持高精度加工。
3.4 医疗设备与智能自动化
医疗检测设备、自动化检测仪器和智能物料搬运系统可能需要平稳运动、低噪声和可靠定位。
当噪声、背隙、润滑和环境要求符合设备规格时,精密行星齿轮箱可适用于这些应用。
4. 四个步骤,选对行星齿轮箱
选择行星齿轮箱不能只查看额定扭矩。工程师应综合评估负载、转速、精度和安装要求。
4.1 步骤 1:计算扭矩需求并应用安全系数
输出扭矩的基本估算公式为:
[
T_r = T_m times i times eta
]
其中:
(T_r) = 估算输出扭矩
(T_m) = 电机在相关运行条件下的扭矩
(i) = 减速比
(eta) = 齿轮箱传动效率
此公式可用于初步估算。最终选型还必须考虑加速和减速、峰值扭矩、外部负载、工作制,以及齿轮箱的连续和间歇扭矩限值。
初步选型时,可参考以下安全系数:
稳定的连续负载,例如输送系统:1.2–1.5
冲击或动态负载,例如机械臂和回转机构:2–3
以上数值仅供初步参考,并非普遍适用的规则。所需安全系数取决于实际负载曲线、运行频率、惯量和制造商建议。
4.2 步骤 2:选择合适的减速比
减速比会影响输出转速、扭矩和整个系统的性能。
低速、高扭矩应用:对于重型夹具和高负载机构,可考虑 50:1–100:1 的减速比。根据产品设计,可能需要使用多级齿轮箱。
中速、高精度装配工位:10:1–50:1 的减速比可能在转速和扭矩之间实现适当平衡。
高速、轻载机构:如果可提供所需输出扭矩,可考虑 3:1–10:1 的减速比。
最终减速比应根据电机的转速-扭矩特性、所需输出转速以及齿轮箱允许的最高输入转速确定。
4.3 步骤 3:选择所需的背隙等级
不同应用对传动精度的要求各不相同。工程师不应一味选择背隙最低的齿轮箱,而应根据实际定位要求匹配规格。
以下范围可作为初步选型参考:
机器人和精密 CNC 应用:背隙 ≤3 arcmin
自动化物料搬运和通用夹具:3–10 arcmin
一般输送应用:10–30 arcmin
这些范围仅供参考,并非通用行业标准。所需背隙取决于机器的定位精度、重复性、刚性和控制策略。仅凭背隙不能确定整个系统的最终定位精度。
4.4 步骤 4:避免常见安装错误
检查允许的径向载荷。
使用皮带轮或类似传动部件时,应确认由此产生的径向载荷未超过齿轮箱的允许限值。可能需要增设支撑轴承,以减轻齿轮箱输出轴的负载。
控制电机与齿轮箱的对中。
对中不良会增加振动、噪声、轴承负载和磨损。在某些安装中,可将同轴度偏差 ≤0.05 mm 作为初步目标,但允许公差应根据电机和齿轮箱规格以及联轴器要求进行确认。
使用适量的润滑剂。
请遵循制造商的润滑说明。对于油润滑型号,应保持规定的油位并避免加油过量,以免增加搅油损耗、发热和泄漏风险。并非所有行星齿轮箱都使用相同的润滑剂或润滑方式。
5. 联系 HONPINE,了解高精度行星齿轮箱解决方案
选择合适的行星齿轮箱有助于提高传动效率、运动稳定性和设备可靠性。关键在于根据实际运行条件,匹配齿轮箱的扭矩容量、减速比、背隙、输入转速和安装配置。
HONPINE 为工业自动化、机器人、CNC 设备及其他精密传动应用提供行星齿轮箱解决方案。
联系 HONPINE,索取产品目录、讨论技术要求并了解适用的齿轮箱型号。符合条件的项目可获得样品支持和产品选型协助。
阅读更多
进一步了解鸿磐的故事以及与精密传动相关的行业趋势。
 如何选择人形机器人关节电机?在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
 OMG 超紧凑型内置扭矩传感器谐波关节模组鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
 机器人领域中谐波减速器的优势在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
 谐波关节模组如何赋能仿生人形机器人发展仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。
 24V 48V 机器人关节模组:为机器人与自动化选择合适的电压在选择机器人关节模组时,电压匹配是一个关键因素,它直接影响设备的性能、安全性、兼容性和运行稳定性。机器人、伺服电机和控制器等电气部件都被设计为在特定电压范围内运行。电压不足会导致动力不足、响应缓慢,甚至无法启动;电压过高则可能烧毁电路或缩短其使用寿命。鸿磐 的标准关节模组包括两种电压:24V 和 48V。它们各自发挥独特作用,以确保机器人和自动化设备的高效运行。
 回程间隙 ≤ 1 Arcmin:鸿磐 RV减速器助力微纳焊接机器人提升生产效率采用兼具高精度、高刚性和高可靠性的RV减速器作为底层支撑,可提升焊接机械的市场竞争力。选用配备 鸿磐 RV减速器的机器人手臂,有助于提升焊接质量并延长机械设备的使用寿命。
 如何选择最佳机器人关节模组供应商?机器人臂在各个领域中发挥着重要作用,例如智能制造、医疗设备和航空航天。作为机器人臂的核心部件,关节模组具有结构紧凑、模块化设计、轻量化、高精度以及安全可靠等特点。这些关节模组驱动机器人臂的旋转运动,直接影响系统的运动控制质量和精度。优化关节模组的设计和性能,可以进一步提高机器人臂的运动控制精度、稳定性和响应效率,以满足不同应用场景中的严苛要求。
 机床股上涨,沈阳机床和建设工业涨停沈阳机床和建设工业涨停,机床股随之上涨。了解数控机床众筹项目及买家的主要考量因素。
 上海计划到2028年在工厂部署8,000台人形机器人上海计划到2028年在工厂部署8,000台人形机器人。了解其智能制造计划对数控加工和设备供应商可能意味着什么。
 中国机床订单延续至明年,上半年利润增长110.8%中国机床订单延续至明年,上半年利润增长110.8%。了解五轴机床需求及买家前景。
 制造商应如何在 2026 年升级机械臂和具身智能的谐波关节模块?对于计划升级机器人系统的工程师而言,合适的关节模块取决于多项规格,而非单一参数。EtherCAT 同步、输出端位置反馈、实时扭矩测量、连续扭矩能力和集成安全功能必须协同工作,以满足应用需求。通过将这些因素作为完整的机电系统进行评估,制造商可以更明智地选择和集成关节模块,并提升其长期性能。
双击
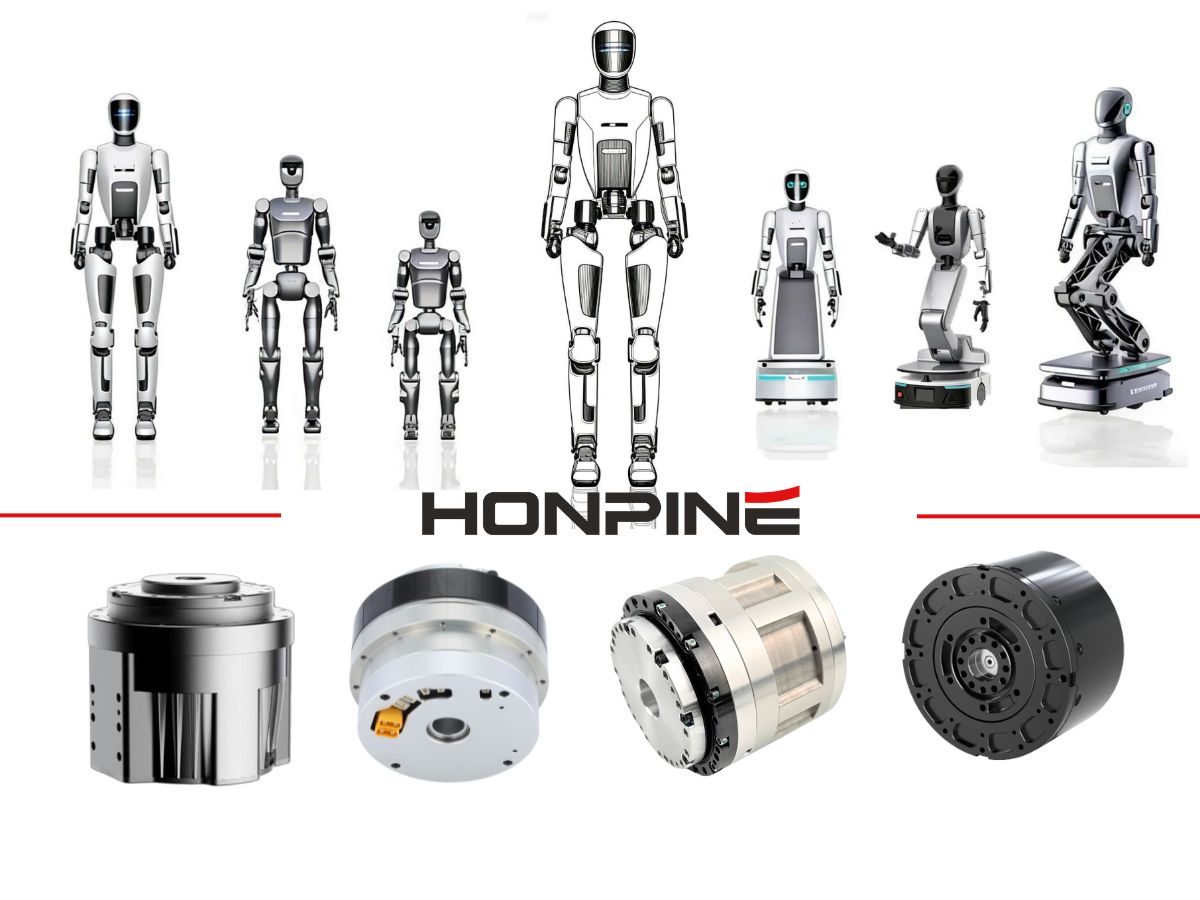
我们提供谐波减速器、行星减速器、机器人关节电机、机器人旋转执行器、RV减速器、机器人末端执行器、灵巧机器人手
 如何选择人形机器人关节电机?在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
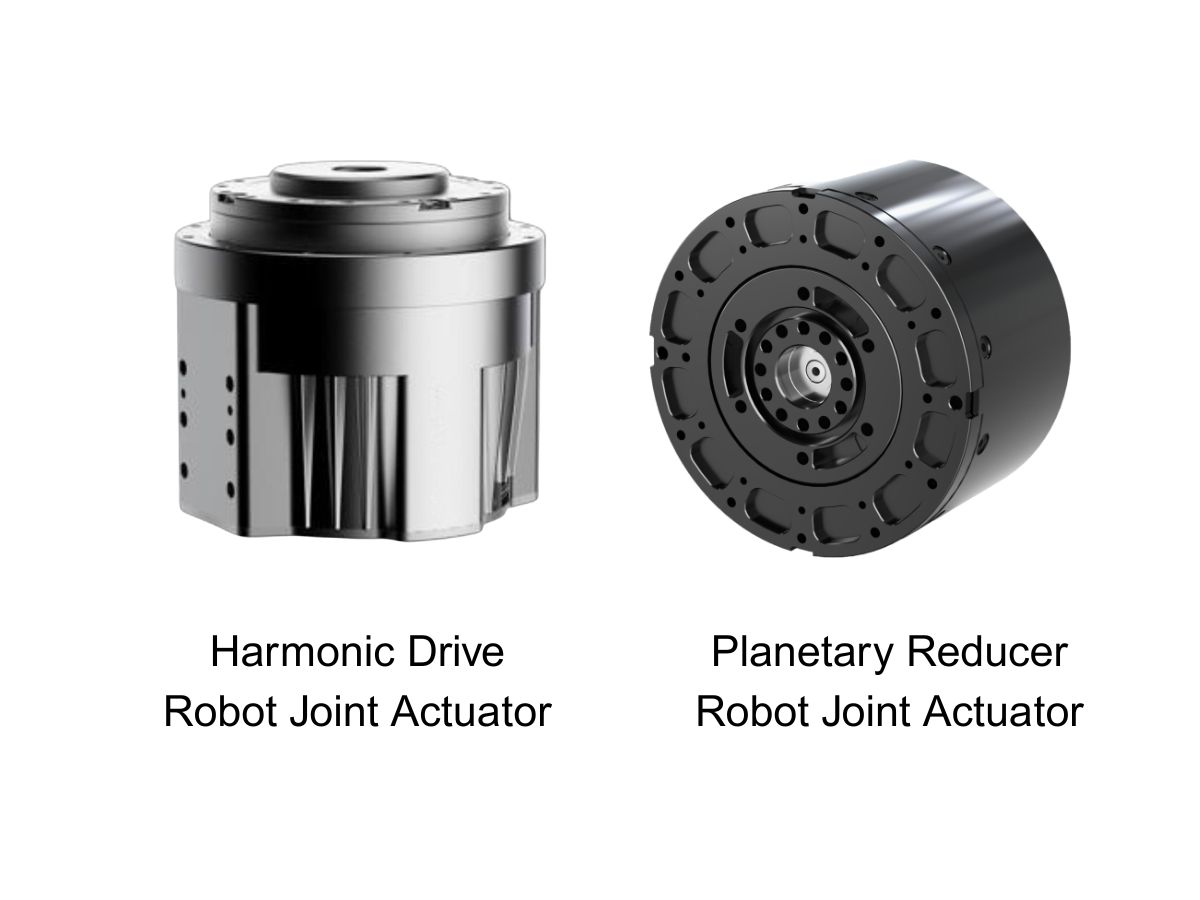
 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
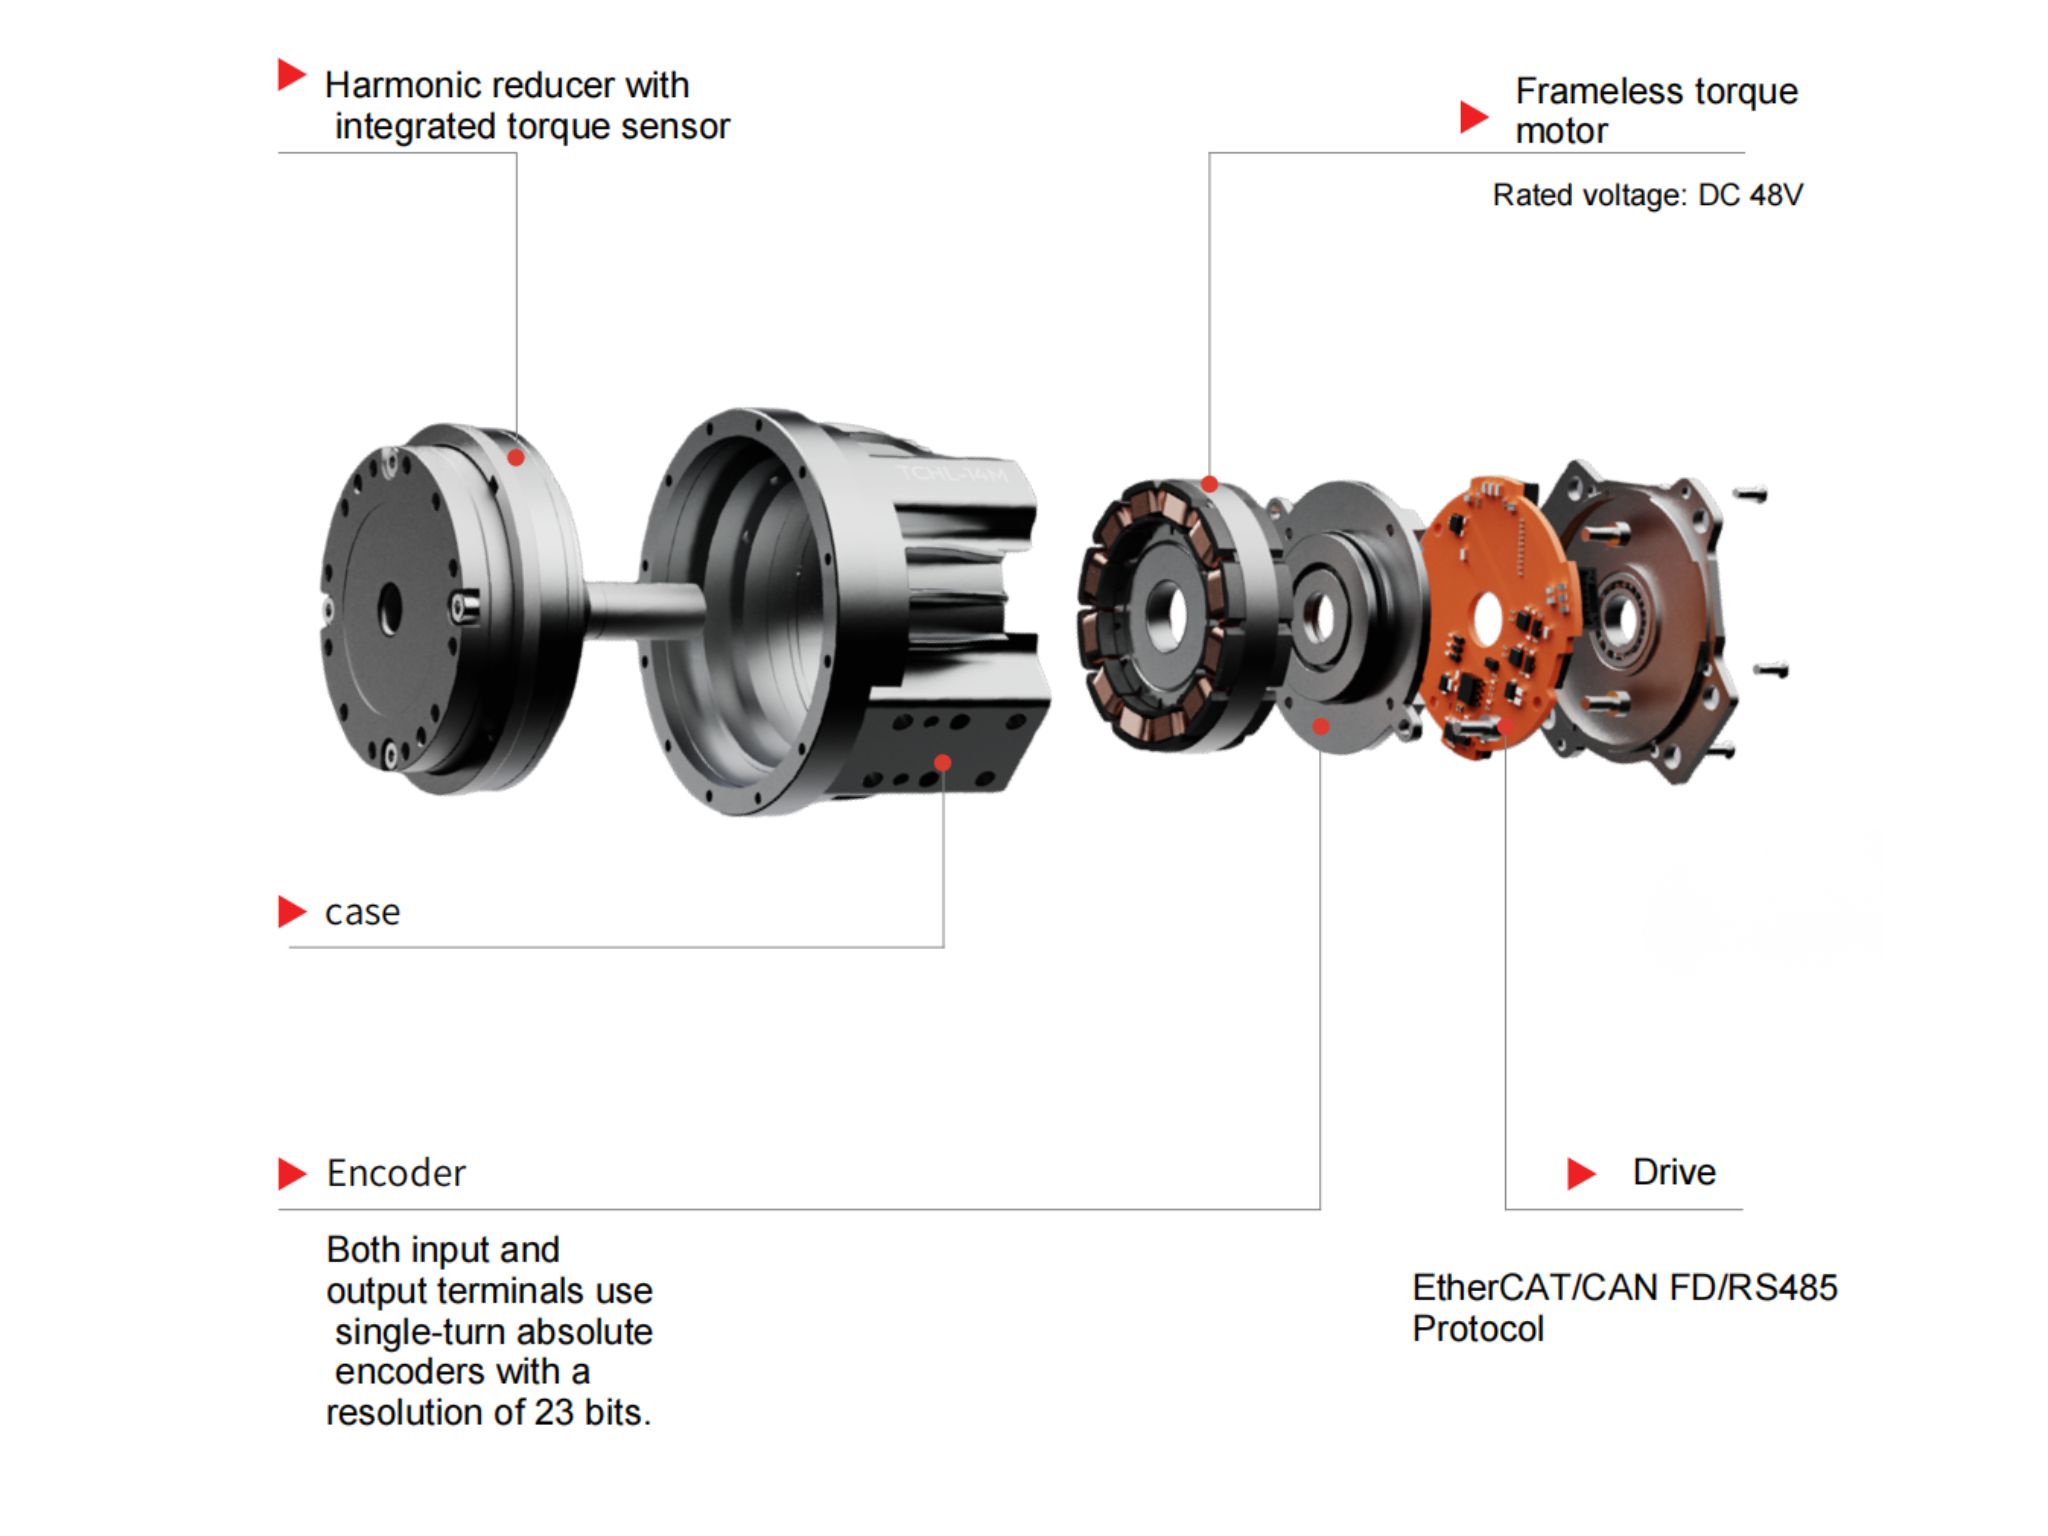
 OMG 超紧凑型内置扭矩传感器谐波关节模组鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
 机器人领域中谐波减速器的优势在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
 谐波关节模组如何赋能仿生人形机器人发展仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。
 24V 48V 机器人关节模组:为机器人与自动化选择合适的电压在选择机器人关节模组时,电压匹配是一个关键因素,它直接影响设备的性能、安全性、兼容性和运行稳定性。机器人、伺服电机和控制器等电气部件都被设计为在特定电压范围内运行。电压不足会导致动力不足、响应缓慢,甚至无法启动;电压过高则可能烧毁电路或缩短其使用寿命。鸿磐 的标准关节模组包括两种电压:24V 和 48V。它们各自发挥独特作用,以确保机器人和自动化设备的高效运行。
 如何选择最佳机器人关节模组供应商?机器人臂在各个领域中发挥着重要作用,例如智能制造、医疗设备和航空航天。作为机器人臂的核心部件,关节模组具有结构紧凑、模块化设计、轻量化、高精度以及安全可靠等特点。这些关节模组驱动机器人臂的旋转运动,直接影响系统的运动控制质量和精度。优化关节模组的设计和性能,可以进一步提高机器人臂的运动控制精度、稳定性和响应效率,以满足不同应用场景中的严苛要求。
 制造商应如何在 2026 年升级机械臂和具身智能的谐波关节模块?对于计划升级机器人系统的工程师而言,合适的关节模块取决于多项规格,而非单一参数。EtherCAT 同步、输出端位置反馈、实时扭矩测量、连续扭矩能力和集成安全功能必须协同工作,以满足应用需求。通过将这些因素作为完整的机电系统进行评估,制造商可以更明智地选择和集成关节模块,并提升其长期性能。
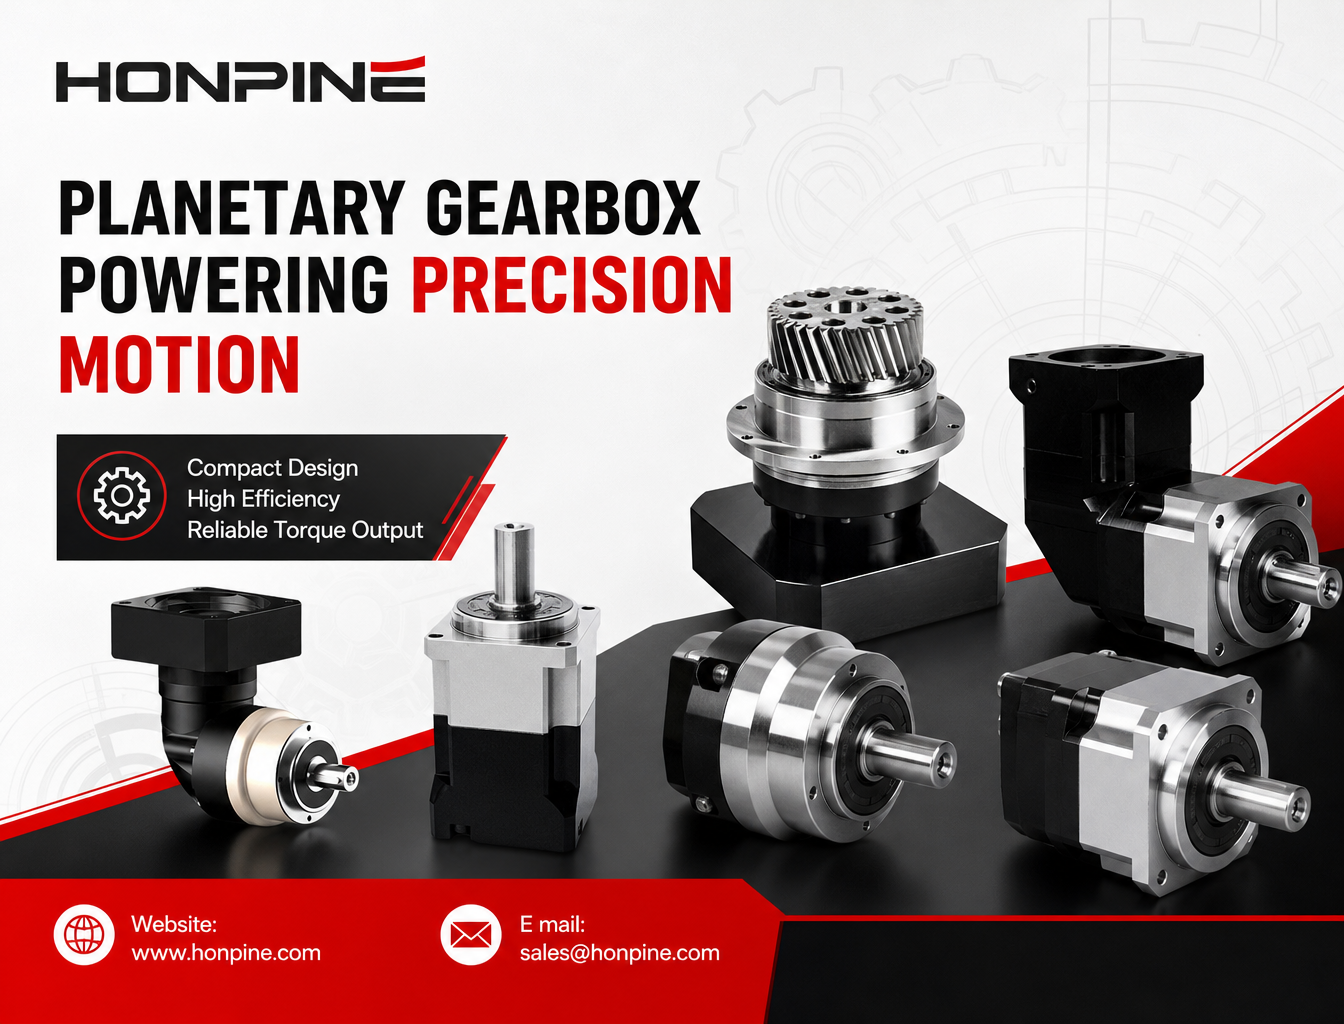
 行星齿轮箱如何在高精度自动化设备中实现减速增扭?行星齿轮箱如何在高精度自动化设备中实现减速增扭?通过组合太阳轮、多个行星轮和内齿圈,行星齿轮箱可为需要运动控制和可靠扭矩输出的应用提供紧凑、高效的动力传输。从工业机器人、CNC 机床到自动化装配系统,选择合适的齿轮箱不仅仅是确定减速比。本指南将介绍行星齿轮箱的工作原理、主要优势、常见应用和实际选型注意事项,帮助工程师找到合适的传动解决方案。
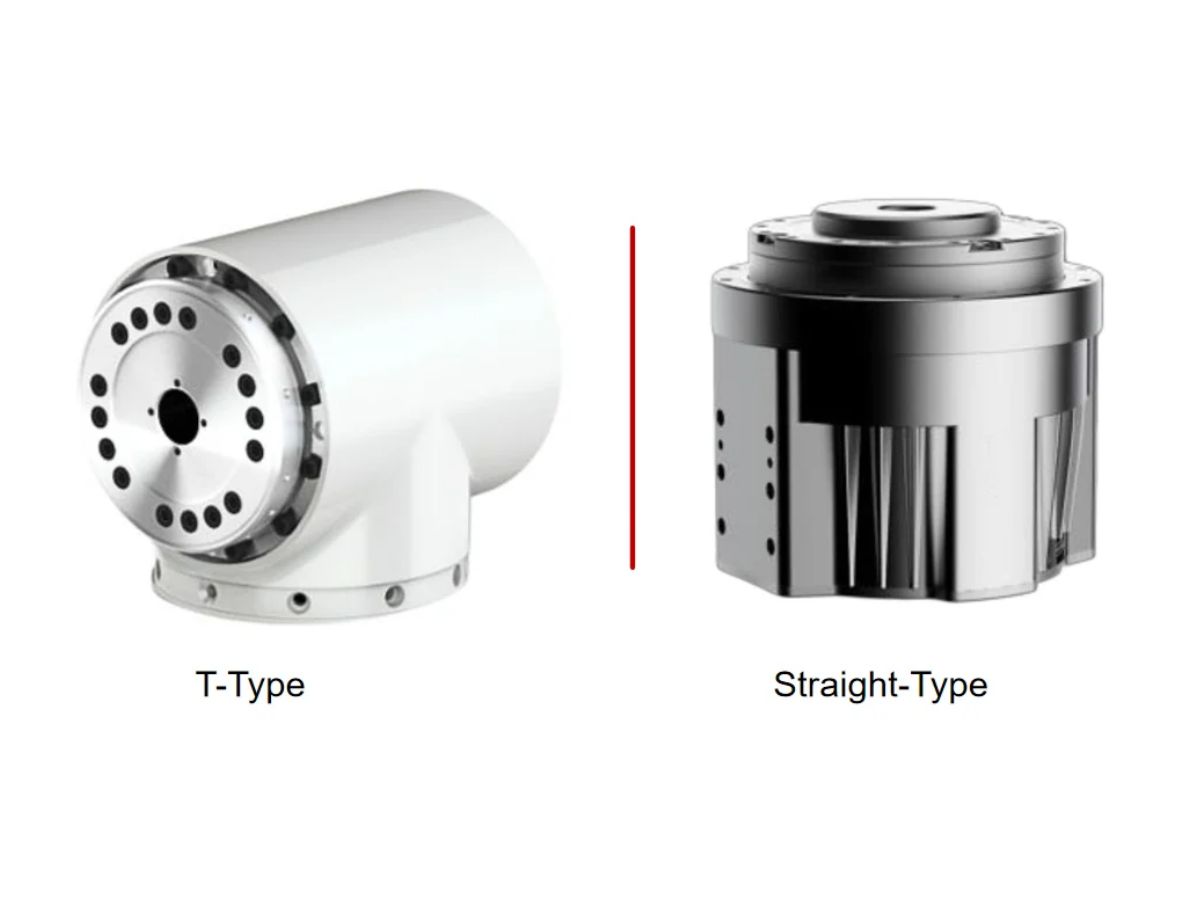
 协作机器人应选择T型还是直型谐波关节模块?设计紧凑型高性能协作机器人时,选择合适的谐波关节模块至关重要。您应该选择TCHL直型谐波关节模块,还是HTS T型谐波关节模块?虽然这两种结构都能实现机器人的精准运动,但其输出法兰几何形状不同,会影响安装空间、连杆连接、电缆布线和机械集成。在本指南中,HONPINE技术总监Theodore Li将介绍这两种设计的主要区别、各自的优势与局限,以及如何为协作机器人机械臂选择最合适的结构。
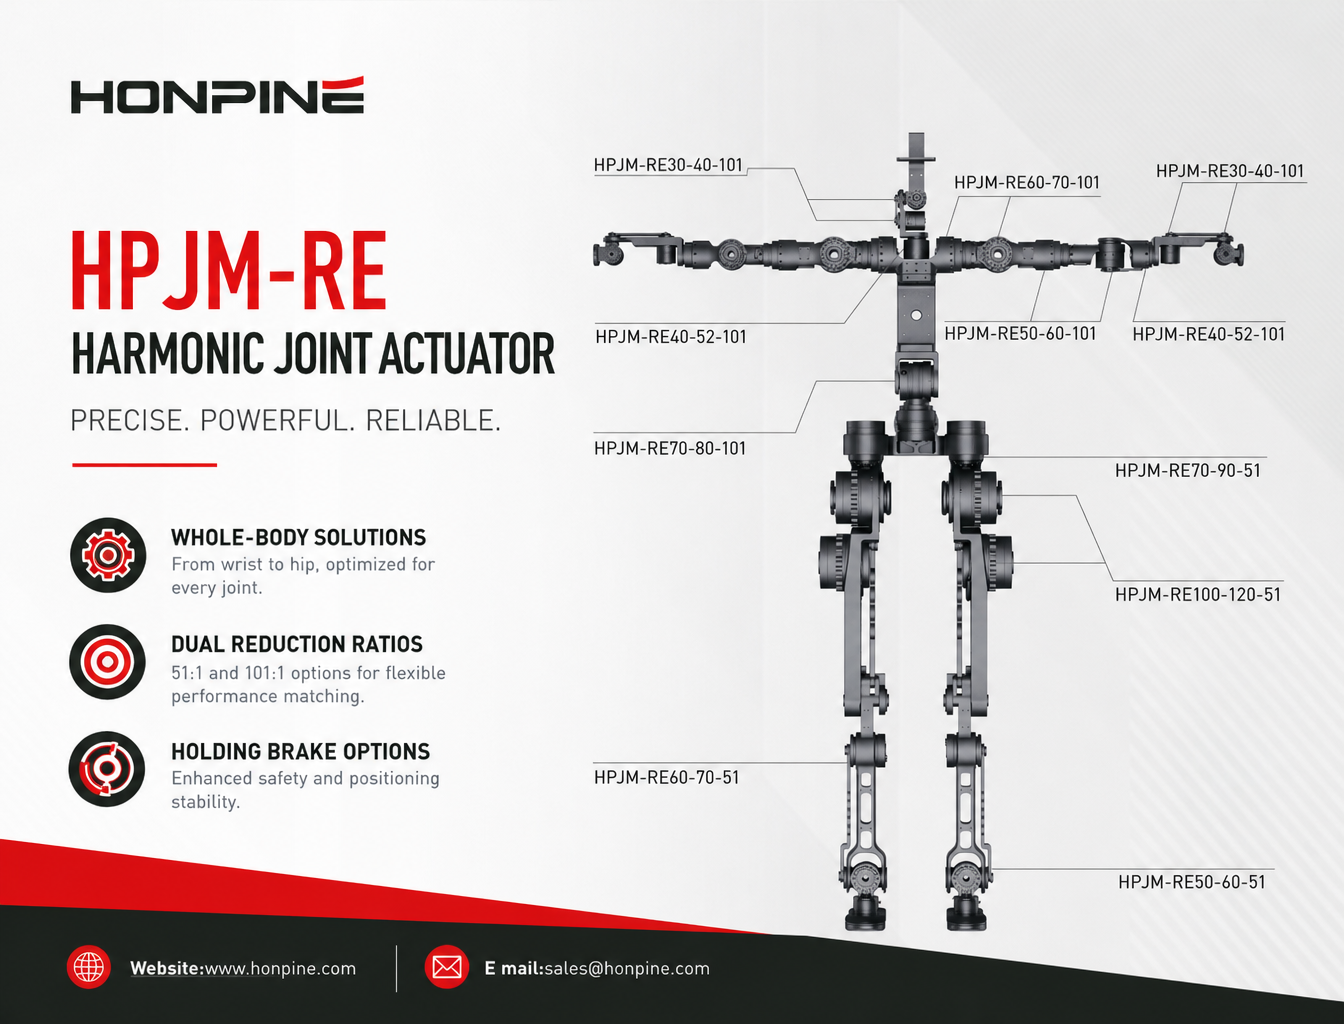
 人形机器人谐波关节执行器完整解决方案:HPJM 系列选型指南人形机器人谐波关节执行器选型完整指南。了解 HONPINE HPJM 系列型号如何适用于手腕、肘部、肩部、腰部、髋部、膝部和踝部关节,并了解扭矩容量、减速比、动态响应和保持制动器配置等实用考量因素。
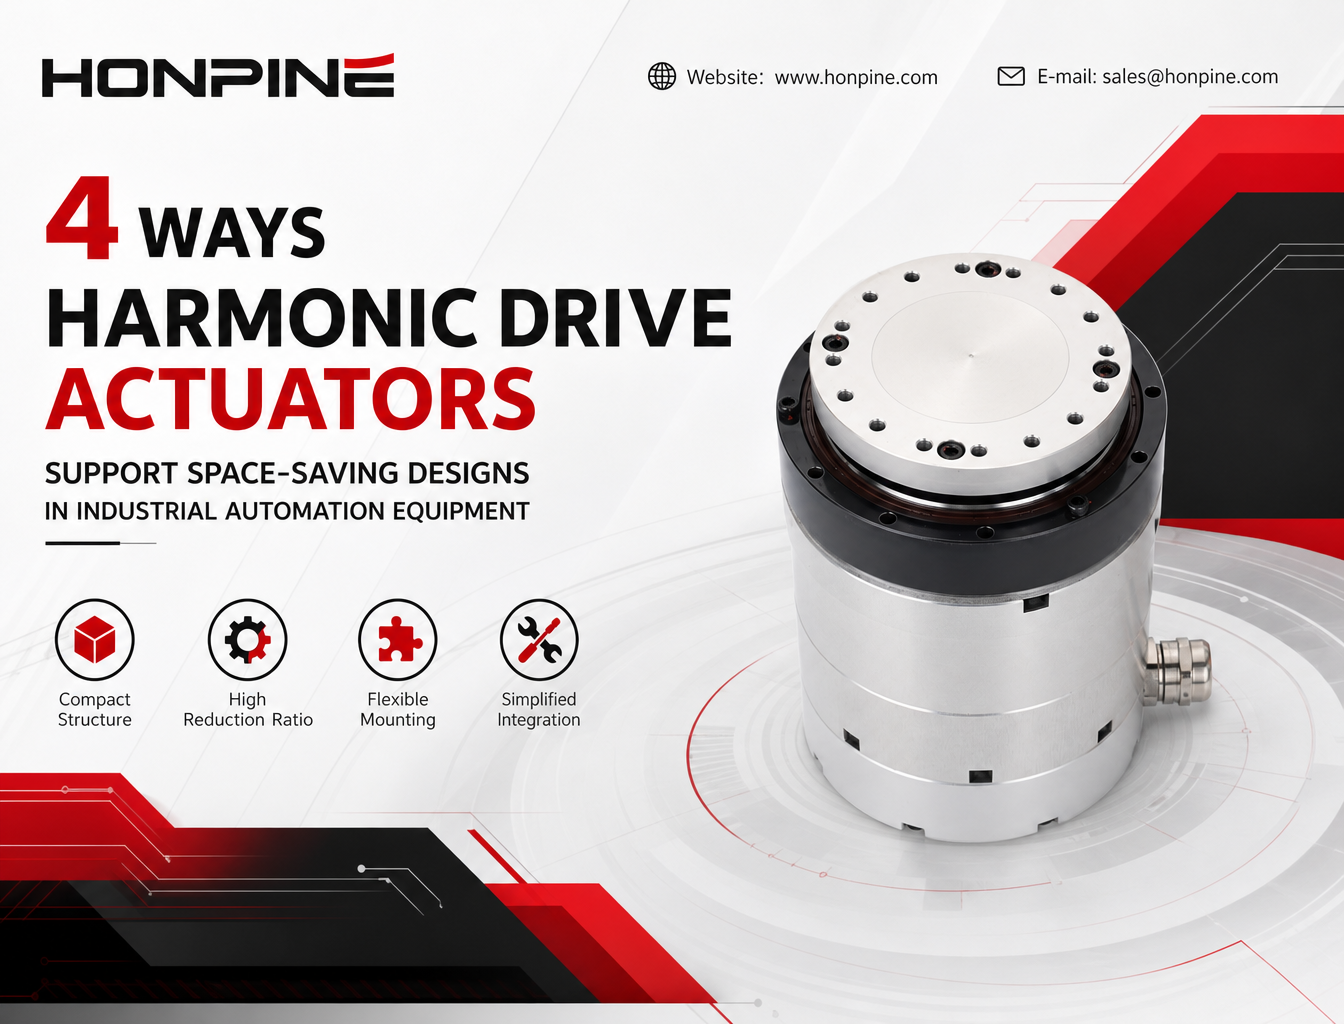
 为什么谐波驱动执行器适用于空间受限的工业自动化设备?在现代工业自动化领域,安装空间有限往往会增加机械设计的难度。谐波驱动执行器将关键驱动部件集成于一个单元中,提供紧凑的运动控制解决方案。其高减速比、精简的机械结构和灵活的安装方式,有助于设备制造商减少空间需求、简化装配并优化内部布局。本文将介绍集成式谐波驱动执行器支持工业自动化设备节省空间设计的四种方式。