

如何为六大品牌的伺服电机匹配行星减速机?
伺服电机和行星齿轮箱广泛应用于工业自动化、机器人、CNC 机床和精密运动控制系统。然而,为伺服电机选择合适的行星齿轮箱,不仅仅是匹配电机功率或选择传动比那么简单。
不合适的组合可能导致电机负载过大、动态响应不佳、输出扭矩不足、定位误差增大,甚至造成部件过早失效。为确保传动性能可靠,工程师需要考虑扭矩、转速、惯量匹配、背隙、扭转刚度和机械兼容性。
本指南将介绍伺服电机与行星齿轮箱的匹配方法,涵盖基本选型原则、关键计算、六个主要伺服电机品牌的匹配策略,以及常见安装要求。
1. 为什么正确匹配伺服电机和行星齿轮箱很重要?
伺服电机提供受控的旋转运动,而行星齿轮箱则降低输出转速并增大输出扭矩。两者共同构成一个传动系统,必须满足应用的机械和动态要求。
即使电机和齿轮箱单独看来都适用,两者组合后也未必能达到预期性能。
1.1 输出扭矩不足
行星齿轮箱的主要作用是降低旋转速度并增大输出扭矩。如果传动比过小,齿轮箱可能无法提供驱动负载所需的足够扭矩。
如果所选齿轮箱的扭矩容量不足,在加速、减速或频繁启停时,内部还可能承受过大的应力。
1.2 惯量不匹配导致动态响应不佳
负载与伺服电机之间的惯量比会影响伺服系统的动态响应和稳定性。
如果折算到电机侧的负载惯量相对于电机转子惯量过大,系统可能出现加速和减速时间延长、超调增大、振动或难以实现稳定控制等问题。
合适的行星齿轮箱可以降低折算到电机侧的惯量,有助于提高系统响应能力。
1.3 定位误差和背隙
在机器人关节、分度台和精密定位设备等应用中,背隙会直接影响运动精度。
背隙过大的行星齿轮箱可能造成定位偏差,尤其是在系统频繁改变运动方向时。
因此,工程师应根据应用对定位精度和重复定位精度的要求,选择背隙规格合适的齿轮箱。
1.4 刚度和传动稳定性不足
扭转刚度决定了部件在承受扭矩时产生的角变形量。
如果齿轮箱的扭转刚度不足,传动系统在加速、减速或负载变化时可能发生弹性变形,从而影响定位精度和动态响应。
对于重载、频繁正反转或高加速度应用,除额定扭矩和背隙外,还应考虑扭转刚度。
2. 伺服电机与行星齿轮箱匹配的关键参数
为伺服电机选择行星齿轮箱,需要系统评估运行条件和机械要求。
以下三个步骤提供了一个实用框架,可用于评估齿轮箱选型涉及的关键参数。
2.1 确定所需输出扭矩和传动比
第一步是确定齿轮箱输出端所需的扭矩和转速。
行星齿轮箱的输出扭矩可用以下公式估算:
Tout = Tmotor × i × η
其中:
- Tout = 齿轮箱输出扭矩
- Tmotor = 伺服电机输出扭矩
- i = 齿轮箱减速比
- η = 齿轮箱传动效率
例如,伺服电机提供 2 Nm 扭矩,并连接至减速比为 10:1、传动效率为 95% 的行星齿轮箱时,理论输出扭矩为:
Tout = 2 × 10 × 0.95 = 19 Nm
该计算可作为初步估算。实际选型还必须考虑齿轮箱的额定输出扭矩、最大允许扭矩、加速扭矩和使用条件。
减速比也决定了输出转速:
n_out = n_motor / i
其中:
- n_out = 齿轮箱输出转速
- n_motor = 伺服电机转速
- i = 齿轮箱减速比
减速比越大,输出转速越低,通常输出扭矩也越大。但选择可用范围内最大的减速比并不总是有利。减速比必须与所需运行速度、电机特性和应用动态要求相匹配。
2.2 计算折算负载惯量
选择伺服电机和行星齿轮箱时,惯量匹配是一项重要考量。
折算到电机侧的负载惯量可用以下公式估算:
Jref = Jload / i² + Jgearbox_in
其中:
- Jref = 折算到电机侧的总惯量
- Jload = 齿轮箱输出端的负载惯量
- i = 齿轮箱减速比
- Jgearbox_in = 齿轮箱输入侧惯量
然后可按以下公式计算惯量比:
K = Jref / Jmotor
其中:
- K = 惯量比
- Jref = 折算后的负载总惯量
- Jmotor = 伺服电机转子惯量
合适的惯量比取决于伺服电机、驱动系统、控制参数和应用要求。通常,较低的惯量比有助于降低系统的控制难度,但并不存在适用于所有应用的统一比例。
对于高速定位和频繁启停的应用,工程师应特别关注惯量比和系统的加速要求。
2.3 计算所需扭矩并选择合适的安全系数
所选齿轮箱必须能够承受正常运行所需的扭矩,以及加速、减速和负载波动产生的额外扭矩。
所需扭矩可用以下公式估算:
Tneed = (Tfric + Tacc) × Fs
其中:
- Tneed = 所需设计扭矩
- Tfric = 克服摩擦和外部阻力所需的扭矩
- Tacc = 加速所需扭矩
- Fs = 安全系数
加速扭矩可用以下公式估算:
Tacc = Jtotal × α
其中:
- Jtotal = 计算参考点处的等效总惯量
- α = 角加速度
安全系数应根据运行条件选择,包括负载波动、冲击、工作周期和启停频率。
齿轮箱的额定输出扭矩应满足连续运行要求,其允许峰值扭矩则应能够承受短时动态负载。
切勿用峰值扭矩代替额定扭矩。能够承受短时峰值负载的齿轮箱,未必适合以相同扭矩连续运行。
3. 六大品牌伺服电机的行星齿轮箱匹配策略
不同伺服电机制造商采用的电机机座尺寸、轴尺寸、安装接口和性能规格各不相同。因此,行星齿轮箱选型应依据实际电机型号和机械接口,而不能仅凭品牌名称判断。
以下六个品牌常见于工业自动化应用。
3.1 汇川伺服电机
汇川伺服电机广泛应用于自动化设备、包装机械、电子制造和通用工业运动控制系统。
将汇川伺服电机与行星齿轮箱匹配时,工程师应首先确认电机机座尺寸、轴径、轴长、安装法兰尺寸和额定扭矩。
还应根据所需减速比、输出扭矩和定位精度选择齿轮箱。
对于紧凑型自动化设备,配备合适安装转接件的行星齿轮箱有助于减少安装空间,同时满足传动性能要求。
3.2 埃斯顿伺服电机
埃斯顿伺服电机应用于工业机器人、CNC 设备和自动化生产系统。
为埃斯顿伺服电机选择行星齿轮箱时,应仔细核对电机的额定扭矩、最高转速、轴尺寸和安装接口。
对于涉及频繁加速和减速的应用,工程师应特别关注齿轮箱的额定扭矩、峰值扭矩、扭转刚度和惯量特性。
合适的行星齿轮箱应提供足够的扭矩容量,同时不影响伺服系统的动态响应。
3.3 松下伺服电机
松下 MINAS 伺服电机常用于精密自动化、电子制造、包装机械和定位设备。
将行星齿轮箱与松下伺服电机匹配时,工程师应在选择齿轮箱之前确认电机系列和确切型号。
关键考量包括安装法兰、轴尺寸、额定输出扭矩、电机转速和所需减速比。
对于精密定位应用,还应评估齿轮箱背隙和扭转刚度,以确保传动系统满足所需的定位性能。
3.4 三菱伺服电机
三菱 MELSERVO 电机广泛应用于工业自动化、机床、机器人和精密定位系统。
为三菱伺服电机选择行星齿轮箱时,工程师应确认具体的 MELSERVO 系列和电机型号。
不同电机型号的法兰尺寸、轴径、轴长和额定扭矩特性可能有所不同。
对于要求高定位精度和频繁正反转的应用,除基本机械接口外,还应评估背隙、扭转刚度和允许峰值扭矩。
3.5 安川伺服电机
安川 Sigma 伺服电机常用于高性能自动化系统、机器人和精密机械。
将行星齿轮箱与安川伺服电机匹配时,工程师应确定确切的电机系列和型号。
应对照齿轮箱规格核对电机的额定扭矩、最高转速、轴结构和安装尺寸。
对于高动态应用,惯量匹配尤为重要。所选减速比应有助于电机高效驱动负载,同时满足加速、减速和定位性能要求。
3.6 MOONS' 伺服电机
MOONS' 提供用于自动化设备、工业机械和精密定位应用的运动控制产品。
为 MOONS' 伺服电机选择行星齿轮箱时,工程师应确认电机类型、机座尺寸、轴尺寸、安装接口和扭矩要求。
应根据所需输出转速和扭矩确定齿轮箱减速比。对于涉及频繁启停或改变方向的应用,还应考虑齿轮箱的背隙、额定扭矩和扭转刚度。
重要选型说明:以上匹配考量属于通用工程指导,并非适用于各品牌所有电机产品系列的固定兼容规则。即使是同一品牌,不同电机系列也可能采用不同的安装接口和轴规格。确认齿轮箱型号前,务必核对具体电机图纸和技术数据表。
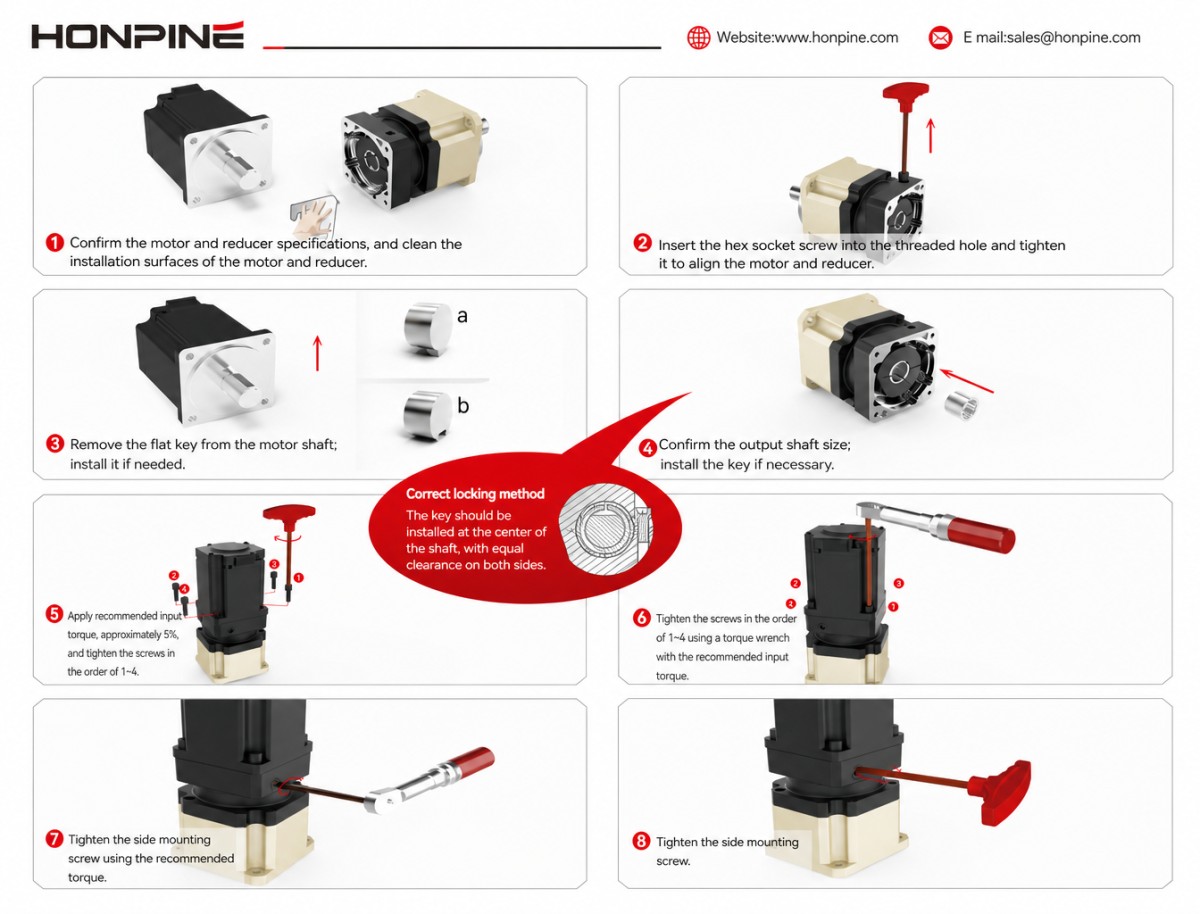
4. 伺服电机与行星齿轮箱组件的关键安装要求
即使电机和齿轮箱选型正确,安装不当仍可能影响传动精度、增加振动并缩短使用寿命。
安装时应考虑以下细节。
4.1 确认电机与齿轮箱安装兼容性
安装前,应确认电机法兰、齿轮箱输入法兰、轴径、轴长和安装孔位置相互兼容。
如果电机和齿轮箱的接口不匹配,可能需要使用合适的转接板或连接法兰。
转接件应具有足够的机械强度,并确保电机与齿轮箱之间精准对中。
4.2 确保轴对中正确
电机轴与齿轮箱输入端对中不良会产生额外的径向和轴向载荷。
安装时,应确保电机和齿轮箱位置正确,且连接处不存在过大的机械应力。
对中不良可能导致异常噪声、振动、轴承载荷增加和过早磨损。
4.3 避免过度拧紧
装配时,应按照制造商规定的扭矩值拧紧紧固件。
过大的拧紧力可能损坏安装表面、使部件变形,或影响传动系统的对中。
电机和齿轮箱应均匀固定,以确保机械连接稳定。
4.4 检查润滑和运行条件
调试前,应确认齿轮箱使用了规定的润滑剂,且安装方向适合其润滑方式。
运行温度、环境条件、工作周期和负载特性也应处于齿轮箱允许的运行范围内。
对于连续运行或频繁加速和减速的应用,应在系统调试期间评估热工况。
5. 如何为伺服电机选择合适的高精度行星齿轮箱?
选择合适的行星齿轮箱,不只是匹配电机功率和传动比。为确保传动性能可靠,还必须考虑扭矩容量、惯量比、背隙、扭转刚度和机械安装兼容性。
如果您的项目需要高精度行星齿轮箱,可以将电机图纸和技术规格发送给我们。HONPINE 工程团队将根据您的实际应用要求,协助评估电机兼容性并推荐合适的行星齿轮箱。
联系 HONPINE,获取专业的行星齿轮箱选型支持。
阅读更多
进一步了解鸿磐的故事以及与精密传动相关的行业趋势。
 如何选择人形机器人关节电机?在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
 OMG 超紧凑型内置扭矩传感器谐波关节模组鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
 机器人领域中谐波减速器的优势在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
 谐波关节模组如何赋能仿生人形机器人发展仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。
 24V 48V 机器人关节模组:为机器人与自动化选择合适的电压在选择机器人关节模组时,电压匹配是一个关键因素,它直接影响设备的性能、安全性、兼容性和运行稳定性。机器人、伺服电机和控制器等电气部件都被设计为在特定电压范围内运行。电压不足会导致动力不足、响应缓慢,甚至无法启动;电压过高则可能烧毁电路或缩短其使用寿命。鸿磐 的标准关节模组包括两种电压:24V 和 48V。它们各自发挥独特作用,以确保机器人和自动化设备的高效运行。
 回程间隙 ≤ 1 Arcmin:鸿磐 RV减速器助力微纳焊接机器人提升生产效率采用兼具高精度、高刚性和高可靠性的RV减速器作为底层支撑,可提升焊接机械的市场竞争力。选用配备 鸿磐 RV减速器的机器人手臂,有助于提升焊接质量并延长机械设备的使用寿命。
 如何选择最佳机器人关节模组供应商?机器人臂在各个领域中发挥着重要作用,例如智能制造、医疗设备和航空航天。作为机器人臂的核心部件,关节模组具有结构紧凑、模块化设计、轻量化、高精度以及安全可靠等特点。这些关节模组驱动机器人臂的旋转运动,直接影响系统的运动控制质量和精度。优化关节模组的设计和性能,可以进一步提高机器人臂的运动控制精度、稳定性和响应效率,以满足不同应用场景中的严苛要求。
 住友重工业报告称,随着机器人齿轮业务复苏,营业利润达550亿日元住友重工业报告称,随着机器人齿轮需求回升,营业利润达550亿日元。了解这一业绩对数控机床和机器人供应商意味着什么。
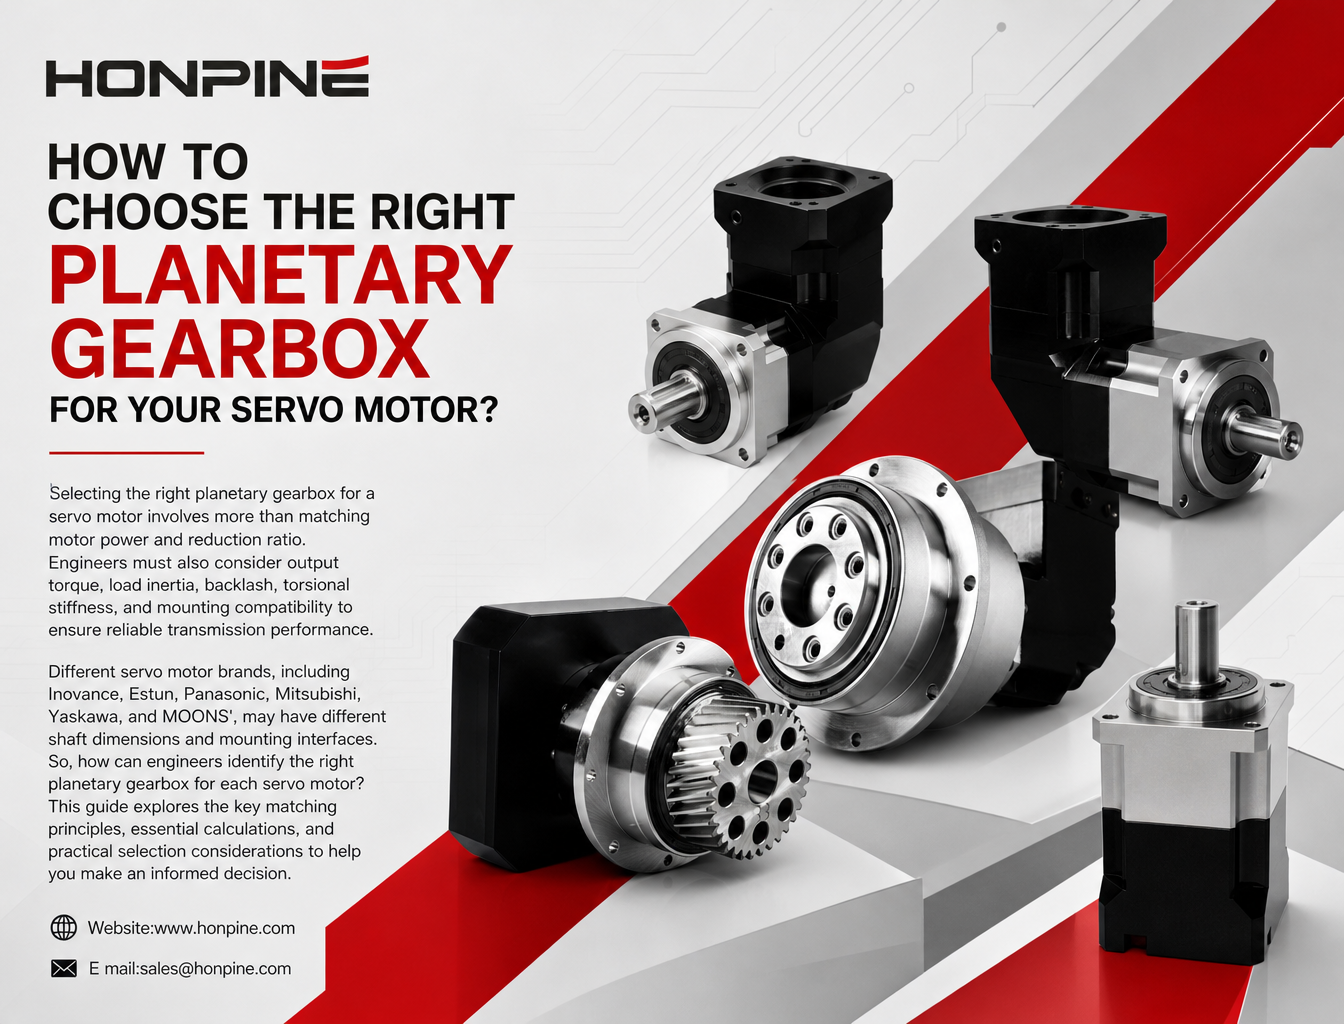
 如何为六大品牌的伺服电机匹配行星减速机?为伺服电机选择合适的行星减速机,不仅要匹配电机功率和减速比。工程师还必须考虑输出扭矩、负载惯量、回程间隙、扭转刚度和安装兼容性,以确保传动性能可靠。不同品牌的伺服电机,包括 Inovance、Estun、Panasonic、Mitsubishi、Yaskawa 和 MOONS',可能具有不同的轴尺寸和安装接口。那么,工程师如何为每款伺服电机选出合适的行星减速机?本指南将介绍关键匹配原则、必要的计算方法和实际选型注意事项,帮助您做出明智的选择。
 医疗设备用谐波旋转执行器:重复定位精度≤10角秒,具有高抗倾覆刚度医疗设备对运动传动系统的精度、结构稳定性和运行安全性有着极高要求。从手术机器人、CT成像系统到康复设备,执行器必须在承受复杂机械载荷的同时,保持稳定的定位精度。制造商如何才能在医疗应用中兼顾高重复定位精度和结构刚性?HONPINE谐波旋转执行器的重复定位精度可达≤10角秒,具备零背隙传动、高抗倾覆刚度和中空轴结构,可为新一代医疗设备提供可靠的运动控制解决方案。
 奥地利机床将在第九届中国国际进口博览会上亮相,并介绍海关措施奥地利机床制造商 WFL 将在第九届中国国际进口博览会上展示其 M35-G 车铣复合加工中心。了解这款机床以及为参展商提供支持的海关措施。



双击
我们提供谐波减速器、行星减速器、机器人关节电机、机器人旋转执行器、RV减速器、机器人末端执行器、灵巧机器人手
 如何选择人形机器人关节电机?在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
 OMG 超紧凑型内置扭矩传感器谐波关节模组鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
 机器人领域中谐波减速器的优势在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
 谐波关节模组如何赋能仿生人形机器人发展仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。
 24V 48V 机器人关节模组:为机器人与自动化选择合适的电压在选择机器人关节模组时,电压匹配是一个关键因素,它直接影响设备的性能、安全性、兼容性和运行稳定性。机器人、伺服电机和控制器等电气部件都被设计为在特定电压范围内运行。电压不足会导致动力不足、响应缓慢,甚至无法启动;电压过高则可能烧毁电路或缩短其使用寿命。鸿磐 的标准关节模组包括两种电压:24V 和 48V。它们各自发挥独特作用,以确保机器人和自动化设备的高效运行。
 如何选择最佳机器人关节模组供应商?机器人臂在各个领域中发挥着重要作用,例如智能制造、医疗设备和航空航天。作为机器人臂的核心部件,关节模组具有结构紧凑、模块化设计、轻量化、高精度以及安全可靠等特点。这些关节模组驱动机器人臂的旋转运动,直接影响系统的运动控制质量和精度。优化关节模组的设计和性能,可以进一步提高机器人臂的运动控制精度、稳定性和响应效率,以满足不同应用场景中的严苛要求。
 如何为六大品牌的伺服电机匹配行星减速机?为伺服电机选择合适的行星减速机,不仅要匹配电机功率和减速比。工程师还必须考虑输出扭矩、负载惯量、回程间隙、扭转刚度和安装兼容性,以确保传动性能可靠。不同品牌的伺服电机,包括 Inovance、Estun、Panasonic、Mitsubishi、Yaskawa 和 MOONS',可能具有不同的轴尺寸和安装接口。那么,工程师如何为每款伺服电机选出合适的行星减速机?本指南将介绍关键匹配原则、必要的计算方法和实际选型注意事项,帮助您做出明智的选择。
 为什么五轴数控转台的 A 轴和 C 轴使用不同的减速机?五轴数控转台对 A 轴和 C 轴的传动特性有不同要求。A 轴通常需要较高的扭转刚度和承载能力,以支撑摇篮组件和工件;C 轴则更注重低背隙、角度定位精度和动态响应。本文介绍为什么 A 轴应用通常会考虑 RV 减速机,而 C 轴应用通常会考虑谐波减速机,并涵盖其工作原理、机械优势、输出端反馈以及数控机床制造商的关键选型标准。
 HONPINE HPJM 一体化机器人关节模组如何在紧凑空间内实现高扭矩?了解如何在实现机器人关节高扭矩密度的同时优化安装空间。本文将介绍 HONPINE HPJM 一体化机器人关节模组如何通过集成组件、中空轴走线、紧凑型电气连接器和优化的机械安装结构,减少人形机器人和机械臂中不必要的空间占用。
 谐波齿轮电机与谐波执行器:有何区别?本文从产品设计、系统集成、反馈与控制功能、安装方式及应用需求等方面,说明谐波齿轮电机与谐波执行器之间的区别。由于不同制造商对这些产品名称的使用方式可能有所不同,本文还将探讨如何评估其实际配置,并为机器人和工业自动化应用选择合适的精密运动解决方案。
 HONPINE JM 第四代无框力矩电机:扭矩密度提升 30%,运行温度降低 10%随着机器人技术不断发展,无框力矩电机对扭矩密度、运动稳定性和热管理的要求日益提高。HONPINE JM 第四代无框力矩电机通过改进电磁设计、铁芯材料和绕组技术,实现了扭矩密度提升 30%、运行温度降低 10%。其扭矩波动控制在 1% 以下,可实现更平稳的低速运行和更好的运动一致性,适用于手术机器人、人形机器人和精密自动化设备等要求严苛的应用。HONPINE 如何实现这些性能提升?让我们进一步了解。