

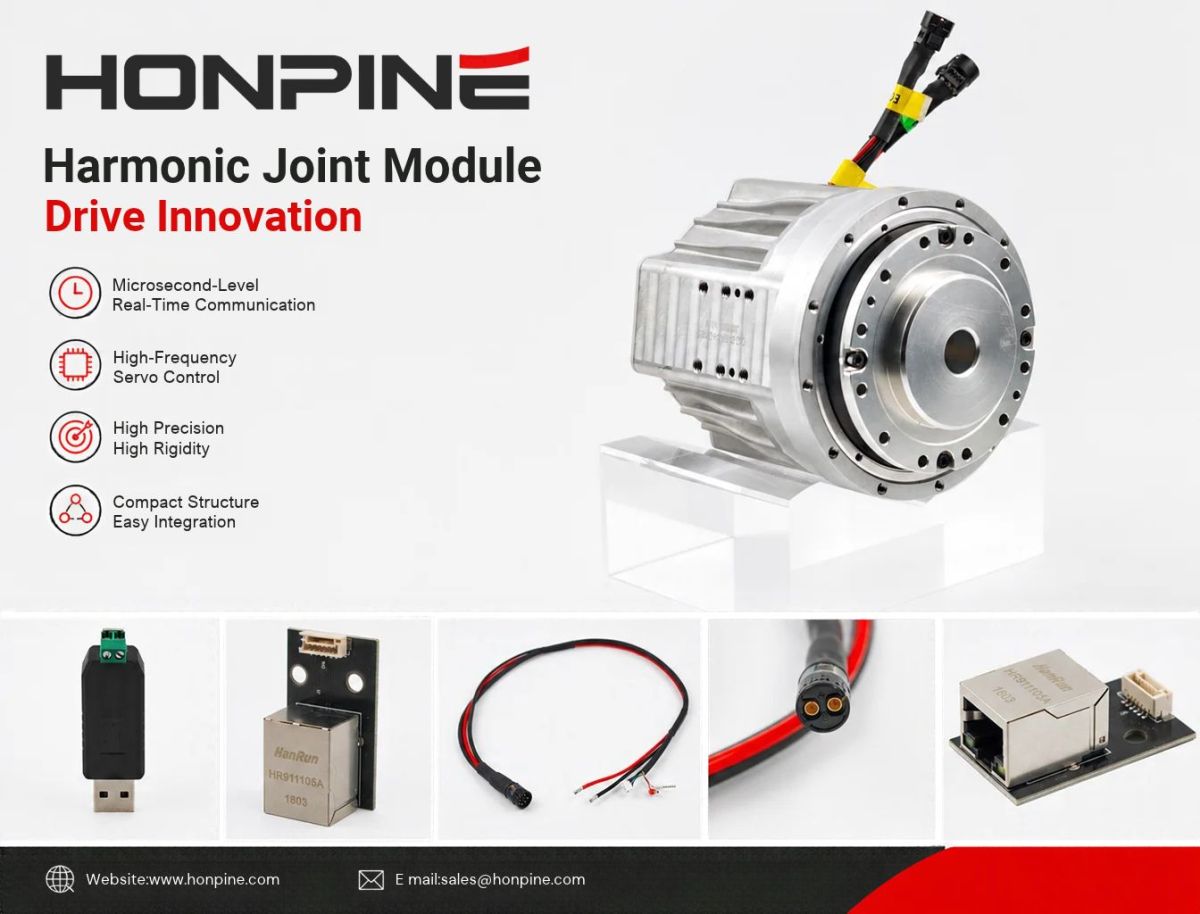
为什么 EtherCAT 正成为机器人关节模组的主流通信总线?
人形机器人、协作机器人和高精度自动化设备的快速发展,正推动集成式智能机器人关节模块朝着多轴协同、高频实时控制、柔性力交互和高精度轨迹跟踪的方向发展。
RS485 和 CANopen 等传统通信总线,在同步精度、通信带宽、实时性能和多轴扩展性方面,已无法完全满足下一代智能关节的控制要求。
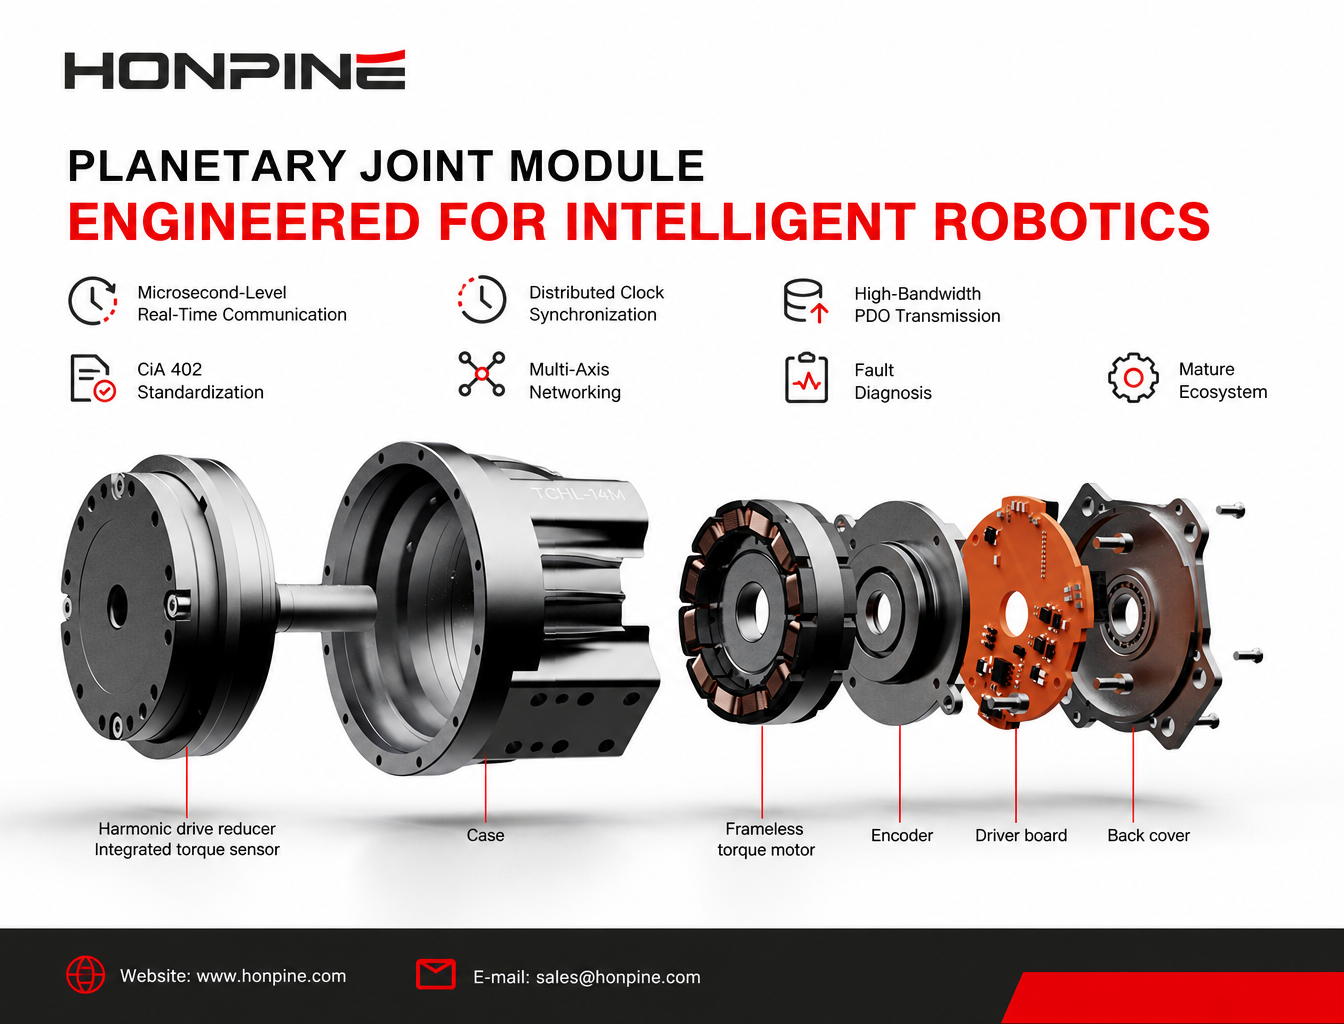
根据官方TCHL 系列关节模块手册中介绍的通信架构、控制模式、PDO 映射、分布式时钟和故障排查框架,EtherCAT 已成为高端机器人关节模块的主流通信解决方案。它的广泛应用并非只是跟随行业趋势,而是体现了现代机器人的先进控制要求与 EtherCAT 技术架构之间的高度契合。
本文结合 TCHL 系列手册中记录的技术特性,探讨 EtherCAT 在智能机器人关节模块中广泛应用的关键原因。
1. 微秒级实时通信,满足高频伺服控制需求
机器人关节中的位置、速度、电流和扭矩反馈回路,对通信周期和实时性能有极高要求。
TCHL 关节模块手册明确支持多种高精度实时控制模式,包括:
周期同步位置模式(CSP)
周期同步速度模式(CSV)
周期同步扭矩模式(CST)
这些控制模式依赖极低的通信延迟和稳定的同步周期。
传统串行通信和 RS485 通常采用轮询机制,可能导致较高的延迟和较大的抖动。虽然 CANopen 支持同步通信,但其通信周期通常为毫秒级,且随着连接的轴数增加,周期可能显著变长。
相比之下,EtherCAT 采用基于硬件的处理机制。从站设备通过硬件现场总线内存管理单元(FMMU)直接处理数据,无需处理器在软件中逐条解析报文。这种架构可实现微秒级通信周期和同步抖动。
根据 TCHL 模块手册中记录的参数,EtherCAT 支持 1 ms、2 ms 和 3 ms 的稳定同步周期。这些周期适用于高频伺服闭环控制、扭矩采样和动态轨迹更新,为高精度运动控制提供基础。
2. 分布式时钟实现高精度多轴同步
多自由度机械臂和人形机器人包含多个相互连接的关节。不同关节的位置反馈、速度反馈和扭矩传感器数据必须共享统一的时间基准,才能确保动态计算、惯量补偿、碰撞检测和力控制算法的准确性。
TCHL 关节模块手册特别介绍了 EtherCAT 分布式时钟(DC)的配置。这是 EtherCAT 区别于传统通信总线的关键优势之一。
EtherCAT 分布式时钟如何实现多关节同步
EtherCAT DC 机制可为网络中的所有关节模块提供统一的硬件时钟。因此,不同轴之间的编码器采样、扭矩采样和控制指令更新可以实现高精度同步,从硬件层面将各轴之间的时序偏差降至最低。
相比之下,CANopen 和 RS485 通常依赖基于软件的广播同步信号,而非同类型的硬件时钟同步,因此可能产生更大的同步抖动和时序偏差。
在多轴协调运动过程中,这类时序误差可能导致轨迹偏差、力控制振荡和动态跟踪误差增大。
对于需要多个关节协同运动的机器人系统,精准同步对于保持运动精度和控制稳定性至关重要。
3. 标准化 CiA 402 协议提升兼容性和互操作性
TCHL 模块手册中的对象字典、状态机和控制模式定义,体现了机器人关节所采用的通用 EtherCAT 通信架构:CoE(基于 EtherCAT 的 CANopen),兼容 CiA 402 驱动器和运动控制设备规范。
CiA 402 是工业伺服设备领域广泛采用的标准,定义了标准化的驱动器状态转换、控制字、状态字、操作模式和数据对象。
标准化对象字典简化集成
在这一架构下,目标位置、目标速度、目标扭矩、实际位置、实际扭矩和错误代码等核心控制与反馈数据,均通过标准化对象字典索引定义。
例如:
0x6040:控制字
0x607A:目标位置
0x6071:目标扭矩
0x303A:扭矩传感器反馈
标准化通信协议能够提升不同制造商关节模块的兼容性和互换性。开发人员在集成不同设备、切换控制模式、调试设备或迁移程序时,可以减少适配专有通信协议的工作。
对于关节模块制造商而言,基于成熟标准开发产品也有助于降低开发复杂度和试错成本。这种标准化也是基于 EtherCAT 的关节模块得到广泛应用的另一重要因素。
4. 高带宽 PDO 传输支持多维传感器数据
下一代集成式关节模块已不再是简单的运动执行单元,而是能够集成双编码器、输出侧扭矩传感器、温度监测、故障检测和振动采集等功能的智能感知系统。
与传统伺服系统相比,智能关节需要传输的数据量显著增加,包括位置、速度、扭矩、温度、故障代码和偏移补偿值等实时数据。
灵活的 RxPDO 和 TxPDO 映射
根据 TCHL 手册中的 PDO 映射章节,EtherCAT 支持多组可自定义的 RxPDO 和 TxPDO 映射。这使控制器能够在单个通信周期内向关节模块发送指令,并接收多维状态反馈。
EtherCAT 采用基于以太网的物理层,带宽充足,可在高频同步周期内承载大量数据。这有助于避免同时传输多个传感器信号时出现通信拥塞或不得不降低采样频率的情况。
传统通信总线的带宽较为有限。在处理多项数据采集任务时,可能需要降低采样频率,从而影响力控制精度和动态响应速度。
因此,对于配备扭矩传感器和其他集成感知功能的先进智能关节应用,传统通信总线的适用性较低。
5. 菊花链拓扑简化多轴布线与扩展
人形机器人和六轴机械臂通常包含 6 至 16 个关节模块。其内部空间紧凑,因此布线和系统集成面临挑战。
EtherCAT 支持菊花链拓扑,可通过网络接口将多个关节模块依次连接。这种方式简化了网络布线,并减少了从每个关节分别连接通信线路至控制器的需求。
灵活的 IN/OUT 接口,便于机器人集成
EtherCAT IN/OUT 接口布局和菊花链连接方式支持模块分级安装,也便于线缆穿过中空结构进行布置。
这种方式尤其适合机械关节结构紧凑、布线空间有限的场景。
与 CANopen 网络的节点数量限制和扩展约束,以及 RS485 网络较低的轮询效率相比,EtherCAT 具有较强的多轴扩展能力。增加轴数不一定会显著延长通信周期,因此非常适合多个机器人关节的协同控制。
6. 全面的故障诊断提升系统可靠性并简化维护
TCHL 模块手册中介绍的 EtherCAT 故障排查指南和报警系统,体现了该总线全面的状态管理和故障诊断能力。
EtherCAT 定义了四种主要通信状态:
Init:初始化
Pre-Operational:预运行
Safe-Operational:安全运行
Operational:运行
这些状态有助于开发人员识别与设备初始化、PDO 映射、同步、网络断开或丢帧相关的通信问题。
系统还可以实时报告跟随误差、同步偏差和 PDO 接收异常等故障信息。
这有助于开发人员更高效地识别和排查通信问题,缩短调试时间,并降低售后维护的复杂度。全面的诊断能力使 EtherCAT 非常适合需要长期稳定运行的工业自动化系统和机器人设备。
7. 成熟的 EtherCAT 生态系统降低开发和集成成本
EtherCAT 已形成覆盖多种工业应用的成熟生态系统。目前有多种主流主站控制器方案可供选择,包括 Beckhoff TwinCAT、SOEM、IgH 和基于实时 Linux 的平台。
这些方案支持多种硬件平台,包括 PLC、工业计算机和嵌入式控制器。
此外,还有用于调试、报文捕获和参数配置的专业工具。开发人员可以监控同步周期、DC 偏移、PDO 数据和总线状态,从而更便于系统开发和故障排查。
对于设备制造商而言,EtherCAT 具有较高的标准化程度、良好的可移植性以及成熟的人才储备。与专有通信总线相比,它有助于降低开发、调试、培训和替换成本,因此更适合大规模生产和商业化部署。
结论:为什么 EtherCAT 正成为机器人关节通信的主流选择
EtherCAT 得到广泛应用,根本原因在于传统低速通信总线无法完全满足智能机器人关节的先进控制要求。
凭借基于硬件的微秒级实时通信、高精度分布式时钟同步、标准化 CiA 402 伺服协议、高带宽 PDO 数据传输、简化的多轴组网和全面的故障诊断,EtherCAT 非常适合用于具备扭矩感知、多轴协同、柔性力控制和高精度轨迹跟踪能力的下一代集成式关节模块。
随着人形机器人、协作机器人和高端自动化设备不断发展,EtherCAT 已成为机器人关节模块领先的主流通信解决方案。
阅读更多
进一步了解鸿磐的故事以及与精密传动相关的行业趋势。
 如何选择人形机器人关节电机?在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
 OMG 超紧凑型内置扭矩传感器谐波关节模组鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
 机器人领域中谐波减速器的优势在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
 谐波关节模组如何赋能仿生人形机器人发展仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。
 24V 48V 机器人关节模组:为机器人与自动化选择合适的电压在选择机器人关节模组时,电压匹配是一个关键因素,它直接影响设备的性能、安全性、兼容性和运行稳定性。机器人、伺服电机和控制器等电气部件都被设计为在特定电压范围内运行。电压不足会导致动力不足、响应缓慢,甚至无法启动;电压过高则可能烧毁电路或缩短其使用寿命。鸿磐 的标准关节模组包括两种电压:24V 和 48V。它们各自发挥独特作用,以确保机器人和自动化设备的高效运行。
 回程间隙 ≤ 1 Arcmin:鸿磐 RV减速器助力微纳焊接机器人提升生产效率采用兼具高精度、高刚性和高可靠性的RV减速器作为底层支撑,可提升焊接机械的市场竞争力。选用配备 鸿磐 RV减速器的机器人手臂,有助于提升焊接质量并延长机械设备的使用寿命。
 如何选择最佳机器人关节模组供应商?机器人臂在各个领域中发挥着重要作用,例如智能制造、医疗设备和航空航天。作为机器人臂的核心部件,关节模组具有结构紧凑、模块化设计、轻量化、高精度以及安全可靠等特点。这些关节模组驱动机器人臂的旋转运动,直接影响系统的运动控制质量和精度。优化关节模组的设计和性能,可以进一步提高机器人臂的运动控制精度、稳定性和响应效率,以满足不同应用场景中的严苛要求。
 为什么 EtherCAT 正成为机器人关节模组的主流通信总线?为什么 EtherCAT 正成为智能机器人关节模组的主流通信解决方案?本文探讨七项关键优势,包括微秒级实时通信、分布式时钟同步、CiA 402 标准化、高带宽 PDO 传输、多轴联网、故障诊断以及成熟的开发生态系统。了解 EtherCAT 如何支持人形机器人、协作机器人和高精度自动化设备的先进控制需求。
 机器人关节模组选型指南:如何根据负载、精度、力控和运动要求选择合适的关节模组协作机器人和人形机器人关节模块选型指南,涵盖扭矩、速度、减速器、编码器、扭矩传感器、驱动系统及热管理。
 如何为工业应用选择高精度旋转执行器?选择合适的精密旋转执行器,不能只看额定扭矩。本指南将介绍如何计算负载扭矩、选择合适的减速比,以及评估结构配置、安装法兰、电磁制动器、编码器分辨率和电缆出线方向。了解 HONPINE 的 HAS、HAT、HAM 和 HPG 旋转执行器系列如何满足不同的工业运动控制和精密定位需求。
 高精度人形机器人控制应选择哪种机器人关节模组?随着人形机器人从基础行走和演示任务迈向复杂的现实应用,其关节模组必须具备的不只是高扭矩。精确定位、精准扭矩控制、结构刚度和动态响应,都对执行精细操作发挥着重要作用。那么,面向高精度任务的人形机器人应选择哪种关节模组?本文中,HONPINE 技术总监 Theodore Li 将介绍 HAG 谐波关节模组,并说明它适用于要求严苛的人形机器人应用的五项关键特性。


双击
我们提供谐波减速器、行星减速器、机器人关节电机、机器人旋转执行器、RV减速器、机器人末端执行器、灵巧机器人手
 如何选择人形机器人关节电机?在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
 OMG 超紧凑型内置扭矩传感器谐波关节模组鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
 机器人领域中谐波减速器的优势在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
 谐波关节模组如何赋能仿生人形机器人发展仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。
 24V 48V 机器人关节模组:为机器人与自动化选择合适的电压在选择机器人关节模组时,电压匹配是一个关键因素,它直接影响设备的性能、安全性、兼容性和运行稳定性。机器人、伺服电机和控制器等电气部件都被设计为在特定电压范围内运行。电压不足会导致动力不足、响应缓慢,甚至无法启动;电压过高则可能烧毁电路或缩短其使用寿命。鸿磐 的标准关节模组包括两种电压:24V 和 48V。它们各自发挥独特作用,以确保机器人和自动化设备的高效运行。
 如何选择最佳机器人关节模组供应商?机器人臂在各个领域中发挥着重要作用,例如智能制造、医疗设备和航空航天。作为机器人臂的核心部件,关节模组具有结构紧凑、模块化设计、轻量化、高精度以及安全可靠等特点。这些关节模组驱动机器人臂的旋转运动,直接影响系统的运动控制质量和精度。优化关节模组的设计和性能,可以进一步提高机器人臂的运动控制精度、稳定性和响应效率,以满足不同应用场景中的严苛要求。
 为什么 EtherCAT 正成为机器人关节模组的主流通信总线?为什么 EtherCAT 正成为智能机器人关节模组的主流通信解决方案?本文探讨七项关键优势,包括微秒级实时通信、分布式时钟同步、CiA 402 标准化、高带宽 PDO 传输、多轴联网、故障诊断以及成熟的开发生态系统。了解 EtherCAT 如何支持人形机器人、协作机器人和高精度自动化设备的先进控制需求。
 机器人关节模组选型指南:如何根据负载、精度、力控和运动要求选择合适的关节模组协作机器人和人形机器人关节模块选型指南,涵盖扭矩、速度、减速器、编码器、扭矩传感器、驱动系统及热管理。
 如何为工业应用选择高精度旋转执行器?选择合适的精密旋转执行器,不能只看额定扭矩。本指南将介绍如何计算负载扭矩、选择合适的减速比,以及评估结构配置、安装法兰、电磁制动器、编码器分辨率和电缆出线方向。了解 HONPINE 的 HAS、HAT、HAM 和 HPG 旋转执行器系列如何满足不同的工业运动控制和精密定位需求。
 高精度人形机器人控制应选择哪种机器人关节模组?随着人形机器人从基础行走和演示任务迈向复杂的现实应用,其关节模组必须具备的不只是高扭矩。精确定位、精准扭矩控制、结构刚度和动态响应,都对执行精细操作发挥着重要作用。那么,面向高精度任务的人形机器人应选择哪种关节模组?本文中,HONPINE 技术总监 Theodore Li 将介绍 HAG 谐波关节模组,并说明它适用于要求严苛的人形机器人应用的五项关键特性。
 HONPINE HPJM 谐波关节电机:位置模式与速度模式——如何选择合适的控制模式?位置模式和速度模式适用于机器人系统中不同的运动控制需求。本文以 HONPINE HPJM 谐波关节电机为例,介绍两种模式的控制架构、工作原理、主要区别及应用场景。从人形机器人关节和康复外骨骼,到移动机器人驱动轮和连续旋转测试系统,了解如何根据运动目标、机械负载和系统安全要求选择合适的控制模式。