HONPINE TCHL 谐波关节模组:机器人力控制与实际应用
大家好,我是 HONPINE 技术总监 Theodore Li。
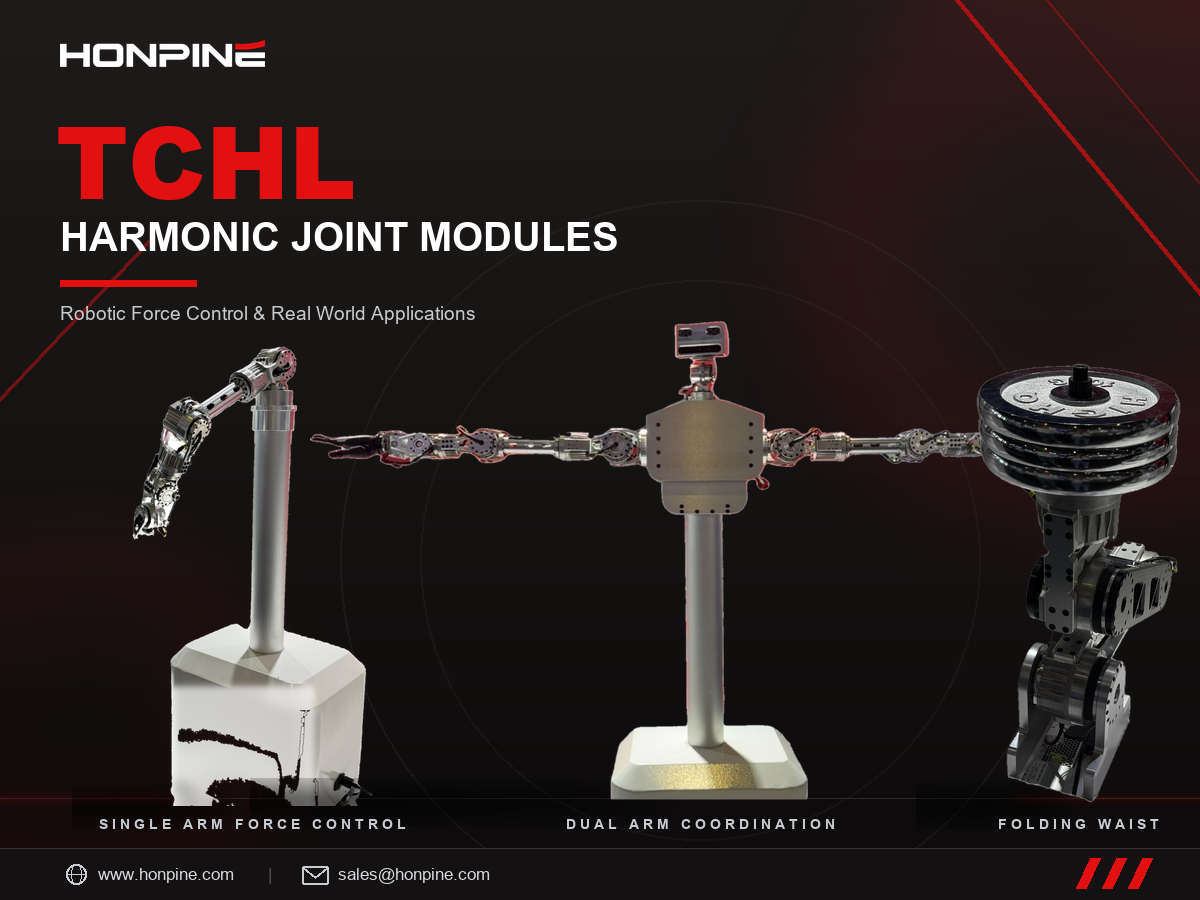
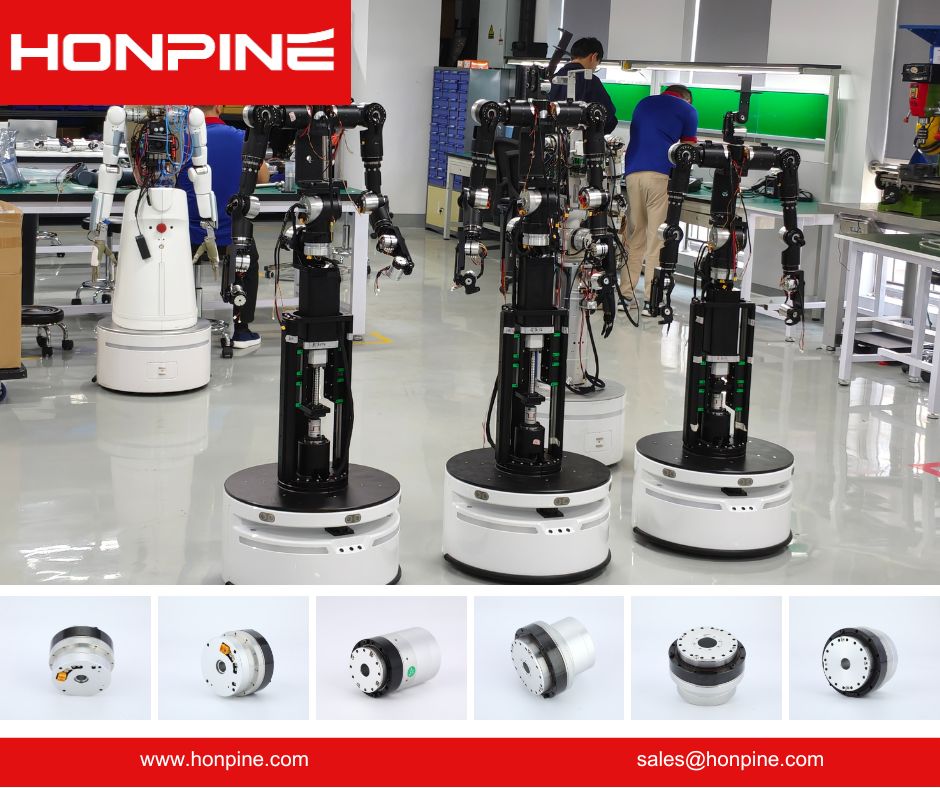
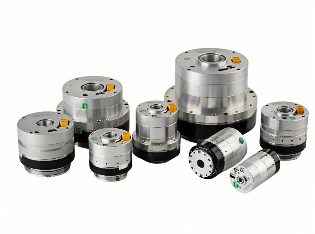
HONPINETCHL 谐波关节模组已应用于多种机器人运动控制场景,包括双臂人形机器人、单臂柔顺力控,以及轮式人形机器人的折叠腰部机构。作为一体化运动部件,它们适用于机器人、智能制造和工业自动化等多种领域。
从核心部件到一体化运动单元,HONPINE 通过丰富的产品组合和实际运动演示,展示精密传动技术在不同机器人应用中的可能性。
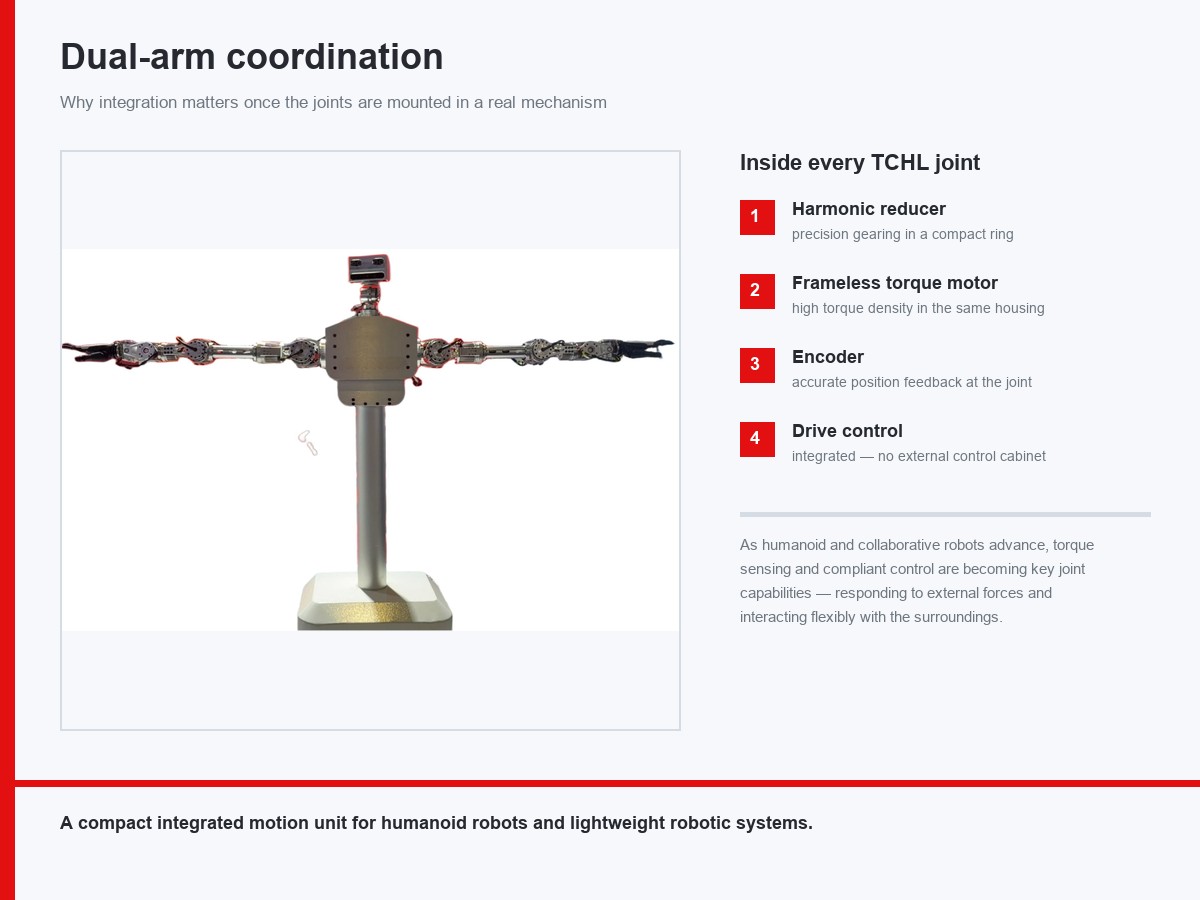
TCHL 谐波关节模组如何支持双臂协同?
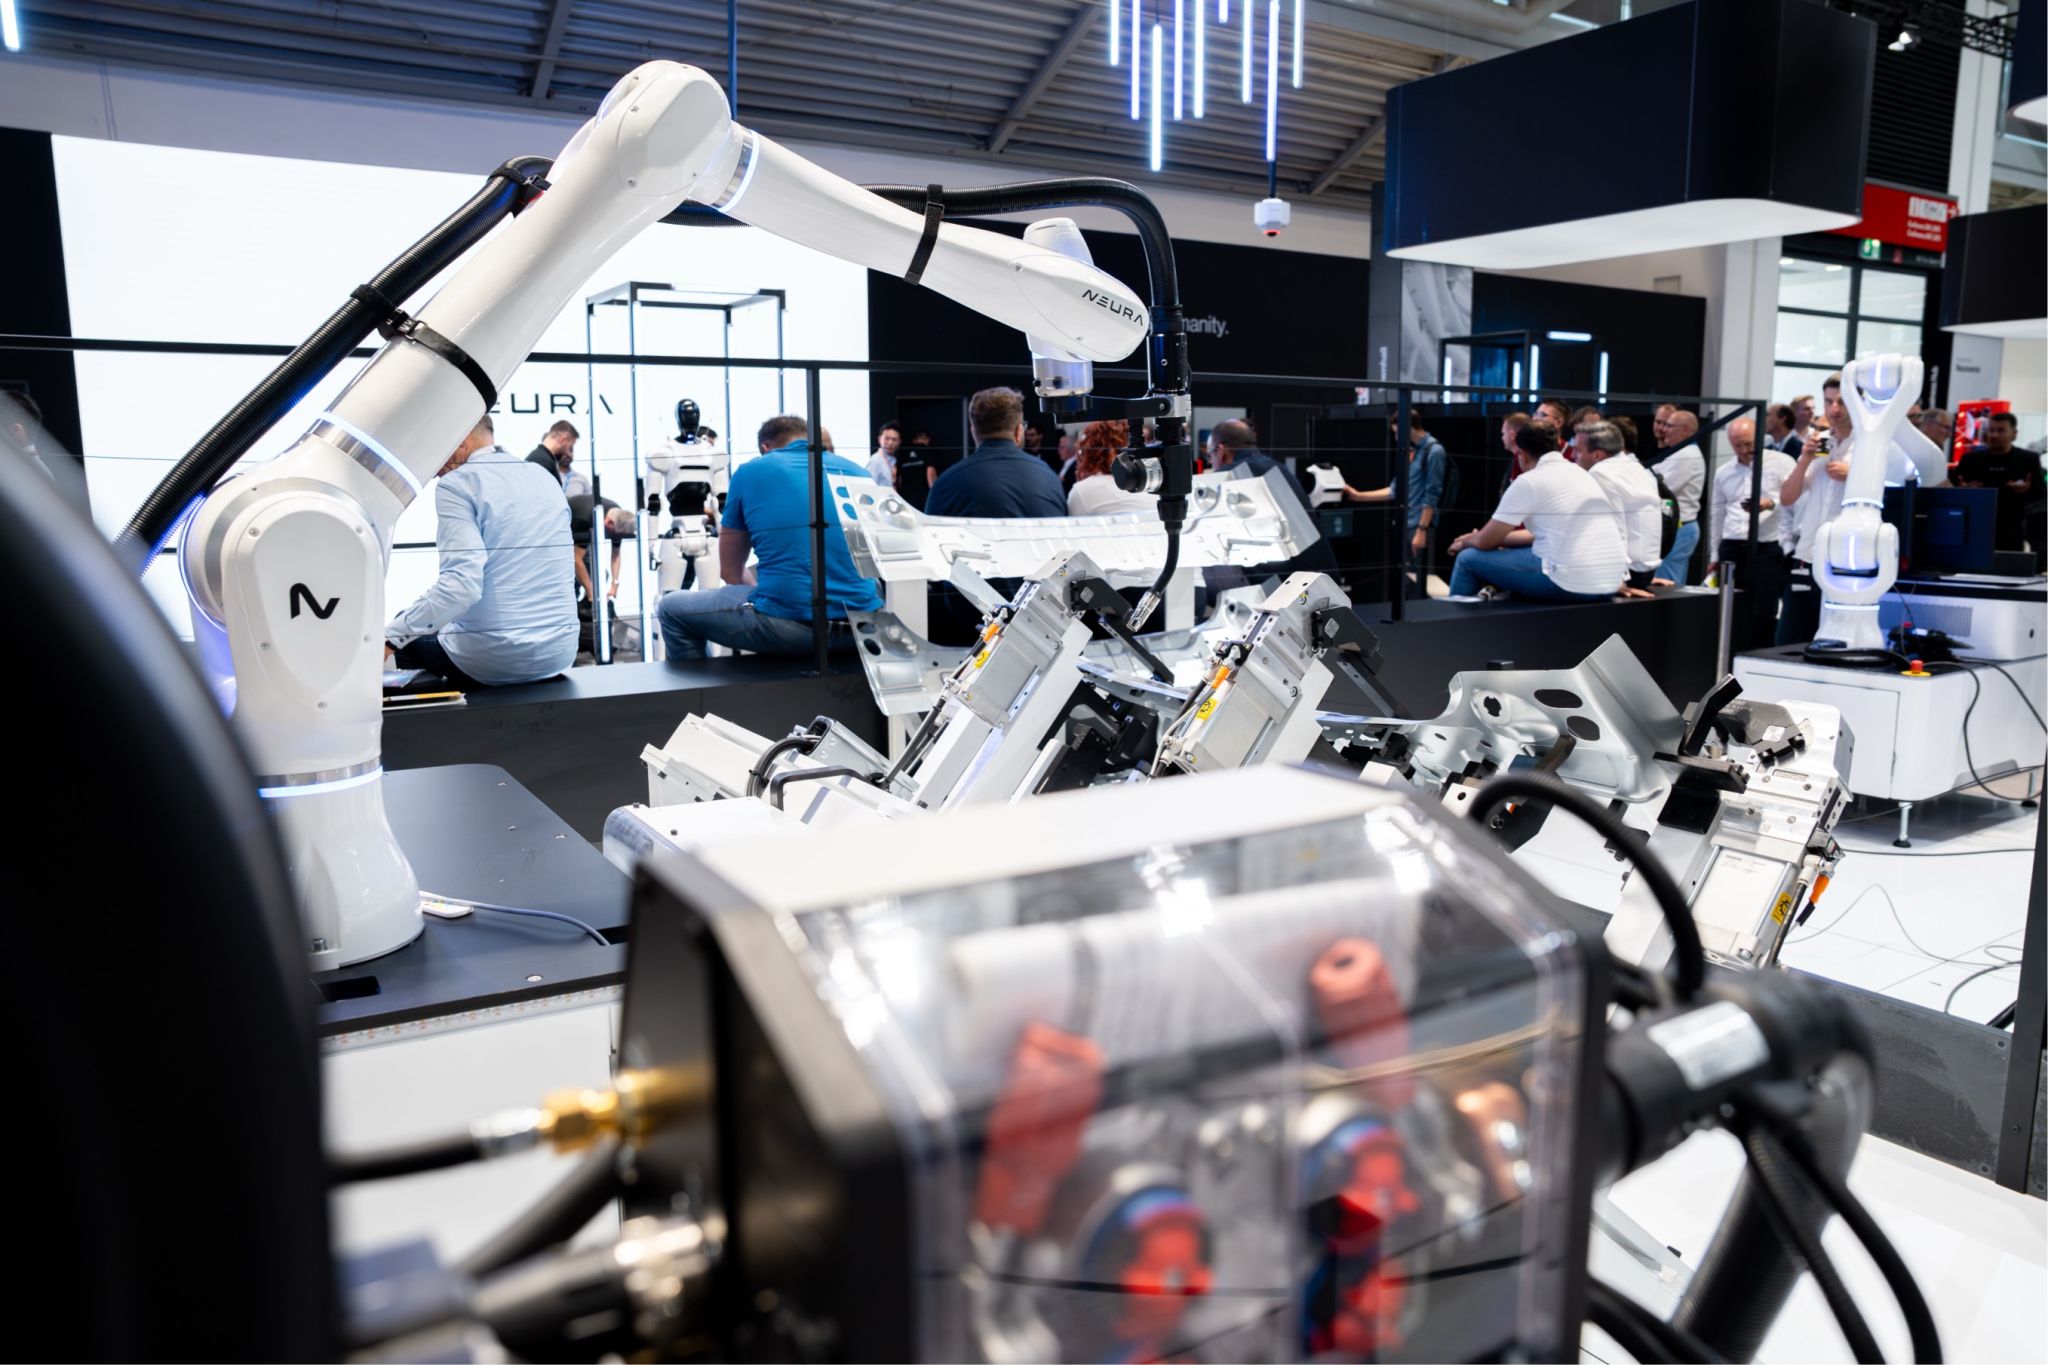
与单个关节的静态演示相比,双臂演示能更直观地展示一体化关节模组在完整机器人机构中的运行表现。
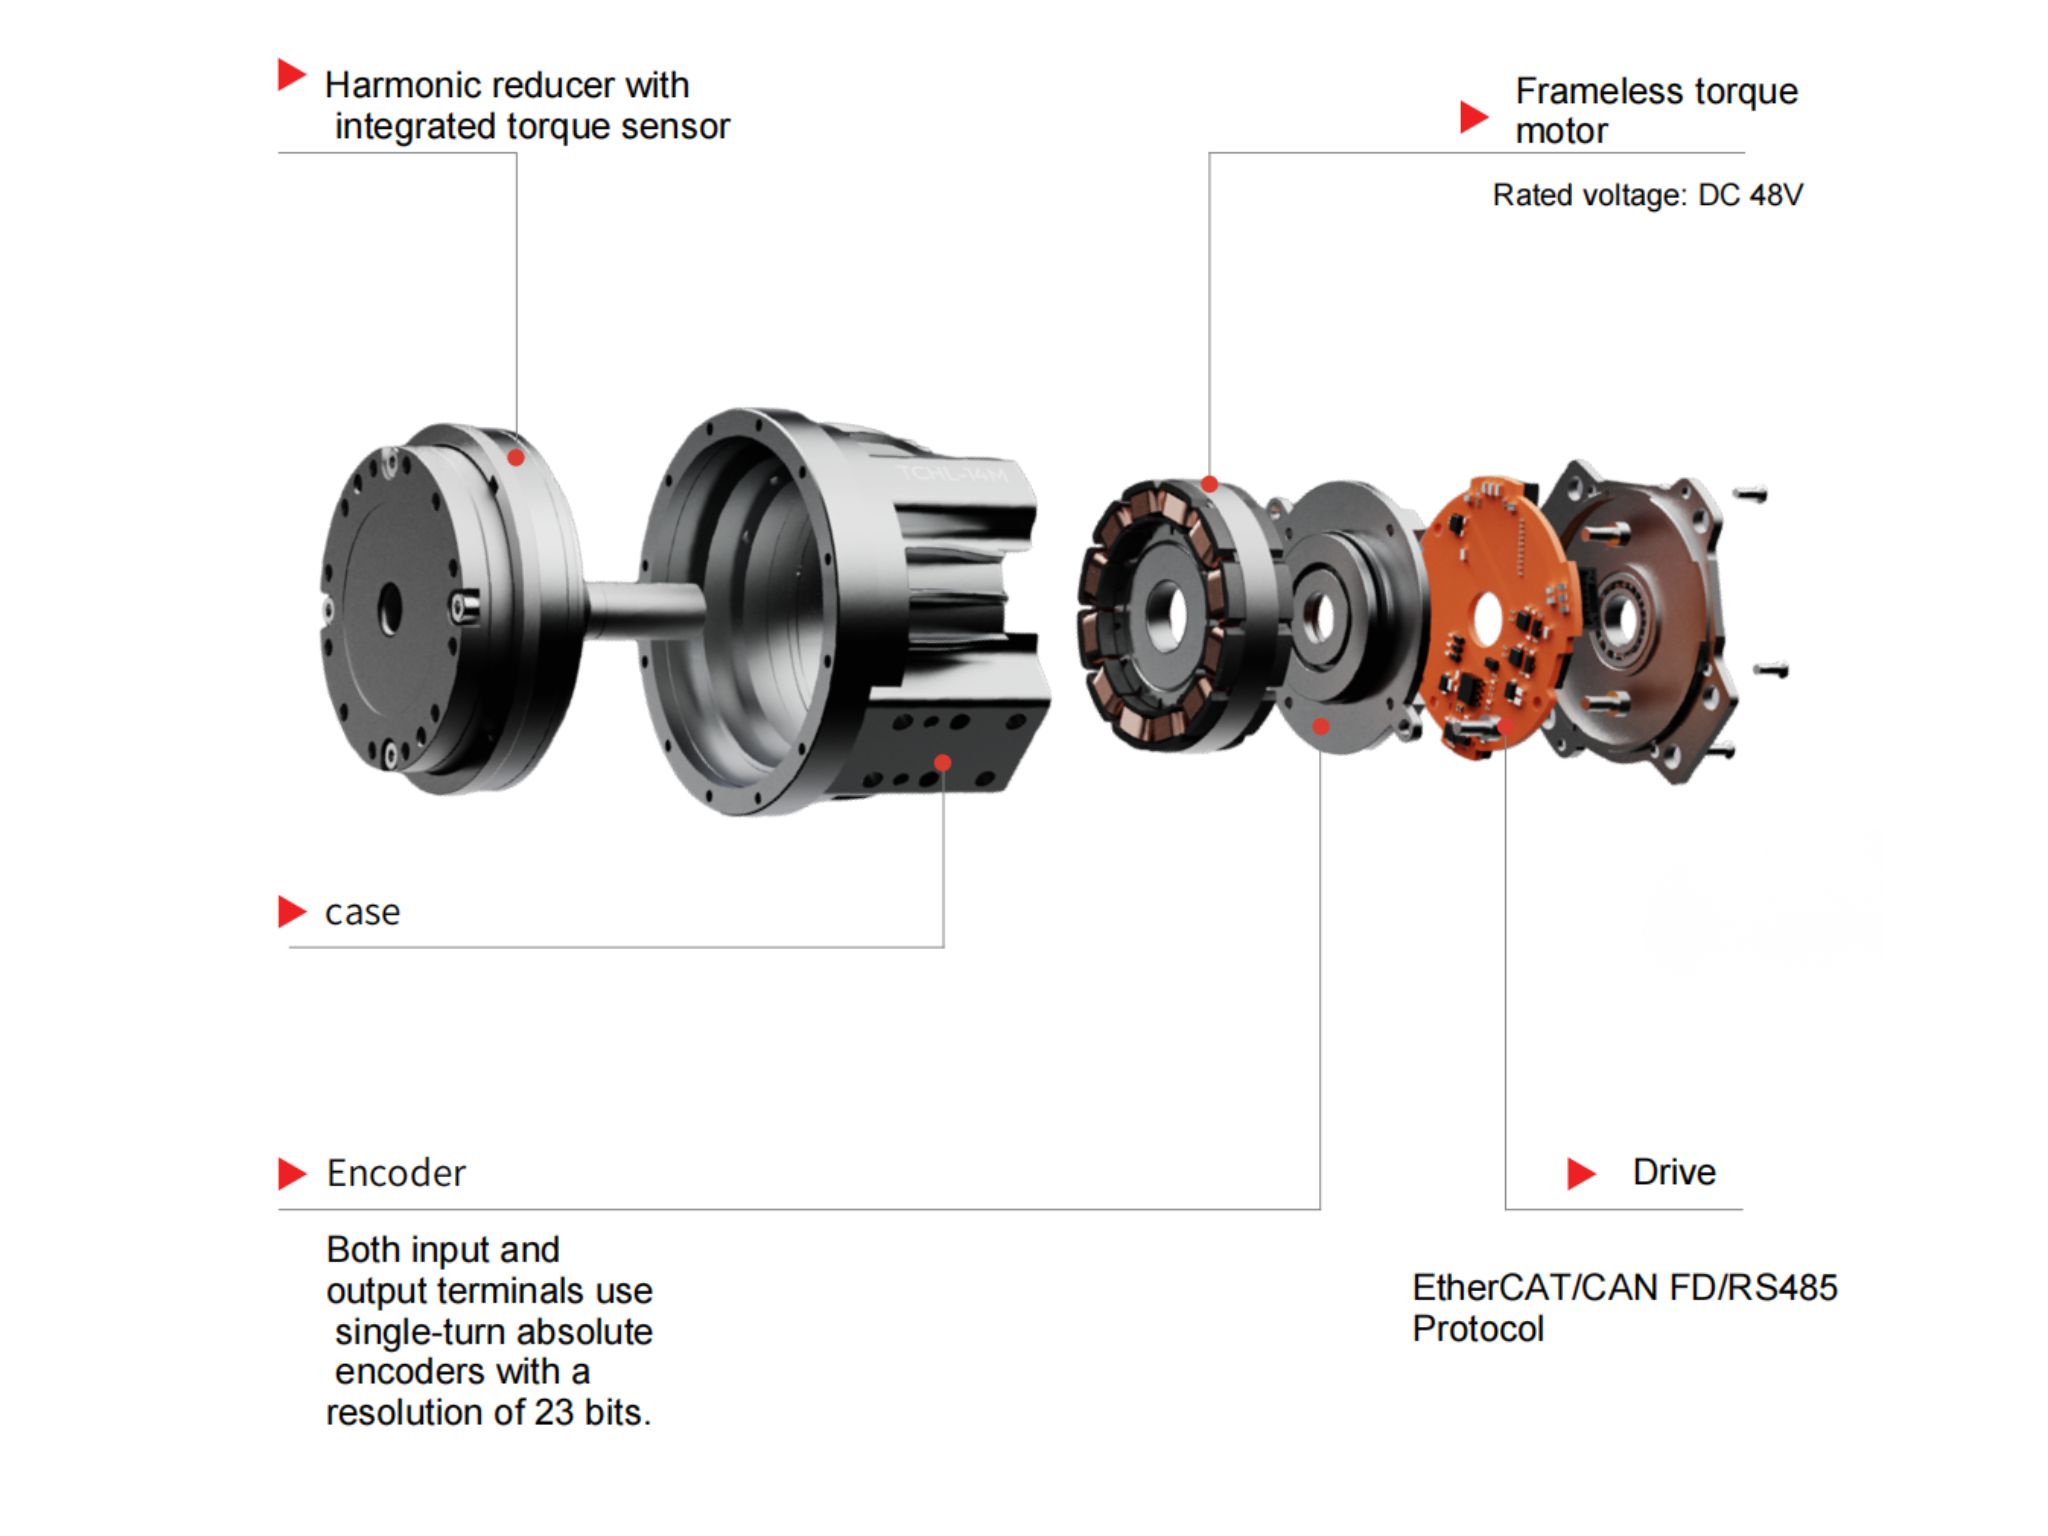
HONPINE TCHL 谐波关节模组系列将谐波减速器、无框力矩电机、编码器和驱动控制系统集成于紧凑的一体化结构中。这些模组是人形机器人及其他轻型机器人系统的核心运动单元。
随着人形机器人和协作机器人不断发展,力矩感知和柔顺控制对于机器人关节性能日益重要。这些能力有助于机器人响应外力,并与周围环境进行更加灵活的交互。
单臂柔顺力控如何从精确运动拓展至外力感知?
随着人形机器人和协作机器人的应用日益普及,感知外力并实现柔顺运动的能力变得越来越重要。
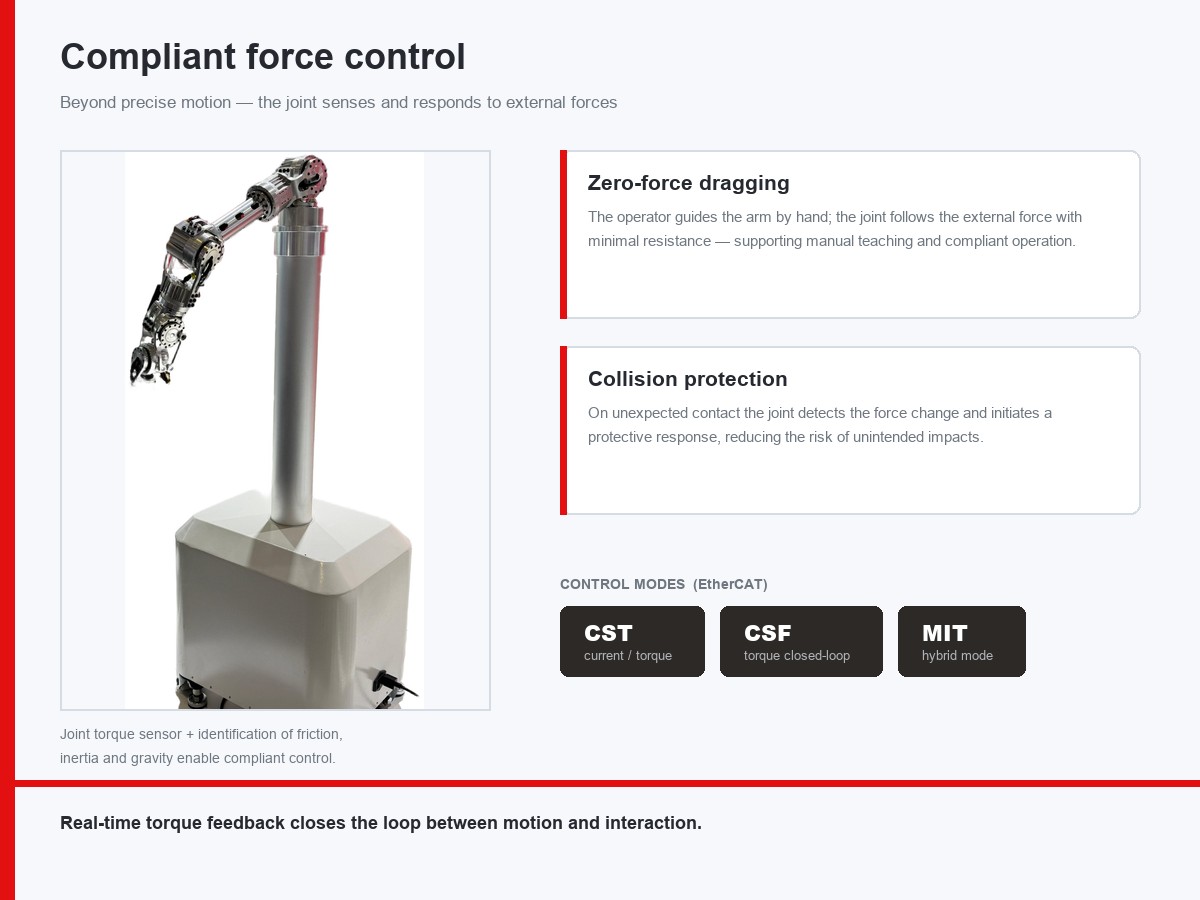
通过动态单臂力控演示,HONPINE 展示了两项关键功能:零力拖动和碰撞保护。
在零力拖动模式下,操作人员可以用手引导机械臂,使其以极小阻力跟随外力运动。这项能力适用于手动示教和机器人柔顺作业。
当机械臂遭遇外部碰撞或意外阻力时,系统可以检测外力变化并启动适当的保护响应,帮助降低意外冲击的风险。
该演示使用集成于关节模组中的力矩传感器采集力矩信息。结合对关节摩擦、惯量和重力等参数的辨识与补偿,系统可在关节坐标系中实现柔顺控制。
通过结合运动执行、力矩感知和交互控制,HONPINE TCHL 谐波关节模组持续拓展机器人关节的能力。
如何在单关节力控交互中直观呈现力矩变化?
通过集成力矩传感器,关节模组可以实时反馈实际输出力矩,并根据目标值通过闭环控制调节响应。
该演示使力矩反馈和控制性能更易观察,帮助用户了解关节模组如何感知外力并在运行过程中调节力矩。
为满足客户不同的开发需求,HONPINE TCHL 谐波关节模组软件支持 EtherCAT 通信下的 CST 电流/力矩控制、CSF 力矩闭环控制和 MIT 控制模式,为机器人柔顺控制和二次开发提供多种选择。
开发人员可根据应用需求和控制架构,利用这些控制选项探索不同的运动和力矩调节方案。
TCHL 谐波关节模组在轮式机器人腰部机构中的应用
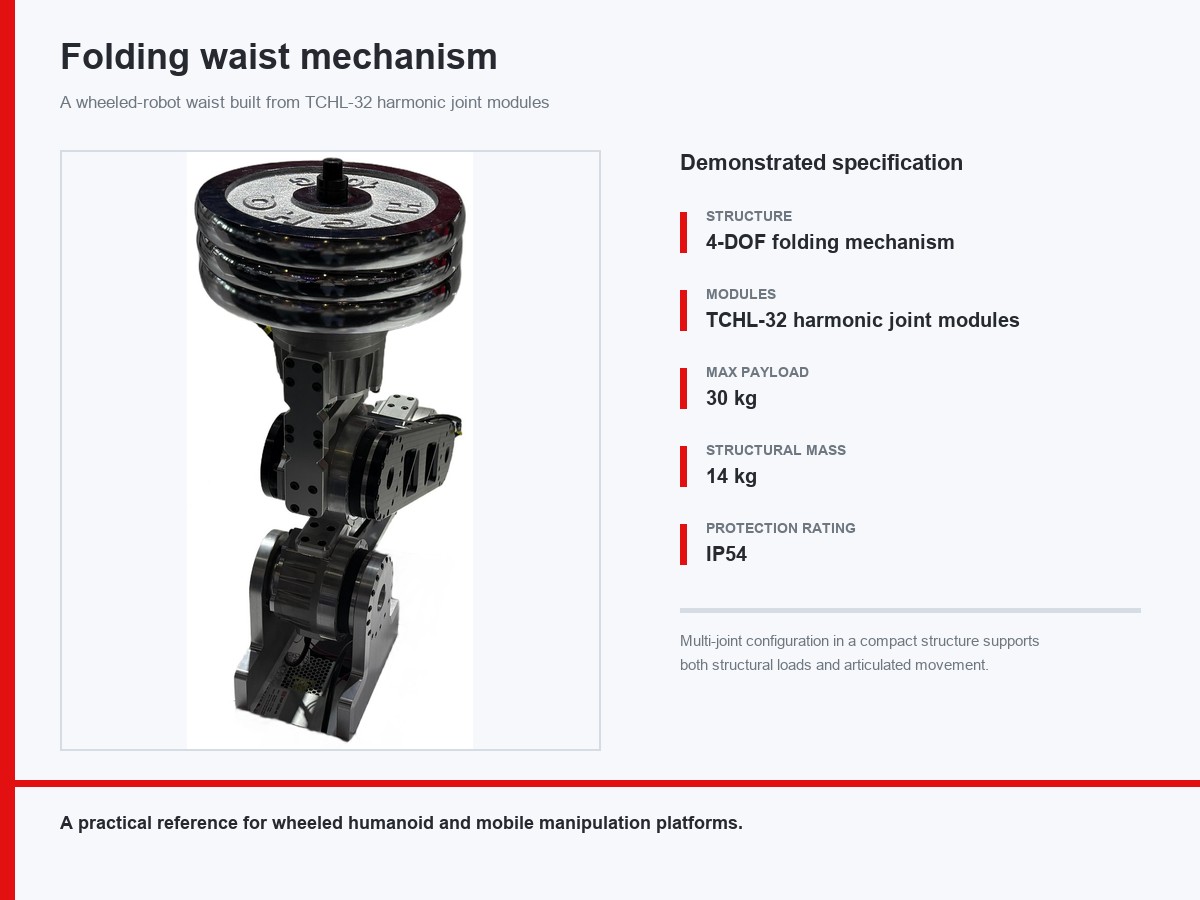
这里展示 HONPINE TCHL 谐波关节模组在轮式机器人腰部机构中的应用。
该方案采用四自由度折叠结构,配备轻量化 TCHL-32 系列谐波关节模组。机构最大承载能力为 30 kg,结构质量为 14 kg,防护等级为 IP54。
该演示通过多关节配置和紧凑的机械设计,展示谐波关节模组如何集成到机器人腰部机构中,同时支撑结构载荷并实现关节运动。
该设计可为轮式人形机器人、移动操作机器人及类似平台的腰部机构开发提供实践参考。通过在紧凑结构中组合多个一体化运动单元,为机器人机构设计拓展了更多可能性。
助力新一代机器人与智能装备发展
随着机器人行业对更高精度、更轻结构、更高集成度和更高可靠性的需求不断提升,HONPINE 持续推进核心技术发展,并发挥精密制造与规模化生产能力。
从初期开发和验证到批量部署,我们在产品开发全过程为客户提供支持,帮助他们应对实际机器人应用中的工程挑战。
依托在谐波减速技术领域的核心专长,HONPINE 将继续拓展精密传动产品、一体化关节模组和机器人运动部件产品组合。
通过可靠的产品、持续的技术创新和制造能力,HONPINE 致力于助力机器人与智能装备不断发展。

阅读更多
进一步了解鸿磐的故事以及与精密传动相关的行业趋势。
 如何选择人形机器人关节电机?在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
 OMG 超紧凑型内置扭矩传感器谐波关节模组鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
 机器人领域中谐波减速器的优势在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
 谐波关节模组如何赋能仿生人形机器人发展仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。
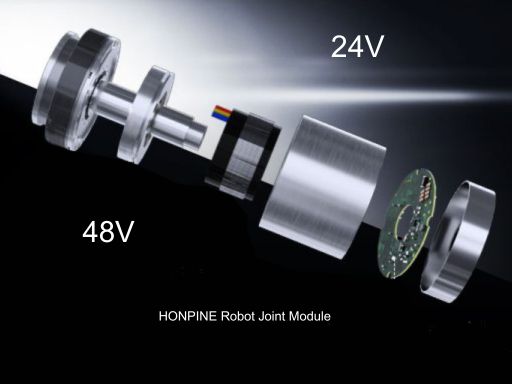
 24V 48V 机器人关节模组:为机器人与自动化选择合适的电压在选择机器人关节模组时,电压匹配是一个关键因素,它直接影响设备的性能、安全性、兼容性和运行稳定性。机器人、伺服电机和控制器等电气部件都被设计为在特定电压范围内运行。电压不足会导致动力不足、响应缓慢,甚至无法启动;电压过高则可能烧毁电路或缩短其使用寿命。鸿磐 的标准关节模组包括两种电压:24V 和 48V。它们各自发挥独特作用,以确保机器人和自动化设备的高效运行。
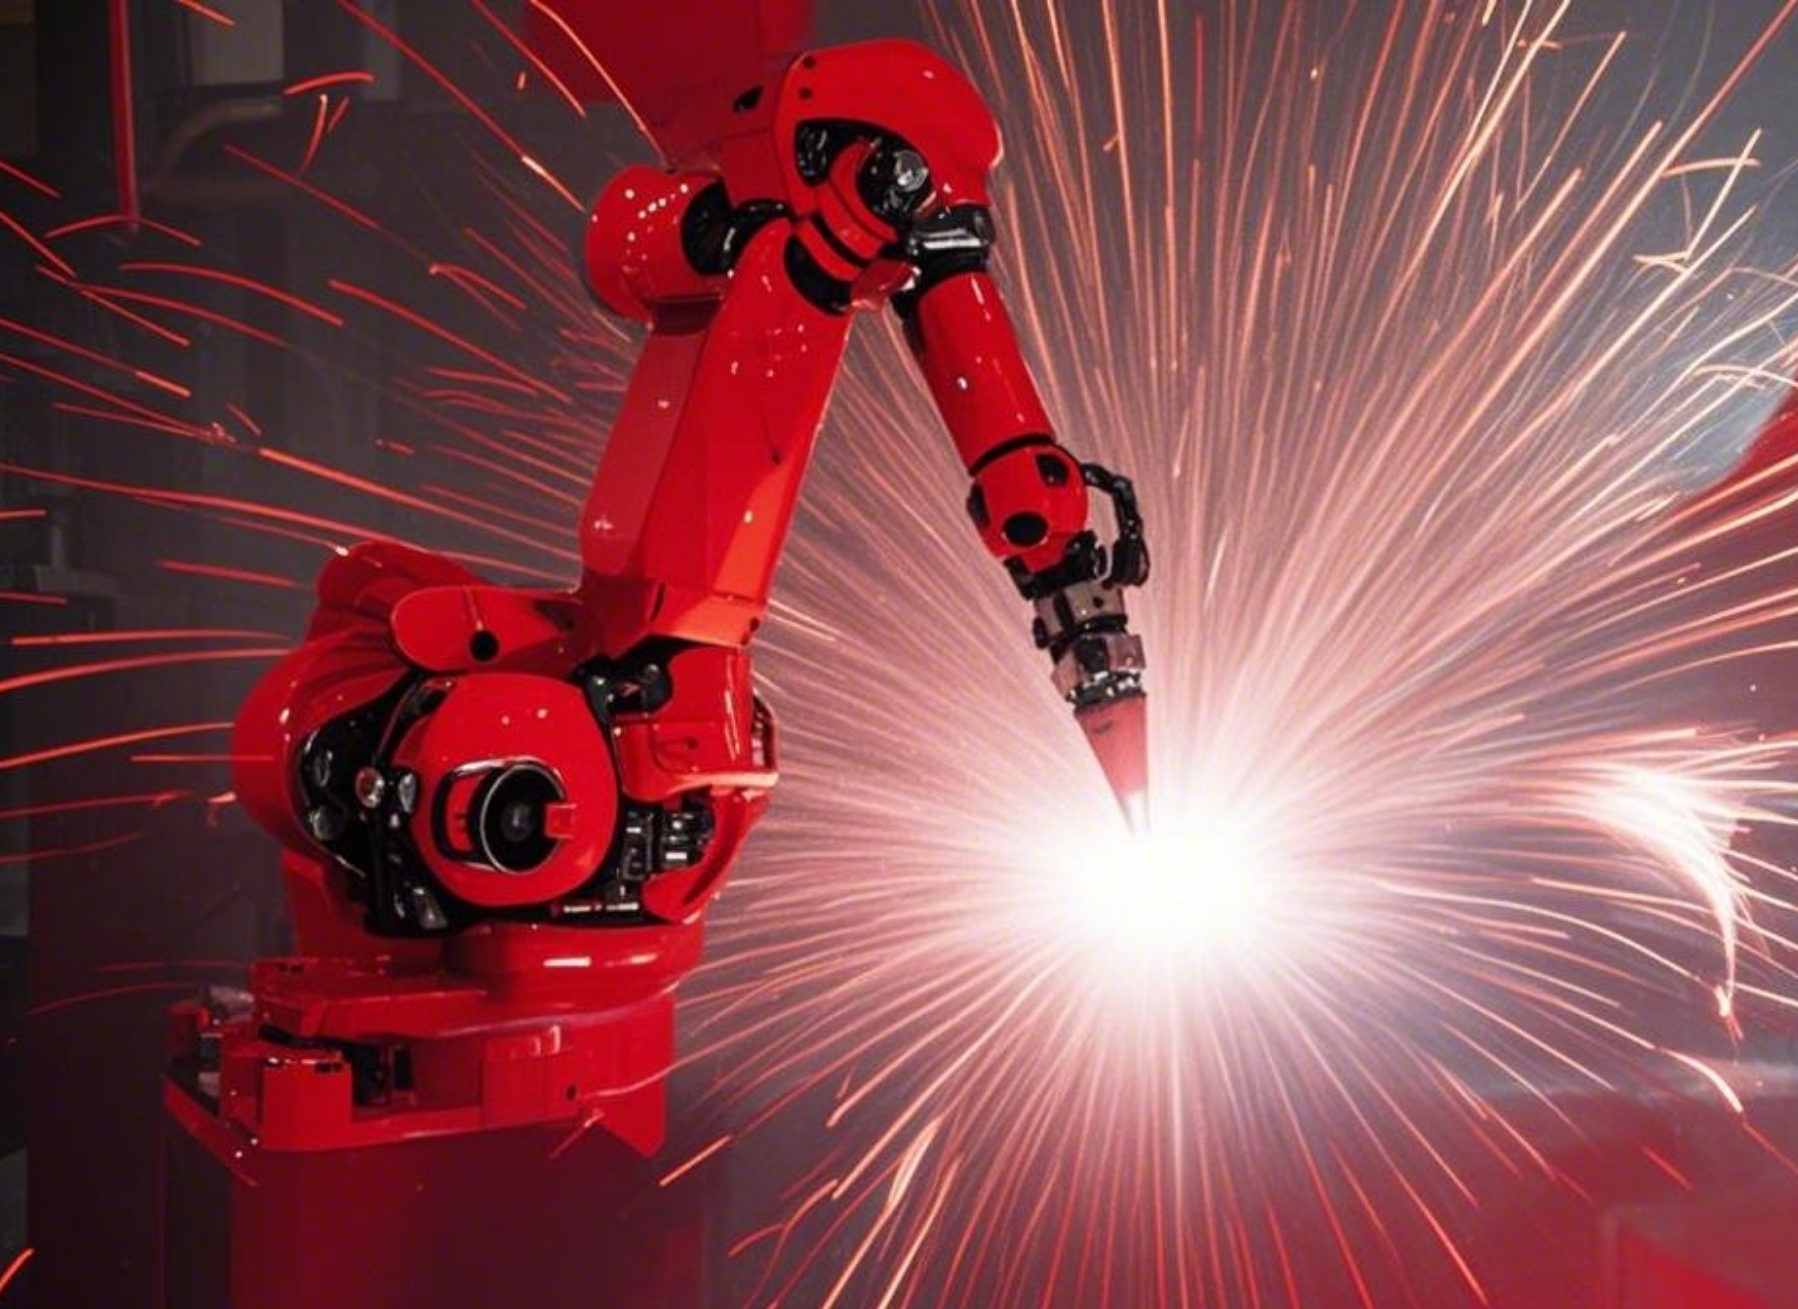
 回程间隙 ≤ 1 Arcmin:鸿磐 RV减速器助力微纳焊接机器人提升生产效率采用兼具高精度、高刚性和高可靠性的RV减速器作为底层支撑,可提升焊接机械的市场竞争力。选用配备 鸿磐 RV减速器的机器人手臂,有助于提升焊接质量并延长机械设备的使用寿命。
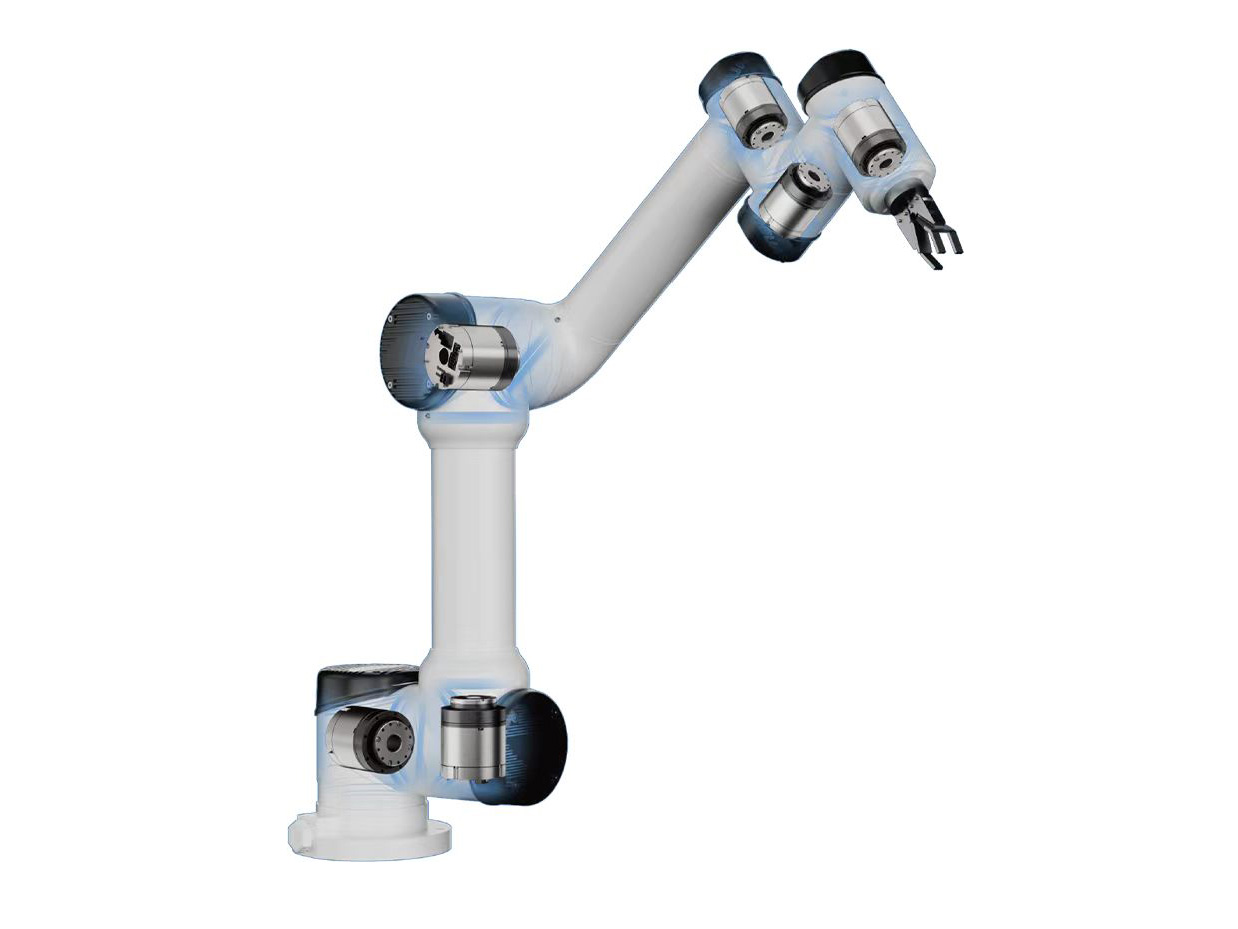
 如何选择最佳机器人关节模组供应商?机器人臂在各个领域中发挥着重要作用,例如智能制造、医疗设备和航空航天。作为机器人臂的核心部件,关节模组具有结构紧凑、模块化设计、轻量化、高精度以及安全可靠等特点。这些关节模组驱动机器人臂的旋转运动,直接影响系统的运动控制质量和精度。优化关节模组的设计和性能,可以进一步提高机器人臂的运动控制精度、稳定性和响应效率,以满足不同应用场景中的严苛要求。
 武汉泰一伺服驱动芯片应用于深圳机器人关节泰一伺服驱动芯片为深圳机器人关节提供动力,瞬时输出功率超过 4 kW,开关损耗降低超过 30%。了解这对机器人关节设计意味着什么。
 FAIRINO 融资近 10 亿元人民币;谐波减速器材料专利申请公布FAIRINO Robotics 融资近 10 亿元人民币,谐波减速器材料专利申请公布。了解采购方应如何核实耐久性、知识产权和供应商资质。
国际机床展览会将于10月23日开幕") 第23届中国(玉环)国际机床展览会将于10月23日开幕欢迎了解第23届中国(玉环)国际机床展览会,展会将于2026年10月23日至26日举行。探索数控机床和自动化解决方案,找到满足您生产需求的选择。
 第140届广交会第一期闭幕,数控机床精彩亮相在第140届广交会上探索数控机床,涵盖精密切削、机械臂和工业3D打印。了解相关能力,以评估其是否满足您的生产需求。
双击
我们提供谐波减速器、行星减速器、机器人关节电机、机器人旋转执行器、RV减速器、机器人末端执行器、灵巧机器人手
 如何选择人形机器人关节电机?在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
 OMG 超紧凑型内置扭矩传感器谐波关节模组鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
 机器人领域中谐波减速器的优势在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
 谐波关节模组如何赋能仿生人形机器人发展仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。
 24V 48V 机器人关节模组:为机器人与自动化选择合适的电压在选择机器人关节模组时,电压匹配是一个关键因素,它直接影响设备的性能、安全性、兼容性和运行稳定性。机器人、伺服电机和控制器等电气部件都被设计为在特定电压范围内运行。电压不足会导致动力不足、响应缓慢,甚至无法启动;电压过高则可能烧毁电路或缩短其使用寿命。鸿磐 的标准关节模组包括两种电压:24V 和 48V。它们各自发挥独特作用,以确保机器人和自动化设备的高效运行。
 如何选择最佳机器人关节模组供应商?机器人臂在各个领域中发挥着重要作用,例如智能制造、医疗设备和航空航天。作为机器人臂的核心部件,关节模组具有结构紧凑、模块化设计、轻量化、高精度以及安全可靠等特点。这些关节模组驱动机器人臂的旋转运动,直接影响系统的运动控制质量和精度。优化关节模组的设计和性能,可以进一步提高机器人臂的运动控制精度、稳定性和响应效率,以满足不同应用场景中的严苛要求。
 武汉泰一伺服驱动芯片应用于深圳机器人关节泰一伺服驱动芯片为深圳机器人关节提供动力,瞬时输出功率超过 4 kW,开关损耗降低超过 30%。了解这对机器人关节设计意味着什么。
:规格参数究竟说明了什么") 谐波传动背隙(角分):规格参数究竟说明了什么选择合适的力控谐波关节执行器,不能只比较扭矩和尺寸。扭矩传感器规格、编码器反馈、通信协议、功能安全和中空轴尺寸都会影响系统集成和控制性能。在本指南中,HONPINE 技术总监将对比 TCHL 和 HAG 谐波关节执行器系列,说明两者的主要区别,并为人形机器人、协作机械臂、精密装配、抛光及其他力控应用提供实用的选型框架。
 HONPINE TCHL 谐波关节模组:机器人力控制与实际应用大家好,我是 HONPINE 技术总监 Theodore Li。
HONPINE TCHL 谐波关节模组已应用于多种机器人运动控制场景,包括双臂人形机器人、单臂柔顺力控,以及轮式人形机器人的折叠腰部机构。作为一体化运动部件,它们适用于机器人、智能制造和工业自动化等多种领域。
从核心部件到一体化运动单元,HONPINE 通过丰富的产品组合和实际运动演示,展示精密传动技术在不同机器人应用中的可能性。 NEMA 17 和 NEMA 23 谐波减速器匹配指南:步进电机与谐波减速器的配对将步进电机与谐波减速器配对,并非为了节省预算而作出的妥协。步进电机的弱点——较大的步距角、转速超过约 400 rpm 后扭矩骤降,以及缺少精密传动机构——正是谐波减速器可以弥补的:它能将工作点调整至低速、高扭矩的理想区间,将 1.8° 的步距角细化至角秒级分辨率,并实现近乎零背隙。本指南将说明 NEMA 机座尺寸在安装接口上的含义、哪些谐波减速器机座适配 NEMA 17 和 NEMA 23、按顺序进行的八项检查——包括最常被忽略的输入侧空载起动扭矩——以及这种配对的实际弱点:故障不易察觉。文中包含 HONPINE SHD 和 CSF 规格。
 锂电池机械臂的谐波减速器与RV减速器:逐关节选型指南在锂电池工厂,为机械臂选择减速器并非要找出一款“最佳”减速器,而是要根据关节分配任务。RV减速器用于肩部和肘部(J1–J3),这些部位最看重刚度、抗冲击性和长寿命;谐波减速器用于腕部(J4–J6),这些部位的定位精度取决于近乎零背隙、高扭矩密度和轻量化。行程较长的笛卡尔坐标搬运则可采用成本更低的行星齿轮箱。锂电池生产还需满足三项更严格的要求:极高的重复定位精度(±0.02–0.05 mm)、全天候高负载运行,以及对金属颗粒污染零容忍。本指南将说明逐关节选型的逻辑、比较三种减速器类型,并列出适用于各工位的典型配置。