

如何理解机器人关节执行器的概念
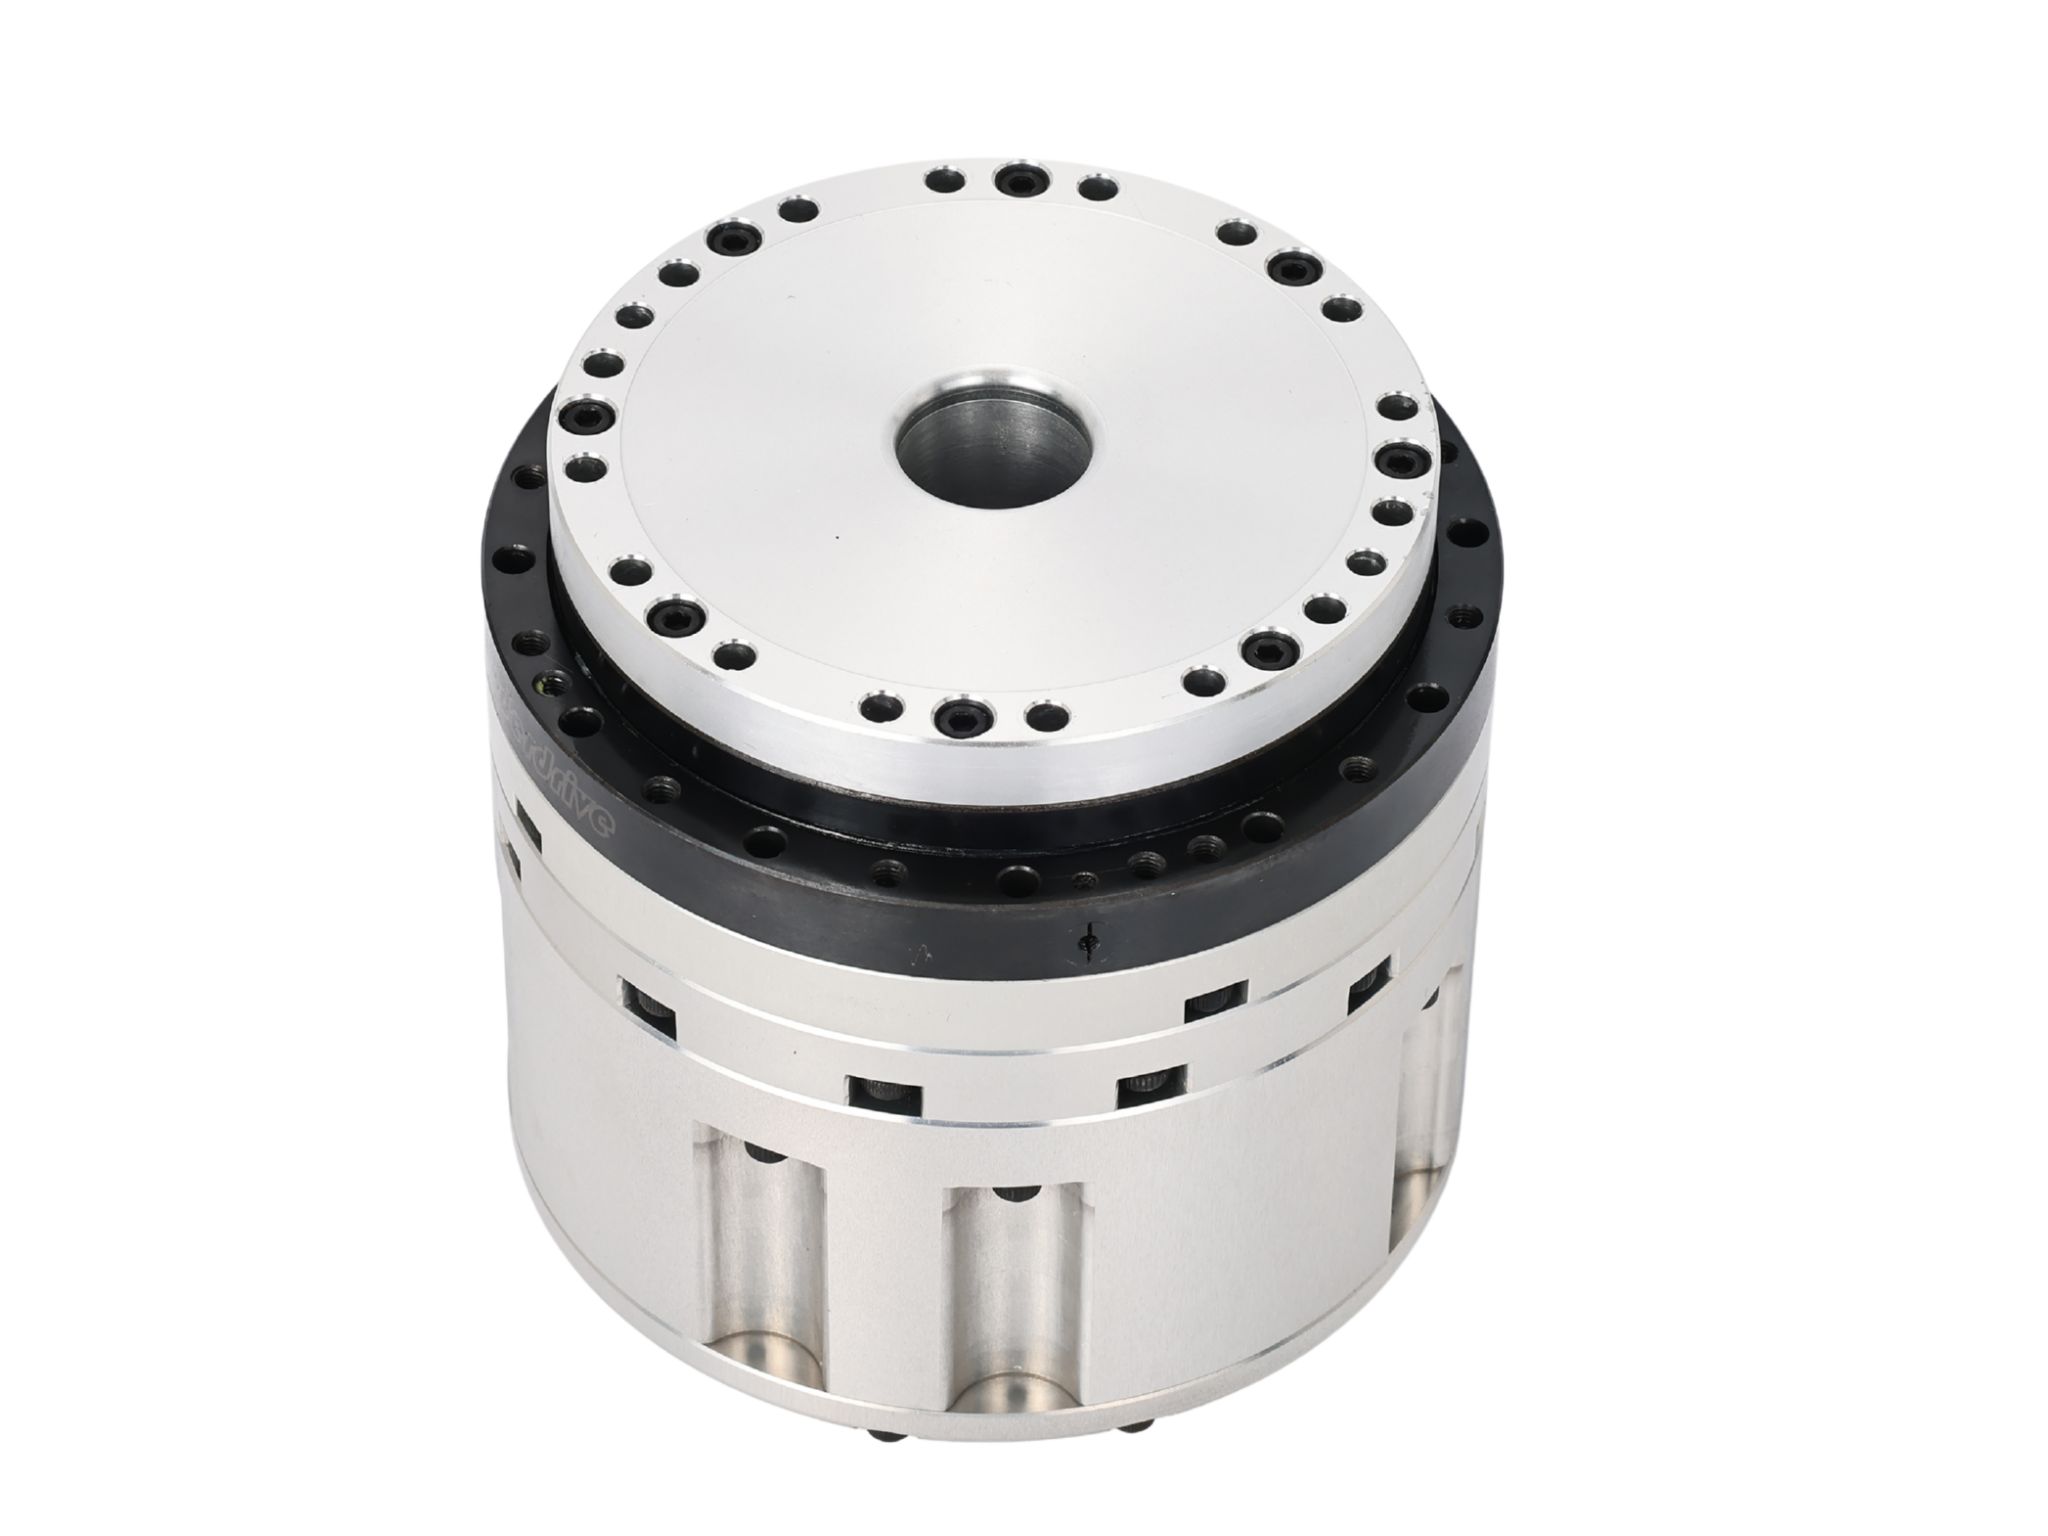
机器人关节执行器,也称为机器人关节模块或关节驱动器,是直接影响机器人硬件成本和运动性能的关键部件。
执行器安装在机器人不同连杆相连接的关节处,用于驱动机器人的手臂、腿部等机构产生受控运动。在典型的旋转关节中,执行器将电机产生的旋转运动转换为所连接连杆的受控运动。
机器人关节执行器可由多个功能部件组成,包括作为驱动元件的电机、作为传动元件的减速器、作为感测元件的编码器,以及作为控制系统的控制板和控制软件。
在现代机器人系统中,这些部件日益集成为紧凑的执行器模块,使机器人关节执行器成为机器人整体架构的重要组成部分。
机器人关节执行器的类型
机器人关节执行器可根据运动类型、动力源、传动架构和应用场景采用不同方式进行分类。
了解机器人关节执行器的类型,有助于工程师根据机器人所需的扭矩、速度、精度、刚度、柔顺性、尺寸和运行环境选择执行器。
按运动类型划分的机器人关节执行器
旋转执行器
旋转执行器产生旋转输出运动,通常基于电机与减速器或传动机构的组合。
旋转执行器广泛应用于需要角运动的机器人关节,包括肩部、腰部、髋部、肘部、腕部及其他旋转关节。
根据应用需求,传动系统可采用谐波减速器、RV减速器、行星齿轮箱或其他精密传动架构。
直线执行器
直线执行器产生直线输出运动,而非旋转运动。
典型的电动直线执行器可将电机与滚珠丝杠、行星滚柱丝杠或其他直线传动机构组合使用。
直线执行器适用于需要推、拉、升降或其他直线运动的机器人机构。它们也可用于机器人腿部及其他通过连杆机构将直线运动转换为关节运动的机构。
按动力源划分的机器人关节执行器
机器人执行器还可根据用于产生机械运动的能源进行分类。主要类型包括电动、液压和气动执行器。
电动执行器
电动执行器以电机作为主要动力源。根据应用需求,电机可以是伺服电机、步进电机、无框力矩电机或空心杯电机。
电动执行器可提供精确的运动控制、快速响应,并且相对易于与电子控制系统集成。目前,它们广泛应用于机器人领域,尤其是协作机器人、工业机器人、移动机器人和人形机器人。
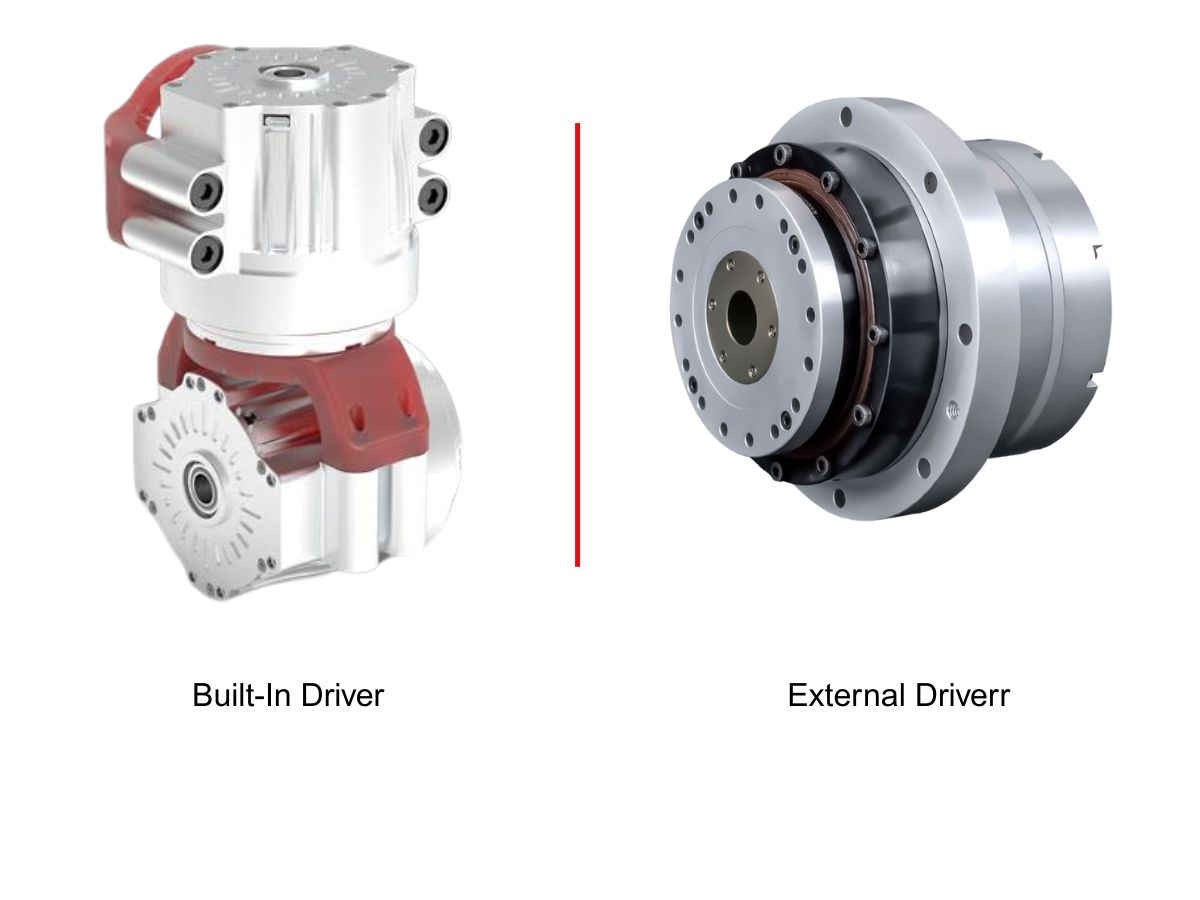
对于紧凑型机器人关节,电动执行器可将电机、减速器、编码器、制动器和驱动电子设备集成于单个模块中。
液压执行器
液压执行器通过加压液压油产生机械力。
其主要优势在于高力密度和功率密度,因此适用于重载机器人系统以及需要极高输出力的应用。
液压驱动已应用于重型工业机器人、建筑机器人以及一些早期人形机器人开发项目。
然而,液压系统通常需要额外配置泵、阀门、管路和流体管理装置。系统复杂性、维护要求、泄漏因素和控制要求也会增加整体设计复杂度。
气动执行器
气动执行器利用压缩空气产生机械运动。
它们可提供快速响应和相对简单的机械结构,同时空气的可压缩性也能提供一定程度的天然柔顺性。
气动执行器通常用于简单抓取、夹紧、拾取与放置机构以及轻量化自动化应用。
但是,与电动伺服执行器相比,在需要精确连续位置控制的应用中,气动系统可能更难实现精确控制。
按传动与机械架构划分的机器人关节执行器
另一种对机器人关节执行器进行分类的重要方式是根据其传动架构。
传统刚性执行器(TSA)
传统刚性执行器通常由电机与高减速比减速器组合构成。
高减速比可在保持相对精确运动控制的同时提高输出扭矩。由于技术成熟且传动解决方案完善,该架构广泛应用于工业和机器人关节。
谐波减速器和RV减速器常用于此类机器人关节执行器。
然而,与低减速比或直驱架构相比,高减速比执行器在反向可驱动性、力透明度和冲击响应方面可能存在局限性。
串联弹性执行器(SEA)和并联弹性执行器(PEA)
串联弹性执行器(SEA)在传动路径中引入弹簧等弹性元件。并联弹性执行器(PEA)则采用与执行器并联的弹性元件。
弹性元件能够吸收机械冲击并提供可控柔顺性,这对于人机交互和动态运动具有重要价值。
因此,这些执行器架构适用于协作机器人、足式机器人、康复机器人及其他对柔顺性和交互安全性要求较高的应用。
额外的弹性元件也带来了更复杂的机械和控制要求。
准直驱执行器(QDD)
准直驱(QDD)执行器通常将高扭矩密度电机与低减速比传动系统相结合。
与高减速比齿轮执行器相比,QDD系统可提供更高的力透明度、更好的反向可驱动性和更快的动态响应。
该架构尤其适用于足式机器人、四足机器人及其他需要快速改变扭矩和运动状态的机器人系统。
其权衡在于,较低的减速比要求电机本身提供显著更高的扭矩,这可能增大电机尺寸、电流需求和热负荷。
直驱执行器(DD)
直驱(DD)执行器无需机械减速器,直接将电机连接至关节输出端。
由于电机与输出端之间没有减速齿轮,系统可消除齿轮箱回程间隙,并提供极高的力透明度和反向可驱动性。
直驱执行器对于精密运动系统和需要高响应扭矩控制的应用具有吸引力。
但是,在低速下实现高输出扭矩需要高扭矩密度电机,与减速执行器相比,这可能导致更大的电机尺寸、更高的质量和更高的成本。
机器人末端执行器及其与执行器的关系
机器人末端执行器有时会与机器人执行器一同讨论,但二者承担不同的功能。
机器人关节执行器驱动机器人的关节和连杆,而末端执行器直接与工件或环境交互。
夹爪
机器人夹爪包括机械夹爪,例如平行夹持机构或旋转夹持机构,以及真空夹爪和磁力夹爪。
它们用于工件的拾取、搬运、定位和夹紧。
专用机器人工具
专用末端执行器包括焊枪、打磨与抛光工具、喷枪、切割工具、点胶系统及其他特定应用设备。
这些工具在机器人的工作末端执行实际任务,而机器人关节执行器提供定位和定向末端执行器所需的运动。
如何选择机器人关节执行器?
机器人关节执行器的选择应基于机器人的机械结构、任务要求、负载曲线、所需运动性能和运行环境。
不同类型的机器人关节执行器架构可能具有截然不同的特性,因此应结合完整机器人系统选择执行器。
自由度
自由度(DOF)是指机器人可独立控制的运动方向数量。
人形机器人通常需要多个自由度来复现复杂的人类动作。增加DOF数量可扩大机器人的可运动范围和灵活性,但也会增加所需执行器、控制通道、传感器、电缆和机械接口的数量。
因此,所需自由度数量应根据机器人的预期任务和机械架构确定。
额定负载
额定负载,也称为有效负载,是指机器人在规定运行条件下能够持续处理的最大载荷。
负载要求会直接影响机器人关节的扭矩要求。
当所需输出扭矩较高时,提高电机功率并不总是唯一解决方案。在适当的速度范围内,合适的减速比能够提高输出扭矩,同时允许使用更小的电机。
在选择执行器时,应考虑完整的负载曲线,包括加速、减速、峰值扭矩和外部作用力。
工作空间
工作空间或工作范围,是指机器人能够到达的三维区域。
工作空间的大小和形状取决于机器人的整体机械架构、连杆尺寸、关节布置和自由度。
机器人关节执行器直接影响可用的关节旋转范围、输出扭矩、执行器尺寸和机械封装,进而影响机器人的整体工作空间。
运动精度
运动精度描述机器人实现指令位置或轨迹的准确程度。
重复定位精度受减速器和传动系统精度、编码器分辨率、机械刚度及控制系统的影响。
绝对定位精度取决于编码器、减速器、机械传动、标定和控制算法的综合性能。
因此,对于执行精密装配、检测、搬运或其他精细运动任务的机器人,应将执行器视为完整运动控制系统的一部分进行评估,而不应仅依据减速器精度进行判断。
选择机器人关节执行器时需要考虑的其他参数
除自由度、负载、工作空间和运动精度外,工程师还应考虑其他执行器参数,包括:
运行速度
连续扭矩和峰值扭矩
控制方式
驱动架构
电源和电压
安装方式
执行器尺寸
执行器质量
编码器类型和分辨率
制动器要求
通信接口
防护等级
运行温度
工作周期
预期使用寿命
这些参数共同决定机器人执行器的适用运行场景以及机器人可实现的性能水平。
尤其对于人形机器人,执行器选型涉及扭矩密度、重量、尺寸、刚度、反向可驱动性、精度、热性能和动态响应之间的平衡。
不同机器人关节执行器如何满足不同设计要求?
没有任何一种执行器架构适用于所有机器人关节。
高减速比谐波执行器可提供紧凑尺寸、高减速比和近乎零回程间隙,适用于许多精密机器人关节。
基于RV减速器的执行器可为较大且负载较重的机器人轴提供高扭矩和扭转刚度。
行星执行器可为各种伺服应用提供高效率和灵活的传动比。
在优先考虑反向可驱动性和动态响应的场景中,QDD和直驱架构可提供更优表现。
弹性执行器架构可为需要力交互和冲击吸收的应用引入柔顺性。
因此,执行器选择应遵循机器人的设计目标和应用要求,而非依赖单一传动架构。
HONPINE机器人关节执行器解决方案
HONPINE专注于面向机器人和自动化应用的电动旋转机器人关节执行器及集成运动解决方案。
机器人关节执行器可将电机、精密减速器、编码器、制动器和控制部件集成为紧凑的机械系统,从而降低将单独部件集成至机器人中的复杂性。
HONPINE基于包括谐波传动和其他精密传动架构在内的不同传动技术,开发电动旋转执行器解决方案。
对于需要紧凑尺寸、高定位精度、低回程间隙和集成运动控制的应用,可根据所需扭矩、速度、精度、刚度、安装空间和运行条件选择适合的机器人关节执行器。
需要了解机器人关节执行器类型、执行器规格或特定应用选型信息的工程师,可联系HONPINE获取技术文档和产品信息。
- 如何选择人形机器人关节电机?2026/04/16在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
- 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?2026/04/14在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
- OMG 超紧凑型内置扭矩传感器谐波关节模组2026/01/27鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
- 机器人领域中谐波减速器的优势2025/10/30在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
- 谐波关节模组如何赋能仿生人形机器人发展2025/10/17仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。