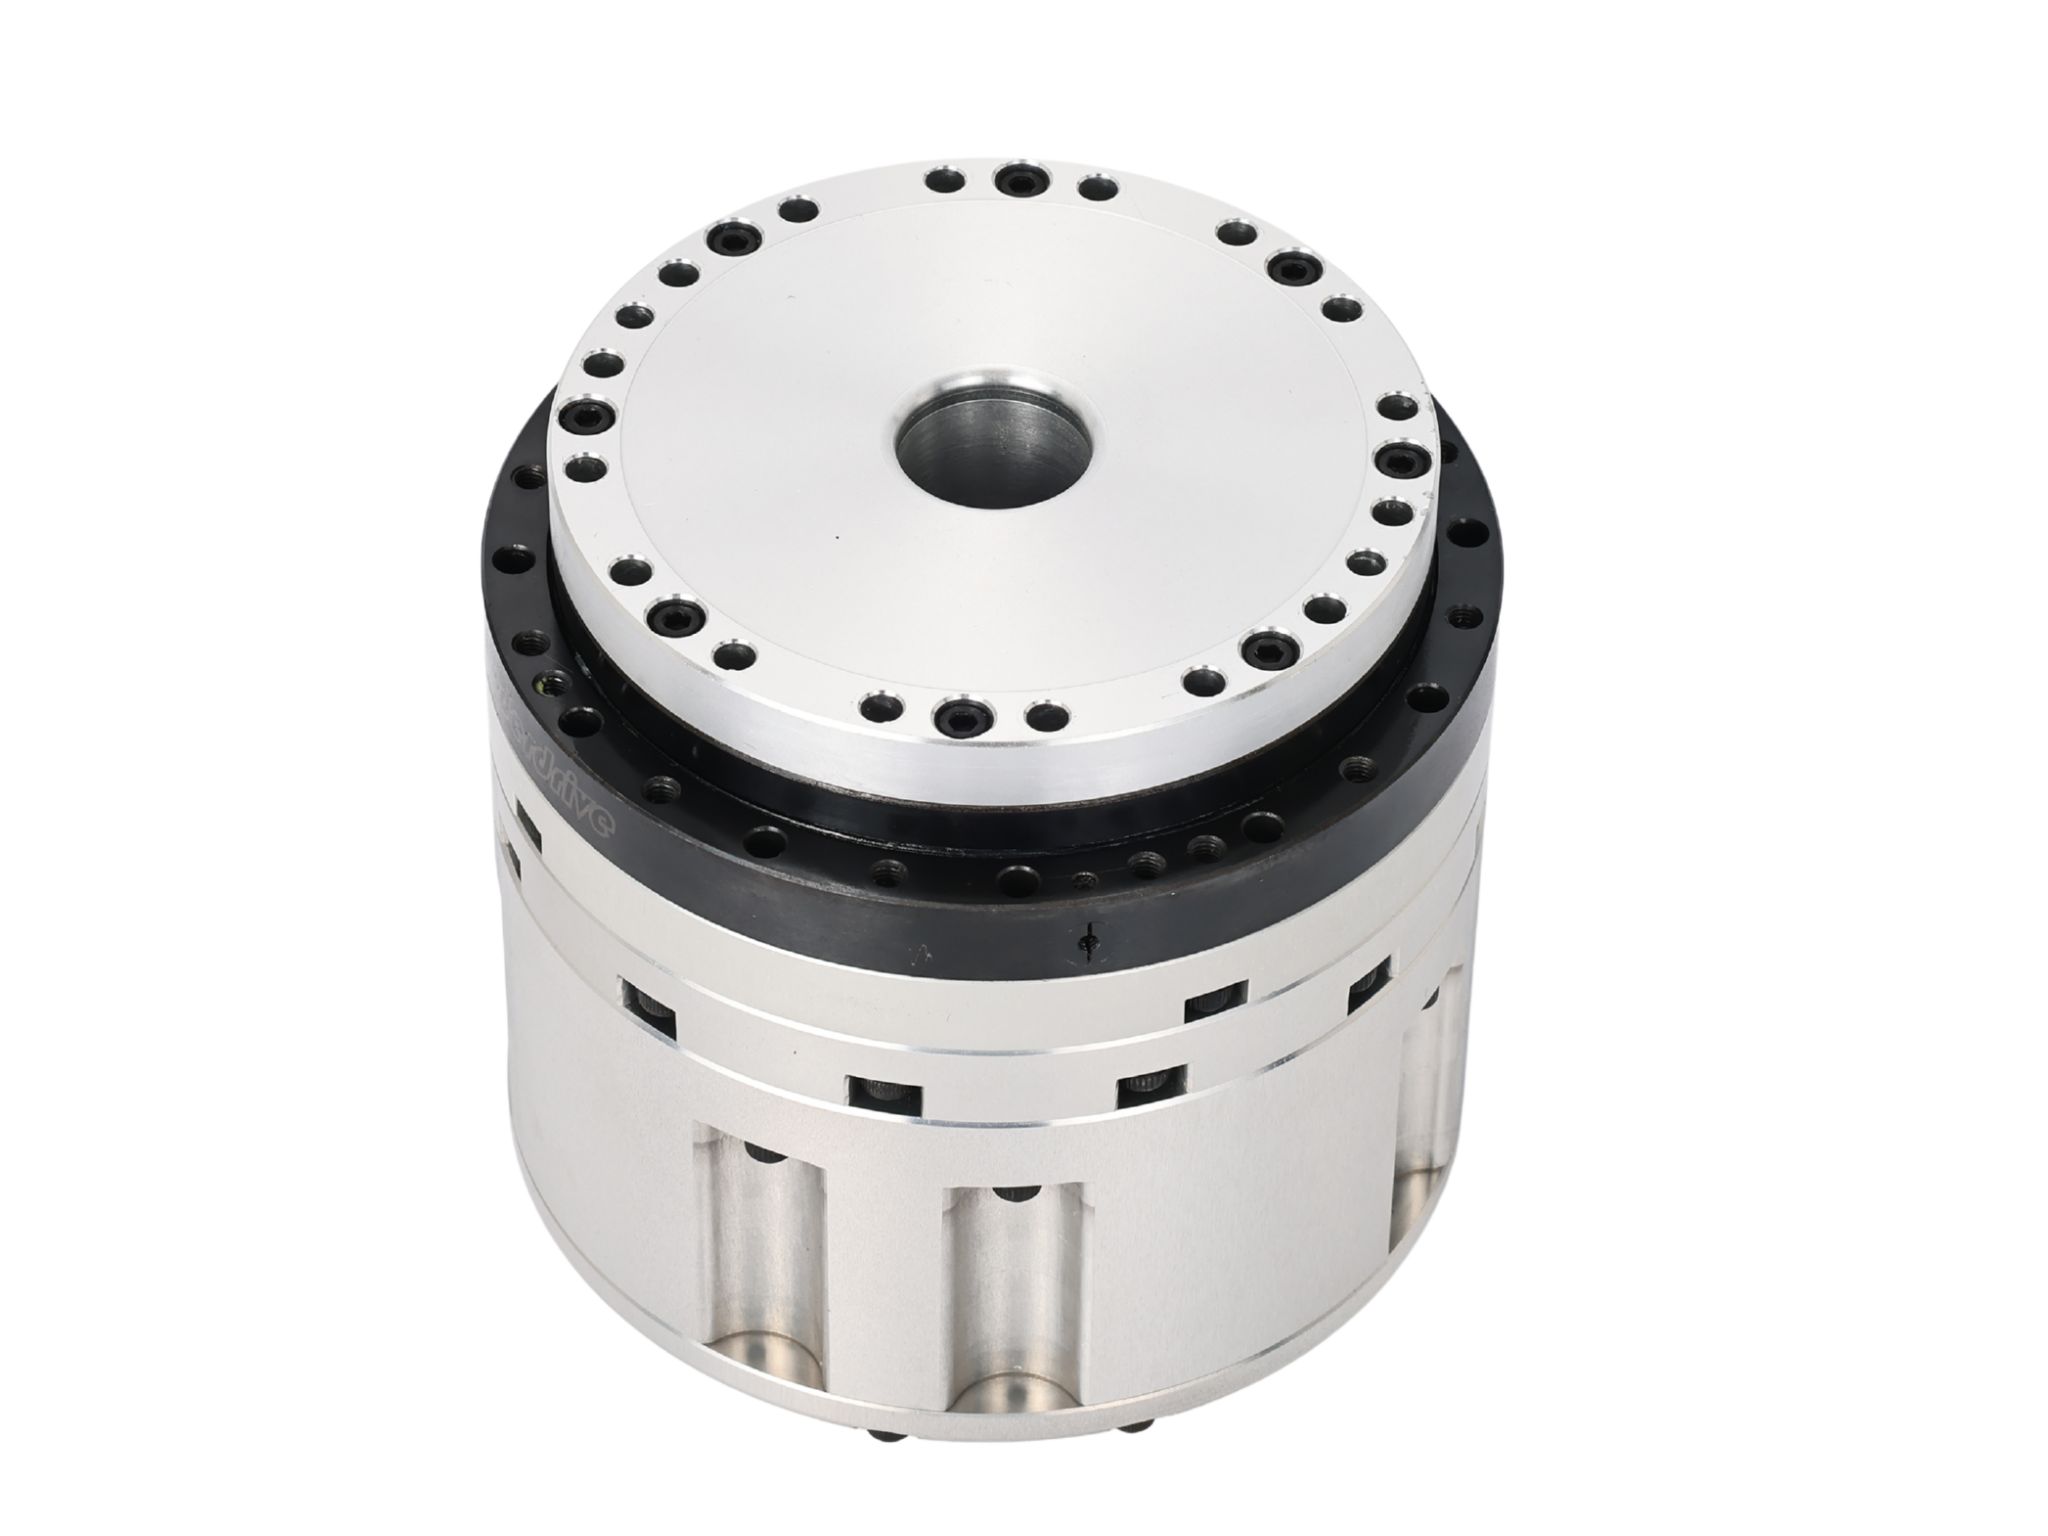


A谐波齿轮机器人关节电机可应用于多种机器人系统,但各个关节的实际要求可能存在显著差异。腕部、肘部、肩部、髋部及其他机器人关节可能需要不同的扭矩、速度、精度、刚度、尺寸和反馈组合。
因此,选择谐波齿轮机器人关节电机时,应始终从具体关节的机械要求出发,而不应仅根据机器人的整体类型进行选择。
工业机器人机械臂
工业机器人机械臂通常具有六个或更多轴,每个轴承担不同的机械任务。这使得执行器选型尤为重要。
对于腕部关节,谐波齿轮机器人关节电机通常是理想选择,因为这些轴需要精确的角度定位、低背隙、紧凑尺寸以及相对较低的运动惯量。腕部需要频繁改变焊枪、夹爪、抛光工具、加工主轴或其他末端执行器的姿态,因此精确且可重复的旋转运动至关重要。
对于肘部和前臂关节,要求会更加严苛,因为执行器必须驱动下游的机械臂结构和负载。谐波齿轮机器人关节电机能够提供高扭矩密度和低背隙运动,同时保持机械臂相对紧凑。最终选型应基于实际负载惯量、所需加速度、连续扭矩和峰值扭矩。
对于大型肩部、底座或高负载轴,机械负载可能显著增大。这些关节需要加速机器人结构的大部分部件,并可能承受较大的外力。在重型工业机器人中,当需要极高的刚度和承载能力时,也可考虑使用RV减速器。不过,对于紧凑型和注重精度的机器人轴,尺寸匹配合理的谐波传动仍可在扭矩密度、精度和机械集成之间提供良好的平衡。
关键在于,即使在同一台工业机器人中,不同轴的执行器要求也可能存在很大差异。
协作机器人
协作机器人非常注重紧凑尺寸、轻量化、平稳运动和精确控制。
谐波齿轮机器人关节电机尤其适用于紧凑型协作机器人关节,因为谐波传动能够在相对较小的机械空间内提供高减速比和低背隙。
肘部和腕部尤其重要。这些关节直接影响末端执行器的位置和姿态,因此传动精度会直接影响机器人执行装配、拾取、检测和人机交互任务的能力。
对于先进的协作机器人,执行器选型还应考虑编码器配置、扭矩反馈、通信、安全功能和控制带宽,而不能只看减速器规格。
人形机器人
人形机器人对机器人关节执行器提出了极高要求,因为机器人必须兼具紧凑尺寸、轻量化、高扭矩密度、精确控制和动态运动能力。
谐波齿轮机器人关节电机尤其适用于腕部和肘部,在这些部位,执行器既需要保持紧凑,又要为操作任务提供精确运动和足够扭矩。
肩部需要更高扭矩,因为其必须加速机械臂及手部承载的任何负载。此处应根据臂长、下游质量、惯量和所需加速度选择执行器尺寸,而不是简单选择可用的最大电机。
对于髋部、膝部和踝部关节,要求会更加严苛,因为这些关节直接参与支撑身体重量和产生动态运动。高扭矩密度、扭转刚度、热性能、编码器反馈和机械强度都变得非常重要。
对于轻量化人形机器人设计,谐波齿轮机器人关节电机可在控制关节质量的同时,为实现高减速比、低背隙和高扭矩密度提供紧凑型解决方案。
精密装配机器人
精密装配是谐波传动低背隙特性尤为重要的应用领域之一。
用于电子装配、连接器插装、光学元件搬运、精密定位和小零件操作的机器人,通常需要以极小的角度误差进行重复运动。
在这些应用中,腕部和姿态关节对传动背隙尤其敏感。关节处的少量角度游隙可能转化为末端执行器处更大的位置误差,特别是在机器人具有较长机械臂时。
具有低背隙和高分辨率反馈的谐波齿轮机器人关节电机,有助于在保持紧凑关节结构的同时提高重复性和轨迹精度。
半导体与电子自动化
半导体和电子制造设备通常对定位精度、重复性、洁净度、紧凑性和受控运动有严格要求。
机器人搬运机构可能需要通过高度可重复的旋转定位来移动晶圆、托盘、元器件、检测系统或其他精密部件。
对于这些应用,机器人关节不一定需要极高的输出扭矩。相反,低背隙、精确反馈、稳定运动和紧凑安装可能成为更重要的因素。
这使得谐波齿轮机器人关节电机尤其适用于精密自动化中使用的紧凑型机器人定位轴。
视觉引导机器人
视觉引导机器人依靠相机和传感器确定物**置,并持续调整其运动。
然而,精确的视觉反馈无法补偿机器人关节内部过大的机械游隙。
如果控制器发出小幅角度修正指令,但传动系统存在明显背隙,则在输出轴作出响应之前,部分指令运动可能会损失。这会降低视觉对准和物体操作的精度。
因此,低背隙谐波齿轮机器人关节电机能够通过提供可预测且可重复的旋转运动,对基于视觉的控制形成补充。
这尤其适用于精密拾取、检测、装配、分拣和相机引导操作等应用。
机器人焊接
机器人焊接要求在整个焊接轨迹中保持稳定定位和可重复的工具姿态。
对于常规电弧焊,机器人腕部需要持续控制焊枪姿态,而较大的机械臂关节则承担机械臂和焊接设备的重量。
谐波齿轮机器人关节电机尤其适用于腕部及其他注重精度的轴,因为低背隙有助于在重复变向过程中保持精确的焊枪姿态。
在激光焊接系统中,要求可能更加敏感,因为光学机构中的微小角度误差会影响激光束的位置。
因此,紧凑型谐波旋转运动也可用于需要精确旋转定位和动态响应的精密激光焊接机构。
医疗与实验室机器人
医疗和实验室机器人通常优先考虑精确定位、平稳运动、紧凑机械结构和重复性。
示例包括实验室自动化机械臂、样品处理系统、医疗定位机构、检测设备和机器人辅助系统。
许多此类机构在相对较小的负载下运行,但需要受控且可重复的运动。
谐波齿轮机器人关节电机能够在保持执行器紧凑的同时,提供所需的减速比和定位能力。
尤其对于实验室自动化而言,紧凑型执行器有助于减小整个机构的尺寸,这在必须将多个运动轴集成到有限安装空间内时非常重要。
AGV与移动操作机器人
移动操作机器人需要平衡机器人负载、机械臂性能和整车重量。
由于机械臂每增加一公斤重量都会影响移动平台的能耗和动态稳定性,紧凑型高扭矩密度执行器具有重要价值。
谐波齿轮机器人关节电机可用于腕部、肘部及其他对低背隙、紧凑尺寸和精确定位有要求的机械臂关节。
对于较重型的移动操作机器人,应根据负载、机械臂工作半径、加速度和关节惯量选择执行器尺寸。
检测与精密定位系统
机器人检测系统通常将相机、传感器、光学设备或测量工具与多轴定位机构相结合。
在这些系统中,关节并非只需运动,还必须精确且重复地定位传感器或光学元件。
谐波齿轮机器人关节电机可提供具备低背隙和精确反馈的紧凑型旋转轴,适用于检测、光学对准、测量及其他精密定位应用。
当机器人必须反复返回相同角度位置或进行小幅角度修正时,这一点尤其有用。
使谐波关节电机与机器人关节相匹配
应用本身只是第一步。最终的执行器始终应根据各关节的实际要求进行选择。
例如,同一机械臂的腕部、肘部和肩部可能使用不同尺寸的执行器:
腕部 → 紧凑型、低背隙谐波关节电机
肘部 → 具有足够扭转刚度的较高扭矩谐波关节电机
肩部 → 高扭矩、高刚度谐波关节电机
随后应根据以下因素验证选型:
所需扭矩 → 负载惯量 → 速度 → 加速度 → 背隙 → 扭转刚度 → 编码器 → 热性能 → 安装空间
这种方法可帮助机器人制造商避免选型不足和不必要的过度选型。
不应仅因机器人关节具有最高扭矩或最大直径而进行选择。目标是找到能够提供所需性能,同时在扭矩、精度、重量、尺寸和动态响应之间保持适当平衡的谐波齿轮机器人关节电机。
对于HONPINE而言,这意味着应针对不同机械要求开发不同的机器人关节执行器配置,而不是将每个机器人关节视为相同的应用。
- 如何选择人形机器人关节电机?2026/04/16在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
- 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?2026/04/14在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
- OMG 超紧凑型内置扭矩传感器谐波关节模组2026/01/27鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
- 机器人领域中谐波减速器的优势2025/10/30在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
- 谐波关节模组如何赋能仿生人形机器人发展2025/10/17仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。