

中空旋转平台电机匹配:完整指南
为中空旋转平台选择合适的电机,首先需要了解您的负载、速度和定位要求。本指南对比伺服电机、步进电机和无刷直流电机,说明扭矩、速度、惯量和精度匹配,并探讨节省空间的安装方案。您可据此为自动化项目确定合适的电机与平台组合。
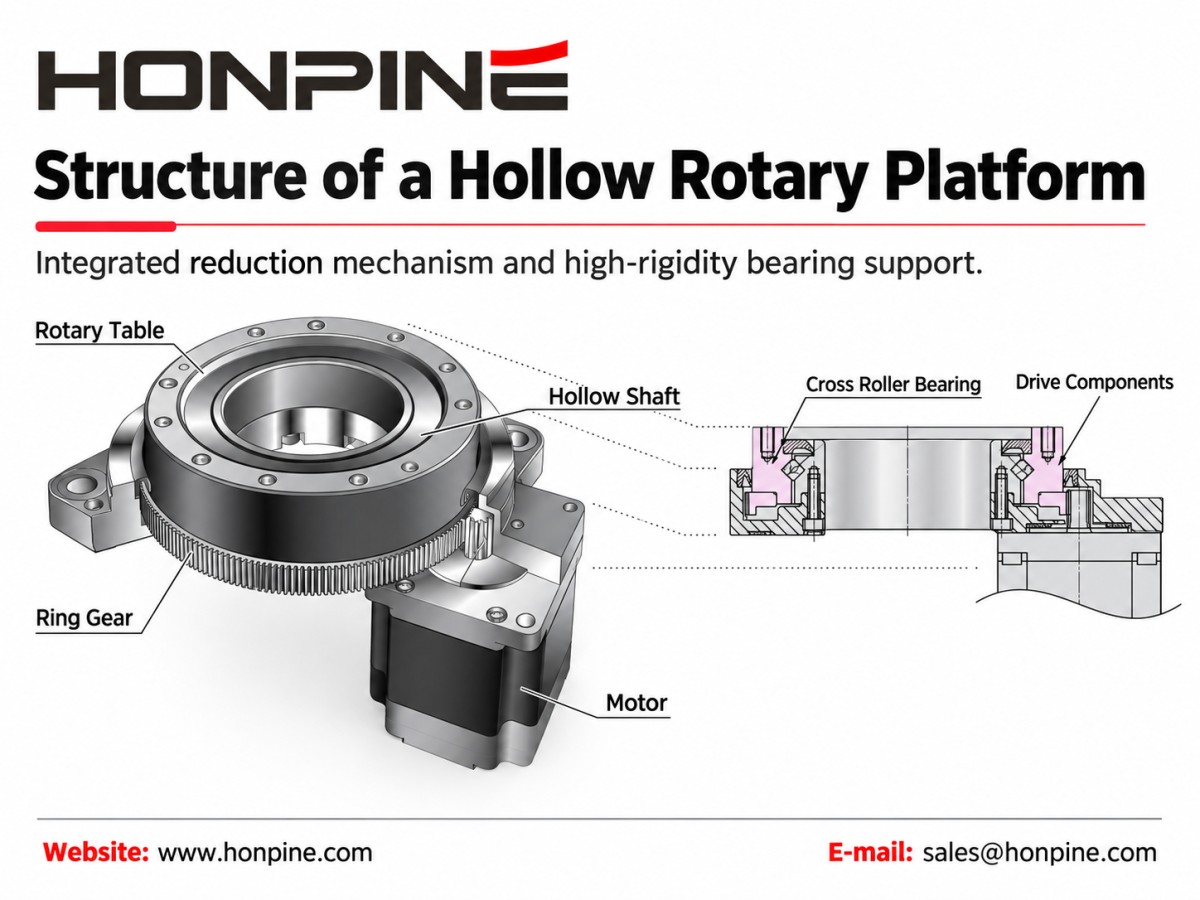
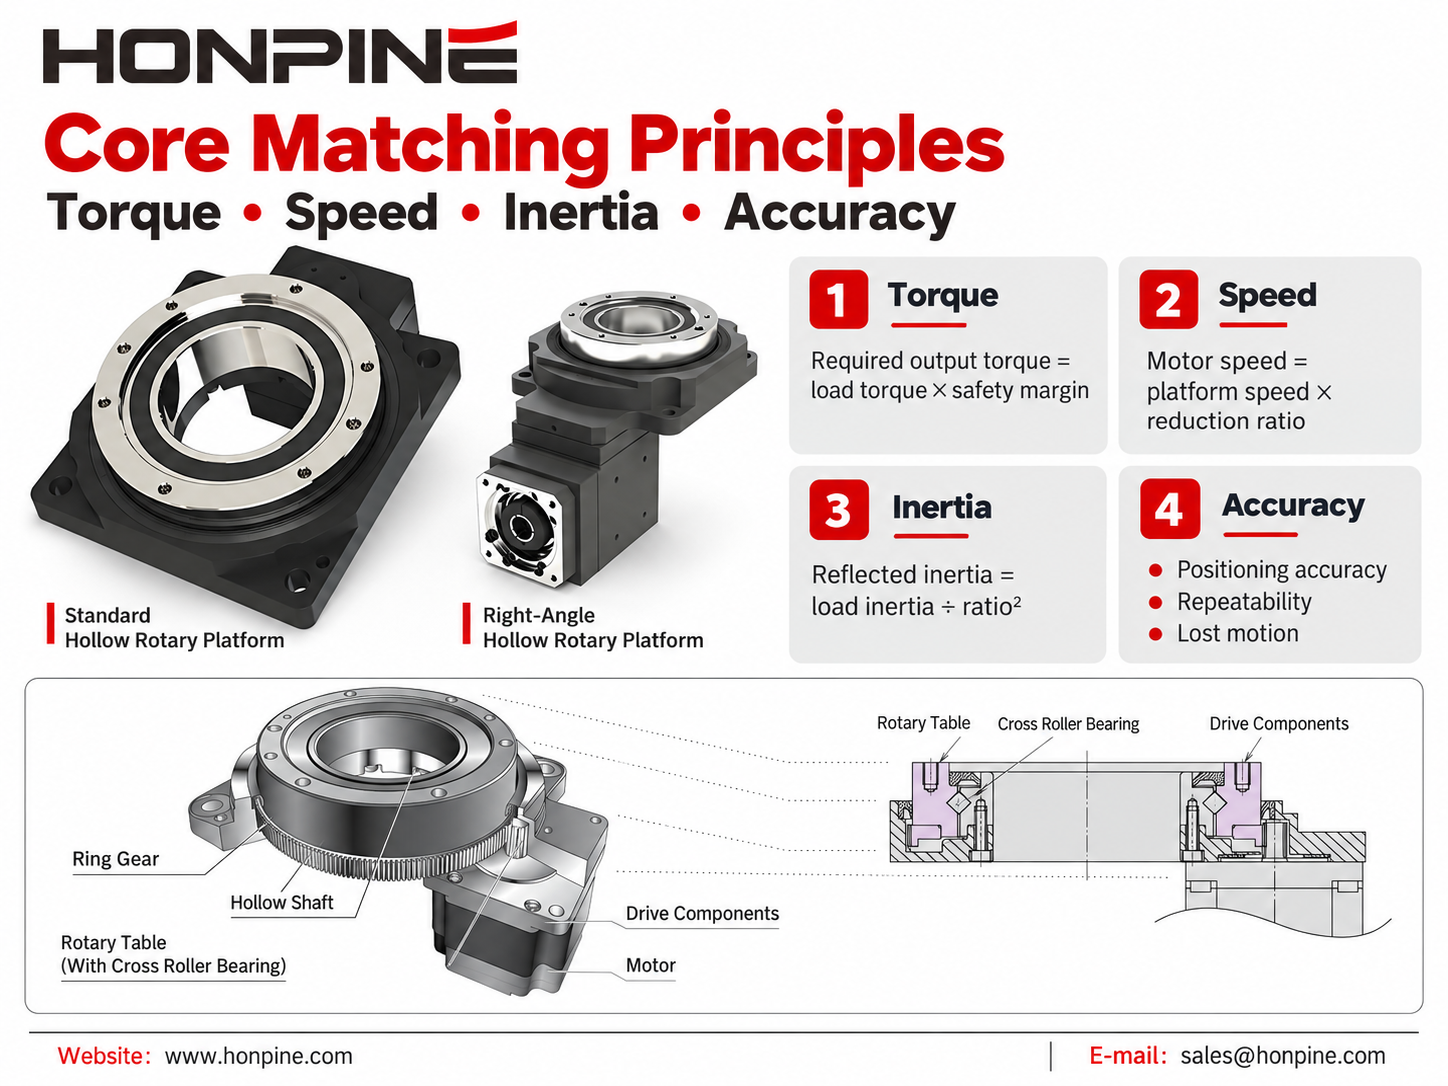
中空旋转平台是一种带有中心通孔的精密旋转定位装置。典型的齿轮传动设计将减速机构与由轴承支撑的刚性输出工作台相结合。部分设计采用交叉滚子轴承来支撑高刚性旋转运动,而中空中心则可为电缆、气动管路或其他部件提供空间。
作为平台的动力源,电机直接影响运动性能,包括响应速度、加速能力和定位表现。然而,选择合适的电机并非仅仅比较功率额定值。必须将电机、驱动器、传动系统和负载作为一个完整系统进行评估。
1. 电机类型及选型指南
中空旋转平台可根据应用的运动要求和平台的机械兼容性搭配不同类型的电机。伺服电机、步进电机和无刷直流电机各自具有不同的优势。
1.1 适用于高精度和高动态应用的伺服电机
性能特性
伺服系统利用反馈将指令运动与电机实际运动进行比较,并相应调整输出。因此,它们适用于需要对位置、速度和扭矩进行快速响应控制的应用。
实际性能取决于所选电机、编码器、驱动器设置、传动系统和机械结构。仅有高分辨率编码器并不能保证平台输出端具有高定位精度。
适用应用
伺服电机适用于精密装配、半导体搬运、视觉检测以及其他涉及严格定位要求或频繁加减速的应用。
选择电机和驱动器时,应明确所需的循环时间、加速度和稳定性能。不要假定每种伺服系统都能提供相同的精度或响应速度。
1.2 用于经济型定位和分度的步进电机
性能特性
传统步进电机将指令脉冲转换为增量角位移,并且可以在无位置反馈的情况下运行。它们提供了一种相对简单且经济的定位方式。
但是,扭矩不足或加速度设置不当可能导致失步。微步驱动可改善运动平稳性,但实际定位精度仍取决于电机、驱动器、负载和运行条件。
对于需要反馈的应用,也可使用闭环步进系统。
适用应用
对于常规装配工位、旋转分度、物料搬运和包装设备,如果所需速度和运动曲线与电机相匹配,则值得考虑采用步进电机。
选型时,应检查预期运行速度下的可用扭矩,而非仅依赖电机的保持扭矩。
1.3 用于变速旋转运动的无刷直流电机
性能特性
无刷直流电机及驱动系统适用于一定速度范围内的受控旋转运动。其可用功能各不相同:有些专注于速度调节,有些还支持定位和扭矩限制。
应根据所选电机与驱动器组合的规格,评估电机效率、速度范围和控制能力。
适用应用
当应用优先考虑稳定的旋转速度或可调速运行时,可考虑使用无刷直流电机。
高速电机并不自动意味着整个平台适合高速运行。还必须检查平台允许的输入速度、输出速度、润滑要求和连续运行能力。
2. 电机与中空旋转平台匹配的核心原则
2.1 扭矩匹配
电机必须提供足够的扭矩,以克服负载并使旋转组件加速或减速。
应计算稳态负载扭矩和加速扭矩。根据摩擦、负载变化、运行条件以及应用工作循环的不确定性,预留适当的安全余量。
对于初步传动校核:
传递输出扭矩 ≈ 电机输入扭矩 × 减速比 × 传动效率
该关系不能替代对加速需求、内部惯量和工作循环的完整计算。所得输出扭矩还必须保持在平台允许的扭矩限值内。
对于伺服系统,应确认所需峰值扭矩处于允许的间歇运行范围内。在相关运行条件下,工作循环的均方根扭矩(RMS)必须处于电机连续运行能力范围内。
还应检查峰值扭矩的允许持续时间。
2.2 速度匹配
从所需的平台输出速度和减速比开始:
所需电机速度 = 所需平台输出速度 × 减速比
例如,平台输出速度为100 rpm、减速比为10:1时,需要电机速度为1,000 rpm。
请检查电机在该速度下的可用扭矩,以及平台允许的输入和输出速度。
对于分度应用,平均旋转速度不足以用于电机选型。实际运动曲线可能要求每次运动期间具有更高的最高速度,尤其是在可用加减速时间较短时。
应根据完整运动循环选择电机和平台,而不能仅依据电机额定功率。
2.3 惯量匹配
惯量匹配是将折算至电机轴的负载惯量与电机转子惯量进行比较。
对于理想减速级:
折算后的输出侧负载惯量 = 输出侧负载惯量 ÷ 减速比²
然后计算:
惯量比 = 总折算负载惯量 ÷ 电机转子惯量
最终计算中应包含相关的平台、联轴器和传动系统惯量。
例如,10:1减速比会将折算至电机轴的输出侧负载惯量降至原值的1/100,之后再加上其他相关系统惯量。
对于某些伺服应用,1:1至10:1等负载与电机惯量比可作为初步设计参考,但这并非通用要求或限制。
可接受的比值取决于机械刚性、加速要求、驱动器调试以及所选电机与驱动系统。
2.4 精度匹配
应结合完整平台的定位要求,评估电机的反馈分辨率。
更高的编码器分辨率可提供更精细的反馈信息,但输出定位精度还取决于传动精度、失动量、机械刚度、负载条件和控制性能。
请分别索取以下规格:
定位精度:实际输出位置与指令位置的接近程度。
重复定位精度:平台在规定条件下重复返回相同位置的一致性。
失动量:未能立即传递至输出端的运动,尤其是在改变方向时。
对于要求严格的应用,应在预期负载、运动方向和稳定时间条件下验证性能。
旋转定位要求应以角度单位表示,例如度或角秒。线性定位公差仅应在规定工作半径的情况下说明。
2.5 机械安装和接口兼容性
订购前请检查完整的电机至平台接口。
将电机轴径和轴长、法兰尺寸、安装孔型、定位特征及联轴器布置与平台安装图进行对比。
扭矩额定值合适的电机不一定在机械上匹配。
正确的轴对中和适当的联轴器布置对于可靠传动十分重要。安装误差可能引入额外应力、振动和过早磨损。
还应考虑环境防护要求、电缆出线方向、连接器间隙以及安装和维护的操作空间。
3. 典型的电机与平台组合
3.1 精密装配和检测:伺服电机 + 中空旋转平台
对于精密装配或检测项目,应首先根据所需定位精度、负载惯量和循环时间,评估伺服驱动的中空旋转平台。
这种组合适用于需要快速响应运动控制、频繁启停以及受控加减速的应用。
但是,伺服电机并不能自动消除机械背隙或传动误差。应优先考虑完整系统的性能,而非仅依赖电机功率额定值或编码器规格。
应在预期运行条件下共同验证电机、驱动器、联轴器和平台。
3.2 常规装配和分度:步进电机 + 中空旋转平台
对于常规分度和装配操作,应评估步进电机驱动的平台能否满足所需的速度、加速度和定位性能。
当运动要求适中且整个运行范围内均具有足够扭矩时,这种组合可提供经济的解决方案。
当希望保留基于步进电机的运动控制同时需要反馈时,闭环步进配置是另一种选择。
为实现可靠运行,请确认可用运行扭矩,并采用适合负载的加速曲线。
3.3 速度控制旋转:无刷直流电机 + 兼容的中空旋转平台
对于侧重于受控旋转速度的应用,应将无刷直流电机及驱动器套装与兼容的中空旋转平台结合评估。
确认所需速度范围、连续运行工作制、可用扭矩和控制功能。
如果还要求准确的停止位置,请确认所选驱动器支持必要的定位操作。
平台必须满足预期旋转速度和运行时长的额定要求。绝不能将电机速度能力视为完整旋转组件的运行极限。
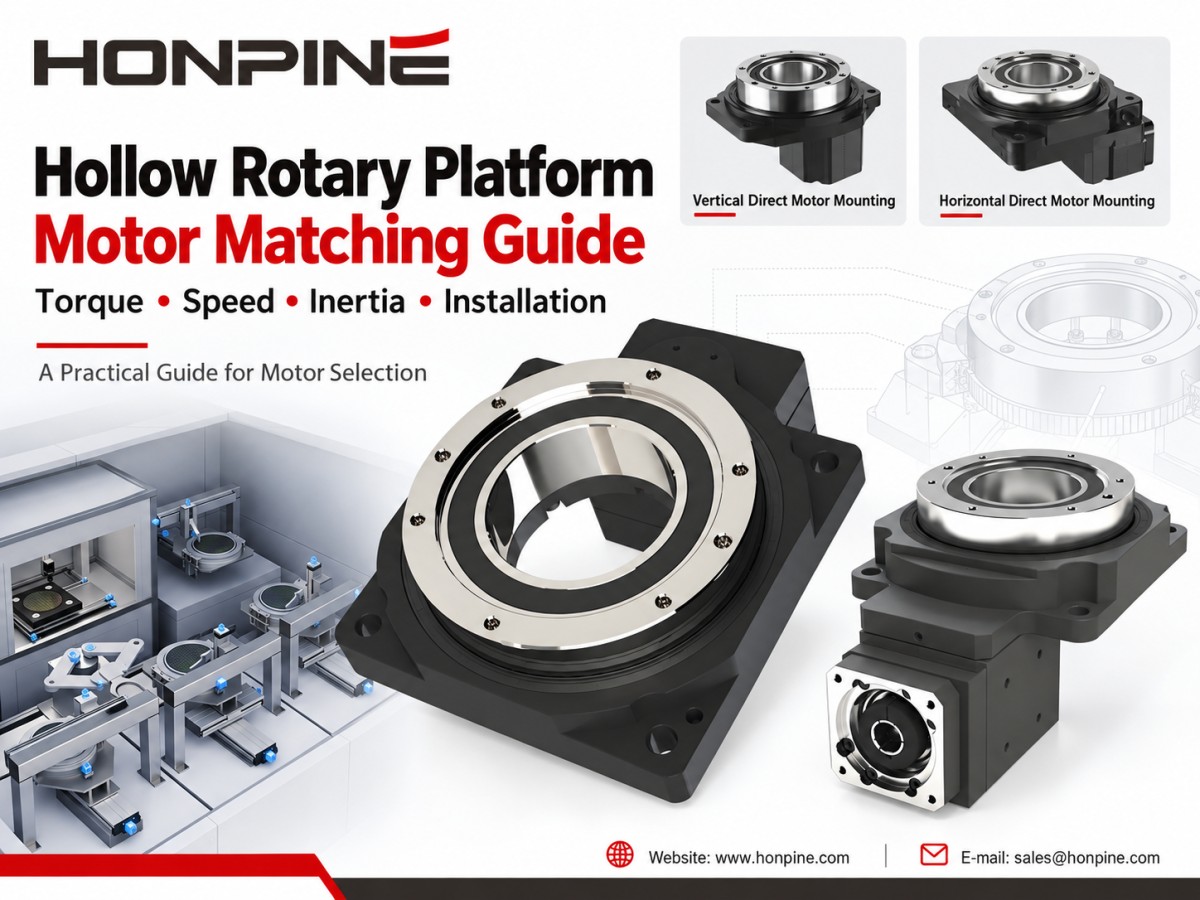
4. 如何减少中空旋转平台安装空间?
4.1 利用中空中心布设电缆和管路
中心开口可容纳需要穿过旋转组件的布线、气动管路或其他管线。
与将每条连接线均从平台外侧绕行相比,这可简化布线。
布局规划时,应检查可用通孔直径,并为实际电缆和管路束预留足够空间。
应结合所需旋转范围规划布线。中空开口提供了布线路径,但并不能自动防止电缆或管路扭转。
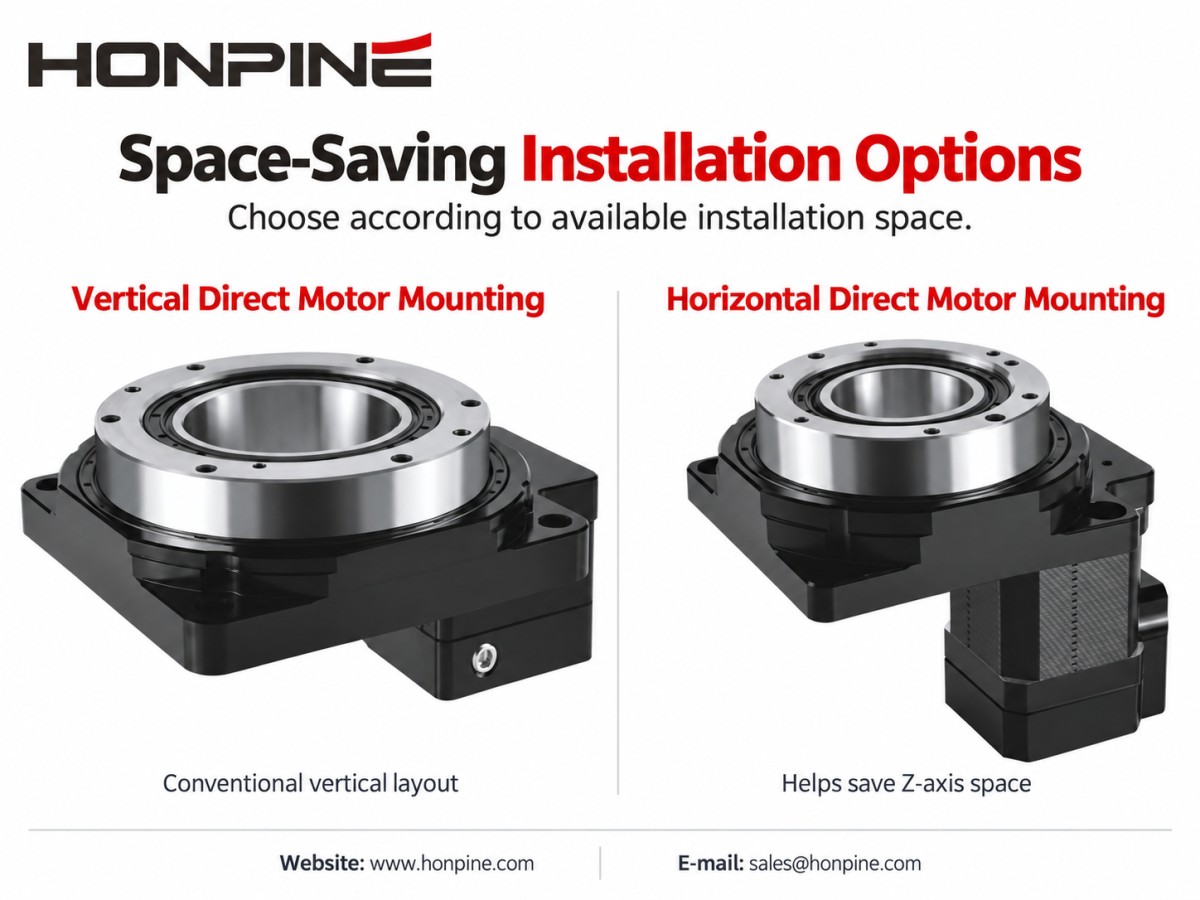
4.2 考虑水平或直角电机安装
当垂直方向空间有限时,应将水平安装或直角安装的电机配置与常规垂直布置进行比较。
合适的水平或直角配置可减少Z轴方向所需空间,因此适用于安装高度受限的设备。
但是,降低垂直高度可能会增加水平方向的占地面积。
应比较完整安装尺寸,包括平台、电机、连接器、电缆弯曲半径和维护间隙。
应根据整体设备布局选择布置方式,而非仅评估平台本体。
4.3 根据旋转模式选择电缆管理方式
对于有限角度运动,例如90°往复分度,合适的柔性电缆或管路布置可避免使用滑环。
布线仍必须适应运动,不得产生过度弯折、扭转、张力或与附近部件干涉。
对于需要在静止部件和旋转部件之间传递电力或信号的连续旋转,电滑环是常用解决方案。
如果压缩空气也必须穿过旋转接口,则可能需要气动旋转接头或组合式气电组件。
单次360°运动后返回,与单向连续旋转并不相同。
应根据实际运动模式、运行频率及必须穿过旋转接口的管线选择电缆管理方案,而非仅依据旋转角度。
5. 最终选型检查清单
在选择电机和中空旋转平台之前,应明确负载质量和尺寸、输出速度、分度角度、加速时间、工作循环、定位要求以及可用安装空间。
利用这些要求比较候选组合。检查峰值和连续扭矩、电机速度、折算负载惯量、机械接口和电缆布线。
对于要求严格的应用,在最终确定选型前,应针对预期运动曲线验证完整组件。
正确的组合不一定是功率最高的电机或尺寸最大的平台,而是在满足应用性能要求的同时适配可用空间和运行条件的组合。
正在规划旋转自动化项目?请联系HONPINE,并提供您的负载详情、所需输出速度、运动循环和安装尺寸,以讨论合适的中空旋转平台与电机组合。
阅读更多
进一步了解鸿磐的故事以及与精密传动相关的行业趋势。
 如何选择人形机器人关节电机?在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
 OMG 超紧凑型内置扭矩传感器谐波关节模组鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
 机器人领域中谐波减速器的优势在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
 谐波关节模组如何赋能仿生人形机器人发展仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。
 24V 48V 机器人关节模组:为机器人与自动化选择合适的电压在选择机器人关节模组时,电压匹配是一个关键因素,它直接影响设备的性能、安全性、兼容性和运行稳定性。机器人、伺服电机和控制器等电气部件都被设计为在特定电压范围内运行。电压不足会导致动力不足、响应缓慢,甚至无法启动;电压过高则可能烧毁电路或缩短其使用寿命。鸿磐 的标准关节模组包括两种电压:24V 和 48V。它们各自发挥独特作用,以确保机器人和自动化设备的高效运行。
 回程间隙 ≤ 1 Arcmin:鸿磐 RV减速器助力微纳焊接机器人提升生产效率采用兼具高精度、高刚性和高可靠性的RV减速器作为底层支撑,可提升焊接机械的市场竞争力。选用配备 鸿磐 RV减速器的机器人手臂,有助于提升焊接质量并延长机械设备的使用寿命。
 如何选择最佳机器人关节模组供应商?机器人臂在各个领域中发挥着重要作用,例如智能制造、医疗设备和航空航天。作为机器人臂的核心部件,关节模组具有结构紧凑、模块化设计、轻量化、高精度以及安全可靠等特点。这些关节模组驱动机器人臂的旋转运动,直接影响系统的运动控制质量和精度。优化关节模组的设计和性能,可以进一步提高机器人臂的运动控制精度、稳定性和响应效率,以满足不同应用场景中的严苛要求。
 中空旋转平台电机匹配:完整指南为中空旋转平台选择合适的电机,对于实现精准定位、稳定运行和高效自动化至关重要。本指南介绍如何根据扭矩、速度、惯量、精度和安装要求,将伺服电机、步进电机和无刷直流电机与中空旋转平台进行匹配。了解实用的电机选型指南、典型应用组合和节省空间的安装方案,为您的自动化项目找到合适的配置。
 机器人能感知触碰吗?HONPINE HAG 力控谐波机器人关节电机机器人能够对轻柔触碰作出响应吗?配备扭矩传感器的 HONPINE HAG 机器人关节电机集成了谐波减速器、扭矩一体化感测和闭环控制,可检测外部作用力并支持平稳、柔顺的运动。本文中,HONPINE 创始人 Allen Li 展示了该模块对轻微接触和手动引导运动的响应,介绍了其核心力控技术,并分享了专为实用工业机器人设计的关节模块背后的愿景。
 更高的减速机速比是否意味着更大的扭矩?行星减速机、谐波减速机和RV减速机详解更高的减速机速比是否意味着更大的扭矩?本工程指南阐释了减速机速比、输出扭矩和输出转速之间的关系,并对行星减速机、谐波减速机和RV减速机进行了比较。了解为何仅凭减速比无法确定减速机的扭矩容量、效率、动态响应、精度或使用寿命,以及工程师在为机器人、CNC机床、伺服系统和工业运动控制选择减速机时应考虑的因素。
 用于 CNC 机床和重载旋转轴的高精度中空谐波旋转执行器HONPINE 58 系列中空谐波旋转执行器专为 CNC 回转工作台、精密旋转轴、激光加工设备及重载旋转定位应用而设计。该产品配备 50 mm 中空通孔,峰值扭矩最高可达 2,722 N·m,集成交叉滚子轴承,并提供多圈绝对值编码器选项,定位精度低于 30 arcsec,重复定位精度低于 5 arcsec,兼具高扭矩能力、精密旋转运动和灵活的机械集成能力。


双击
我们提供谐波减速器、行星减速器、机器人关节电机、机器人旋转执行器、RV减速器、机器人末端执行器、灵巧机器人手
 如何选择人形机器人关节电机?在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
 OMG 超紧凑型内置扭矩传感器谐波关节模组鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
 机器人领域中谐波减速器的优势在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
 谐波关节模组如何赋能仿生人形机器人发展仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。
 24V 48V 机器人关节模组:为机器人与自动化选择合适的电压在选择机器人关节模组时,电压匹配是一个关键因素,它直接影响设备的性能、安全性、兼容性和运行稳定性。机器人、伺服电机和控制器等电气部件都被设计为在特定电压范围内运行。电压不足会导致动力不足、响应缓慢,甚至无法启动;电压过高则可能烧毁电路或缩短其使用寿命。鸿磐 的标准关节模组包括两种电压:24V 和 48V。它们各自发挥独特作用,以确保机器人和自动化设备的高效运行。
 如何选择最佳机器人关节模组供应商?机器人臂在各个领域中发挥着重要作用,例如智能制造、医疗设备和航空航天。作为机器人臂的核心部件,关节模组具有结构紧凑、模块化设计、轻量化、高精度以及安全可靠等特点。这些关节模组驱动机器人臂的旋转运动,直接影响系统的运动控制质量和精度。优化关节模组的设计和性能,可以进一步提高机器人臂的运动控制精度、稳定性和响应效率,以满足不同应用场景中的严苛要求。
 中空旋转平台电机匹配:完整指南为中空旋转平台选择合适的电机,对于实现精准定位、稳定运行和高效自动化至关重要。本指南介绍如何根据扭矩、速度、惯量、精度和安装要求,将伺服电机、步进电机和无刷直流电机与中空旋转平台进行匹配。了解实用的电机选型指南、典型应用组合和节省空间的安装方案,为您的自动化项目找到合适的配置。
 机器人能感知触碰吗?HONPINE HAG 力控谐波机器人关节电机机器人能够对轻柔触碰作出响应吗?配备扭矩传感器的 HONPINE HAG 机器人关节电机集成了谐波减速器、扭矩一体化感测和闭环控制,可检测外部作用力并支持平稳、柔顺的运动。本文中,HONPINE 创始人 Allen Li 展示了该模块对轻微接触和手动引导运动的响应,介绍了其核心力控技术,并分享了专为实用工业机器人设计的关节模块背后的愿景。
 更高的减速机速比是否意味着更大的扭矩?行星减速机、谐波减速机和RV减速机详解更高的减速机速比是否意味着更大的扭矩?本工程指南阐释了减速机速比、输出扭矩和输出转速之间的关系,并对行星减速机、谐波减速机和RV减速机进行了比较。了解为何仅凭减速比无法确定减速机的扭矩容量、效率、动态响应、精度或使用寿命,以及工程师在为机器人、CNC机床、伺服系统和工业运动控制选择减速机时应考虑的因素。
 用于 CNC 机床和重载旋转轴的高精度中空谐波旋转执行器HONPINE 58 系列中空谐波旋转执行器专为 CNC 回转工作台、精密旋转轴、激光加工设备及重载旋转定位应用而设计。该产品配备 50 mm 中空通孔,峰值扭矩最高可达 2,722 N·m,集成交叉滚子轴承,并提供多圈绝对值编码器选项,定位精度低于 30 arcsec,重复定位精度低于 5 arcsec,兼具高扭矩能力、精密旋转运动和灵活的机械集成能力。
 HONPINE JRM 行星机器人关节模组如何应对连续运行中的温升?HONPINE JRM 行星机器人关节模组专为长时间、高负载机器人运行而设计。本文探讨了电机电磁优化、高效率行星传动、基于 GaN 的驱动技术以及系统级低损耗设计如何帮助控制温升。HONPINE 还以 C6345 行星机器人关节模组为测试示例,展示了连续运行下的满负载热验证,包括电机效率最高可达 92%、行星减速箱效率最高可达 97%,以及在 25°C 环境温度下最终达到 61.42°C 的平衡温度。