

HONPINE JRM 行星机器人关节模组如何应对连续运行中的温升?
随着机器人在智能工厂、自动化物流、无人巡检和特种作业中的部署日益广泛,7×24小时连续运行正成为普遍需求。人们对机器人的期望也正从简单完成基本动作,发展为在长时间运行期间保持稳定可靠的性能。
作为核心运动部件,机器人关节模组的热性能直接影响整个机器人系统的运行稳定性。因此,日益增长的长时间、高负载运行需求,对关节温度控制提出了更高要求。
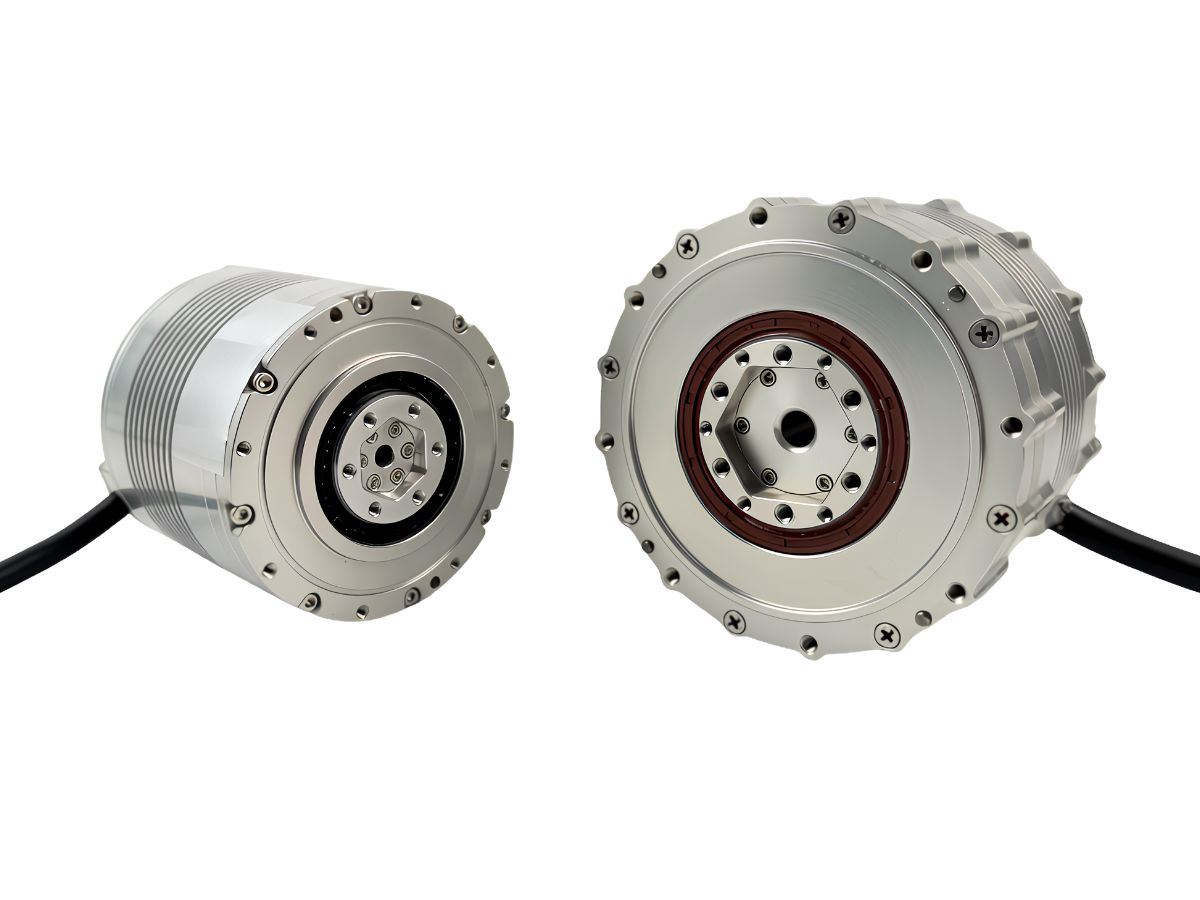
为应对机器人关节温升这一常见挑战,HONPINE专注于关节模组的底层设计,而非主要依赖外部冷却作为补救措施。以高能量转换效率和低损耗运行为关键设计目标,HONPINE开发了一体化机器人关节模组(JRM行星关节模组),旨在实现低温升、高可靠性和可规模化生产,为严苛工况下运行的机器人系统提供核心运动部件。
在长时间、高负载运行过程中,电机、传动机构和驱动单元的损耗是机器人关节内部热量积聚的主要来源。关节模组的紧凑结构也限制了可用散热空间,使连续运行时的热管理尤具挑战性。
为应对这一挑战,HONPINE开发了自主研发的热管理方法,通过降低整个关节模组的损耗并从源头控制发热。该方法从模组的底层设计出发,旨在降低发热并提升连续运行期间的热稳定性。
1. 设计策略:从源头控制温升
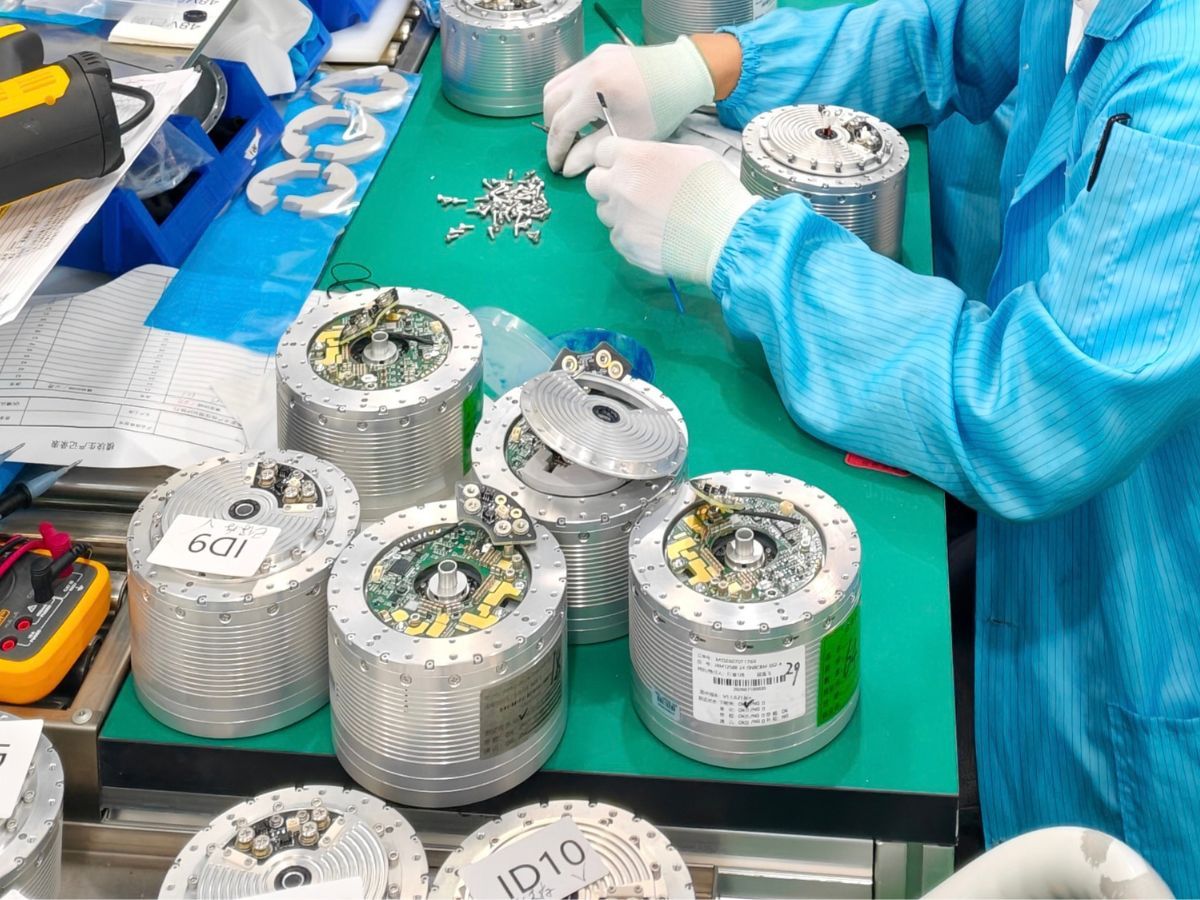
HONPINE专注于优化机器人关节模组的主要发热部件,而非仅依赖后端冷却措施。
通过提升电机、行星减速器和驱动单元的效率,HONPINE降低运行过程中的电磁损耗、机械摩擦损耗和功率器件开关损耗。通过从源头减少发热,关节模组能够在其紧凑的一体化结构内保持较低的热量积聚。
这一系统级低损耗设计旨在支持长时间连续运行下的稳定热性能。
2. 电机优化:多维电磁设计
电机是机器人关节模组的主要发热部件之一。铜耗和铁耗直接影响模组的基础温升特性。因此,HONPINE从磁路设计、材料选择和绕线工艺等多个方面优化电机,以提升电磁能量转换效率。
电磁设计
HONPINE通过优化极槽配合以提升绕组系数,同时优化磁路和气隙结构。
针对低速运行,齿槽转矩被控制在额定转矩的1%以内,有助于保持运动平稳和低速运行稳定。
针对高速运行,反电动势谐波畸变率被控制在1%以内,有助于降低铁耗并提升高速运行效率。
高性能材料
定子和转子采用0.2 mm高等级无取向电工钢,有助于降低涡流损耗并改善磁饱和特性。
电机还采用UH系列高等级耐高温永磁体,具有高剩磁和高矫顽力,可降低高负载工况下的退磁风险。
包括电磁线、绝缘部件和粘接胶在内的关键材料均选用耐高温规格。核心部件可耐受最高180°C的温度,支持长时间连续运行。
绕线工艺
电机采用自动化多槽连续绕线工艺,使槽满率提升至80%。
在相同转矩输出条件下,更高的槽满率有助于降低与电流相关的发热。该绕线工艺还减少了焊点数量,提升整体运行可靠性。
通过这些综合优化,电机整体效率最高可达92%,有助于降低关节模组内主要热源之一的发热量。
3. 传动与驱动效率:降低整个动力传动系统的损耗
除电机损耗外,行星减速器中的机械摩擦以及驱动单元中的开关损耗,也会影响机器人关节模组在连续运行期间的热性能。
行星传动效率
在传动侧,HONPINE优化了行星减速器的结构和匹配精度。
单级行星减速器的效率最高可达97%,而两级行星减速器在规定工况下的效率保持在约95%。
更高的传动效率有助于减少机械损耗,以及齿轮啮合和摩擦产生的相关热量。
驱动效率
在驱动侧,关节模组采用第三代氮化镓(GaN)功率器件。
与传统功率器件相比,GaN器件可显著降低导通损耗和开关损耗。驱动单元的整体运行效率超过95%,有助于减少高频电气开关相关的发热。
通过对传动和驱动系统的协同优化,关节模组旨在实现整个动力传动系统的高效运行。
4. 满负载验证:30分钟后温升低于1 K
通过理论设计实现的低损耗、低温升特性,最终必须在实际负载条件下得到验证。
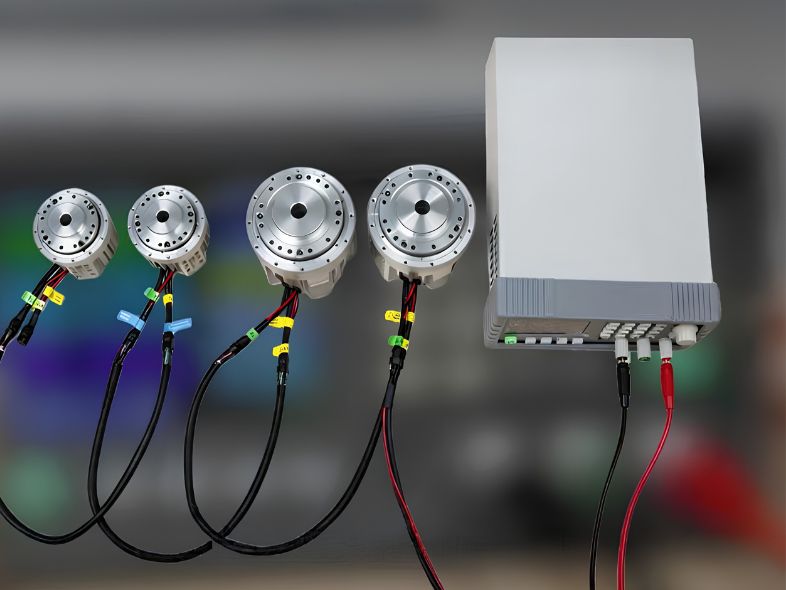
为模拟机器人在严苛负载下的连续运行工况,HONPINE对C6345行星机器人关节模组进行了满负载对拖测试。
C6345模组的额定转矩为12 N·m,额定转速为120 rpm。采用伺服对拖测试装置复现连续带载运行。
在连续满负载运行90分钟后,关节模组达到稳定的热平衡。
在环境温度为25°C的条件下,30分钟后的温升低于1 K,最终平衡温度稳定在61.42°C。
即使在满负载运行条件下,关节模组仍保持稳定的热平衡,有助于防止长时间运行过程中温度持续攀升。
5. 支持机器人长时间连续运行的底层性能
从多维度电机优化和源头降低电磁损耗,到提升传动和驱动系统的整体效率,HONPINE通过降低整个关节模组的发热量来进行热管理。
C6345行星机器人关节模组的满负载测试进一步展示了其在连续运行工况下的热特性。
通过结合高电机效率、高效行星传动、高效率GaN驱动技术和系统级低损耗设计,HONPINE开发行星机器人关节模组,旨在降低机器人系统集成商面临的热管理挑战。
该方法旨在支持机器人在长时间、高负载和连续作业工况下运行,并为可靠的机器人运动提供稳定的热性能基础。
阅读更多
进一步了解鸿磐的故事以及与精密传动相关的行业趋势。
 如何选择人形机器人关节电机?在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
 OMG 超紧凑型内置扭矩传感器谐波关节模组鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
 机器人领域中谐波减速器的优势在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
 谐波关节模组如何赋能仿生人形机器人发展仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。
 24V 48V 机器人关节模组:为机器人与自动化选择合适的电压在选择机器人关节模组时,电压匹配是一个关键因素,它直接影响设备的性能、安全性、兼容性和运行稳定性。机器人、伺服电机和控制器等电气部件都被设计为在特定电压范围内运行。电压不足会导致动力不足、响应缓慢,甚至无法启动;电压过高则可能烧毁电路或缩短其使用寿命。鸿磐 的标准关节模组包括两种电压:24V 和 48V。它们各自发挥独特作用,以确保机器人和自动化设备的高效运行。
 回程间隙 ≤ 1 Arcmin:鸿磐 RV减速器助力微纳焊接机器人提升生产效率采用兼具高精度、高刚性和高可靠性的RV减速器作为底层支撑,可提升焊接机械的市场竞争力。选用配备 鸿磐 RV减速器的机器人手臂,有助于提升焊接质量并延长机械设备的使用寿命。
 如何选择最佳机器人关节模组供应商?机器人臂在各个领域中发挥着重要作用,例如智能制造、医疗设备和航空航天。作为机器人臂的核心部件,关节模组具有结构紧凑、模块化设计、轻量化、高精度以及安全可靠等特点。这些关节模组驱动机器人臂的旋转运动,直接影响系统的运动控制质量和精度。优化关节模组的设计和性能,可以进一步提高机器人臂的运动控制精度、稳定性和响应效率,以满足不同应用场景中的严苛要求。
 HONPINE JRM 行星机器人关节模组如何应对连续运行中的温升?HONPINE JRM 行星机器人关节模组专为长时间、高负载机器人运行而设计。本文探讨了电机电磁优化、高效率行星传动、基于 GaN 的驱动技术以及系统级低损耗设计如何帮助控制温升。HONPINE 还以 C6345 行星机器人关节模组为测试示例,展示了连续运行下的满负载热验证,包括电机效率最高可达 92%、行星减速箱效率最高可达 97%,以及在 25°C 环境温度下最终达到 61.42°C 的平衡温度。
 用于锂电池辊压设备的谐波旋转执行器随着生产工艺不断演进,锂电池制造设备对精度、稳定性和集成效率提出了更高要求。在辊压设备中,精确的辊筒定位、压力控制和动态响应对于确保极片质量和一致性至关重要。
HONPINE 谐波旋转执行器为锂电池辊压设备提供高精度、高刚性、快速响应和紧凑集成。凭借近零背隙、高扭矩密度和可靠的运动控制性能,有助于提升设备精度和生产稳定性。 用于管道机器人及其他特种设备的谐波机器人关节执行器管道机器人在狭窄复杂的环境中运行,有限的安装空间、高负载要求、线缆布置以及精确运动控制是关键挑战。一款可靠的关节执行器必须在适应严苛运行条件的同时,提供高扭矩输出、紧凑尺寸和稳定性能。谐波机器人关节执行器将精密传动、电机驱动和传感能力集成于紧凑的运动单元中,适用于管道机器人及其他特种机器人系统。本文探讨管道机器人的关键设计要求,并说明HONPINE HPJM谐波机器人关节模块如何帮助实现紧凑、高性能且可靠的机器人解决方案。
 集成式机器人关节模组如何重塑机器人布线与控制架构?集成式机器人关节模组通过将电机、减速器、驱动器、编码器和传感组件整合为紧凑的运动单元,正在改变机器人的设计方式。与传统的分布式架构相比,这种集成方式可降低线缆复杂度,简化电源和通信连接,并支持更紧凑的机器人结构。随着人形机器人对运动协调性、响应速度、精度和集成度提出更高要求,机器人关节模组正成为智能控制系统与物理运动之间日益重要的接口。本文以HONPINE TCHL谐波传动机器人关节模组为例,说明集成式机器人关节模组如何重塑机器人布线与控制架构。


双击
我们提供谐波减速器、行星减速器、机器人关节电机、机器人旋转执行器、RV减速器、机器人末端执行器、灵巧机器人手
 如何选择人形机器人关节电机?在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
 OMG 超紧凑型内置扭矩传感器谐波关节模组鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
 机器人领域中谐波减速器的优势在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
 谐波关节模组如何赋能仿生人形机器人发展仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。
 24V 48V 机器人关节模组:为机器人与自动化选择合适的电压在选择机器人关节模组时,电压匹配是一个关键因素,它直接影响设备的性能、安全性、兼容性和运行稳定性。机器人、伺服电机和控制器等电气部件都被设计为在特定电压范围内运行。电压不足会导致动力不足、响应缓慢,甚至无法启动;电压过高则可能烧毁电路或缩短其使用寿命。鸿磐 的标准关节模组包括两种电压:24V 和 48V。它们各自发挥独特作用,以确保机器人和自动化设备的高效运行。
 如何选择最佳机器人关节模组供应商?机器人臂在各个领域中发挥着重要作用,例如智能制造、医疗设备和航空航天。作为机器人臂的核心部件,关节模组具有结构紧凑、模块化设计、轻量化、高精度以及安全可靠等特点。这些关节模组驱动机器人臂的旋转运动,直接影响系统的运动控制质量和精度。优化关节模组的设计和性能,可以进一步提高机器人臂的运动控制精度、稳定性和响应效率,以满足不同应用场景中的严苛要求。
 HONPINE JRM 行星机器人关节模组如何应对连续运行中的温升?HONPINE JRM 行星机器人关节模组专为长时间、高负载机器人运行而设计。本文探讨了电机电磁优化、高效率行星传动、基于 GaN 的驱动技术以及系统级低损耗设计如何帮助控制温升。HONPINE 还以 C6345 行星机器人关节模组为测试示例,展示了连续运行下的满负载热验证,包括电机效率最高可达 92%、行星减速箱效率最高可达 97%,以及在 25°C 环境温度下最终达到 61.42°C 的平衡温度。
 集成式机器人关节模组如何重塑机器人布线与控制架构?集成式机器人关节模组通过将电机、减速器、驱动器、编码器和传感组件整合为紧凑的运动单元,正在改变机器人的设计方式。与传统的分布式架构相比,这种集成方式可降低线缆复杂度,简化电源和通信连接,并支持更紧凑的机器人结构。随着人形机器人对运动协调性、响应速度、精度和集成度提出更高要求,机器人关节模组正成为智能控制系统与物理运动之间日益重要的接口。本文以HONPINE TCHL谐波传动机器人关节模组为例,说明集成式机器人关节模组如何重塑机器人布线与控制架构。
 力控谐波关节模组:机器人商业化的关键解决方案随着机器人从精确定位向物理交互发展,关节级扭矩反馈变得日益重要。力控机器人关节模组可使机器人感知输出扭矩的变化,并对外部负载作出更恰当的响应,支持柔顺运动、接触检测和力控应用。HONPINE HAG 和 HAU 谐波关节模组将扭矩传感直接集成于关节内部,实现扭矩闭环控制、360°连续输出旋转、低于1%的扭矩控制精度以及50 Hz扭矩带宽。该一体化设计还使力控与非力控配置保持一致的尺寸,为机器人制造商提供灵活的关节平台。
 HONPINE JRM 行星关节模块的 6 大优势高性能四足机器人需要能够快速响应、保持精准定位、承受反复冲击,并能在严苛工况下稳定输出扭矩的关节模块。HONPINE JRM 行星关节模块集高定位精度、低背隙、快速三环响应、高静态刚度、强过载能力和宽工作温度范围于一体。凭借明确界定的连续运行和过载运行限制,JRM 旨在兼顾动态性能与长期可靠性。本文介绍 HONPINE JRM 行星关节模块的六大核心优势,并说明其为何适用于工业巡检四足机器人、特种巡检机器人、防爆四足机器人及其他高性能机器人平台。
 适用于人形机器人手臂和腿部的机器人关节模组解决方案人形机器人的肩部、肘部、腕部、髋部、膝部和踝部对关节特性有不同要求。较小的关节优先考虑轻量化和快速响应,而较大的关节则需要更高的扭矩密度、负载能力和可靠性。因此,合适的机器人关节模组应与各关节的具体扭矩、重量、运动范围和控制要求相匹配。本文以HONPINE的HPJM谐波关节模组系列为例,介绍人形机器人上肢和下肢的关节配置解决方案,涵盖从小型腕部和手指关节到高负载髋部关节的扭矩需求。