

如何为六轴机器人的各轴选择谐波减速器和RV减速器?
为六轴机器人选择减速器时,客户经常会问一个看似简单的问题:
“前三个轴应该使用RV减速器,后三个轴应该使用谐波减速器吗?”
实际上,这条规则过于僵化,并不适用于所有机器人。
更实用的做法是询问:
- 各轴在整个工作循环中需要承受的等效扭矩是多少?
- 加速、减速、急停和工艺相关冲击载荷有多大?
- 作用于关节的倾覆力矩有多大?应用对背隙和扭转刚度有多敏感?
- 是否有足够的安装空间容纳RV减速器?
逐轴评估这些因素,比单纯根据J1–J6轴号选择减速器更加可靠。
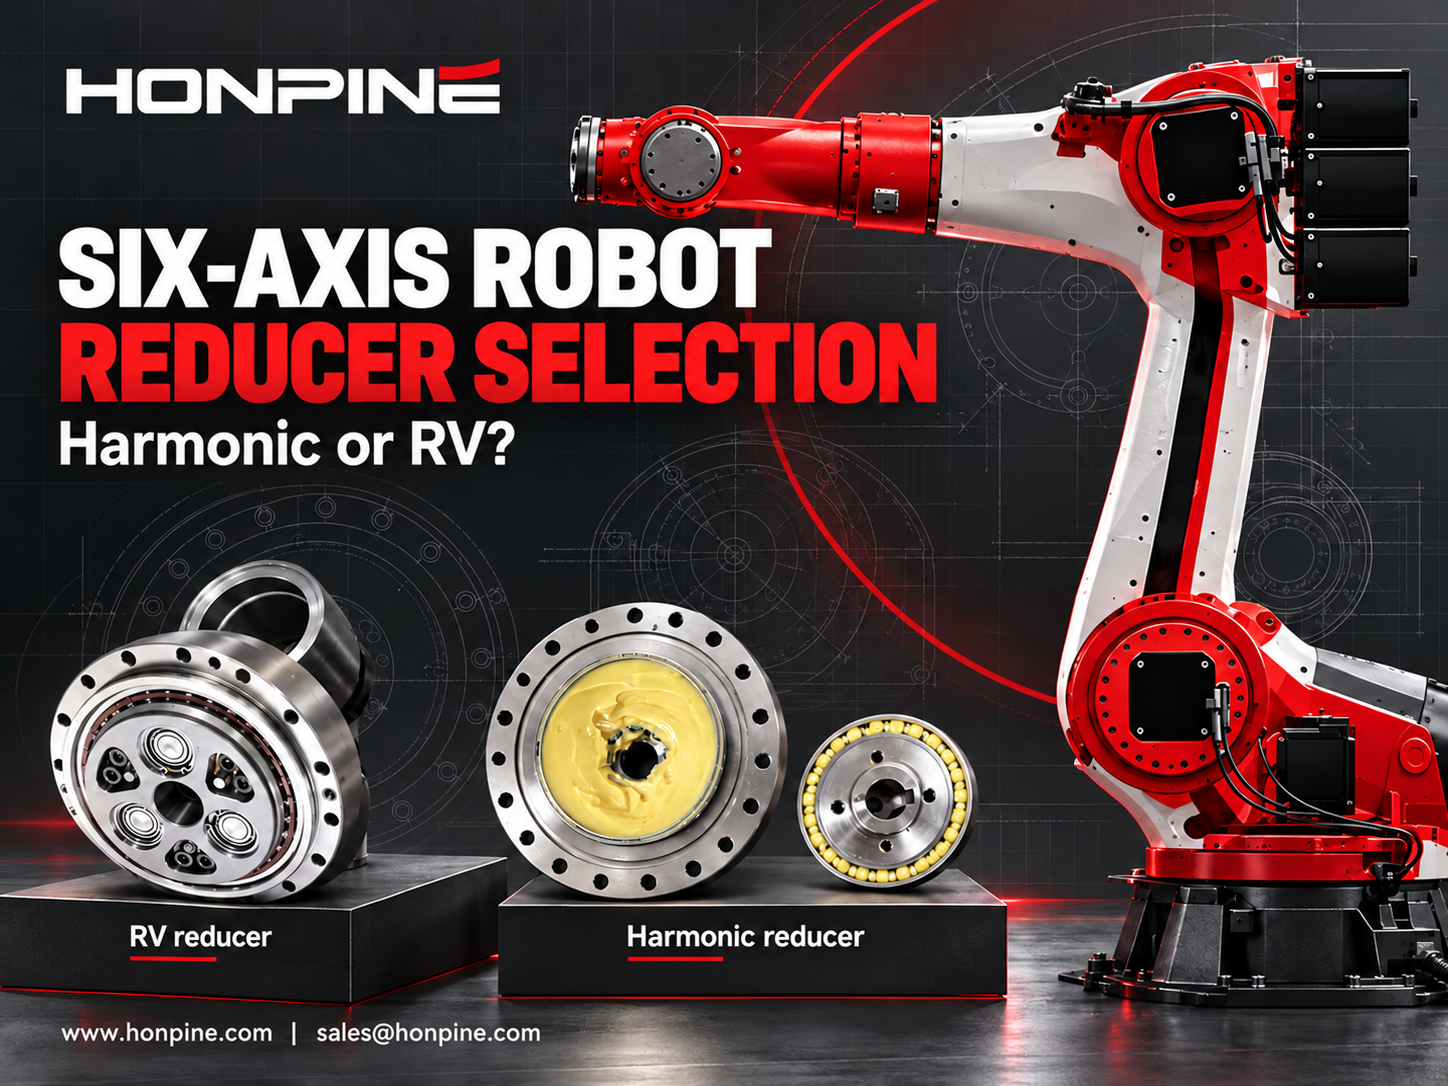
1. 了解RV减速器与谐波减速器的选型边界
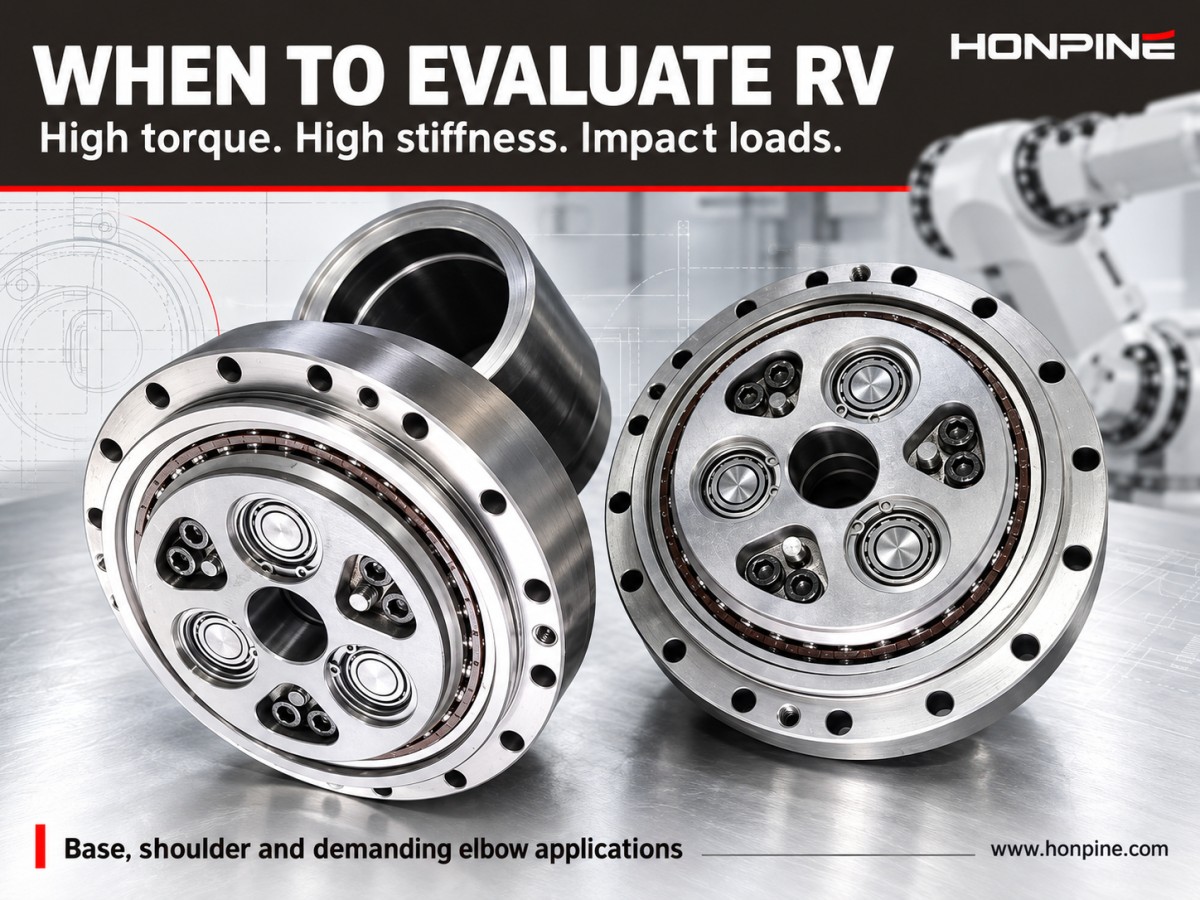
RV减速器:高刚性、承载能力强、抗冲击
RV减速器也称为精密行星摆线减速器,通常因其高刚性、强承载能力、抗冲击性、集成式主轴承以及稳定的背隙性能而被选用。
以引用的Nabtesco RV-N目录数据为例,10N–500N机座规格涵盖的参数约为:
- 额定扭矩:80–5,000 N·m
- 减速比:31–171
- 失动量:≤1 arcmin
- 额定工作点效率:通常标称为≥85%
实际效率会随工作转速、温度和润滑条件而变化。
各机座规格标称的允许输出转速如下。
RV-E和RV-C系列采用角接触主轴承,失动量标称为≤1 arcmin。在适用于所选型号的情况下,可参照约为额定扭矩五倍的目录限值进行冲击载荷校核。
谐波减速器:体积小、重量轻、减速比高
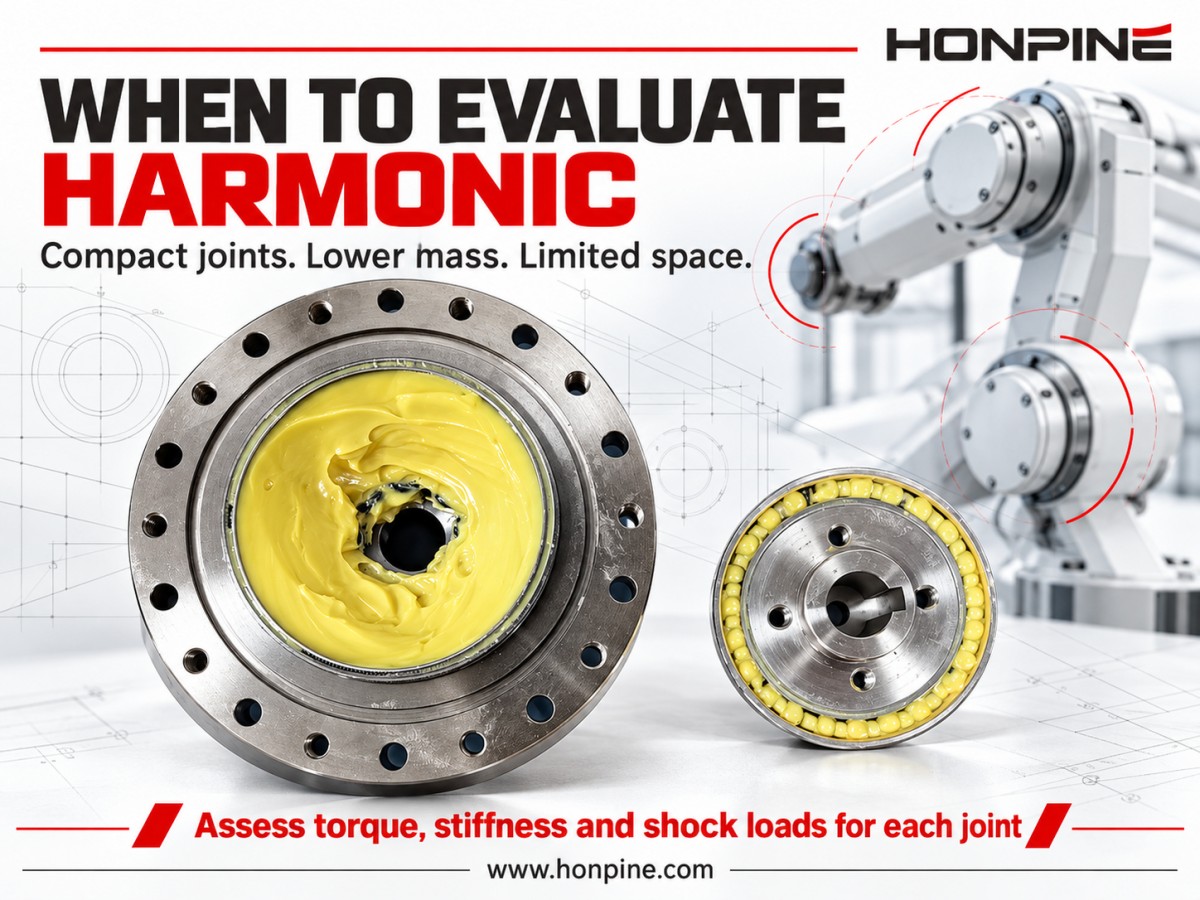
谐波减速器通常因其尺寸紧凑、减速比高、重量轻和背隙小而被选用。
但与RV减速器相比,其柔轮承载能力以及承受径向载荷和倾覆力矩的能力可能较为有限。
本文引用的精度等级概述如下。
在一般应用中,谐波减速器常用于轻型腕部关节和协作机器人末端关节;RV减速器则更常用于肩部关节及其他重载轴。
当机构悬臂较长或承受较大冲击载荷时,应谨慎评估仅使用谐波减速器的方案。
根据工作条件选型
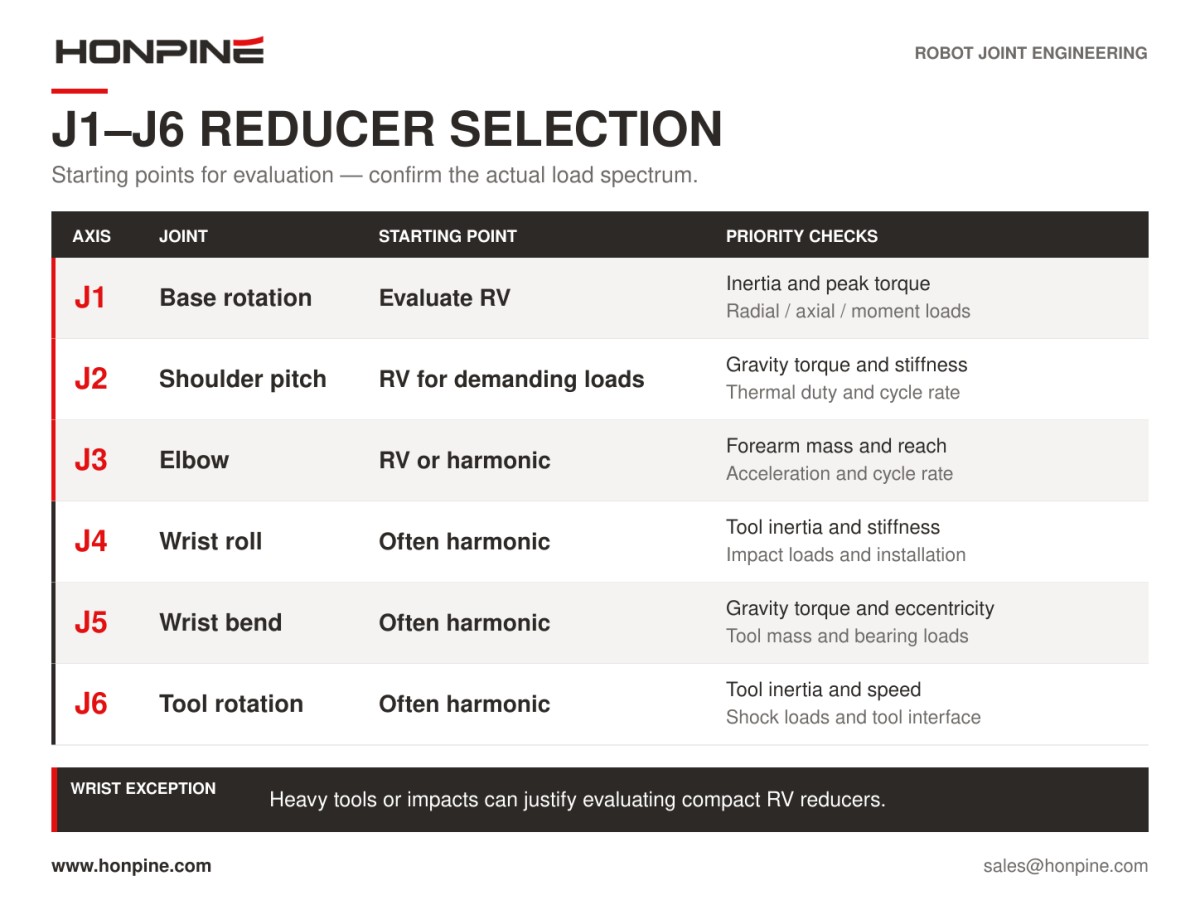
选型原则并非简单的“重载用RV减速器,轻载用谐波减速器”。
以下情况通常应优先考虑RV减速器:
- 等效扭矩较高。
- 加速、减速、急停或工艺冲击会产生较大载荷。
- 关节支撑较长悬臂或承受较大倾覆力矩。
- 应用对扭转变形较为敏感。
以下情况通常应优先考虑谐波减速器:
- 安装空间非常有限。
- 所需扭矩相对较低。
- 关节轻量化十分重要。
- 需要通过中空轴布线。
承载点焊枪、打磨工具或易发生搬运碰撞的设备的腕部关节,可能适合采用紧凑型RV减速器。不能仅因关节位于腕部就自动选择谐波减速器。
2. J1基座回转轴:优先评估RV减速器
J1需要对基座上方机器人结构的惯量进行加速和减速。
在汽车焊接和码垛等应用中,连续三班运行也对使用寿命和长期定位一致性提出了较高要求。
选择J1减速器时,以下三个因素尤为重要:
1. 机器人完全伸展或达到最大工作范围时的等效扭矩和峰值加速扭矩。
2. 由机械臂自重和偏心负载产生的基座倾覆力矩及径向载荷。
3. 背隙和失动量对机器人整体重复定位精度的影响。
带集成式主轴承的RV减速器可承受部分径向、轴向和力矩载荷,从而有望简化外部轴承配置。
选型时应分别校核:
- 额定扭矩
- 允许加速和减速扭矩
- 最大瞬时扭矩
- 允许弯矩或倾覆力矩
- 允许径向和轴向载荷
RV减速器选型参考通常会根据各工作条件的持续时间计算加权等效扭矩,再采用约1.5–2.0的安全系数。输出轴承载荷必须单独校核。
对于J1等效扭矩较低且安装空间极其受限的小型轻量六轴机器人,也可考虑高减速比精密行星减速器或谐波减速器。
对于负载约为50 kg或更高的通用工业机器人,RV减速器通常仍是优先考虑的方案。
3. J2肩部轴:优先考虑刚性和抗手臂下垂能力
上臂水平伸展时,J2承受的重力扭矩最大。加速扭矩会进一步增加负载,因此肩部轴是影响末端下垂和路径刚度的主要因素之一。
以一款负载为6 kg的弧焊机器人为例,其上臂长650 mm,前臂长600 mm:
- J2最大重力扭矩:约595 N·m
- 包含加速扭矩的J2峰值扭矩:约1,249 N·m
针对这一配置的行业案例通常会评估减速比约为100的RV-80E减速器。
也可评估较小规格的RV-40E。第三方资料列出的参数约为:
- 额定扭矩:412 N·m
- 允许加速和减速扭矩:1,000 N·m
- 最大瞬时扭矩:1,960 N·m
虽然可以根据工作要求评估较小规格的减速器,但其可用余量可能有限。最终选择应考虑启停频率、负载惯量和冲击条件,而不应依赖固定的机座规格建议。
J2选择RV减速器时的关键校核项
额定扭矩和工作余量
作为初步选型方法,可根据所采用的选型方法,将额定扭矩评估为计算所得RMS扭矩或等效扭矩的约1.2–1.5倍。
汽车点焊等存在较大冲击载荷的应用可能需要更大的余量。
扭转刚度
扭转刚度决定负载作用下的角变形,并影响小角度位置修正。
采用高增益控制的重型加工、点焊和打磨应用尤其容易受到关节柔顺性的影响。
失动量和背隙
验收校核应涵盖额定负载条件、工作温度以及整个工作范围内的双向运动。
仅有空载标称背隙值是不够的。
效率和热特性
初步估算可采用目录中额定工作点效率≥85%的数据。传动损耗会产生热量。
高循环率连续运行时,需要评估壳体温度、润滑条件以及是否需要降额。
对于负载较低、循环率较低且严格受重量或成本限制的协作机器人,J2可采用谐波减速器或集成式谐波关节模组。
对于负载超过约30–50 kg、臂展较长或承受显著惯性冲击载荷的工业机器人,通常优先考虑RV减速器。
4. J3肘部轴:根据前臂负载和循环率选型
J3并非必须使用RV减速器。
应根据前臂、腕部组件和末端负载所产生的综合重力扭矩,以及最大角加速度对应的惯性扭矩来作出决定。
当这些要求超出同等规格谐波减速器的实际承载范围时,通常适合采用RV减速器,尤其是在频繁换向和严苛启动条件下。
当前臂和末端负载较轻,机器人主要执行装配、点胶或轻型焊接任务时,谐波减速器可能适用。
仍以同一款负载为6 kg的弧焊机器人为例:
- J3最大重力扭矩:约198 N·m
- 包含加速扭矩的J3峰值扭矩:约342 N·m
针对该轴的行业案例通常会评估减速比约为80的RV-20E。
对于负载等级为3–10 kg、臂展较短且用于低速装配的小型机器人,J3通常会考虑中型或大型谐波减速器,以减轻重量并节省安装空间。
重载机器人可在基座、肩部和肘部使用RV减速器,并在轻型腕部使用谐波减速器。根据冲击条件,重型点焊机器人在J4–J6上也可能需要使用紧凑型RV减速器。
因此,J3的选型边界取决于其负载谱,而非轴号。
单独校核肘部轴承载荷
为J3选择RV减速器时,必须特别关注允许弯矩和径向载荷。
前臂越长,负载偏心距越大。因此,仅按输出扭矩选择减速器可能会忽略重要的轴承载荷。
在依据相关GB/T 37718和GB/T 37165要求进行台架验收测试时,应将弯矩、重心距离以及加减速期间的偏心惯性力全部纳入考量。
5. J4–J6腕部轴:常用谐波减速器,但三种情况应评估RV减速器
轻型和中型六轴机器人的腕部轴通常空间有限、扭矩要求相对较低,同时对轻量化和低背隙有较高要求。
谐波减速器因减速比高、外形薄且可采用中空轴布线,应用广泛。
不过,以下三种情况需要进行更谨慎的评估。
情况1:点焊枪腕部组件
电极夹紧力、焊枪惯量以及频繁启停可能共同形成较大的冲击和疲劳载荷。
在这些工况下,需要更加重视柔轮疲劳和抗冲击性能的评估。
重载点焊机器人可考虑在J4–J6上使用紧凑型RV减速器。
应根据焊枪质量和惯量,以及J4回转、J5弯曲和J6工具回转的扭矩谱来作出决定。
情况2:腕部组件较重或末端执行器惯量较大
例如:
- 大型视觉系统外壳
- 重型打磨头
- 大直径工具
这类设备可能会在J5上产生较大的重力扭矩,并使J4持续承受偏心载荷。
在选择紧凑型RV减速器或高刚性谐波减速器之前,应评估等效扭矩和倾覆力矩。
情况3:小角度运动且要求高刚性
半导体检测和精密装配应用可能对迟滞特别敏感。
扭矩极低时,谐波减速器仍可能是优先选择。
若小角度运动同时存在径向预载,可考虑评估紧凑型RV减速器或专用高刚性谐波减速器。
腕部减速器的其他校核项
对于小机座RV减速器,例如标称额定扭矩约为80–400 N·m的RV-10N、RV-20N和RV-40N型号,主要校核项包括:
- 允许输出转速
- 扭转刚度
- 背隙
- 工作温度下的性能
谐波减速器的验收应遵循GB/T 30819-2024中的相关等级。
制造商的内部规格,例如“≤10 arcsec”,不应被视为国家标准规定的通用数值。
6. 按机器人负载划分的示例性减速器选型矩阵
下表提供了一个基于经验的起点,便于与客户讨论减速器配置。
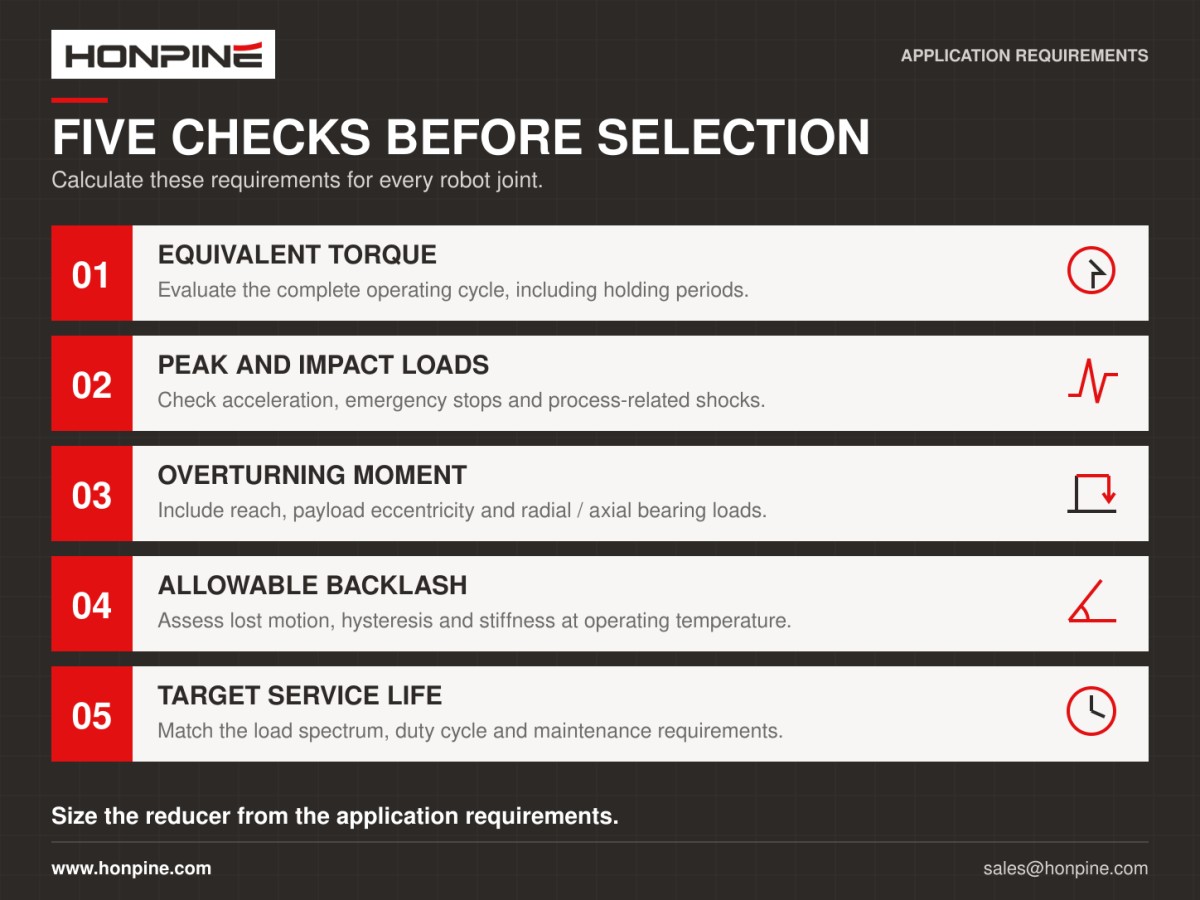
该矩阵仅供参考。实际选型应基于对各轴以下五项要求的计算:
1. 等效扭矩
2. 峰值载荷和冲击载荷
3. 倾覆力矩
4. 允许背隙
5. 目标使用寿命
7. 除减速比和背隙外,还应考虑哪些因素?
1. 等效输出扭矩
应考虑各工作条件的持续时间,对整个工作循环中的扭矩进行评估。
仅有最大瞬时值无法反映减速器的长期负载情况。
2. 允许加速扭矩和最大瞬时扭矩
应将加速和减速时的允许扭矩与最大瞬时扭矩分别校核。
点焊和打磨应用应为工艺相关冲击留出足够余量。
3. 失动量、背隙、迟滞和传动误差
这些参数分别描述传动性能的不同方面。
应索取以下条件下的数据:
- 空载条件
- 额定负载条件
- 工作温度条件
单一的室温或空载规格无法全面反映性能。
4. 扭转刚度和力矩承载能力
应在相关负载范围内评估扭转刚度。
机器人关节还需要校核弯曲和倾覆刚度,以及允许力矩载荷。
5. 允许径向和轴向载荷
即使输出扭矩看似满足要求,长臂或偏心负载仍可能对轴承产生较大的载荷。
因此,必须单独校核径向和轴向载荷限值。
6. 效率和温升
初步估算传动损耗时,可采用额定工作点下目录标称效率≥85%的数据。
连续三班运行时,需要检查壳体温度及由此产生的热工况。
7. 使用寿命和维护要求
应索取符合相关GB/T 35089、GB/T 37718、GB/T 37165或CR认证要求的台架测试报告,报告应涵盖背隙、刚度、传动误差、力矩承载能力和额定使用寿命。
目录中的使用寿命额定值通常基于规定的转速和负载条件。例如,某些系列标称在特定参考条件下的额定寿命为6,000小时。
必须根据工作循环和负载谱评估产品在实际应用中的预期使用寿命。
应避免声称减速器能够无限期保持性能。更有意义的规格应说明在规定工作条件下的目录寿命目标及定期检查计划。
8. 如何为具体机器人项目选择谐波减速器和RV减速器
不存在适用于所有情况的通用规则,要求六轴机器人前三个轴必须使用RV减速器、后三个轴必须使用谐波减速器。
基座轴和肩部轴通常以RV减速器方案作为选型起点。
肘部轴的选择取决于前臂质量、负载分布和循环率。
腕部轴通常以谐波减速器作为选型起点;对于点焊枪、重型夹具和严重冲击载荷,则应评估紧凑型RV减速器。
准备客户方案时,应计算每个轴以下五组数值:
- 工作循环内的等效扭矩
- 峰值扭矩和冲击载荷
- 倾覆力矩
- 允许背隙
- 目标使用寿命
根据这些结果确定合适的RV或谐波减速器机座规格。
与简单地说“J1–J3使用RV减速器”相比,这种方法能够提供更清晰的工程依据,也更容易根据机器人的实际工作要求论证所提配置。
阅读更多
进一步了解鸿磐的故事以及与精密传动相关的行业趋势。
 如何选择人形机器人关节电机?在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
 OMG 超紧凑型内置扭矩传感器谐波关节模组鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
 机器人领域中谐波减速器的优势在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
 谐波关节模组如何赋能仿生人形机器人发展仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。
 24V 48V 机器人关节模组:为机器人与自动化选择合适的电压在选择机器人关节模组时,电压匹配是一个关键因素,它直接影响设备的性能、安全性、兼容性和运行稳定性。机器人、伺服电机和控制器等电气部件都被设计为在特定电压范围内运行。电压不足会导致动力不足、响应缓慢,甚至无法启动;电压过高则可能烧毁电路或缩短其使用寿命。鸿磐 的标准关节模组包括两种电压:24V 和 48V。它们各自发挥独特作用,以确保机器人和自动化设备的高效运行。
 回程间隙 ≤ 1 Arcmin:鸿磐 RV减速器助力微纳焊接机器人提升生产效率采用兼具高精度、高刚性和高可靠性的RV减速器作为底层支撑,可提升焊接机械的市场竞争力。选用配备 鸿磐 RV减速器的机器人手臂,有助于提升焊接质量并延长机械设备的使用寿命。
 如何选择最佳机器人关节模组供应商?机器人臂在各个领域中发挥着重要作用,例如智能制造、医疗设备和航空航天。作为机器人臂的核心部件,关节模组具有结构紧凑、模块化设计、轻量化、高精度以及安全可靠等特点。这些关节模组驱动机器人臂的旋转运动,直接影响系统的运动控制质量和精度。优化关节模组的设计和性能,可以进一步提高机器人臂的运动控制精度、稳定性和响应效率,以满足不同应用场景中的严苛要求。
 如何为六轴机器人的各轴选择谐波减速器和RV减速器?六轴机器人的关节应选用谐波减速器还是RV减速器,取决于哪些因素?答案取决于扭矩、惯量、冲击载荷、轴承载荷和安装空间。本指南将说明如何为底座、肩部、肘部和腕部评估谐波减速器和RV减速器,并提供刚度、背隙和使用寿命方面的实用检查方法。根据各轴的要求选择合适的减速器配置。
 如何计算翻转机构中谐波旋转执行器的扭矩?谐波旋转执行器需要多大扭矩,才能将 10 kg 负载翻转 180 度?答案不只取决于重量。重心偏移、负载惯量、加速度和运行频率都会影响执行器的选型。在本指南中,HONPINE 技术总监 Theodore Li 将通过一个水平轴翻转示例说明计算过程,并概述峰值扭矩、连续运行、输出转速和轴承负载所需的检查项目。
 单编码器与双编码器机器人关节模组有什么区别?您的机器人需要双编码器关节模组,还是单编码器就足够?答案取决于定位要求、传动特性、力控制策略和预算。本指南比较电机侧与输出侧反馈,说明双编码器在哪些方面可以改善控制,并分析其成本和局限性。了解单编码器何时能够满足需求,以及何时值得考虑增加输出反馈。
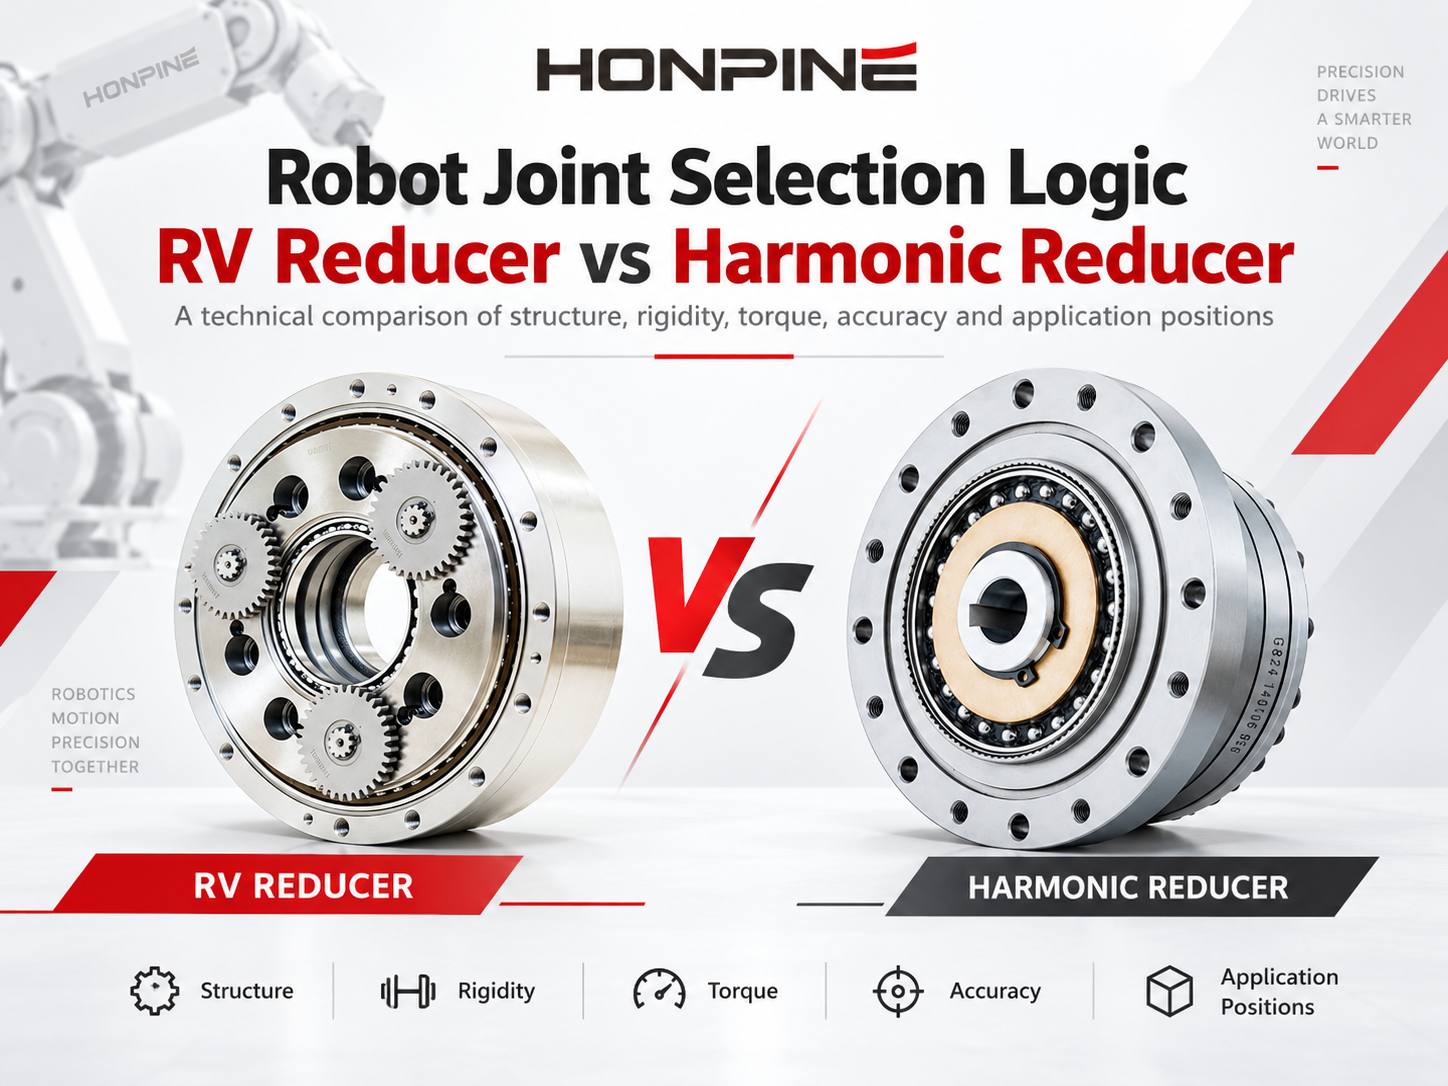
 RV减速器与谐波减速器:如何为机器人关节选择合适的减速器?RV减速器与谐波减速器:哪种减速器适合您的机器人关节?答案取决于扭矩、刚度、精度、安装空间和运行条件。本指南将比较两者的工作原理和五项关键性能因素,并说明如何评估关节负载、减速器寿命、温度和润滑。无论您设计的是机器人底座、肩部、肘部还是腕部,都可以参考这些因素,为每个关节选择符合其要求的减速器。


双击
我们提供谐波减速器、行星减速器、机器人关节电机、机器人旋转执行器、RV减速器、机器人末端执行器、灵巧机器人手
 如何选择人形机器人关节电机?在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
 OMG 超紧凑型内置扭矩传感器谐波关节模组鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
 机器人领域中谐波减速器的优势在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
 谐波关节模组如何赋能仿生人形机器人发展仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。
 24V 48V 机器人关节模组:为机器人与自动化选择合适的电压在选择机器人关节模组时,电压匹配是一个关键因素,它直接影响设备的性能、安全性、兼容性和运行稳定性。机器人、伺服电机和控制器等电气部件都被设计为在特定电压范围内运行。电压不足会导致动力不足、响应缓慢,甚至无法启动;电压过高则可能烧毁电路或缩短其使用寿命。鸿磐 的标准关节模组包括两种电压:24V 和 48V。它们各自发挥独特作用,以确保机器人和自动化设备的高效运行。
 如何选择最佳机器人关节模组供应商?机器人臂在各个领域中发挥着重要作用,例如智能制造、医疗设备和航空航天。作为机器人臂的核心部件,关节模组具有结构紧凑、模块化设计、轻量化、高精度以及安全可靠等特点。这些关节模组驱动机器人臂的旋转运动,直接影响系统的运动控制质量和精度。优化关节模组的设计和性能,可以进一步提高机器人臂的运动控制精度、稳定性和响应效率,以满足不同应用场景中的严苛要求。
 如何为六轴机器人的各轴选择谐波减速器和RV减速器?六轴机器人的关节应选用谐波减速器还是RV减速器,取决于哪些因素?答案取决于扭矩、惯量、冲击载荷、轴承载荷和安装空间。本指南将说明如何为底座、肩部、肘部和腕部评估谐波减速器和RV减速器,并提供刚度、背隙和使用寿命方面的实用检查方法。根据各轴的要求选择合适的减速器配置。
 如何计算翻转机构中谐波旋转执行器的扭矩?谐波旋转执行器需要多大扭矩,才能将 10 kg 负载翻转 180 度?答案不只取决于重量。重心偏移、负载惯量、加速度和运行频率都会影响执行器的选型。在本指南中,HONPINE 技术总监 Theodore Li 将通过一个水平轴翻转示例说明计算过程,并概述峰值扭矩、连续运行、输出转速和轴承负载所需的检查项目。
 单编码器与双编码器机器人关节模组有什么区别?您的机器人需要双编码器关节模组,还是单编码器就足够?答案取决于定位要求、传动特性、力控制策略和预算。本指南比较电机侧与输出侧反馈,说明双编码器在哪些方面可以改善控制,并分析其成本和局限性。了解单编码器何时能够满足需求,以及何时值得考虑增加输出反馈。
 RV减速器与谐波减速器:如何为机器人关节选择合适的减速器?RV减速器与谐波减速器:哪种减速器适合您的机器人关节?答案取决于扭矩、刚度、精度、安装空间和运行条件。本指南将比较两者的工作原理和五项关键性能因素,并说明如何评估关节负载、减速器寿命、温度和润滑。无论您设计的是机器人底座、肩部、肘部还是腕部,都可以参考这些因素,为每个关节选择符合其要求的减速器。
 如何找到可靠的机器人关节执行器供应商?选择合适的机器人关节执行器供应商对于确保可靠性能、顺利集成和项目长期成功至关重要。除产品规格外,您还需要了解供应商的技术专业能力、生产能力和售后支持。在本指南中,HONPINE创始人Allen Li将讲解,在为机器人和工业自动化采购谐波及行星关节执行器时,如何评估这三个因素。