

如何为四足机器人选择行星关节电机?
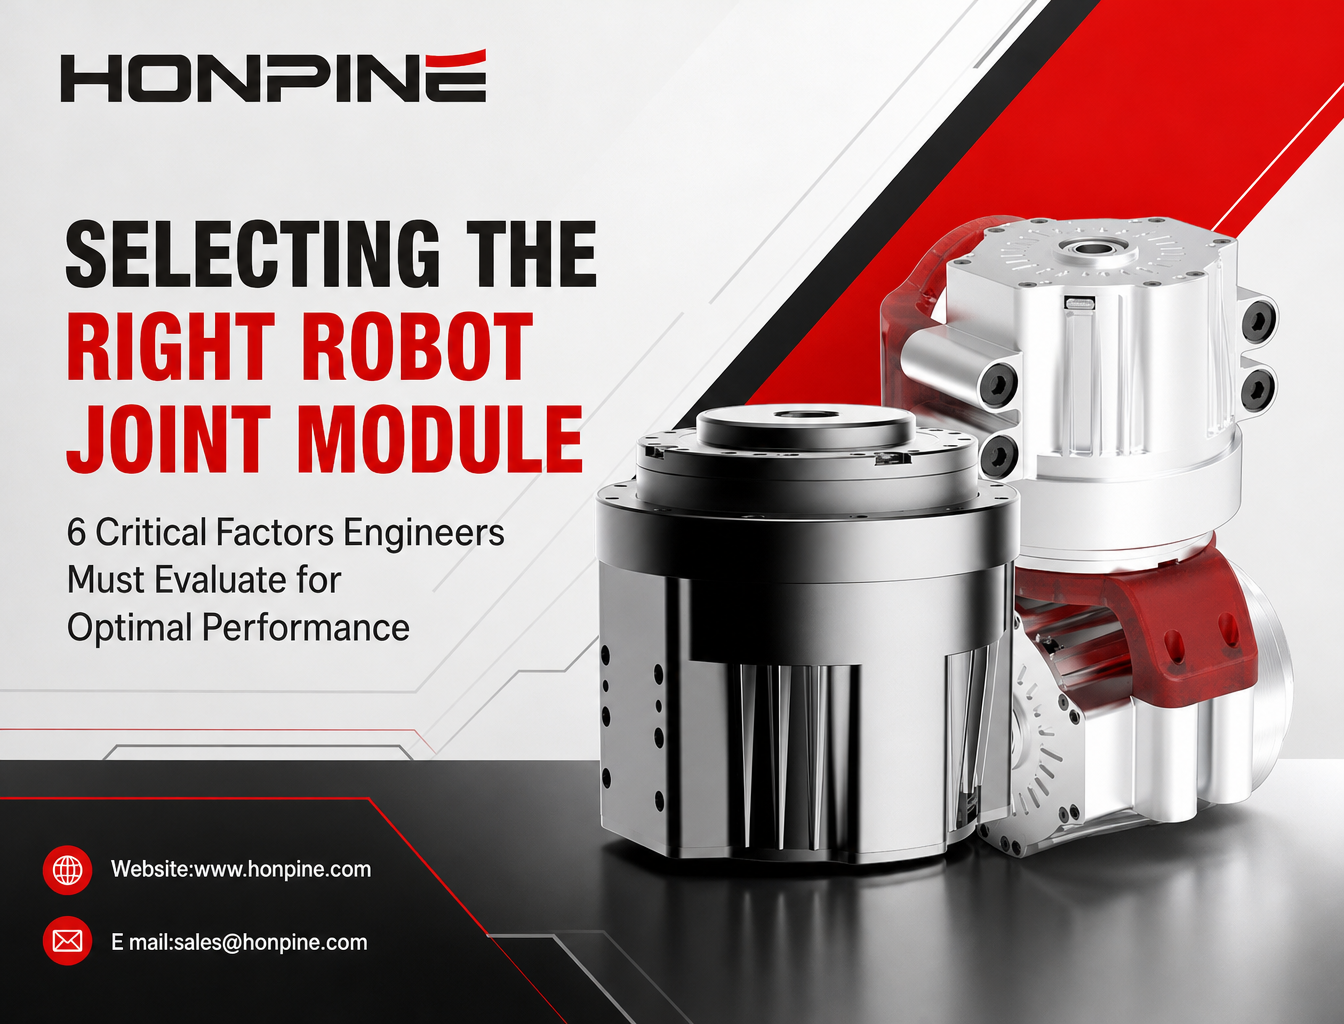
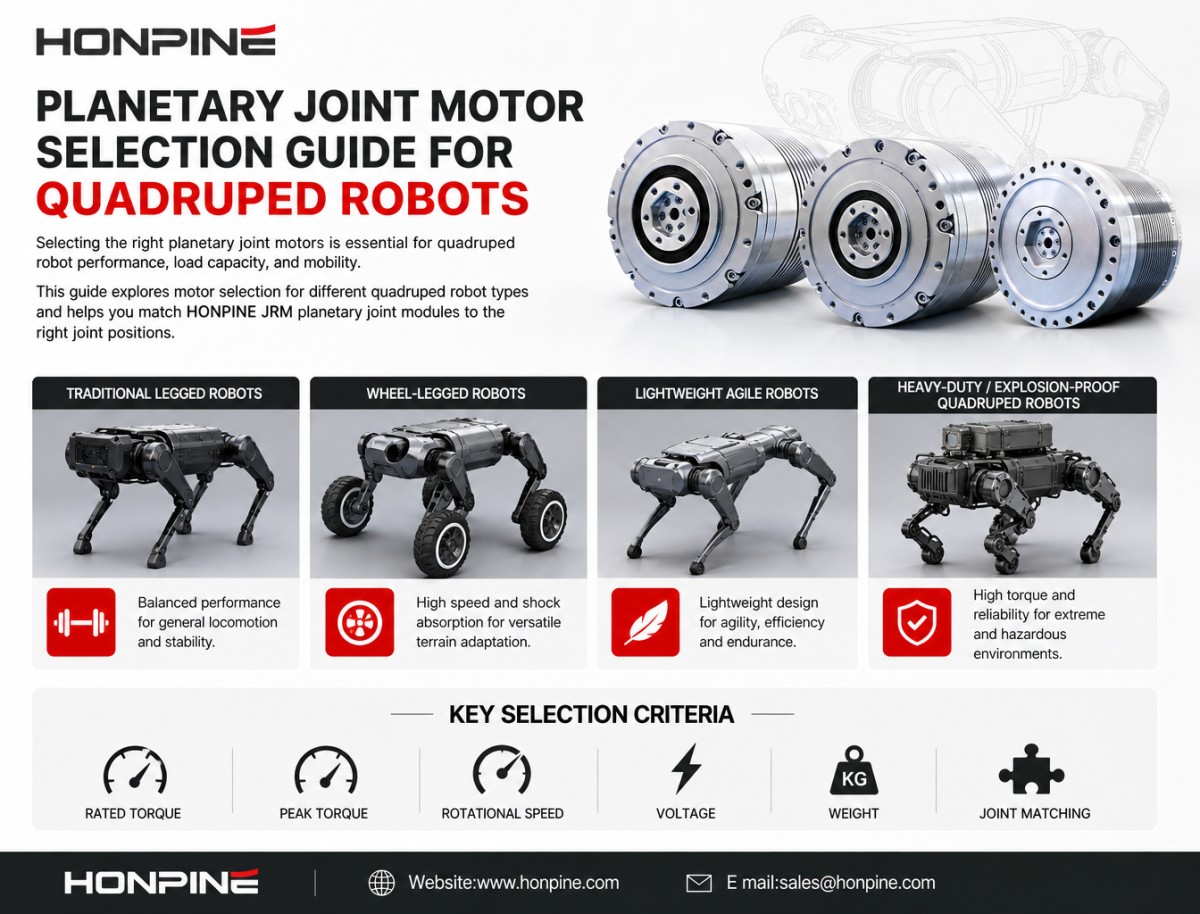
四足机器人通常分为三大类:传统足式机器人、轮足机器人以及重载型或专用型四足机器人。大家好,我是 HONPINE 技术总监 Theodore Li。不同类型的四足机器人对关节有不同的要求,因此我们针对不同应用推荐不同型号的行星关节电机。
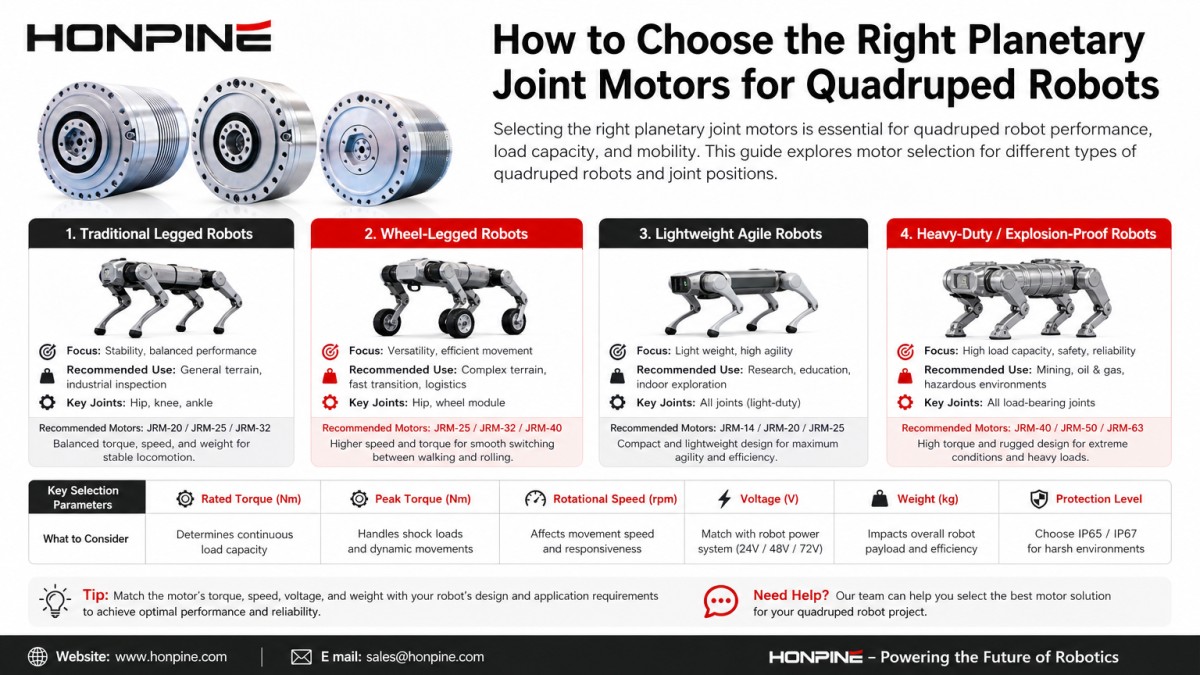
1. 传统中大型足式四足机器人(12 个自由度:4 条腿 × 3 个关节)
髋关节外展
要求:主要负责带动腿部向外和向内移动。该关节必须承受侧向力,通常需要中等扭矩输出。
推荐型号:
JRM-C9577-024:额定扭矩 46 N·m,峰值扭矩 155 N·m,48 V。
JRM-C10483.5-20.4:48 V 版本,额定扭矩 42 N·m,峰值扭矩 200 N·m。
这两款型号尺寸合适、扭矩充足,可为机器人机身提供稳定支撑。
髋关节俯仰
要求:四足机器人主要的承重关节之一。它需要较高扭矩来抬升和支撑机器人机身,并承受落地时的冲击力。
推荐型号:
JRM-C12585-022:额定扭矩 76 N·m,峰值扭矩 376 N·m,48 V。
JRM-C150100-22:额定扭矩 160 N·m,峰值扭矩 600 N·m,72 V。
这些高扭矩型号可作为机器人的主要腿部驱动,适用于需要较大关节输出的中大型四足机器人。
膝关节
要求:需要较高转速,以便腿部快速伸展和收回,同时具备较强的抗冲击能力,尤其是在奔跑过程中。
推荐型号:
JRM-C9577-024:高速型号,48 V。
JRM-C8567-032:额定扭矩 38 N·m,峰值扭矩 155 N·m,适用于中型四足机器人。
2. 轮足四足机器人
髋关节和膝关节
髋关节和膝关节可采用传统足式四足机器人推荐的相同型号,例如 JRM-C12585 和 JRM-C9577 系列。
轮毂电机驱动(末端车轮驱动)
要求:车轮驱动需要较高转速以实现快速滚动,同时采用紧凑扁平的设计,并具备中空结构以便布线。
推荐型号:
JRM-C9579.6-008:轮毂电机系列,72 V,额定扭矩 18 N·m,转速 400 rpm。
JRM-C12582-008:轮毂电机系列,72 V,额定扭矩 32 N·m,转速 375 rpm,峰值扭矩 145 N·m。
轮毂电机系列天然适用于轮足配置,使四足机器人能够在足式行走和轮式移动之间切换。
3. 轻量灵活型中型四足机器人
对于对重量有严格要求的中型四足机器人,例如尺寸级别与 Boston Dynamics Spot 相近的机器人,可在整机中采用中型关节模组。
髋关节和膝关节:
JRM-C8567-032:48 V,额定扭矩 38 N·m,峰值扭矩 155 N·m,重量仅 1.2 kg。
JRM-C9577-024:也是适用于这些关节的选择。
髋关节外展:
JRM-C7068.5-024:48 V,额定扭矩 20 N·m,峰值扭矩 80 N·m,重量 850 g。
这些紧凑轻量的型号有助于降低机器人整体重量,同时提供所需的关节输出。
4. 重载型和防爆型四足机器人
对于搭载重型机械臂或消防系统等设备的重载型或专用型四足机器人,建议采用由 72 VDC 电源供电的高扭矩关节模组。
髋关节外展:
JRM-C10483.5-20.4:72 V 版本,额定扭矩 30 N·m。
髋关节俯仰和膝关节:
JRM-C150100-22:72 V,峰值扭矩最高可达 600 N·m,重量 4.2 kg。该型号专为需要高扭矩输出的应用而设计。
对于在特殊化学环境或存在爆炸风险的环境中运行的四足机器人,建议采用专用防爆行星关节执行器。
联系 HONPINE,了解行星关节模组信息
联系 HONPINE,获取我们适用于四足机器人的行星关节模组最新目录和技术资料。
阅读更多
进一步了解鸿磐的故事以及与精密传动相关的行业趋势。
 如何选择人形机器人关节电机?在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
 OMG 超紧凑型内置扭矩传感器谐波关节模组鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
 机器人领域中谐波减速器的优势在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
 谐波关节模组如何赋能仿生人形机器人发展仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。
 24V 48V 机器人关节模组:为机器人与自动化选择合适的电压在选择机器人关节模组时,电压匹配是一个关键因素,它直接影响设备的性能、安全性、兼容性和运行稳定性。机器人、伺服电机和控制器等电气部件都被设计为在特定电压范围内运行。电压不足会导致动力不足、响应缓慢,甚至无法启动;电压过高则可能烧毁电路或缩短其使用寿命。鸿磐 的标准关节模组包括两种电压:24V 和 48V。它们各自发挥独特作用,以确保机器人和自动化设备的高效运行。
 回程间隙 ≤ 1 Arcmin:鸿磐 RV减速器助力微纳焊接机器人提升生产效率采用兼具高精度、高刚性和高可靠性的RV减速器作为底层支撑,可提升焊接机械的市场竞争力。选用配备 鸿磐 RV减速器的机器人手臂,有助于提升焊接质量并延长机械设备的使用寿命。
 如何选择最佳机器人关节模组供应商?机器人臂在各个领域中发挥着重要作用,例如智能制造、医疗设备和航空航天。作为机器人臂的核心部件,关节模组具有结构紧凑、模块化设计、轻量化、高精度以及安全可靠等特点。这些关节模组驱动机器人臂的旋转运动,直接影响系统的运动控制质量和精度。优化关节模组的设计和性能,可以进一步提高机器人臂的运动控制精度、稳定性和响应效率,以满足不同应用场景中的严苛要求。
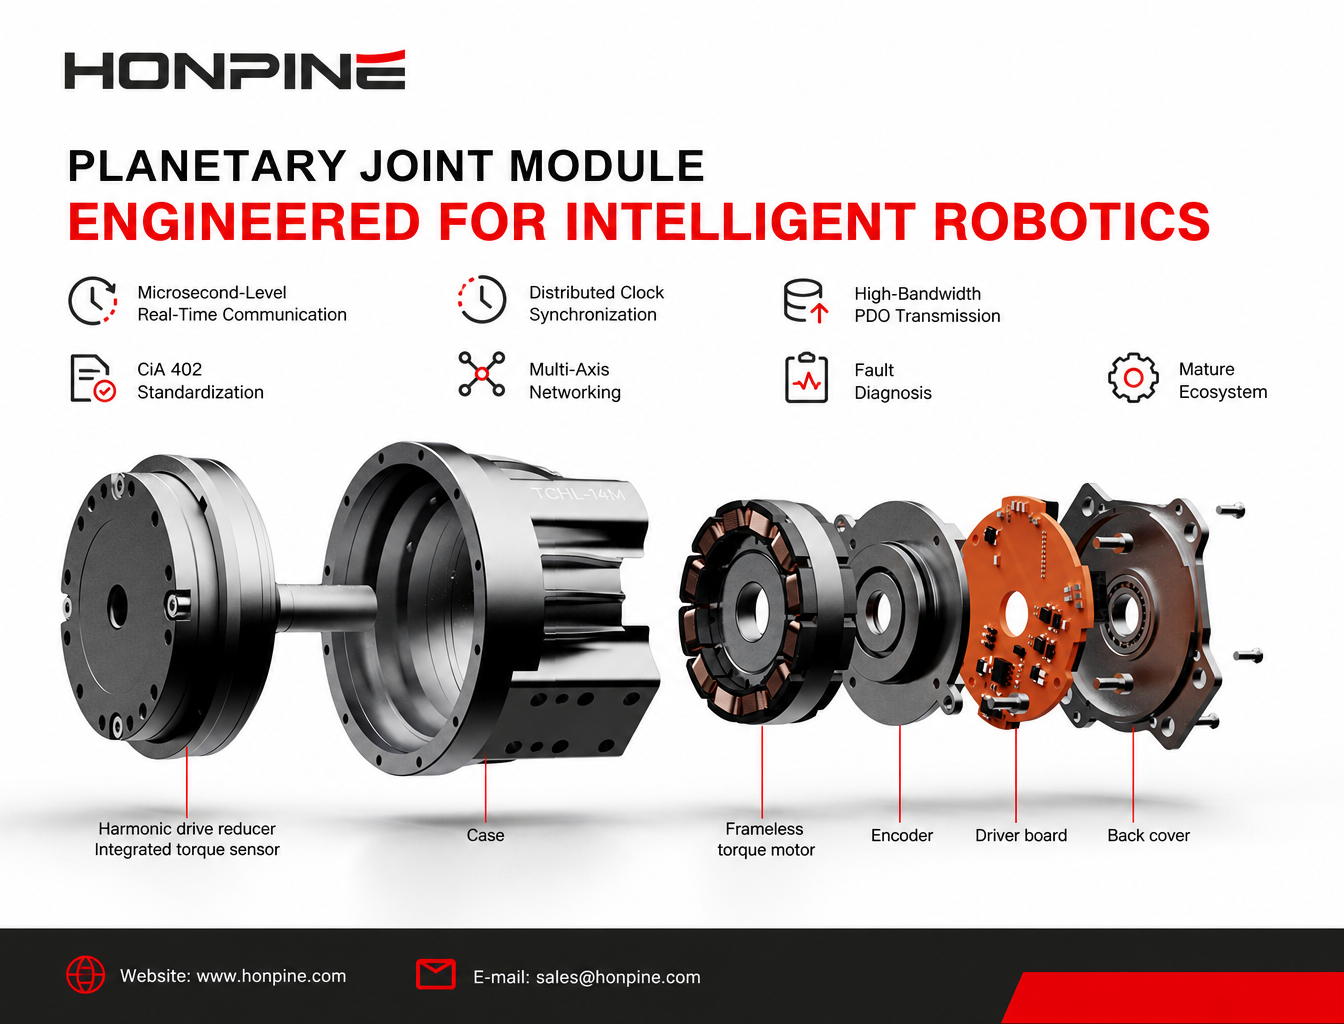
 为什么 EtherCAT 正成为机器人关节模组的主流通信总线?为什么 EtherCAT 正成为智能机器人关节模组的主流通信解决方案?本文探讨七项关键优势,包括微秒级实时通信、分布式时钟同步、CiA 402 标准化、高带宽 PDO 传输、多轴联网、故障诊断以及成熟的开发生态系统。了解 EtherCAT 如何支持人形机器人、协作机器人和高精度自动化设备的先进控制需求。
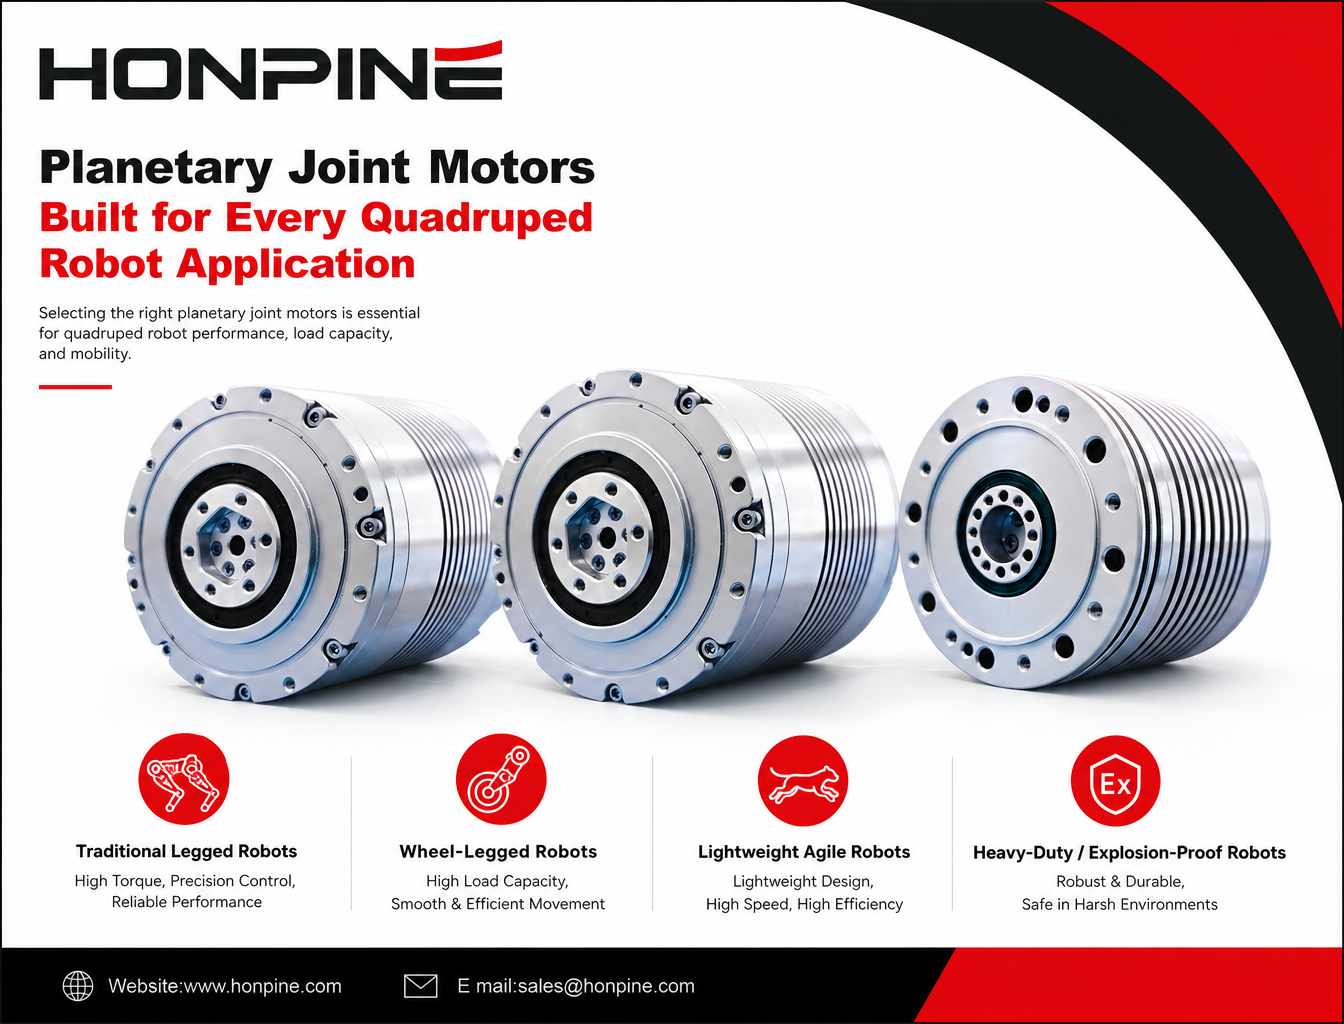
 如何为四足机器人选择行星关节电机?选择合适的行星关节电机对于四足机器人的性能、负载能力和机动性至关重要。本指南将探讨传统足式机器人、轮足机器人、轻型敏捷机器人以及重载或防爆四足机器人的电机选型。了解如何根据额定扭矩、峰值扭矩、转速、电压和重量要求,为不同关节位置匹配 HONPINE JRM 行星关节模组。
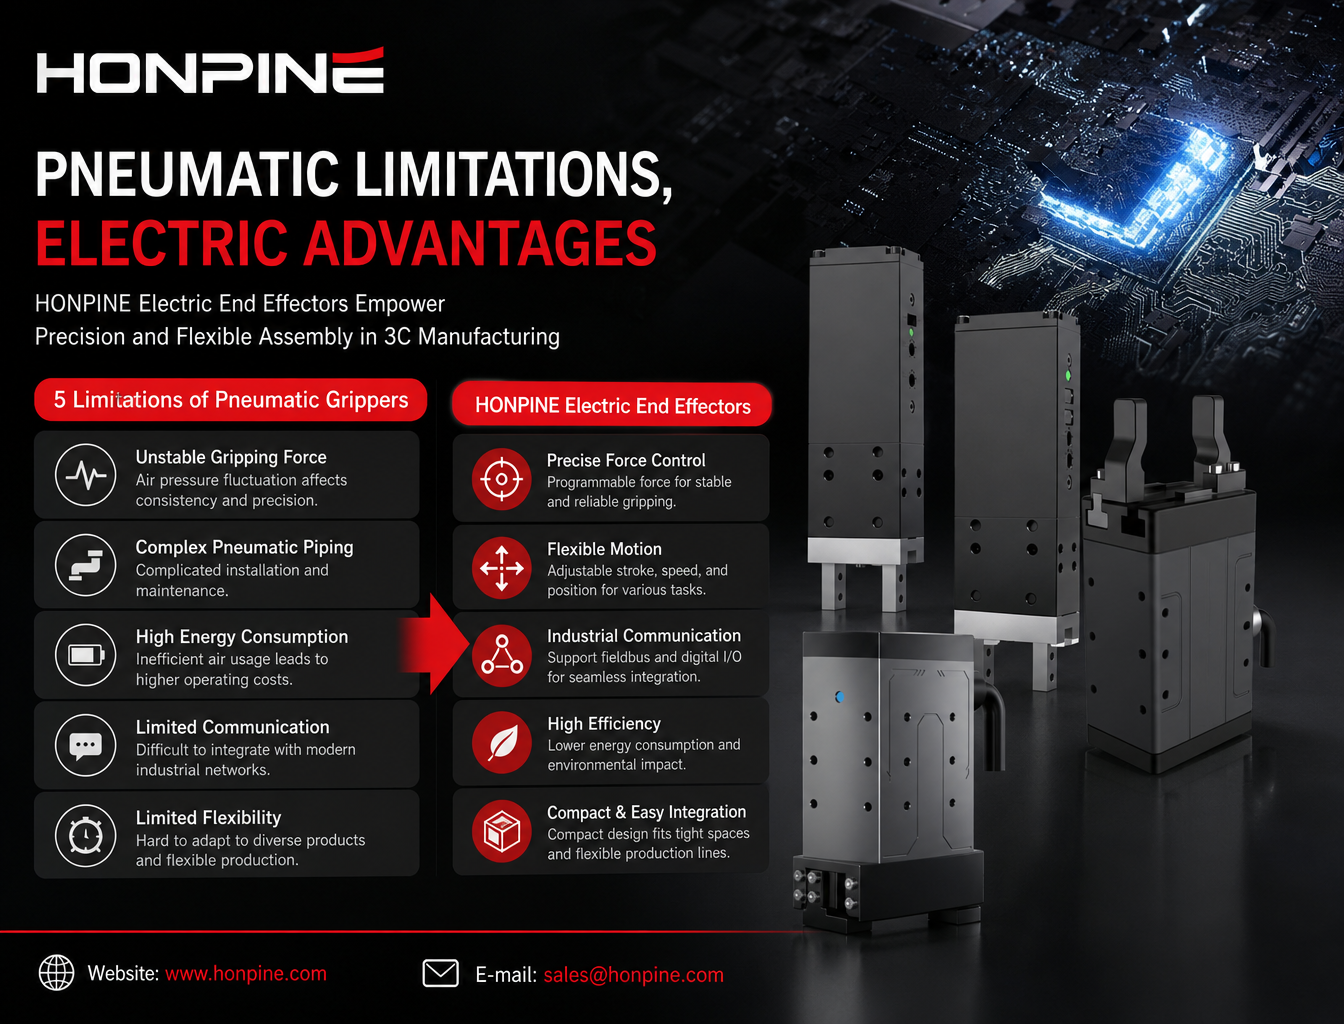
 为什么3C自动化中的末端执行器正从气动夹爪转向电动夹爪?随着3C制造业朝着组件更薄、装配精度更高和生产线更灵活的方向发展,传统气动夹爪正面临越来越多的局限。夹持力波动、气动管路复杂、能耗高以及通信能力有限,使其越来越难以满足现代精密装配的需求。电动夹爪具备可编程力控制、灵活运动和工业通信能力,因此正成为越来越有吸引力的替代方案。本文将探讨气动夹爪的五大局限,并说明 HONPINE 电动末端执行器如何为 3C 行业的精密装配、柔性自动化和数字化制造提供支持。
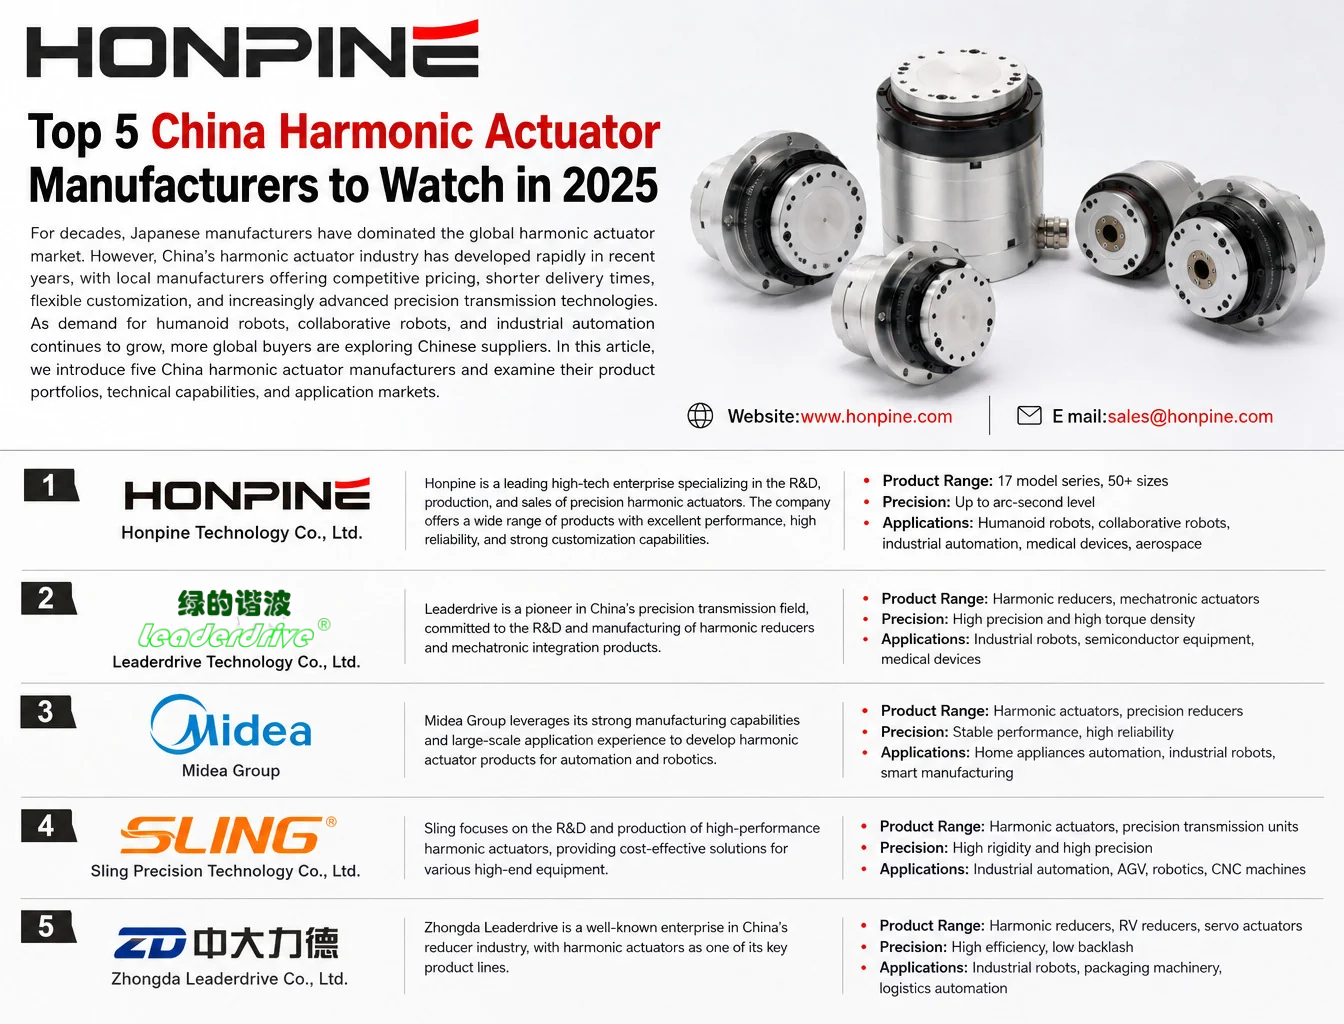
 2026年中国五大谐波执行器制造商几十年来,日本制造商在全球谐波执行器市场一直享有盛誉。然而,近年来中国谐波执行器行业发展迅速,本土制造商凭借具有竞争力的价格、更短的交货时间以及日益先进的精密传动技术不断提升竞争力。随着人形机器人、协作机器人和工业自动化的需求持续增长,越来越多的全球买家开始考察中国供应商。本文将介绍五家中国谐波执行器制造商,并探讨其产品、技术能力和应用市场。


双击
我们提供谐波减速器、行星减速器、机器人关节电机、机器人旋转执行器、RV减速器、机器人末端执行器、灵巧机器人手
 如何选择人形机器人关节电机?在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
 OMG 超紧凑型内置扭矩传感器谐波关节模组鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
 机器人领域中谐波减速器的优势在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
 谐波关节模组如何赋能仿生人形机器人发展仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。
 24V 48V 机器人关节模组:为机器人与自动化选择合适的电压在选择机器人关节模组时,电压匹配是一个关键因素,它直接影响设备的性能、安全性、兼容性和运行稳定性。机器人、伺服电机和控制器等电气部件都被设计为在特定电压范围内运行。电压不足会导致动力不足、响应缓慢,甚至无法启动;电压过高则可能烧毁电路或缩短其使用寿命。鸿磐 的标准关节模组包括两种电压:24V 和 48V。它们各自发挥独特作用,以确保机器人和自动化设备的高效运行。
 如何选择最佳机器人关节模组供应商?机器人臂在各个领域中发挥着重要作用,例如智能制造、医疗设备和航空航天。作为机器人臂的核心部件,关节模组具有结构紧凑、模块化设计、轻量化、高精度以及安全可靠等特点。这些关节模组驱动机器人臂的旋转运动,直接影响系统的运动控制质量和精度。优化关节模组的设计和性能,可以进一步提高机器人臂的运动控制精度、稳定性和响应效率,以满足不同应用场景中的严苛要求。
 为什么 EtherCAT 正成为机器人关节模组的主流通信总线?为什么 EtherCAT 正成为智能机器人关节模组的主流通信解决方案?本文探讨七项关键优势,包括微秒级实时通信、分布式时钟同步、CiA 402 标准化、高带宽 PDO 传输、多轴联网、故障诊断以及成熟的开发生态系统。了解 EtherCAT 如何支持人形机器人、协作机器人和高精度自动化设备的先进控制需求。
 如何为四足机器人选择行星关节电机?选择合适的行星关节电机对于四足机器人的性能、负载能力和机动性至关重要。本指南将探讨传统足式机器人、轮足机器人、轻型敏捷机器人以及重载或防爆四足机器人的电机选型。了解如何根据额定扭矩、峰值扭矩、转速、电压和重量要求,为不同关节位置匹配 HONPINE JRM 行星关节模组。
 为什么3C自动化中的末端执行器正从气动夹爪转向电动夹爪?随着3C制造业朝着组件更薄、装配精度更高和生产线更灵活的方向发展,传统气动夹爪正面临越来越多的局限。夹持力波动、气动管路复杂、能耗高以及通信能力有限,使其越来越难以满足现代精密装配的需求。电动夹爪具备可编程力控制、灵活运动和工业通信能力,因此正成为越来越有吸引力的替代方案。本文将探讨气动夹爪的五大局限,并说明 HONPINE 电动末端执行器如何为 3C 行业的精密装配、柔性自动化和数字化制造提供支持。
 2026年中国五大谐波执行器制造商几十年来,日本制造商在全球谐波执行器市场一直享有盛誉。然而,近年来中国谐波执行器行业发展迅速,本土制造商凭借具有竞争力的价格、更短的交货时间以及日益先进的精密传动技术不断提升竞争力。随着人形机器人、协作机器人和工业自动化的需求持续增长,越来越多的全球买家开始考察中国供应商。本文将介绍五家中国谐波执行器制造商,并探讨其产品、技术能力和应用市场。
 机器人关节模组选型指南:如何根据负载、精度、力控和运动要求选择合适的关节模组协作机器人和人形机器人关节模块选型指南,涵盖扭矩、速度、减速器、编码器、扭矩传感器、驱动系统及热管理。