

如何为带外置驱动器的 HONPINE 谐波旋转执行器选择伺服驱动器?
HONPINE 集成式谐波旋转执行器搭配外置伺服驱动器将无框力矩电机、谐波减速器和绝对值编码器集成于紧凑的运动单元中。它们广泛应用于精密旋转工作台、自动化工作站、机器人关节及其他精密运动控制场景。作为整个系统的核心控制组件,伺服驱动器会直接影响定位精度、运行稳定性和设备使用寿命。
大家好,我是 HONPINE 技术总监 Theodore Li。本文将以我们的产品选型目录为依据,介绍为 HONPINE 谐波旋转执行器选择外置伺服驱动器时需要考虑的关键因素,包括电源兼容性、电气参数、编码器协议、制动功能、通信总线、硬件接口、工况降额和系统集成,为实际应用提供参考。
1. 匹配电源电压
电源兼容性是选择伺服驱动器时首先要满足的要求。
HONPINE 谐波旋转执行器搭配外置驱动器时有两种电源配置:AC 220V 和 DC 48V。这两个版本不能互换使用。
HAT11 至 HAT40 尺寸的执行器可选 DC 48V 配置,而高扭矩 HAT50 和 HAT58 配置仅提供 AC 220V 电源。
选择伺服驱动器时,其输入电源规格必须与执行器匹配。对于交流供电型号,驱动器必须支持单相 220VAC 输入;对于直流供电型号,直流母线电压必须与稳定的 48VDC 电源兼容。
电压规格不匹配可能严重损坏电机和伺服驱动器。
2. 匹配额定输出电流和峰值输出电流
电流匹配是选择伺服驱动器时最重要的因素之一。选择过程中,必须区分 RMS 电流(Arms)和峰值电流,以免混淆不同的电流额定值。
伺服驱动器的连续输出电流和峰值输出电流都应留有适当的设计裕量。
连续电流和峰值电流裕量
在正常运行条件下,建议按照以下标准进行选型:
峰值输出电流:至少为产品目录中所列电机最大电流的 1.2–1.5 倍。该裕量有助于应对加速、减速、启动和换向时的电流峰值。
连续输出电流:至少为电机额定电流的 1.1–1.2 倍,以避免长时间带载运行时出现过热和功率降额。
对于涉及高频往复运动或频繁加减速的应用,建议预留约 1.5 倍的电流裕量。还必须确认驱动器支持的峰值电流持续时间,确保其适应实际工作周期。
高扭矩谐波旋转执行器的特殊注意事项
对于高扭矩谐波旋转执行器配置,例如 HAT50 和 HAT58 尺寸,电机运行电流可能达到约 20–30 A,具体数值甚至可能更高,取决于运行条件。
此时,应特别关注伺服驱动器的功率额定值和控制柜的散热能力。热管理不足可能触发过温保护,导致系统意外停机。
3. 确认绝对值编码器通信兼容性
编码器通信协议决定伺服驱动器能否正确读取执行器的位置反馈信号。
HONPINE 谐波旋转执行器标准配备多摩川绝对值编码器。在编码器型号标识中,代码 31 表示单圈分辨率为 17-bit(可选 23-bit),并结合 16-bit 多圈计数。
因此,所选伺服驱动器必须原生支持相应的多摩川绝对值编码器协议。仅支持增量式编码器的驱动器不适用。
检查多圈位置保持功能
多圈绝对值编码器使用电池,在系统断电时保持位置信息。
选型时,请确认伺服驱动器是否支持兼容的编码器电池组,或是否集成电池供电方案。
如果没有所需的备用电源,编码器可能会在断电后丢失多圈位置信息,从而影响机器的定位可靠性和回零要求。
4. 检查制动控制兼容性
如果所选谐波旋转执行器配备电磁制动器,伺服驱动器必须具备兼容的制动控制功能。
HONPINE 配备制动器的执行器通常采用 DC 24V 电磁制动器。
因此,伺服驱动器应提供独立的制动控制输出,其输出电压和电流额定值应与制动器规格兼容。
确认制动器释放和制动逻辑
内部制动控制时序同样重要。
在正常运行条件下:
伺服使能时,制动器应释放。
伺服发生故障或伺服禁用时,制动器应迅速抱闸以保持负载。
此功能对于垂直轴应用尤为重要,因为电机扭矩意外丢失可能导致机械结构在重力作用下向下移动。
应验证制动控制逻辑,确保可靠保持负载并保障运行安全。
5. 选择合适的控制模式和通信总线
控制模式和通信接口应与整机控制架构兼容。
HONPINE 谐波旋转执行器常用于角度定位应用。因此,伺服驱动器的位置环控制性能应作为首要考虑因素。
根据系统要求,驱动器可支持脉冲与方向控制,或 EtherCAT、RS485 等工业通信接口。HONPINE 目录中的参考配置采用 EtherCAT 通信。
采购前,请确认所选驱动器的通信协议与上位控制器、PLC 或运动控制系统兼容。
对于需要额外功能安全的应用,还建议选择配备安全转矩关闭(STO)端子的伺服驱动器。这些端子可集成到机器安全回路中,以满足适用的设备安全要求。
6. 确认硬件接口和电缆兼容性
硬件接口兼容性也是不容忽视的细节。
伺服驱动器必须与执行器电机动力电缆和编码器电缆的引脚定义相匹配。
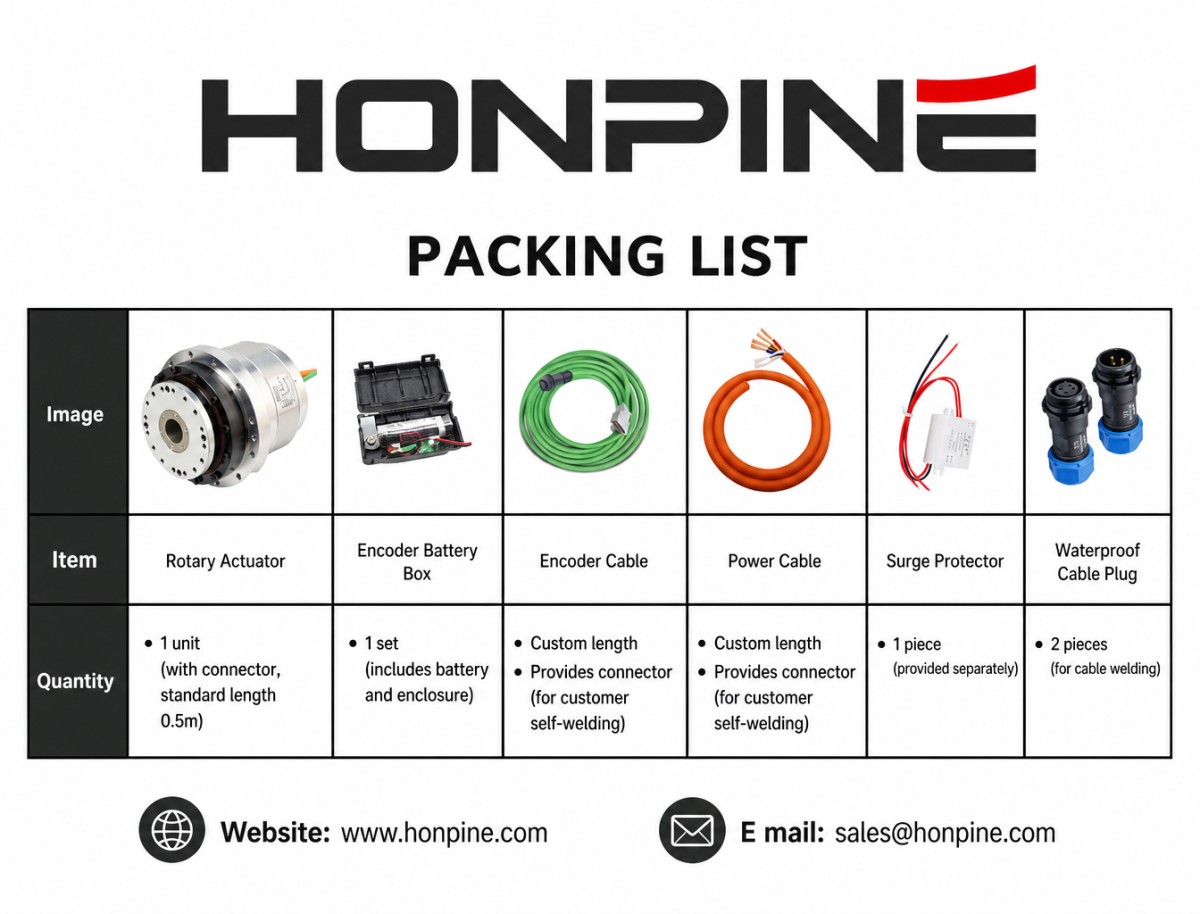
HONPINE 谐波旋转执行器采用以下标准连接器配置:
电机动力连接采用 7 针或 4 针航空插头,具体取决于执行器配置。
多摩川编码器连接采用 9 针连接器。
伺服驱动器侧的连接器及相应电缆必须与执行器的实际接口规格和引脚定义相匹配。
标准电缆长度为 0.5 m。对于需要更长布线距离的安装,可能需要定制电缆,以降低信号衰减和电磁干扰。
对于 AC 220V 供电系统,建议安装适当的电源线滤波器,以抑制电网电磁干扰并提高系统整体稳定性。
7. 评估运行条件并进行适当降额
伺服驱动器选型不能完全依赖产品目录中的规格。验证驱动器容量时,还必须考虑实际运行条件。
考虑负载惯量
除电机电气参数外,还必须评估实际负载惯量。
HONPINE 目录提供了配备和未配备电磁制动器的谐波旋转执行器配置的转子惯量规格。伺服驱动器的调谐能力和惯量匹配范围应适用于电机与机械负载的组合惯量。
确认低速扭矩性能
对于要求低速高扭矩的应用,应确认伺服驱动器在整个低速运行范围内都能维持足够的扭矩输出。
这有助于避免在要求严苛的低速工况下出现扭矩下降或运行不稳定。
考虑环境温度和热降额
如果伺服驱动器安装在环境温度较高的控制柜中,其可用输出能力可能会受到热限制而降低。
在这种情况下,可能需要选择额定值更高的驱动器,以补偿降额并保持足够的性能裕量。
系统设计时还应考虑适当的热管理和充足的通风。
8. 伺服驱动器选型检查清单
检查完所有技术参数后,可使用以下清单进行最终核验:
确认驱动器输入电压与执行器的 AC 220V 或 DC 48V 配置相匹配。
确保峰值和连续输出电流额定值均留有足够裕量。
确认与多摩川单圈和多圈绝对值编码器兼容。
对于配备制动器的执行器型号,确认制动输出电压、电流容量和控制逻辑。
确保通信总线或脉冲接口与运动控制器兼容。
确认电机动力接口和编码器连接器的引脚定义与执行器相匹配。
如果机器安全设计有要求,确认伺服驱动器是否提供 STO 安全端子。
对于高频运动和要求严苛的运行条件,增加电流和热裕量。
结论:伺服驱动器选型需要进行完整的系统匹配
为谐波旋转执行器选择外置伺服驱动器是一项系统级匹配工作,而不是简单地根据电机功率选择驱动器。
必须仔细评估电源电压、输出电流、编码器兼容性、制动控制、通信协议、硬件接口和实际运行条件。
只有正确匹配这些因素,HONPINE 谐波旋转执行器才能实现预期的高定位精度、高扭转刚度和可靠运行性能。
对于设计精密旋转工作台、自动化生产设备或机器人关节的工程师而言,正确匹配的外置伺服驱动器是实现稳定运动控制和长期系统可靠性的关键。

阅读更多
进一步了解鸿磐的故事以及与精密传动相关的行业趋势。
 如何选择人形机器人关节电机?在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
 OMG 超紧凑型内置扭矩传感器谐波关节模组鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
 机器人领域中谐波减速器的优势在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
 谐波关节模组如何赋能仿生人形机器人发展仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。
 24V 48V 机器人关节模组:为机器人与自动化选择合适的电压在选择机器人关节模组时,电压匹配是一个关键因素,它直接影响设备的性能、安全性、兼容性和运行稳定性。机器人、伺服电机和控制器等电气部件都被设计为在特定电压范围内运行。电压不足会导致动力不足、响应缓慢,甚至无法启动;电压过高则可能烧毁电路或缩短其使用寿命。鸿磐 的标准关节模组包括两种电压:24V 和 48V。它们各自发挥独特作用,以确保机器人和自动化设备的高效运行。
 回程间隙 ≤ 1 Arcmin:鸿磐 RV减速器助力微纳焊接机器人提升生产效率采用兼具高精度、高刚性和高可靠性的RV减速器作为底层支撑,可提升焊接机械的市场竞争力。选用配备 鸿磐 RV减速器的机器人手臂,有助于提升焊接质量并延长机械设备的使用寿命。
 如何选择最佳机器人关节模组供应商?机器人臂在各个领域中发挥着重要作用,例如智能制造、医疗设备和航空航天。作为机器人臂的核心部件,关节模组具有结构紧凑、模块化设计、轻量化、高精度以及安全可靠等特点。这些关节模组驱动机器人臂的旋转运动,直接影响系统的运动控制质量和精度。优化关节模组的设计和性能,可以进一步提高机器人臂的运动控制精度、稳定性和响应效率,以满足不同应用场景中的严苛要求。
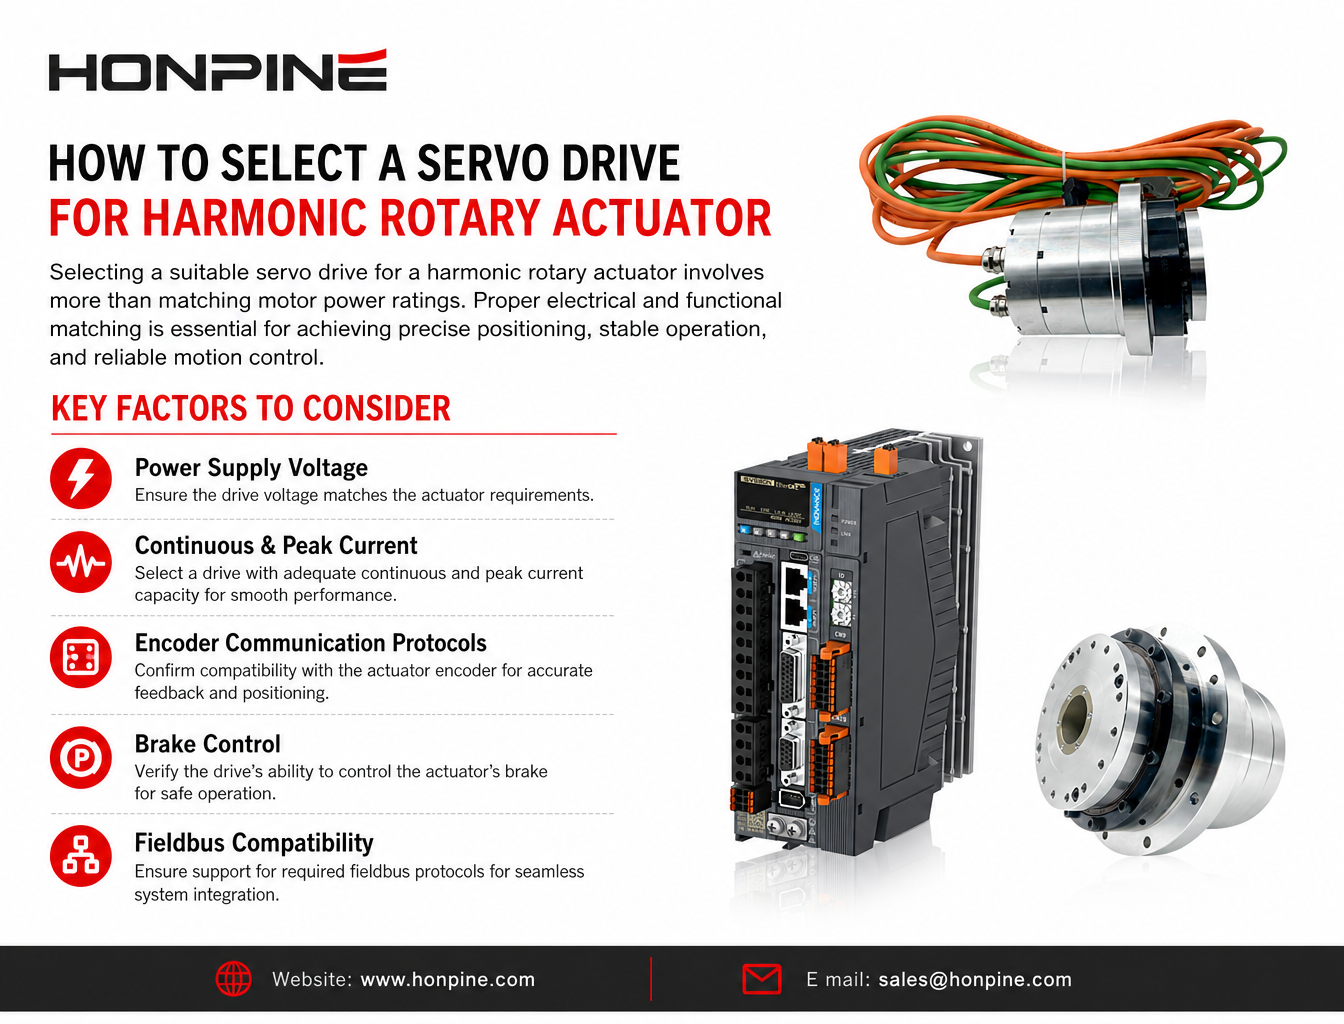
 如何为带外置驱动器的 HONPINE 谐波旋转执行器选择伺服驱动器?为谐波旋转执行器选择合适的伺服驱动器,不只是匹配电机功率。电源电压、连续电流和峰值电流、编码器通信协议、制动器控制以及现场总线兼容性,都会影响系统性能。对于搭配外置伺服驱动器的 HONPINE 谐波旋转执行器,正确匹配电气参数和功能至关重要,有助于实现精确定位、稳定运行和可靠的运动控制。在本指南中,HONPINE 技术总监 Theodore Li 将介绍工程师在选择和集成外置伺服驱动器时应考虑的关键因素。
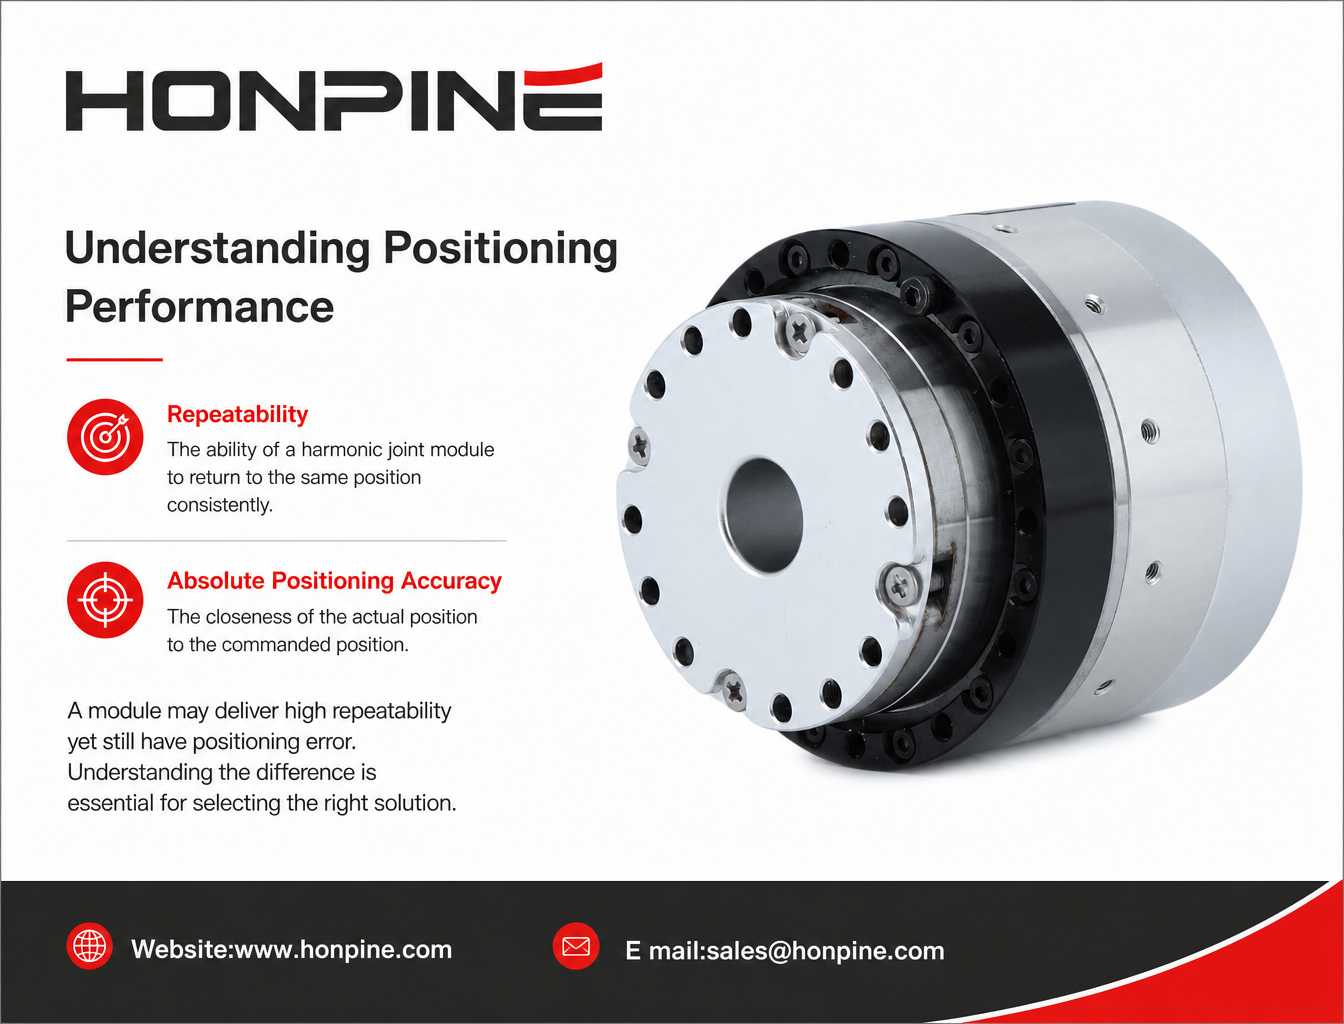
 谐波关节模组的重复定位精度与绝对定位精度:区别及工业应用评估谐波关节模组的定位性能时,重复定位精度和绝对定位精度是两个重要但经常被误解的指标。模组可能以很高的一致性反复到达同一位置,但仍与指令位置存在明显偏差。在为机器人、半导体设备、精密加工和医疗器械选择运动部件时,理解这一区别至关重要。本文将介绍这两个指标的差异、影响因素,以及不同工业应用中应优先考虑哪项定位性能。
 如何为机器人和工业自动化生产线选择电动夹爪?电动夹爪是现代工业自动化中不可或缺的机器人末端执行器,可实现工件的精准搬运、装配、定位和包装。然而,不同应用对夹持力、行程、负载能力、力控精度和防护等级的要求各不相同。对于精密3C组件、重型锂电池模组、半导体贴装、医疗包装或一般工业搬运,工程师应如何选择合适的电动夹爪?本文中,HONPINE技术总监Theodore Li将根据实际应用需求,介绍如何选择合适的电动夹爪和直线旋转执行器。
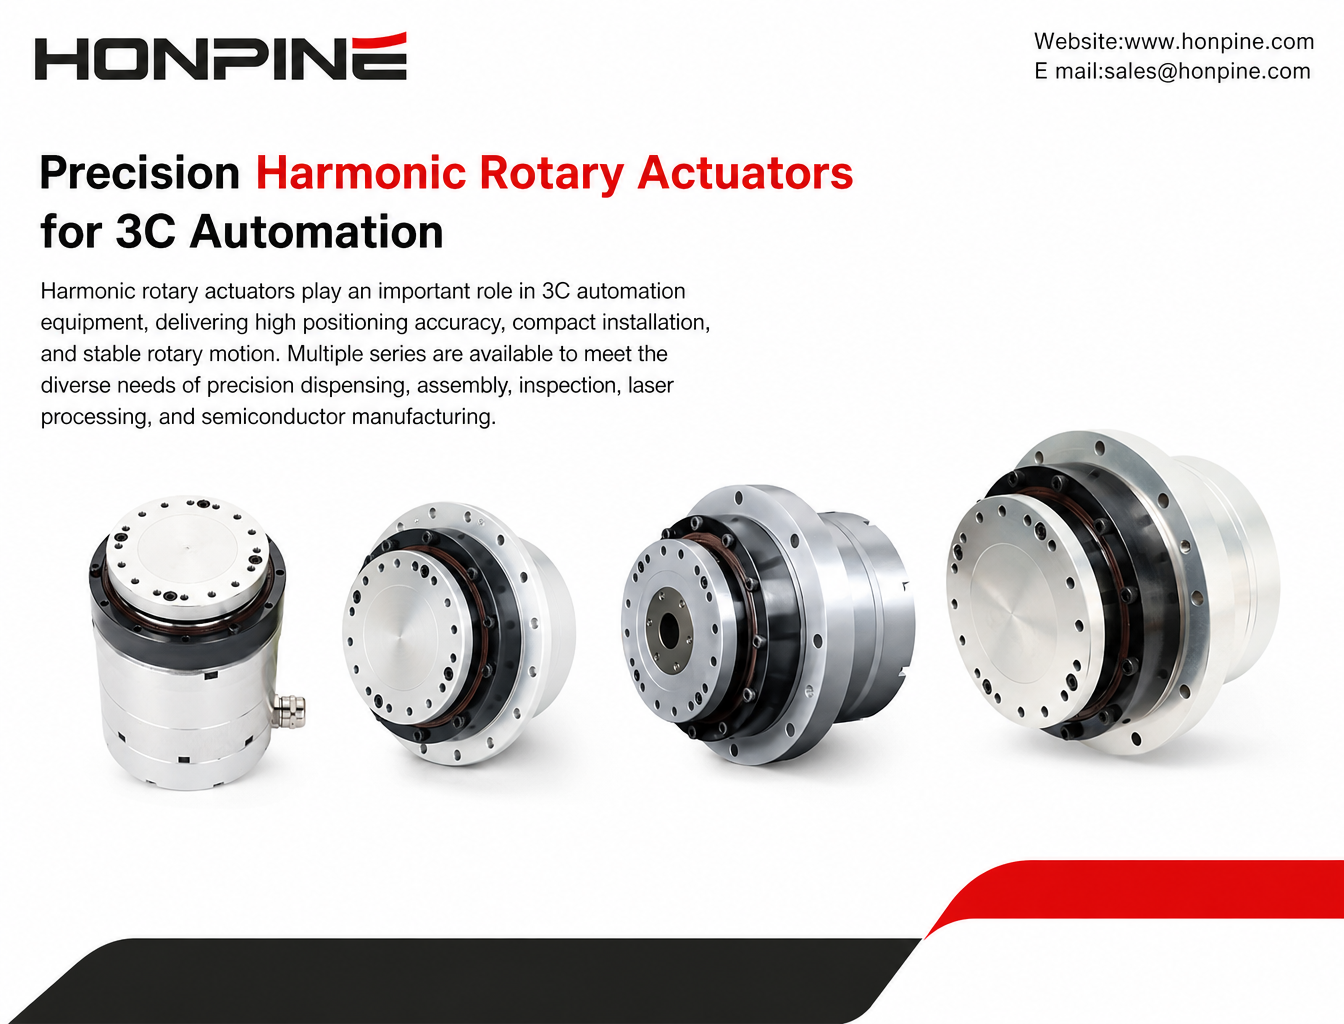
 如何为 3C 自动化设备中的精密组装、点胶和检测选择谐波旋转执行器?谐波旋转执行器在现代 3C 自动化设备中发挥着重要作用,尤其适用于要求高定位精度、紧凑安装和稳定旋转运动的应用。从精密点胶机和智能手机组装线,到机器视觉检测、激光加工和半导体制造设备,不同应用对扭矩、刚度、转速和轴配置有不同要求。在本文中,HONPINE 技术总监 Theodore Li 将介绍 HAT、HAS、HATF 和 HAM 系列谐波旋转执行器,并说明如何为不同的 3C 自动化应用选择合适的型号。


双击
我们提供谐波减速器、行星减速器、机器人关节电机、机器人旋转执行器、RV减速器、机器人末端执行器、灵巧机器人手
 如何选择人形机器人关节电机?在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
 OMG 超紧凑型内置扭矩传感器谐波关节模组鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
 机器人领域中谐波减速器的优势在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
 谐波关节模组如何赋能仿生人形机器人发展仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。
 24V 48V 机器人关节模组:为机器人与自动化选择合适的电压在选择机器人关节模组时,电压匹配是一个关键因素,它直接影响设备的性能、安全性、兼容性和运行稳定性。机器人、伺服电机和控制器等电气部件都被设计为在特定电压范围内运行。电压不足会导致动力不足、响应缓慢,甚至无法启动;电压过高则可能烧毁电路或缩短其使用寿命。鸿磐 的标准关节模组包括两种电压:24V 和 48V。它们各自发挥独特作用,以确保机器人和自动化设备的高效运行。
 如何选择最佳机器人关节模组供应商?机器人臂在各个领域中发挥着重要作用,例如智能制造、医疗设备和航空航天。作为机器人臂的核心部件,关节模组具有结构紧凑、模块化设计、轻量化、高精度以及安全可靠等特点。这些关节模组驱动机器人臂的旋转运动,直接影响系统的运动控制质量和精度。优化关节模组的设计和性能,可以进一步提高机器人臂的运动控制精度、稳定性和响应效率,以满足不同应用场景中的严苛要求。
 如何为带外置驱动器的 HONPINE 谐波旋转执行器选择伺服驱动器?为谐波旋转执行器选择合适的伺服驱动器,不只是匹配电机功率。电源电压、连续电流和峰值电流、编码器通信协议、制动器控制以及现场总线兼容性,都会影响系统性能。对于搭配外置伺服驱动器的 HONPINE 谐波旋转执行器,正确匹配电气参数和功能至关重要,有助于实现精确定位、稳定运行和可靠的运动控制。在本指南中,HONPINE 技术总监 Theodore Li 将介绍工程师在选择和集成外置伺服驱动器时应考虑的关键因素。
 谐波关节模组的重复定位精度与绝对定位精度:区别及工业应用评估谐波关节模组的定位性能时,重复定位精度和绝对定位精度是两个重要但经常被误解的指标。模组可能以很高的一致性反复到达同一位置,但仍与指令位置存在明显偏差。在为机器人、半导体设备、精密加工和医疗器械选择运动部件时,理解这一区别至关重要。本文将介绍这两个指标的差异、影响因素,以及不同工业应用中应优先考虑哪项定位性能。
 如何为机器人和工业自动化生产线选择电动夹爪?电动夹爪是现代工业自动化中不可或缺的机器人末端执行器,可实现工件的精准搬运、装配、定位和包装。然而,不同应用对夹持力、行程、负载能力、力控精度和防护等级的要求各不相同。对于精密3C组件、重型锂电池模组、半导体贴装、医疗包装或一般工业搬运,工程师应如何选择合适的电动夹爪?本文中,HONPINE技术总监Theodore Li将根据实际应用需求,介绍如何选择合适的电动夹爪和直线旋转执行器。
 如何为 3C 自动化设备中的精密组装、点胶和检测选择谐波旋转执行器?谐波旋转执行器在现代 3C 自动化设备中发挥着重要作用,尤其适用于要求高定位精度、紧凑安装和稳定旋转运动的应用。从精密点胶机和智能手机组装线,到机器视觉检测、激光加工和半导体制造设备,不同应用对扭矩、刚度、转速和轴配置有不同要求。在本文中,HONPINE 技术总监 Theodore Li 将介绍 HAT、HAS、HATF 和 HAM 系列谐波旋转执行器,并说明如何为不同的 3C 自动化应用选择合适的型号。
 十大人形机器人关节电机制造商人形机器人技术的快速发展正在推动对高性能关节电机和集成式执行器模块的需求。从谐波和行星关节模块到无框力矩电机和智能驱动系统,制造商正在开发不同的解决方案,以满足人形机器人关节的需求。但应选择哪家供应商?本文介绍来自中国和日本的10家人形机器人关节电机制造商,并比较其产品组合、技术特点、扭矩能力和应用领域,帮助机器人开发者和制造商做出更明智的采购决策。