

十大人形机器人关节电机制造商
应该选择哪家人形机器人关节电机制造商?
选择合适的人形机器人关节电机制造商是机器人开发者和制造商的一项重要决策。关节电机直接影响人形机器人的扭矩输出、运动精度、动态响应、结构紧凑性和整体可靠性。
随着人形机器人技术的快速发展,越来越多的制造商开始开发集成式关节模块,将电机、精密减速器、编码器、传感器和驱动电子设备整合在一起。不同供应商采用不同的技术方案,提供不同的产品规格,并在应用方面各具优势。
本文将介绍10家值得考虑的人形机器人关节电机制造商,其中包括9家中国企业和1家日本企业。它们的产品组合涵盖谐波和行星关节模块、直线执行器、无框力矩电机以及其他机器人运动控制组件。
十大人形机器人关节电机制造商
1. 亿友科技(中国)
亿友科技专注于人形机器人的驱动系统,提供行星、谐波和直线执行器式关节解决方案。
其 PHU 增强型谐波关节模块支持力控模块、电磁制动器,以及 CAN FD 和 EtherCAT 通信接口。该模块还集成了安全扭矩关闭(STO)功能,可在涉及安全的情况下切断扭矩。
产品系列覆盖人形机器人的多个关节,包括肩部、肘部、手腕、髋部和膝部,可满足不同的机器人运动需求。
2. RealMan Intelligent / Weihan Power(中国)
RealMan Intelligent 成立于2018年,其相关产品线 Weihan Power 专注于超轻型人形机器人手臂和紧凑型关节模块。
其 WHJ 和 WHG 系列的扭矩范围为 3 至 120 Nm,最小外径约为 33 mm。模块集成双编码器和中空轴布线设计,适用于医疗康复设备、科研与教育机器人以及轻型机械臂。
其紧凑型设计尤其适用于对重量轻、安装空间有限有要求的应用。
3. JIECANG 线性运动(中国)
JIECANG 成立于2000年,最初专注于线性运动系统,之后业务拓展至机器人运动控制产品。
其机器人产品组合包括 JCHM 谐波关节模块、行星和摆线关节模块、无框力矩电机以及微型电动缸。
JCHM 系列的峰值扭矩范围为 30 至 180 Nm,适用于人形机器人的肩部、肘部和手腕等旋转关节。
JIECANG 在线性驱动技术方面的经验,加上不断扩展的机器人产品组合,为开发机器人运动系统的制造商提供了多种选择。
4. ENCOS Intelligent(中国)
ENCOS Intelligent 成立于2022年,旗下 ENCOS 产品系列包括集成式机器人关节模块。
其模块将无刷直流电机、行星齿轮减速器和伺服驱动电子设备集成在紧凑的单元中。最小型号的重量约为 384 g,峰值扭矩范围为 36 至 400 Nm。
凭借多种尺寸和扭矩配置,ENCOS 产品能够适配不同的人形机器人结构和工业自动化应用。
5. MagicLab(中国)
MagicLab 成立于2024年,开发多种机器人硬件产品,包括自主研发的关节模块、灵巧手和精密减速器。
其关节产品组合的扭矩范围为 10 至 525 Nm,涵盖谐波、行星和直线执行器配置。
该系列可满足从紧凑型精密操作到大型高负载作业等不同机器人功能需求。
MagicLab 通过开发多种类别的机器人硬件,旨在为不同的人形机器人架构提供集成式运动解决方案。
6. TOSDA Intelligent(中国)
TOSDA Intelligent 成立于2016年,专注于高精度微型传动技术。
其灵巧手关节模块支持超过20个自由度,单手最大抓取力可达 25 kg,定位精度小于 ±0.015 mm。
这些特性使其产品适用于人形机器人灵巧手、医疗设备和精密装配等应用;在这些场景中,紧凑尺寸和精准运动控制至关重要。
7. ZeroErr Control(中国)
ZeroErr Control 为机器人应用开发精密旋转执行器。
其 EROB 系列旋转执行器在电机输入端和减速器输出端均集成绝对值编码器,可实现全闭环位置控制。
通过监测电机侧和输出侧的位置,该架构可为运动控制提供更全面的反馈。
其产品适用于协作机器人、手术机器人和仿生机器人系统,可满足这些系统对精准定位和可靠运动反馈的需求。
8. 汇川技术(中国)
凭借在伺服驱动、电机控制和工业机器人领域的技术能力,汇川技术已将业务拓展至集成式机器人关节模块及相关运动控制组件。
其机器人相关产品组合包括集成式关节模块、无框力矩电机、低压直流伺服驱动器和传感器。
对于人形机器人制造商和机器人开发者而言,如果选型时尤其重视伺服控制技术、电机与驱动集成以及运动控制平台,汇川技术值得考虑。
9. Harmonic Drive Systems(日本)
Harmonic Drive Systems 是日本一家在精密应变波齿轮传动行业历史悠久的制造商。
其产品组合包括高精度谐波减速器和适用于机器人应用的集成式执行器解决方案。
该公司的优势包括传动精度高、机械结构紧凑和重量轻。这些特性使其产品适用于对空间和精度要求严苛的人形机器人关节,尤其是上身、手臂和手腕部位。
对于寻求精密应变波传动技术的机器人制造商而言,Harmonic Drive Systems 是一家值得考虑的重要供应商。
10. HONPINE(中国)
HONPINE 专注于高性能人形机器人关节模块的研发、制造和销售。
我们的目标是提供可靠的关节驱动解决方案,助力人形机器人从研发阶段走向日常环境和工业生产中的实际应用。
HONPINE 提供多个关节模块系列,以满足不同的扭矩、精度、重量和控制需求。
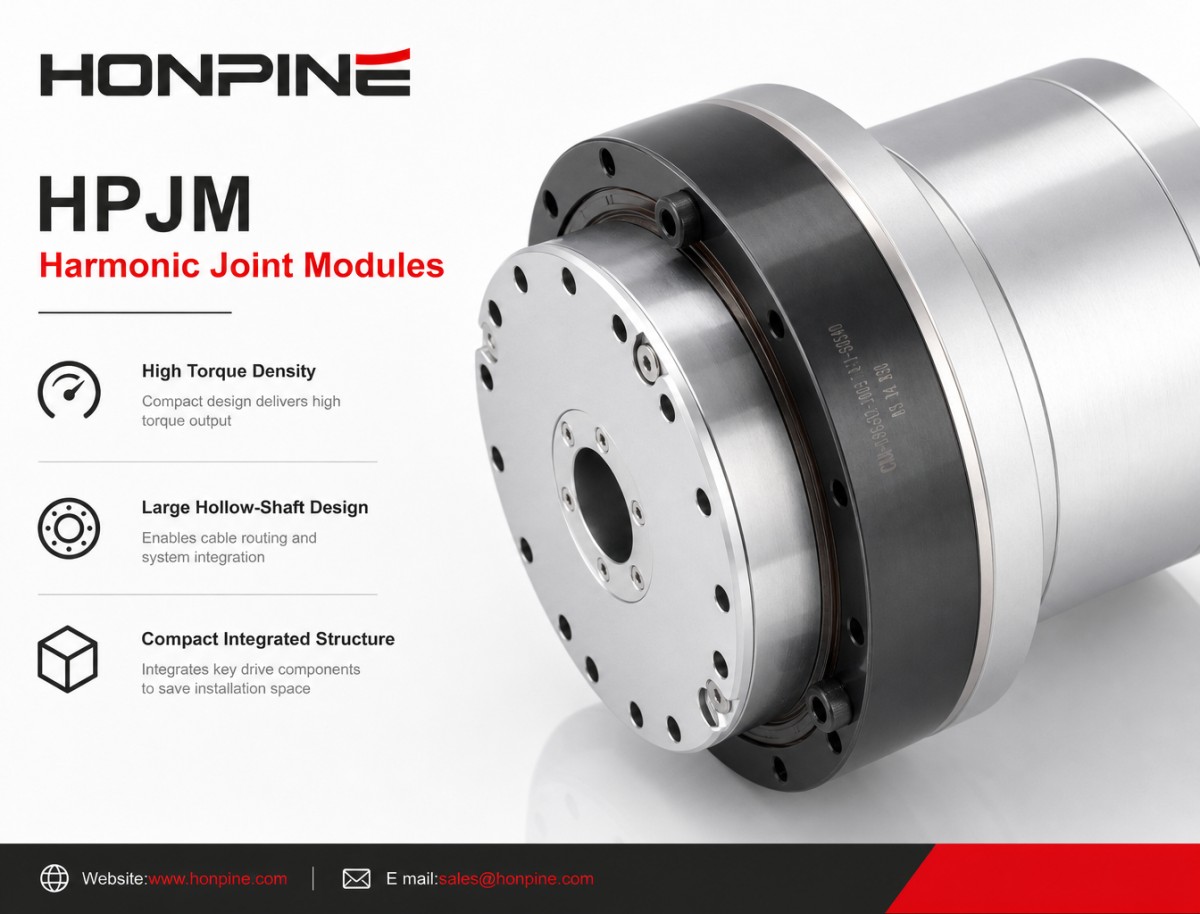
HPJM 谐波关节模块
HPJM 系列注重高扭矩密度和大中空轴设计。通过将关键驱动组件集成到紧凑结构中,HPJM 关节模块面向高精度机器人应用而设计,适用于重视安装空间、扭矩输出和结构集成的场景。
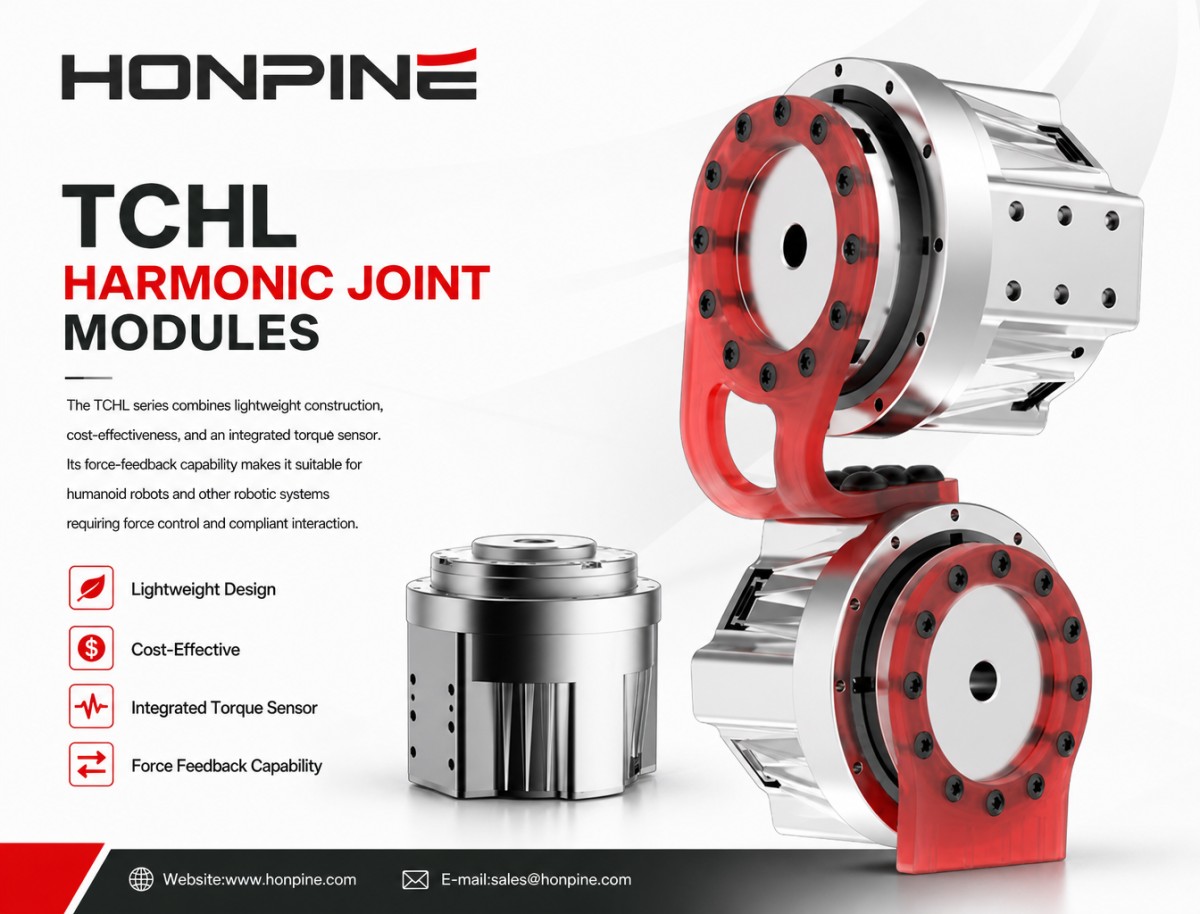
TCHL 谐波关节模块
TCHL 系列兼具轻量化设计、经济性和集成式扭矩传感器。其力反馈能力使其适用于人形机器人及其他需要力控制和柔顺交互的机器人系统。
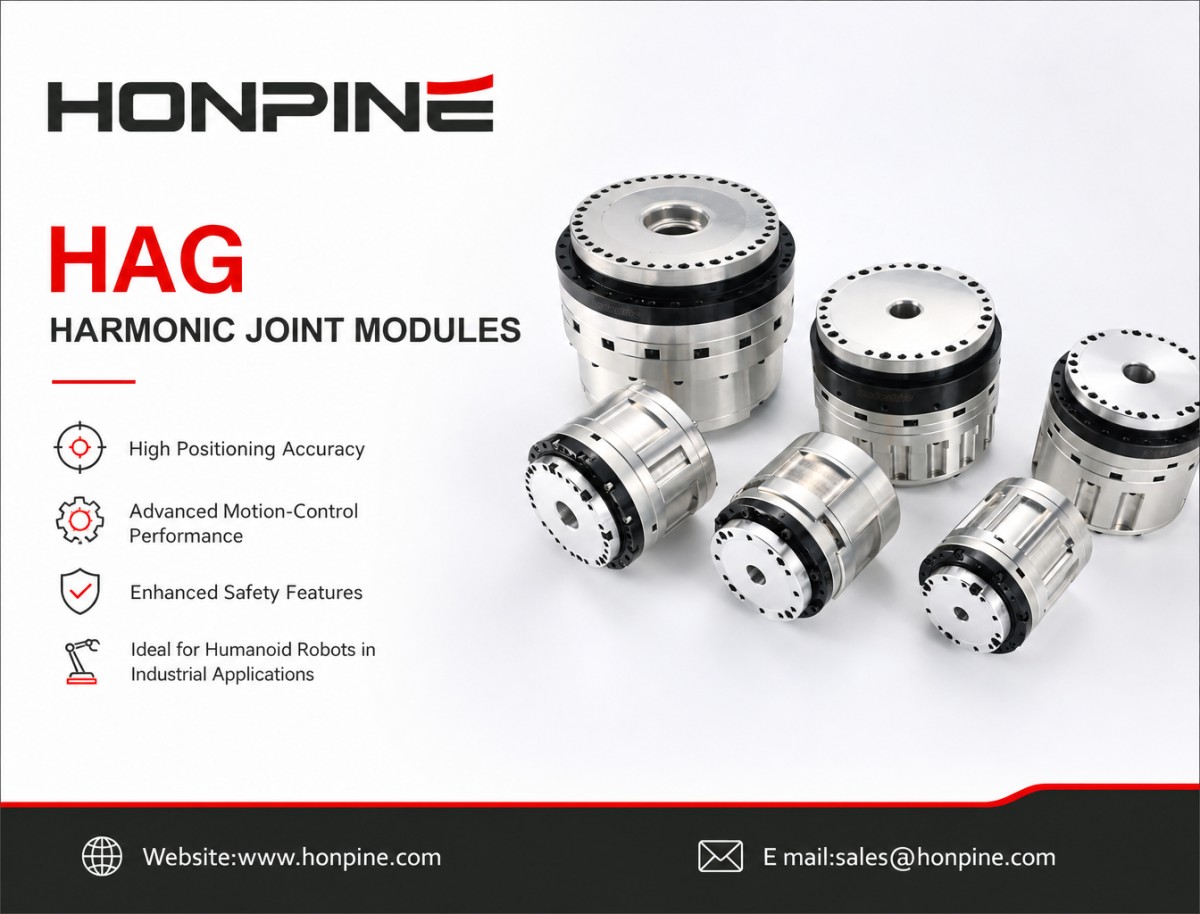
HAG 谐波关节模块
HAG 系列注重高定位精度、先进的运动控制性能和增强的安全功能。这些特性使其适用于面向工业应用的人形机器人,因为在这些应用中,精度、可靠性和运行安全至关重要。
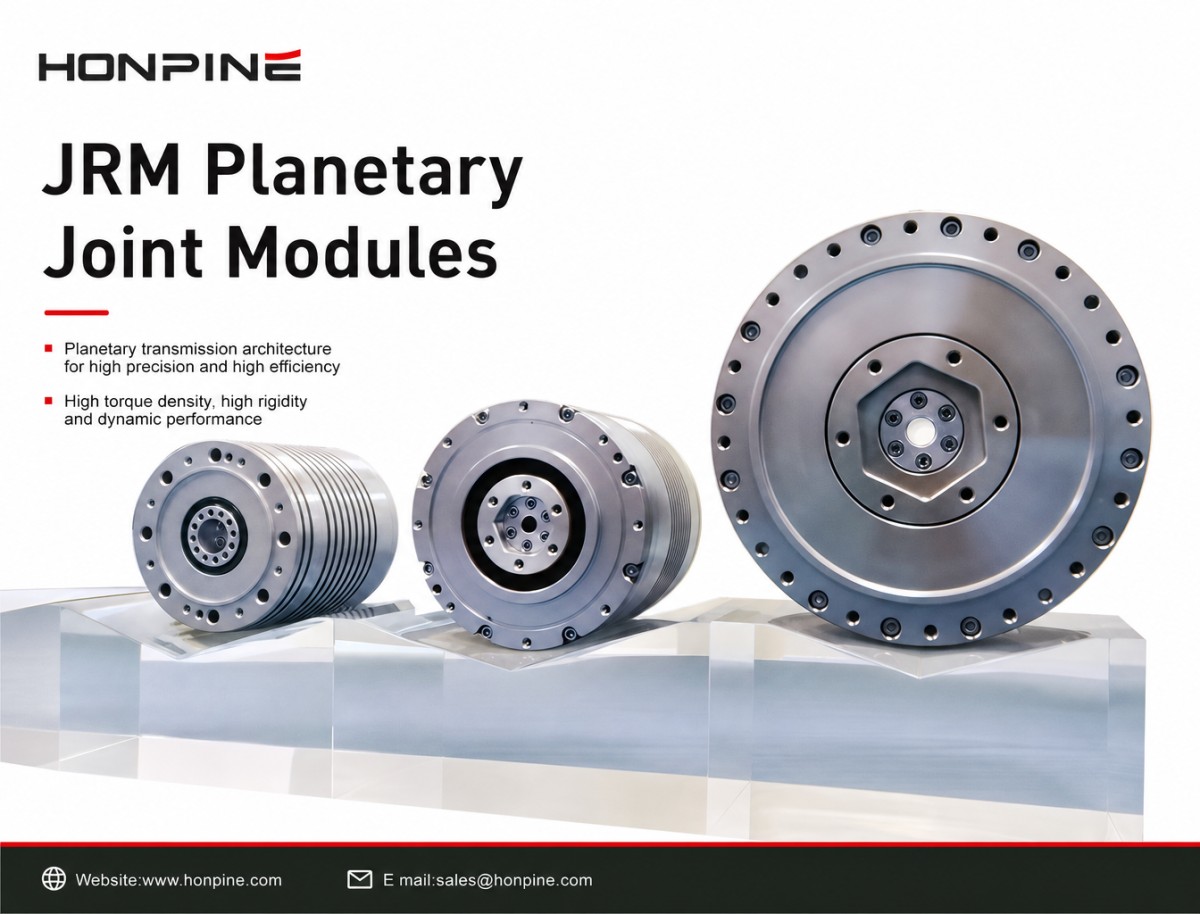
JRM 行星关节模块
JRM 系列采用行星传动架构,具备高性能规格和动态响应能力。JRM 模块专为严苛的机器人运动应用而设计,不仅适用于人形机器人,也适用于需要高动态性能和可靠关节驱动系统的四足机器人。
如何选择合适的人形机器人关节电机制造商?
评估人形机器人关节电机制造商时,采购方不应只关注峰值扭矩,还应考虑关节模块的整体性能。
关键选型因素包括扭矩密度、模块重量、传动精度、回程间隙、输出端编码器配置、扭矩传感能力、通信协议、热性能和机械安装尺寸。
所需规格还因关节位置而异。肩部和髋部关节通常需要更高的扭矩输出,而肘部、手腕和灵巧手关节则更注重紧凑尺寸、轻量化和精准运动控制。
对于工业人形机器人,还需考虑制动系统、安全功能、通信可靠性和长期运行稳定性。
合适的制造商不仅应提供产品规格,还应提供技术文档、通信支持、CAD 模型以及针对具体应用的定制服务。
正在寻找人形机器人关节模块供应商?
如果您正在开发或制造人形机器人,选择合适的关节模块供应商会显著影响机器人的运动性能、机械架构和开发效率。
HONPINE 提供适用于多种机器人应用的谐波和行星关节模块,包括人形机器人、四足机器人、协作机器人和其他先进机器人系统。
联系 HONPINE,获取完整的关节模块产品目录、技术规格、CAD 模型和应用支持。我们的工程团队可根据机器人的扭矩需求、安装尺寸和运动控制架构,帮助您确定合适的关节模块解决方案。
阅读更多
进一步了解鸿磐的故事以及与精密传动相关的行业趋势。
 如何选择人形机器人关节电机?在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
 OMG 超紧凑型内置扭矩传感器谐波关节模组鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
 机器人领域中谐波减速器的优势在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
 谐波关节模组如何赋能仿生人形机器人发展仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。
 24V 48V 机器人关节模组:为机器人与自动化选择合适的电压在选择机器人关节模组时,电压匹配是一个关键因素,它直接影响设备的性能、安全性、兼容性和运行稳定性。机器人、伺服电机和控制器等电气部件都被设计为在特定电压范围内运行。电压不足会导致动力不足、响应缓慢,甚至无法启动;电压过高则可能烧毁电路或缩短其使用寿命。鸿磐 的标准关节模组包括两种电压:24V 和 48V。它们各自发挥独特作用,以确保机器人和自动化设备的高效运行。
 回程间隙 ≤ 1 Arcmin:鸿磐 RV减速器助力微纳焊接机器人提升生产效率采用兼具高精度、高刚性和高可靠性的RV减速器作为底层支撑,可提升焊接机械的市场竞争力。选用配备 鸿磐 RV减速器的机器人手臂,有助于提升焊接质量并延长机械设备的使用寿命。
 如何选择最佳机器人关节模组供应商?机器人臂在各个领域中发挥着重要作用,例如智能制造、医疗设备和航空航天。作为机器人臂的核心部件,关节模组具有结构紧凑、模块化设计、轻量化、高精度以及安全可靠等特点。这些关节模组驱动机器人臂的旋转运动,直接影响系统的运动控制质量和精度。优化关节模组的设计和性能,可以进一步提高机器人臂的运动控制精度、稳定性和响应效率,以满足不同应用场景中的严苛要求。
 十大人形机器人关节电机制造商人形机器人技术的快速发展正在推动对高性能关节电机和集成式执行器模块的需求。从谐波和行星关节模块到无框力矩电机和智能驱动系统,制造商正在开发不同的解决方案,以满足人形机器人关节的需求。但应选择哪家供应商?本文介绍来自中国和日本的10家人形机器人关节电机制造商,并比较其产品组合、技术特点、扭矩能力和应用领域,帮助机器人开发者和制造商做出更明智的采购决策。
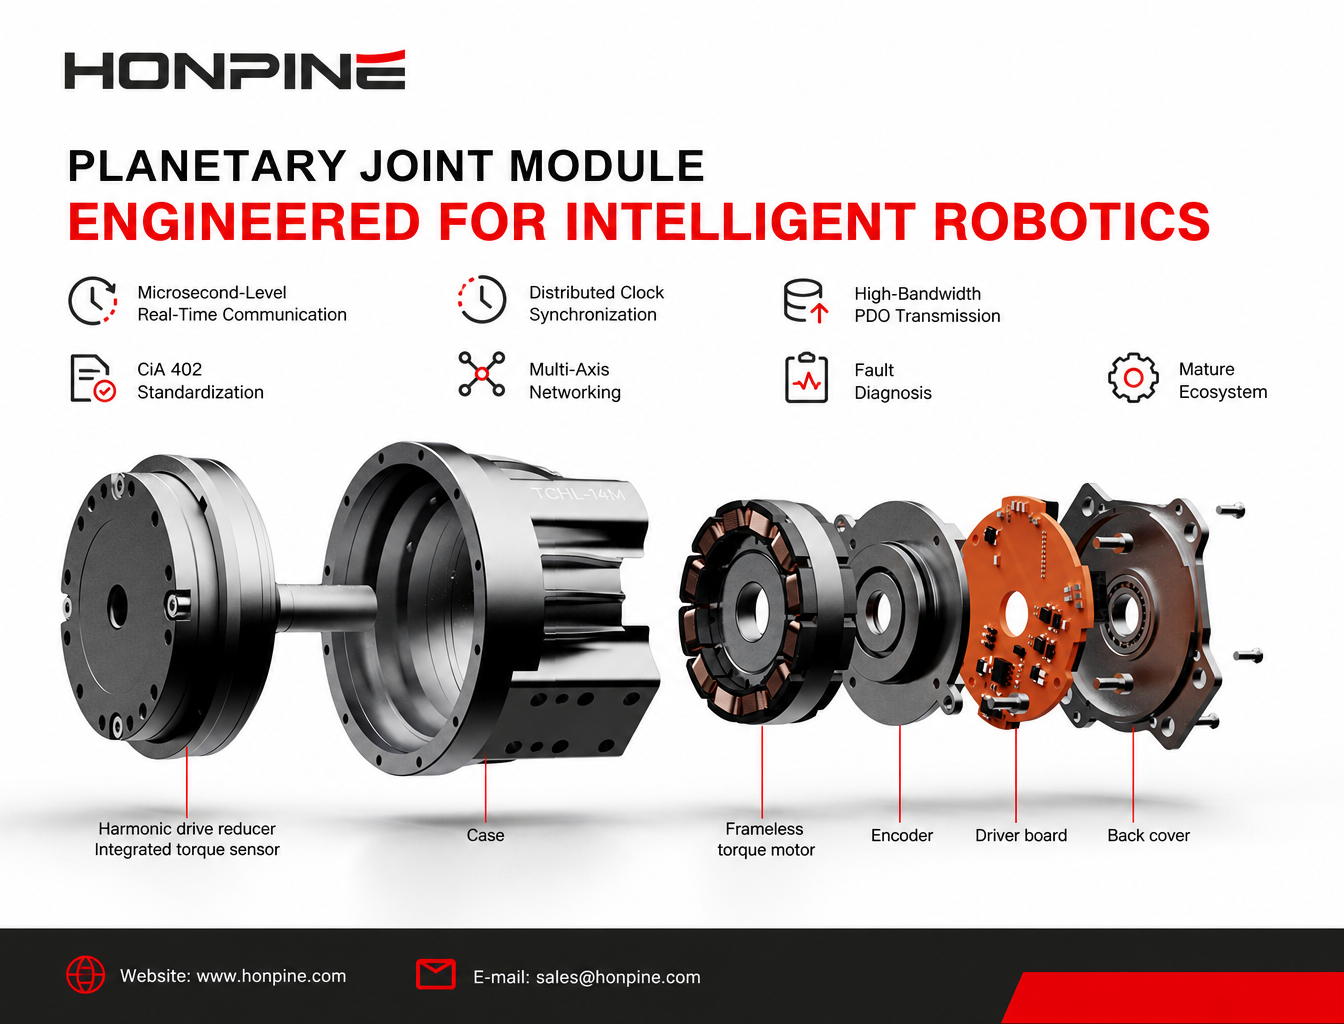
 为什么 EtherCAT 正成为机器人关节模组的主流通信总线?为什么 EtherCAT 正成为智能机器人关节模组的主流通信解决方案?本文探讨七项关键优势,包括微秒级实时通信、分布式时钟同步、CiA 402 标准化、高带宽 PDO 传输、多轴联网、故障诊断以及成熟的开发生态系统。了解 EtherCAT 如何支持人形机器人、协作机器人和高精度自动化设备的先进控制需求。
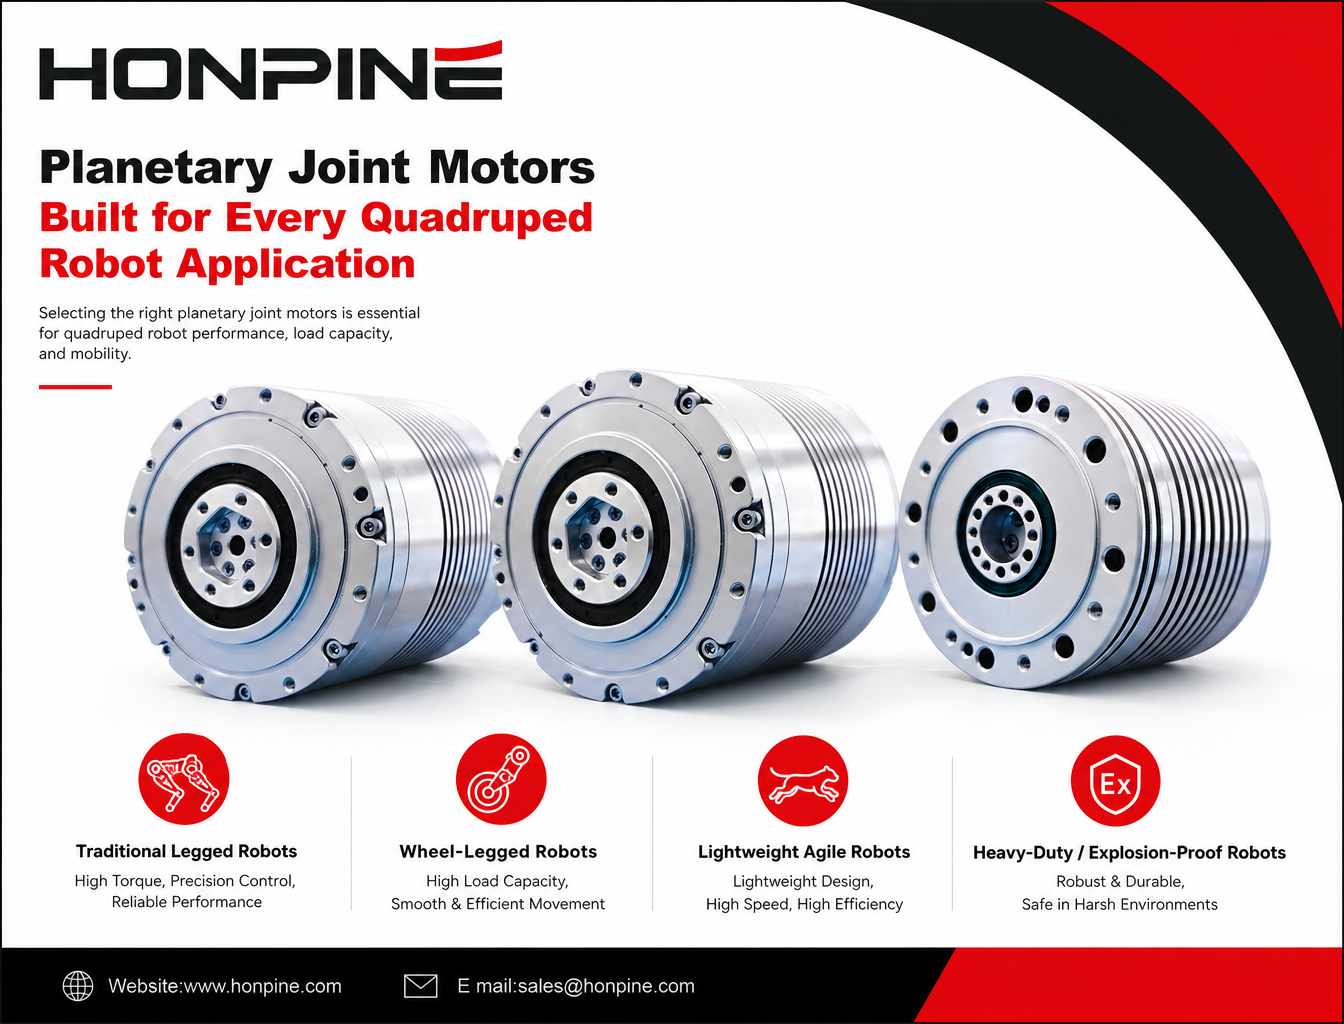
 如何为四足机器人选择行星关节电机?选择合适的行星关节电机对于四足机器人的性能、负载能力和机动性至关重要。本指南将探讨传统足式机器人、轮足机器人、轻型敏捷机器人以及重载或防爆四足机器人的电机选型。了解如何根据额定扭矩、峰值扭矩、转速、电压和重量要求,为不同关节位置匹配 HONPINE JRM 行星关节模组。
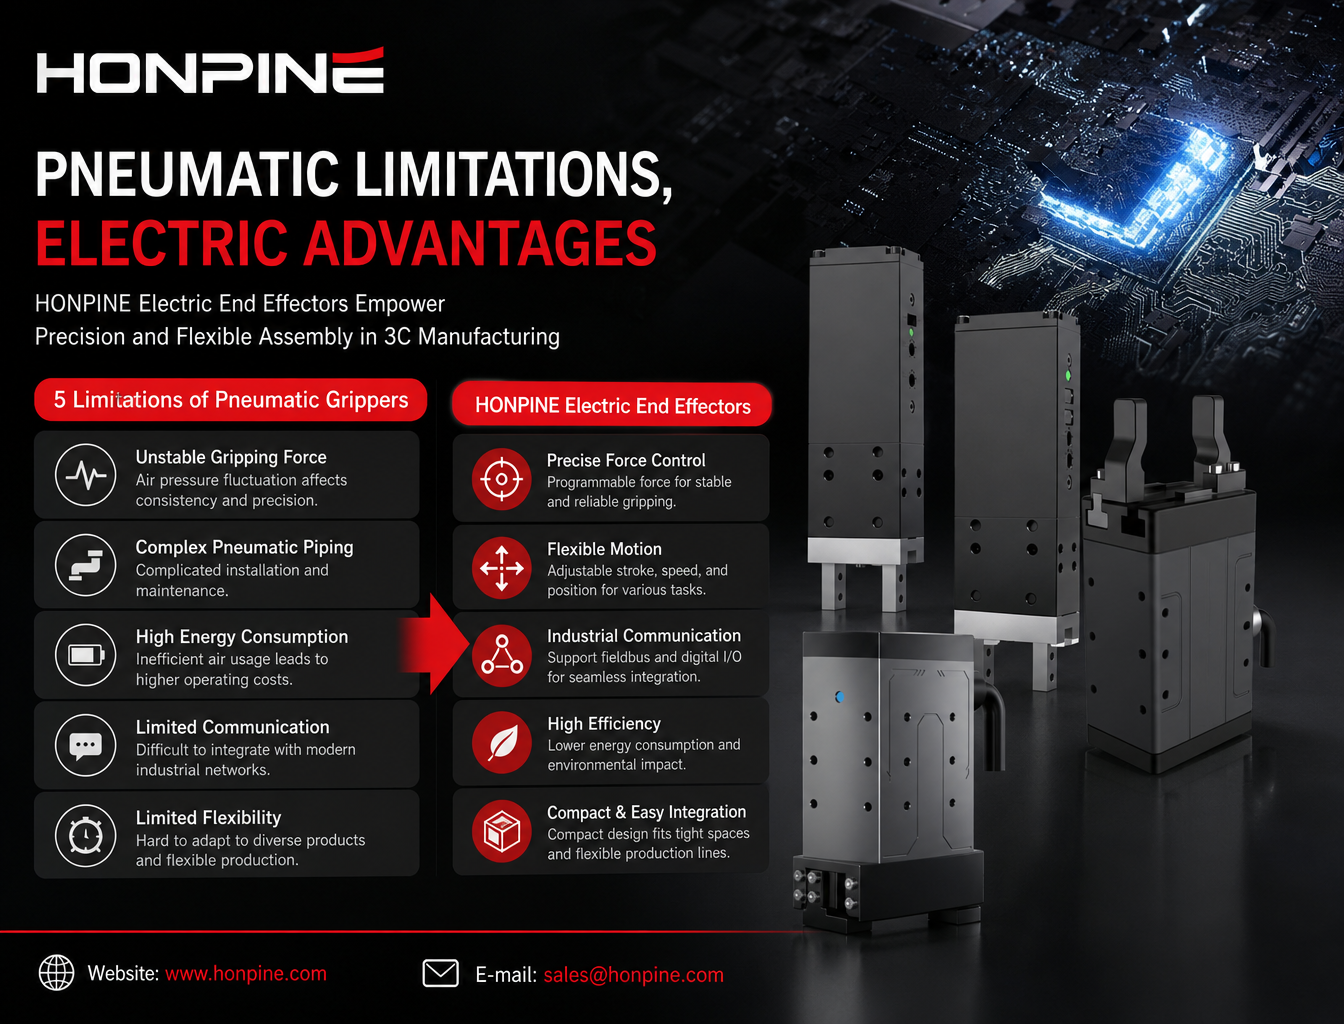
 为什么3C自动化中的末端执行器正从气动夹爪转向电动夹爪?随着3C制造业朝着组件更薄、装配精度更高和生产线更灵活的方向发展,传统气动夹爪正面临越来越多的局限。夹持力波动、气动管路复杂、能耗高以及通信能力有限,使其越来越难以满足现代精密装配的需求。电动夹爪具备可编程力控制、灵活运动和工业通信能力,因此正成为越来越有吸引力的替代方案。本文将探讨气动夹爪的五大局限,并说明 HONPINE 电动末端执行器如何为 3C 行业的精密装配、柔性自动化和数字化制造提供支持。


双击
我们提供谐波减速器、行星减速器、机器人关节电机、机器人旋转执行器、RV减速器、机器人末端执行器、灵巧机器人手
 如何选择人形机器人关节电机?在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
 OMG 超紧凑型内置扭矩传感器谐波关节模组鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
 机器人领域中谐波减速器的优势在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
 谐波关节模组如何赋能仿生人形机器人发展仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。
 24V 48V 机器人关节模组:为机器人与自动化选择合适的电压在选择机器人关节模组时,电压匹配是一个关键因素,它直接影响设备的性能、安全性、兼容性和运行稳定性。机器人、伺服电机和控制器等电气部件都被设计为在特定电压范围内运行。电压不足会导致动力不足、响应缓慢,甚至无法启动;电压过高则可能烧毁电路或缩短其使用寿命。鸿磐 的标准关节模组包括两种电压:24V 和 48V。它们各自发挥独特作用,以确保机器人和自动化设备的高效运行。
 如何选择最佳机器人关节模组供应商?机器人臂在各个领域中发挥着重要作用,例如智能制造、医疗设备和航空航天。作为机器人臂的核心部件,关节模组具有结构紧凑、模块化设计、轻量化、高精度以及安全可靠等特点。这些关节模组驱动机器人臂的旋转运动,直接影响系统的运动控制质量和精度。优化关节模组的设计和性能,可以进一步提高机器人臂的运动控制精度、稳定性和响应效率,以满足不同应用场景中的严苛要求。
 十大人形机器人关节电机制造商人形机器人技术的快速发展正在推动对高性能关节电机和集成式执行器模块的需求。从谐波和行星关节模块到无框力矩电机和智能驱动系统,制造商正在开发不同的解决方案,以满足人形机器人关节的需求。但应选择哪家供应商?本文介绍来自中国和日本的10家人形机器人关节电机制造商,并比较其产品组合、技术特点、扭矩能力和应用领域,帮助机器人开发者和制造商做出更明智的采购决策。
 为什么 EtherCAT 正成为机器人关节模组的主流通信总线?为什么 EtherCAT 正成为智能机器人关节模组的主流通信解决方案?本文探讨七项关键优势,包括微秒级实时通信、分布式时钟同步、CiA 402 标准化、高带宽 PDO 传输、多轴联网、故障诊断以及成熟的开发生态系统。了解 EtherCAT 如何支持人形机器人、协作机器人和高精度自动化设备的先进控制需求。
 如何为四足机器人选择行星关节电机?选择合适的行星关节电机对于四足机器人的性能、负载能力和机动性至关重要。本指南将探讨传统足式机器人、轮足机器人、轻型敏捷机器人以及重载或防爆四足机器人的电机选型。了解如何根据额定扭矩、峰值扭矩、转速、电压和重量要求,为不同关节位置匹配 HONPINE JRM 行星关节模组。
 为什么3C自动化中的末端执行器正从气动夹爪转向电动夹爪?随着3C制造业朝着组件更薄、装配精度更高和生产线更灵活的方向发展,传统气动夹爪正面临越来越多的局限。夹持力波动、气动管路复杂、能耗高以及通信能力有限,使其越来越难以满足现代精密装配的需求。电动夹爪具备可编程力控制、灵活运动和工业通信能力,因此正成为越来越有吸引力的替代方案。本文将探讨气动夹爪的五大局限,并说明 HONPINE 电动末端执行器如何为 3C 行业的精密装配、柔性自动化和数字化制造提供支持。
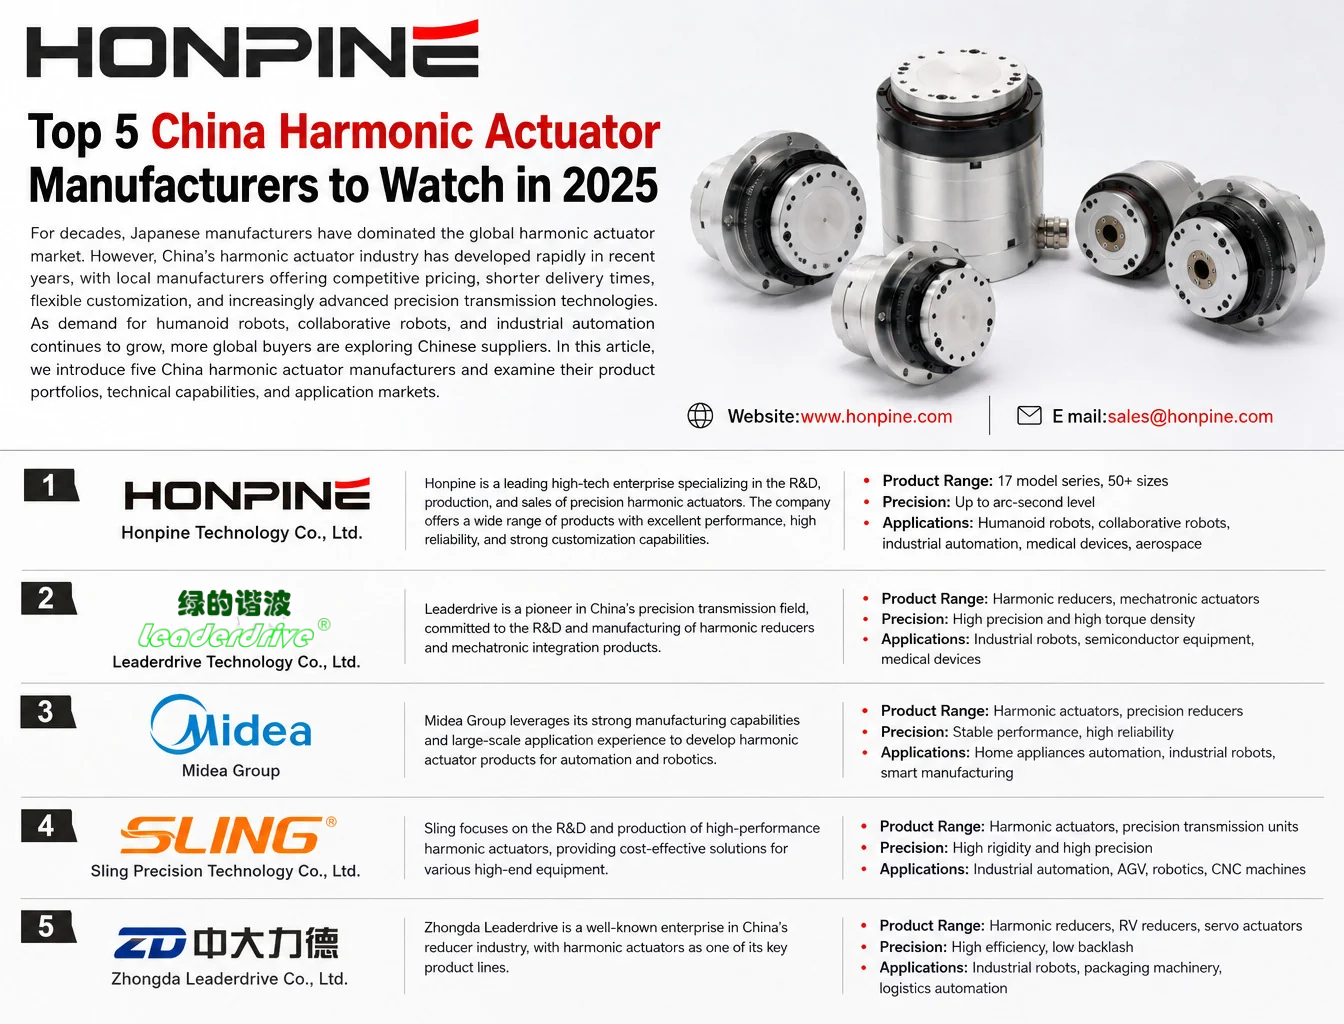
 2026年中国五大谐波执行器制造商几十年来,日本制造商在全球谐波执行器市场一直享有盛誉。然而,近年来中国谐波执行器行业发展迅速,本土制造商凭借具有竞争力的价格、更短的交货时间以及日益先进的精密传动技术不断提升竞争力。随着人形机器人、协作机器人和工业自动化的需求持续增长,越来越多的全球买家开始考察中国供应商。本文将介绍五家中国谐波执行器制造商,并探讨其产品、技术能力和应用市场。
- strain wave gearing
- strain wave
- harmonic drive
- harmonic gear
- robot joint motor
- robot joint module
- joint motor
- joint module
- honpine
- robot joint
- dexterous hand
- joint motors
- 人形机器人关节模块
- harmonic joint module
- harmonic
- planetary gear
- planetary
- dexterous hands
- robotic joint
- humanoid robot
- servo
- actuator
- 机器人关节模块供应商
- ethercat communication
- 直线执行器
- robot joint motor manufacturer
- torque motors