

DD电机伺服系统:如何理解机械共振并解决机器振动?
简介
在由DD电机、直驱力矩电机或直线电机驱动的精密设备中,工程师经常会遇到一个令人困扰的调试问题:设备在加速或恒速运行期间发生振动、出现异常噪声,或即使反复调整参数后伺服系统仍不稳定。
在许多情况下,根本原因并不只是伺服增益设置不正确。
机械结构本身可能具有与伺服控制带宽相互作用的共振频率。
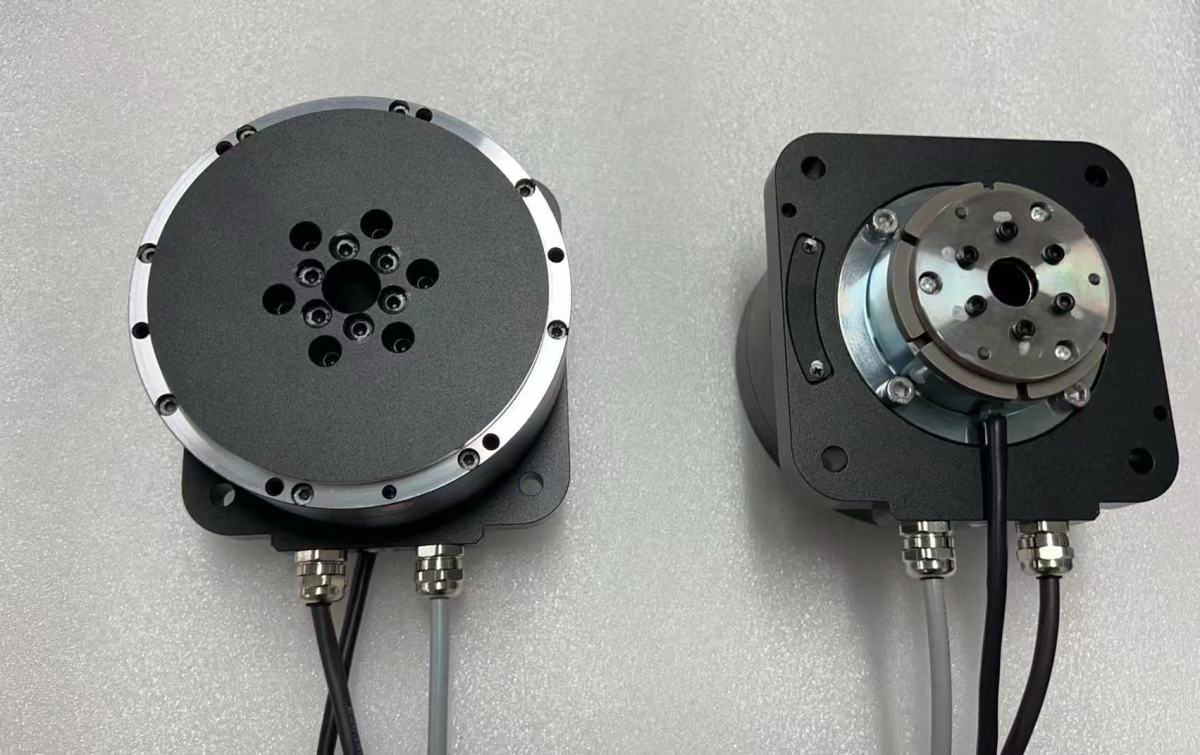
该问题在直驱运动系统中尤为重要,因为DD电机取消了电机与负载之间的传统减速箱和机械传动环节。电机直接驱动机械结构,这意味着完整伺服系统的性能高度依赖于机械刚度、运动质量、结构设计、轴承、联接条件和负载特性。
因此,成功进行DD电机伺服整定要求工程师同时考虑伺服控制器和机械系统。
伺服系统无法无限期地补偿机械强度不足或设计不佳的结构。
DD电机伺服系统中的ZERO CROSS频率是什么?
ZERO CROSS点通常与伺服系统的交叉频率相关,是分析伺服控制带宽与机械共振之间关系的重要参考。
对于许多DD电机应用,速度环交叉频率通常低于约100 Hz,但实际数值取决于电机、负载、机械结构、控制器和整定策略。
在某些应用中,直线电机系统的有效交叉频率可能更低。
因此,伺服交叉频率与机械共振频率之间的相对位置会显著影响系统稳定性。
如果机械共振远在伺服系统的可控带宽范围内发生,控制器可能能够根据系统动态特性和可用相位裕度有效补偿该扰动。
然而,当显著机械共振出现在可用控制带宽附近或之外时,仅提高伺服增益可能无法解决问题。相反,增加的增益可能会激发共振,导致振荡、振动、可闻噪声,甚至伺服不稳定。
因此,工程师不应仅通过电机扭矩、编码器分辨率或定位精度来评估DD电机。伺服带宽与机械共振之间的关系同样重要。
机械共振为何会导致DD电机振动?
当电机产生的激励与机械结构的一个或多个固有频率相互作用时,就会发生机械共振。
简化的机械模型可表示为质量-弹簧系统。
系统的固有频率主要取决于有效运动质量和结构刚度。以简化形式表示:
固有频率 ∝ √(刚度 / 质量)
这一关系提供了重要的工程启示。
提高结构刚度通常会提高固有频率,而增加有效运动质量通常会降低固有频率。
同样的原理也可以在音叉中观察到。其振动特性由材料、几何形状、质量分布和结构刚度决定。
精密设备的行为与此相似。
一旦机械结构、运动部件、轴承、安装接口和负载配置确定,设备便会自然形成一个或多个主导共振频率。
这意味着机械共振并不只是软件问题。
伺服参数会影响系统激发这些频率的强度,但其基础固有频率从根本上与机械结构相关。
机械共振与伺服带宽之间的关系
DD电机整定的关键问题并不只是设备是否存在共振频率。
几乎每个实际机械系统都具有共振模态。
更重要的问题是:
共振频率相对于伺服控制带宽位于何处?
考虑两种简化情况。
如果机械共振与有效伺服带宽充分分离,伺服控制器通常可以在不强烈激发共振的情况下运行。
但是,如果共振接近伺服交叉区域,控制器可能会与机械模态强烈相互作用。此时提高增益可能会产生更多振动,而不是改善响应。
这就是为什么在低伺服增益下看似稳定的设备,可能在工程师提高速度增益或位置增益后立即开始振动。
问题不一定是增益值“错误”。
机械系统可能只是进入了伺服控制器不再具有足够相位裕度来抑制共振的频率范围。
工程师应如何处理不同的机械共振频率?
并非所有共振问题都应采用相同的伺服整定方法。
共振频率为应优先考虑哪种解决方案提供了重要线索。
500 Hz以上的共振:数字滤波可有效处理
高频共振,尤其是远高于主要伺服带宽的共振,通常更容易通过数字滤波来解决。
例如,当机械共振发生在约500 Hz以上时,伺服驱动器的数字陷波滤波器或相关共振抑制功能可能有效。
在这些较高频率下,速度环通常不需要维持与低频区域相当的强控制能力。因此,正确配置的数字滤波器能够在保留所需低频伺服响应的同时降低共振影响。
不过,确切的滤波频率、带宽、深度和滤波器数量应通过实际频率响应测量确定,而不应为每台设备套用固定值。
过于激进的滤波可能引入不必要的相位滞后或降低系统响应性。
因此,高频滤波仍应作为结构化伺服整定流程的一部分来执行。
100 Hz以下的共振:真正的伺服整定挑战
低于约100 Hz的低频共振更加难以处理。
该频率范围与许多伺服系统的核心工作带宽重叠。在该区域直接施加较强滤波可能会干扰速度环并降低相位裕度。
结果可能是系统看似抑制了一种振动模态,同时却变得更慢或更不稳定。
因此,低频机械共振通常应首先从机械方面进行排查。
工程师不应持续修改伺服参数,而应确定机械结构为何具有如此低的固有频率。
潜在原因包括结构刚度不足、运动质量过大、安装接口柔性过高、轴承柔度、无支撑结构过长或机械连接不足。
在这些情况下,改变伺服增益可能只能转移问题,而无法解决问题。
为何应通过机械设计解决低频共振?
这是调试DD电机伺服系统时最重要的原则之一。
伺服控制器可以补偿某些机械特性,但其补偿能力有限。
当机械结构的低固有频率接近伺服交叉频率时,控制器必须在复杂的动态环境中运行。
如果工程师持续降低增益以防止振荡,系统可能会变得稳定但响应缓慢。
如果工程师提高增益以改善响应,可能会激发机械共振并增加设备振动。
这就形成了常见的整定困境:
低增益可提供稳定性但响应不足;高增益可提供更快响应但会激发机械共振。
发生这种情况时,正确的解决方案可能不是再进行一轮参数整定。
机械结构本身可能需要重新设计。
机械结构如何决定DD电机伺服性能?
DD电机将扭矩直接传递至负载,因此机械接口成为伺服系统的重要组成部分。
多项机械因素会影响直驱系统的共振特性。
结构刚度
较高的结构刚度通常会提高机械系统的固有频率,并可使机械共振与伺服工作带宽之间形成更大的间隔。
因此,对于精密设备,应在机械设计期间考虑刚度,而不应将其视为最终调试时才发现的问题。
运动质量
增加运动质量通常会降低固有频率。
这在直驱旋转台、直线平台、半导体设备、检测平台和精密自动化系统中尤为重要,因为电机可能直接加速较大的运动负载。
因此,工程师不仅应评估电机的额定扭矩,还应评估运动系统完整的惯量和质量分布。
轴承和安装条件
轴承系统和安装接口也会影响系统刚度。
即使主结构框架足够刚性,轴承支撑、电机安装接口或负载连接处刚度不足也可能产生意外的低频模态。
这就是为什么测量整机通常比单独评估电机更有意义。
负载分布和结构几何形状
长臂、悬臂结构、偏置负载或质量分布不均可能引入额外的振动模态。
在机器人定位系统、光学检测设备、晶圆搬运设备和精密旋转台中,应在初始机械设计阶段考虑这些结构特性。
为何提高伺服增益并不总能改善DD电机性能?
较高伺服增益通常与更快响应和更高扰动抑制能力相关。
然而,更高增益并不自动意味着更好的设备性能。
如果机械系统在控制带宽附近存在共振,提高增益会放大伺服控制器与机械结构之间的相互作用。
典型症状可能包括:
设备在加速和减速期间振动
可闻高频噪声
目标位置附近振荡
定位过冲
稳定时间增加
伺服跟随误差波动
提高速度增益或位置增益后出现不稳定
不应自动将这些症状解释为驱动器整定问题。
工程师应首先确定是否激发了机械共振。
这对DD电机系统尤为重要,因为电机与负载的直接连接使机械结构成为运动控制系统不可分割的一部分。
实用的DD电机伺服整定策略
结构化的整定流程可帮助工程师避免在不了解根本原因的情况下反复修改参数。
步骤1:识别共振频率
在改变伺服增益之前,应识别设备的主导共振频率。
频率响应分析、伺服驱动器诊断功能、振动测量或其他合适的测量方法均有助于定位共振。
目标是了解主导机械模态位于低频、中频还是高频。
步骤2:比较共振频率与伺服交叉频率
识别出共振频率后,将其与有效伺服带宽进行比较。
如果共振远高于主要控制带宽,数字滤波可能是合适的解决方案。
如果共振接近或低于伺服交叉区域,则应更加重视机械优化。
步骤3:仅在适当时应用滤波
对于高频共振,陷波滤波器或数字共振抑制功能通常可以提供有效的解决方案。
应根据测得的共振频率配置滤波器。
工程师应避免施加过度滤波,因为不必要的滤波会降低相位裕度和动态响应。
步骤4:针对低频共振重新评估机械结构
当共振频率非常低时,应对机械结构进行排查。
可能的改进措施包括提高结构刚度、减少不必要的运动质量、缩短无支撑结构、改善轴承支撑、加强安装接口以及优化负载路径。
目标不只是通过软件消除振动。
目标是将机械共振移至伺服系统能够更有效控制设备的频率范围。
步骤5:重新整定伺服系统
机械结构优化后,应再次调整伺服参数。
经过机械改进的系统通常能为提高控制带宽、实现更快稳定时间且不过度振动提供更好的基础。
这就是为什么机械设计和伺服整定不应被视为完全独立的工程任务。
DD电机与直线电机:为何共振可能是共同挑战
DD电机和直线电机采用不同的机械布置,但两者都可能对设备结构的动态特性高度敏感。
DD电机在负载端直接产生旋转运动,而直线电机直接产生直线力。
由于两种技术均最大限度地减少了传统机械传动部件,电机可以直接响应机械负载。
这为精密定位提供了显著优势,包括低机械传动误差、高响应性和减小与反向间隙相关的影响。
但是,这也意味着机械刚度、负载惯量、安装条件和结构共振会对整体伺服系统产生强烈影响。
因此,DD电机系统和直线电机系统都需要机械设计与伺服控制之间的紧密协同。
为何直驱系统需要机械与伺服协同设计?
直驱系统的主要优势之一是减少机械传动部件。
电机与负载之间没有传统减速箱,这可简化传动链并提高运动响应性。
然而,取消传动环节并不会消除机械动力学。
相反,直驱电机与机械结构的耦合更加直接。
这使系统级工程尤为重要。
应将电机、编码器、轴承、负载、机架、安装接口、控制器和伺服参数视为一个运动控制系统。
因此,对于高精度设备,要实现最佳性能,需要同时具备:
机械刚性强且动态设计良好的结构
以及
具有足够带宽和适当共振抑制能力的伺服系统。
任何一方都无法完全弥补另一方的不足。
哪些场景中特别需要控制机械共振?
在需要高定位精度和短稳定时间的应用中,机械共振管理尤为重要。
这些应用包括精密CNC旋转轴、半导体制造设备、晶圆搬运系统、光学检测设备、AOI系统、激光加工设备、精密旋转台、工业自动化系统和先进机器人机构。
在这些应用中,设备振动不仅会影响声学噪声。
它还会直接影响定位精度、稳定时间、检测重复性、表面质量、图像稳定性、加工质量和生产吞吐量。
例如,光学检测平台的振动会影响图像采集,而CNC旋转轴的振动会影响加工精度和表面光洁度。
所要求的定位精度和动态响应越高,机械共振就越重要。
HONPINE直驱力矩电机如何支持精密运动系统?
作为精密运动部件制造商,HONPINE开发直驱力矩电机和DD电机解决方案,适用于重视高定位精度、直接扭矩传递、紧凑集成和动态响应的应用。
然而,DD电机的性能不能脱离设备结构单独评估。
选择直驱力矩电机时,工程师应综合考虑电机扭矩、连续扭矩、峰值扭矩、转子惯量、编码器分辨率、负载惯量、结构刚度、轴承配置和所需伺服带宽。
HONPINE可从系统角度评估电机和应用需求,帮助设备制造商将直驱电机与机械负载和运动要求相匹配。
对于精密自动化、CNC、半导体设备、光学检测、机器人及其他要求严苛的运动应用,这种系统级方法可帮助工程师在扭矩、精度、动态响应和振动控制之间实现更佳平衡。
结论:解决机械共振,而不仅仅是调整伺服参数
机械共振是高性能DD电机伺服系统无法提供预期设备性能的最常见原因之一。
关键在于理解机械共振频率与伺服交叉频率之间的关系。
对于高频共振,在正确配置的情况下,数字滤波通常可以提供有效解决方案。
对于低频共振,尤其是当共振接近或与伺服控制带宽重叠时,通常应优先进行机械优化。
最重要的原则很简单:
不要期望伺服参数能够无限期补偿刚度不足的机械结构。
高性能直驱系统既需要设计良好的机械结构,也需要经过正确整定的伺服系统。
通过综合分析质量、刚度、共振频率、伺服带宽、滤波和负载特性,工程师可以超越反复试错式整定,构建更稳定、响应更快、更精确的运动系统。
对于开发精密自动化、CNC、半导体、检测、机器人及其他先进运动系统的设备制造商而言,选择合适的DD电机或直驱力矩电机仅仅是开始。最终性能来自于将电机、机械结构、编码器、控制器和伺服参数作为一个集成系统进行匹配。
阅读更多
进一步了解鸿磐的故事以及与精密传动相关的行业趋势。
 如何选择人形机器人关节电机?在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
 OMG 超紧凑型内置扭矩传感器谐波关节模组鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
 机器人领域中谐波减速器的优势在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
 谐波关节模组如何赋能仿生人形机器人发展仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。
 24V 48V 机器人关节模组:为机器人与自动化选择合适的电压在选择机器人关节模组时,电压匹配是一个关键因素,它直接影响设备的性能、安全性、兼容性和运行稳定性。机器人、伺服电机和控制器等电气部件都被设计为在特定电压范围内运行。电压不足会导致动力不足、响应缓慢,甚至无法启动;电压过高则可能烧毁电路或缩短其使用寿命。鸿磐 的标准关节模组包括两种电压:24V 和 48V。它们各自发挥独特作用,以确保机器人和自动化设备的高效运行。
 回程间隙 ≤ 1 Arcmin:鸿磐 RV减速器助力微纳焊接机器人提升生产效率采用兼具高精度、高刚性和高可靠性的RV减速器作为底层支撑,可提升焊接机械的市场竞争力。选用配备 鸿磐 RV减速器的机器人手臂,有助于提升焊接质量并延长机械设备的使用寿命。
 如何选择最佳机器人关节模组供应商?机器人臂在各个领域中发挥着重要作用,例如智能制造、医疗设备和航空航天。作为机器人臂的核心部件,关节模组具有结构紧凑、模块化设计、轻量化、高精度以及安全可靠等特点。这些关节模组驱动机器人臂的旋转运动,直接影响系统的运动控制质量和精度。优化关节模组的设计和性能,可以进一步提高机器人臂的运动控制精度、稳定性和响应效率,以满足不同应用场景中的严苛要求。
 DD电机伺服系统:如何理解机械共振并解决机器振动?本文介绍了直驱运动系统中DD电机伺服调试、机械共振与伺服带宽之间的关系。文章分析了为何即使反复调整伺服参数,仍可能出现振动和不稳定现象,并说明了机械刚度、运动质量、轴承状况、负载分布和结构几何形状如何影响共振频率。文章还比较了高频和低频共振的应对方法,说明了数字陷波滤波何时能够发挥作用,并为使用DD电机、直驱力矩电机和直线电机的工程师提供了实用的调试策略。
 适用于机器人肘部的高精度谐波传动机器人关节执行器解决方案机器人肘关节在手臂屈曲、姿态调整和末端执行器定位中发挥着关键作用。随着人形机器人、协作机器人和机械臂的能力不断提升,肘部执行器需要在日益有限的安装空间内提供高扭矩和精准运动。高精度谐波传动机器人关节执行器将谐波减速器、电机、编码器、制动器和驱动系统集成于紧凑单元中,具有低背隙、高刚性、高扭矩密度和精准运动控制等特点。本文中,HONPINE 将介绍三款适用于机器人肘部应用的关节执行器系列,满足尺寸、扭矩、速度、精度和集成度等不同需求。
 适用于化工巡检四足机器人的防爆机器人关节解决方案:峰值扭矩高达 500 N·m 的行星关节执行器在石油化工、矿山、电力及其他危险环境中,巡检机器人正从简单监测向工具操作、设备检查和应急响应等实际作业发展。这一转变对机器人关节执行器提出了更高要求,尤其是在防爆性能、扭矩输出、热管理、环境耐受性和移动能力方面。HONPINE 的防爆机器人关节执行器专为四足巡检机器人及其他危险环境机器人平台设计,集成高负载行星传动、防爆设计和可靠的运动性能。该解决方案每个关节的峰值扭矩最高可达 500 N·m,提供可选 IP67 防护等级,并通过 Ex db IIB T4 Gb 认证,旨在支持高风险工业环境中的严苛机器人应用。
 用于AGV轮毂电机的行星驱动执行器:解决扭矩、转弯半径和驱动集成挑战大家好,我是HONPINE技术总监Theodore Li。今天,我想探讨行星驱动执行器如何解决AGV轮毂电机系统中的实际挑战。AGV和AMR需要足够的车轮扭矩,以满足重载启动、加速、爬坡和频繁换向的需求,同时驱动系统必须保持紧凑,以适应有限的底盘空间。行星驱动执行器将电机与行星减速机构相结合,将电机的高速输出转换为车轮所需的低速高扭矩运动。本文将探讨行星驱动执行器与AGV轮毂电机之间的关系,包括扭矩、传动比、车轮直径、爬坡能力、转弯半径、直驱系统和谐波驱动执行器。


双击
我们提供谐波减速器、行星减速器、机器人关节电机、机器人旋转执行器、RV减速器、机器人末端执行器、灵巧机器人手
 如何选择人形机器人关节电机?在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
 OMG 超紧凑型内置扭矩传感器谐波关节模组鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
 机器人领域中谐波减速器的优势在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
 谐波关节模组如何赋能仿生人形机器人发展仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。
 24V 48V 机器人关节模组:为机器人与自动化选择合适的电压在选择机器人关节模组时,电压匹配是一个关键因素,它直接影响设备的性能、安全性、兼容性和运行稳定性。机器人、伺服电机和控制器等电气部件都被设计为在特定电压范围内运行。电压不足会导致动力不足、响应缓慢,甚至无法启动;电压过高则可能烧毁电路或缩短其使用寿命。鸿磐 的标准关节模组包括两种电压:24V 和 48V。它们各自发挥独特作用,以确保机器人和自动化设备的高效运行。
 如何选择最佳机器人关节模组供应商?机器人臂在各个领域中发挥着重要作用,例如智能制造、医疗设备和航空航天。作为机器人臂的核心部件,关节模组具有结构紧凑、模块化设计、轻量化、高精度以及安全可靠等特点。这些关节模组驱动机器人臂的旋转运动,直接影响系统的运动控制质量和精度。优化关节模组的设计和性能,可以进一步提高机器人臂的运动控制精度、稳定性和响应效率,以满足不同应用场景中的严苛要求。
 DD电机伺服系统:如何理解机械共振并解决机器振动?本文介绍了直驱运动系统中DD电机伺服调试、机械共振与伺服带宽之间的关系。文章分析了为何即使反复调整伺服参数,仍可能出现振动和不稳定现象,并说明了机械刚度、运动质量、轴承状况、负载分布和结构几何形状如何影响共振频率。文章还比较了高频和低频共振的应对方法,说明了数字陷波滤波何时能够发挥作用,并为使用DD电机、直驱力矩电机和直线电机的工程师提供了实用的调试策略。
 适用于机器人肘部的高精度谐波传动机器人关节执行器解决方案机器人肘关节在手臂屈曲、姿态调整和末端执行器定位中发挥着关键作用。随着人形机器人、协作机器人和机械臂的能力不断提升,肘部执行器需要在日益有限的安装空间内提供高扭矩和精准运动。高精度谐波传动机器人关节执行器将谐波减速器、电机、编码器、制动器和驱动系统集成于紧凑单元中,具有低背隙、高刚性、高扭矩密度和精准运动控制等特点。本文中,HONPINE 将介绍三款适用于机器人肘部应用的关节执行器系列,满足尺寸、扭矩、速度、精度和集成度等不同需求。
 适用于化工巡检四足机器人的防爆机器人关节解决方案:峰值扭矩高达 500 N·m 的行星关节执行器在石油化工、矿山、电力及其他危险环境中,巡检机器人正从简单监测向工具操作、设备检查和应急响应等实际作业发展。这一转变对机器人关节执行器提出了更高要求,尤其是在防爆性能、扭矩输出、热管理、环境耐受性和移动能力方面。HONPINE 的防爆机器人关节执行器专为四足巡检机器人及其他危险环境机器人平台设计,集成高负载行星传动、防爆设计和可靠的运动性能。该解决方案每个关节的峰值扭矩最高可达 500 N·m,提供可选 IP67 防护等级,并通过 Ex db IIB T4 Gb 认证,旨在支持高风险工业环境中的严苛机器人应用。
 用于AGV轮毂电机的行星驱动执行器:解决扭矩、转弯半径和驱动集成挑战大家好,我是HONPINE技术总监Theodore Li。今天,我想探讨行星驱动执行器如何解决AGV轮毂电机系统中的实际挑战。AGV和AMR需要足够的车轮扭矩,以满足重载启动、加速、爬坡和频繁换向的需求,同时驱动系统必须保持紧凑,以适应有限的底盘空间。行星驱动执行器将电机与行星减速机构相结合,将电机的高速输出转换为车轮所需的低速高扭矩运动。本文将探讨行星驱动执行器与AGV轮毂电机之间的关系,包括扭矩、传动比、车轮直径、爬坡能力、转弯半径、直驱系统和谐波驱动执行器。
 如何为人形机器人选择可靠的机器人关节电机制造商?在开发人形机器人及其他先进机器人系统时,选择可靠的机器人关节电机制造商是关键步骤。机器人关节必须在紧凑的结构内平衡扭矩、速度、精度、扭矩密度、热性能、反馈、机械刚度和长期可靠性。因此,对于B2B机器人企业而言,供应商评估不应仅限于产品数据表,还应考虑工程能力、制造产能、关节集成、测试和量产可扩展性。在本文中,HONPINE创始人Allen Li将介绍选择机器人关节电机制造商时需要考虑的关键因素,以及集成式谐波机器人关节技术如何支持人形机器人开发。