

如何为人形机器人选择可靠的机器人关节电机制造商?
随着人形机器人从研究实验室迈向商业部署,机器人制造商面临的挑战远不止选择合适的电机或减速箱。每个机器人关节的性能都会直接影响机器人的扭矩输出、运动精度、动态响应、能耗和整体可靠性。
因此,对于机器人开发商而言,选择机器人关节电机制造商并不仅仅是比较扭矩规格。一家可靠的供应商需要提供稳定的关节性能、工程支持、制造能力、定制能力以及长期规模化生产能力。
当项目需要OEM、ODM或JDM合作时,这一点尤为重要,因为关节供应商可能成为机器人制造商产品开发和供应链的重要组成部分。
HONPINE专注于一体化机器人关节模组的研发和制造,为人形机器人、机械臂、协作机器人及其他先进机器人系统提供运动解决方案。
可靠的机器人关节电机制造商应具备哪些条件?
机器人关节电机是一种高度集成的运动部件。根据产品架构,它可能集成电机、精密减速机构、编码器、驱动电子设备、通信接口、制动器、扭矩传感以及其他控制或安全功能。
这意味着,不能仅通过额定扭矩等单一参数来评估供应商的能力。
对于B2B机器人项目,更完整的评估应包括五个方面:工程能力、产品性能、制造能力、定制能力和商业化扩展能力。
在这五个方面均具备强大能力的供应商,能够提供的价值远高于仅供应标准电机的制造商。
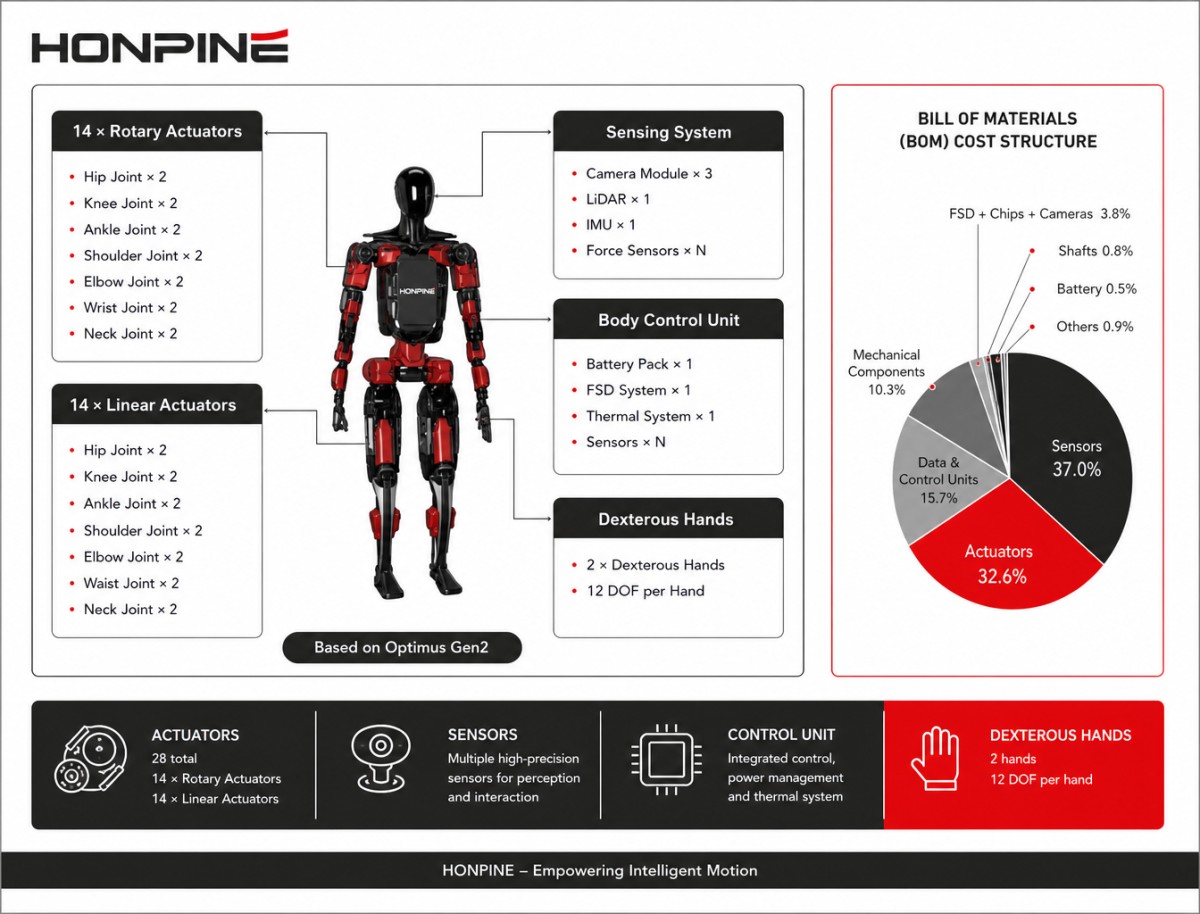
适用于人形机器人的一体化机器人关节电机设计
人形机器人需要将多个紧凑型关节集成到相对较小的机身结构中。肩、肘、腕、髋、膝和踝关节均具有不同的机械要求。
一体化机器人关节电机可将电机、精密传动装置、编码器和控制部件集成为单个紧凑组件。这可简化机械集成,并减少机器人制造商所需的外部部件数量。
例如,人形机器人关节可能需要在保持有限外径的同时提供高扭矩。与此同时,关节必须提供准确的位置反馈,并快速响应机器人控制器的指令。
当机器人制造商希望缩短机械开发时间并简化整体关节架构时,这些功能的集成尤具价值。
然而,集成不应意味着牺牲灵活性。不同机器人关节可能需要不同的扭矩范围、减速比、编码器配置、通信协议、制动系统或安全功能。
因此,有能力的机器人关节电机制造商应能够提供多种关节配置,而非单一固定产品。
为什么谐波传动对机器人关节电机很重要?
对于许多紧凑型机器人关节,谐波传动兼具高减速比、低背隙、紧凑尺寸和高扭矩密度等优势。
这些特性在机械臂、人形机器人、协作机器人和精密自动化系统中尤为实用。
在机器人关节中,背隙会直接影响电机运动与输出运动之间的关系。当机器人改变运动方向时,过大的机械间隙会降低定位精度,并使精确运动控制更加困难。
谐波齿轮机器人关节电机可在紧凑结构中实现高减速比,同时减小这种机械间隙。
对于关节尺寸和重量至关重要的应用,这一点尤其有价值,因为执行器必须提供足够的扭矩,同时避免不必要地增加机器人结构的质量。
机器人关节电机性能必须在系统层面进行评估
专业的机器人关节电机规格不应仅按扭矩进行评估。
例如,一个关节可能具有足够的峰值扭矩,但如果其连续运行时的热性能不足,仍可能无法满足机器人的要求。
同样,如果未妥善控制传动背隙、扭转变形、机械刚度或控制响应,高分辨率编码器并不能自动保证高定位精度。
因此,机器人制造商应评估:
额定扭矩、峰值扭矩、转速、减速比、背隙、扭转刚度、编码器分辨率、热性能、机械强度、通信接口和控制响应。
这些参数之间的关系决定了关节在机器人内部的实际表现。
编码器配置对机器人关节控制至关重要
在选择机器人关节电机制造商时,编码器系统是另一个重要因素。
电机侧编码器可为电机控制和磁场定向控制提供高速反馈,而输出侧编码器可直接监测关节输出端的位置。
对于高性能机器人关节,双编码器架构可提供更全面的反馈,因为控制器可以同时监测电机侧和输出侧的运动。
这对于需要精确定位、运动补偿、可反驱性评估或高级关节控制的应用具有价值。
根据机器人架构的不同,制造商还可能需要绝对值编码器、多圈位置反馈或定制化编码器配置。
因此,在评估机器人关节电机供应商时,重要的不仅是询问“编码器是多少位?”,还应了解编码器安装在哪里,以及其在控制系统中发挥何种作用。
扭矩密度对人形机器人关节电机至关重要
人形机器人对执行器重量高度敏感。
安装在肩部或腿部的执行器不仅会增加自身重量,其质量也会成为下游关节必须移动的负载的一部分。
这会在整个机器人中形成级联效应。
例如,增加肩部执行器的质量会增大肘部和腕部的负载。增加腿部关节的质量则会影响其下方关节的动态要求。
这正是扭矩密度成为人形机器人关节电机重要设计参数的原因。
高扭矩密度执行器能够提供所需的关节扭矩,同时有助于机器人保持相对紧凑且轻量化的机械结构。
因此,服务于人形机器人开发商的机器人关节电机制造商不仅需要考虑输出扭矩,还需考虑执行器直径、长度、质量、热容量及机械集成。
不同机器人关节需要不同的执行器设计
人形机器人并不需要在每个轴上采用相同的关节电机规格。
腕部通常优先考虑紧凑性、低背隙、低惯量和精确位置控制。
肘部需要更高扭矩,同时仍要保持相对紧凑的结构。
肩部必须承受更大的下游惯量,可能需要显著更高的扭矩和刚度。
髋部和膝部的要求更高,因为它们承担身体支撑、行走、加速、减速和动态平衡等功能。
因此,专业的机器人关节电机制造商应能够提供覆盖不同扭矩和尺寸要求的关节执行器系列。
这种方法使机器人制造商能够优化每个关节,而不是为整个机器人选择尺寸过大的执行器。
从机器人关节模组到完整人形机器人
对于B2B机器人客户而言,另一个重要考量是供应商的工程服务范围。
供应商可能仅提供单个电机。
另一家供应商可能提供电机及精密减速器。
能力更强的机器人制造商可提供一体化关节模组,并支持将其集成至机械臂或完整人形机器人中。
这种差异会显著影响项目开发。
开发人形机器人的公司可能需要多个层面的支持,包括:
关节执行器设计
机械集成
电机和传动装置选型
编码器配置
驱动和通信接口
关节控制
机械臂集成
人形机器人硬件
原型制造
批量生产
当这些能力集中于同一工程组织内时,机械、电气和控制团队之间的沟通将更加高效。
机器人关节电机的OEM、ODM和JDM合作
大型机器人项目通常不只是采购标准产品。
机器人制造商可能拥有自己的机械架构,并需要定制化关节电机。
在OEM项目中,供应商可根据客户的规格、品牌和生产要求制造产品。
在ODM项目中,供应商可投入更多设计和工程能力,开发满足客户功能要求的产品。
在JDM项目中,双方可共同参与产品开发,将客户的应用知识与供应商的硬件工程和制造能力相结合。
对于人形机器人,JDM尤其具有价值,因为关节执行器与机器人的机械架构紧密相关。
关节直径、输出轴、安装接口、编码器、线缆布线、扭矩范围、热管理和通信系统都可能需要与机器人的整体设计相协调。
因此,具备定制和工程能力的机器人关节电机制造商能够成为开发合作伙伴,而不只是部件供应商。
制造能力对机器人关节电机供应商至关重要
工程性能只是供应商评估的一部分。
一旦机器人关节进入商业化生产阶段,制造一致性同样重要。
供应商应对关键制造工艺、装配、测试、质量控制和产能具备充分的管控能力。
对于B2B客户而言,以下问题尤为重要:
制造商能否生产所需的数量?
原型生产能否顺利过渡到批量生产?
能否在多个生产批次中保持产品一致性?
供应商是否拥有自己的制造设施?
是否拥有用于关节模组的专用测试设备?
当机器人项目进入商业化阶段时,产能能否扩展?
这些问题对于人形机器人尤其重要,因为一旦机器人平台从原型开发进入商业部署,生产需求可能会迅速增长。
HONPINE的制造与研发能力
HONPINE拥有约400名员工,其中包括约50名硬件研发工程师和90名软件开发工程师。
公司拥有自己的制造设施,制造面积超过10,000平方米,并配备约150名生产员工。
硬件工程、软件开发和内部制造的结合,使HONPINE能够将机器人关节开发视为完整的运动控制系统,而非孤立的电机部件。
HONPINE已生产超过300,000个关节模组,过去三年生产的人形机器人超过1,200套,机器人总产量超过3,000套。
这些生产能力为机器人关节模组和完整机器人系统提供了丰富经验。
从原型验证到批量生产
部件供应商与战略机器人合作伙伴之间最重要的区别之一,是能否支持完整的产品生命周期。
典型的机器人项目可能经历多个阶段:
概念设计 → 关节选型 → 原型开发 → 工程验证 → 机器人集成 → 小批量试产 → 批量生产
在每个阶段,需求都可能发生变化。
在原型阶段,灵活性和工程响应可能更为重要。
在验证阶段,可靠性、热性能、控制兼容性和机械耐久性变得至关重要。
在批量生产阶段,制造一致性、质量控制、交付能力和成本优化变得越来越重要。
能够支持所有这些阶段的机器人关节电机制造商,可显著降低机器人开发商的供应链和工程风险。
服务国际机器人客户
全球机器人项目还需要高效的国际沟通。
HONPINE具备服务海外客户的经验,工程和销售团队能够使用英语与国际客户沟通。
其现有客户群包括中国及海外市场的领先企业和组织,包括中国移动、阿里巴巴、国家电网、Amazon、CERN、WSP、Vingroup和Samsung。
对于国际机器人开发商而言,这种经验可简化技术沟通、产品规格确认、工程协调和商业项目管理。
构建长期机器人关节电机供应链
人形机器人正迈向供应链稳定性日益重要的阶段。
机器人制造商最初可能仅需要数十或数百个关节模组用于开发和测试。一旦平台进入商业部署,需求可能显著增长。
这意味着,供应商选择不仅应考虑当前原型需求,还应考虑未来的生产扩展能力。
可靠的机器人关节电机制造商应能够支持:
原型数量 → 小批量生产 → 试产 → 批量生产 → 产能扩展
随着机器人平台不断演进,供应商还应能够持续进行产品优化。
例如,第二代关节可能需要更低重量、更高扭矩密度、改进的热性能、更好的反馈或新的通信架构。
长期工程合作关系可使双方共同开发这些改进,而不是迫使机器人制造商在每一代产品中重新建立供应链。
超越硬件:协同式软硬件模式
人形机器人需要硬件与软件之间的紧密协同。
关节模组负责运动的物理执行,而高层软件决定机器人如何理解环境、作出决策、规划任务并与用户交互。
因此,有效的合作模式不一定要求一家供应商提供机器人技术栈的每一层。
以硬件为核心的制造商可提供完整的机器人硬件平台和基础关节控制软件,而机器人开发商则贡献其在高层AI、感知、导航、任务规划和特定应用算法方面的专业能力。
这种互补模式可使双方专注于各自最擅长的技术能力。
应向机器人关节电机制造商询问哪些问题?
在选择供应商之前,机器人制造商应评估的不只是产品数据表。
重要问题包括:
供应商是否拥有自己的研发团队?
能否根据机器人的机械架构定制关节电机?
是否拥有自己的制造设施?
现有产量是多少?
能否支持原型开发和批量生产?
可提供哪些编码器和通信选项?
能否提供OEM、ODM或JDM合作?
是否具备完整机器人系统经验?
其工程团队能否与国际客户进行有效沟通?
这些问题能够更全面地判断供应商是否可以支持长期机器人项目。
为什么选择HONPINE作为机器人关节电机制造商?
HONPINE的核心专长集中于一体化机器人关节模组,并拥有精密传动、电机系统、编码器反馈、驱动技术、控制软件和机器人硬件集成能力。
HONPINE并非仅专注于供应标准电机,而是致力于提供可适应不同机器人架构的运动解决方案。
其产品能力覆盖单个关节模组、灵巧手、7自由度机械臂及完整人形机器人。
这种更广泛的产品经验有助于HONPINE理解关节执行器与完整机器人系统之间的关系。
对于开发人形机器人、协作机器人、工业机械臂或其他先进机器人平台的客户,HONPINE可支持从定制关节开发到OEM、ODM和JDM制造合作的项目。
结论
对于开发新机器人平台的任何机器人公司而言,选择机器人关节电机制造商是一项战略性决策。
合适的供应商应提供的不只是高扭矩或紧凑型电机,还应结合机器人关节工程、精密传动、编码器与控制技术、制造能力、定制能力、质量管理和生产扩展能力。
尤其对于人形机器人,开发不同关节配置、优化扭矩密度、集成反馈和控制系统以及扩大生产规模的能力,会直接影响最终机器人的竞争力。
HONPINE将一体化关节模组开发与内部研发和制造能力相结合,支持客户从关节级工程到机器人系统开发及批量生产。
阅读更多
进一步了解鸿磐的故事以及与精密传动相关的行业趋势。
 如何选择人形机器人关节电机?在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
 OMG 超紧凑型内置扭矩传感器谐波关节模组鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
 机器人领域中谐波减速器的优势在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
 谐波关节模组如何赋能仿生人形机器人发展仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。
 24V 48V 机器人关节模组:为机器人与自动化选择合适的电压在选择机器人关节模组时,电压匹配是一个关键因素,它直接影响设备的性能、安全性、兼容性和运行稳定性。机器人、伺服电机和控制器等电气部件都被设计为在特定电压范围内运行。电压不足会导致动力不足、响应缓慢,甚至无法启动;电压过高则可能烧毁电路或缩短其使用寿命。鸿磐 的标准关节模组包括两种电压:24V 和 48V。它们各自发挥独特作用,以确保机器人和自动化设备的高效运行。
 回程间隙 ≤ 1 Arcmin:鸿磐 RV减速器助力微纳焊接机器人提升生产效率采用兼具高精度、高刚性和高可靠性的RV减速器作为底层支撑,可提升焊接机械的市场竞争力。选用配备 鸿磐 RV减速器的机器人手臂,有助于提升焊接质量并延长机械设备的使用寿命。
 如何选择最佳机器人关节模组供应商?机器人臂在各个领域中发挥着重要作用,例如智能制造、医疗设备和航空航天。作为机器人臂的核心部件,关节模组具有结构紧凑、模块化设计、轻量化、高精度以及安全可靠等特点。这些关节模组驱动机器人臂的旋转运动,直接影响系统的运动控制质量和精度。优化关节模组的设计和性能,可以进一步提高机器人臂的运动控制精度、稳定性和响应效率,以满足不同应用场景中的严苛要求。
 如何为人形机器人选择可靠的机器人关节电机制造商?在开发人形机器人及其他先进机器人系统时,选择可靠的机器人关节电机制造商是关键步骤。机器人关节必须在紧凑的结构内平衡扭矩、速度、精度、扭矩密度、热性能、反馈、机械刚度和长期可靠性。因此,对于B2B机器人企业而言,供应商评估不应仅限于产品数据表,还应考虑工程能力、制造产能、关节集成、测试和量产可扩展性。在本文中,HONPINE创始人Allen Li将介绍选择机器人关节电机制造商时需要考虑的关键因素,以及集成式谐波机器人关节技术如何支持人形机器人开发。
 轻量化人形机器人始于精密传动随着人形机器人从实验原型走向实际应用,轻量化设计、能效、运动性能和长期可靠性正变得日益重要。这些挑战的核心在于精密传动。从谐波减速器和轻量化机器人关节到一体化开发套件,每个核心组件的设计都直接影响人形机器人的整体性能。本文中,HONPINE 创始人 Allen Li 分享了他对精密传动技术如何支持轻量化人形机器人发展,以及 HONPINE 如何将其专业能力从谐波减速器拓展至轻量化机器人关节和一体化机器人解决方案的见解。
 用于半导体设备的谐波旋转执行器:精密运动、空心轴设计和 FOC 控制大家好,我是 HONPINE 技术总监 Theodore Li。在半导体制造设备中,旋转运动并不只是让机构转动那么简单。有限的安装空间、线缆和管路布置、低速稳定性、精确定位以及可连续调节的运动轨迹,都会影响设备性能。这正是谐波旋转执行器正成为半导体设备重要运动解决方案的原因。在本文中,我将基于我们在设备开发、顶置运输、晶圆搬运、清洗和晶体生长应用方面的经验,探讨谐波传动、基于 FOC 的电机控制、编码器反馈、大中空轴设计和灵活机械接口如何协同满足实际的半导体运动需求。
 用于微创手术机器人的微型谐波传动装置微创手术机器人需要高度紧凑的传动系统,能够在极其有限的机械空间内实现精准运动。随着机器人器械变得更小巧、更灵活,传统传动架构可能面临尺寸、腱索弹性、摩擦、滞后和机械集成等方面的挑战。微型谐波传动装置可提供一种潜在解决方案:在较小的机械空间内实现高减速比精密传动、低背隙和紧凑尺寸。本文将介绍微型谐波传动为何适用于手术机器人,对比外置腱索驱动与末端传动架构,并探讨 HONPINE 的 CSF-mini 微型谐波减速器在紧凑型机器人关节、柔性机器人器械及其他精密机构中的关键工程考量。



双击
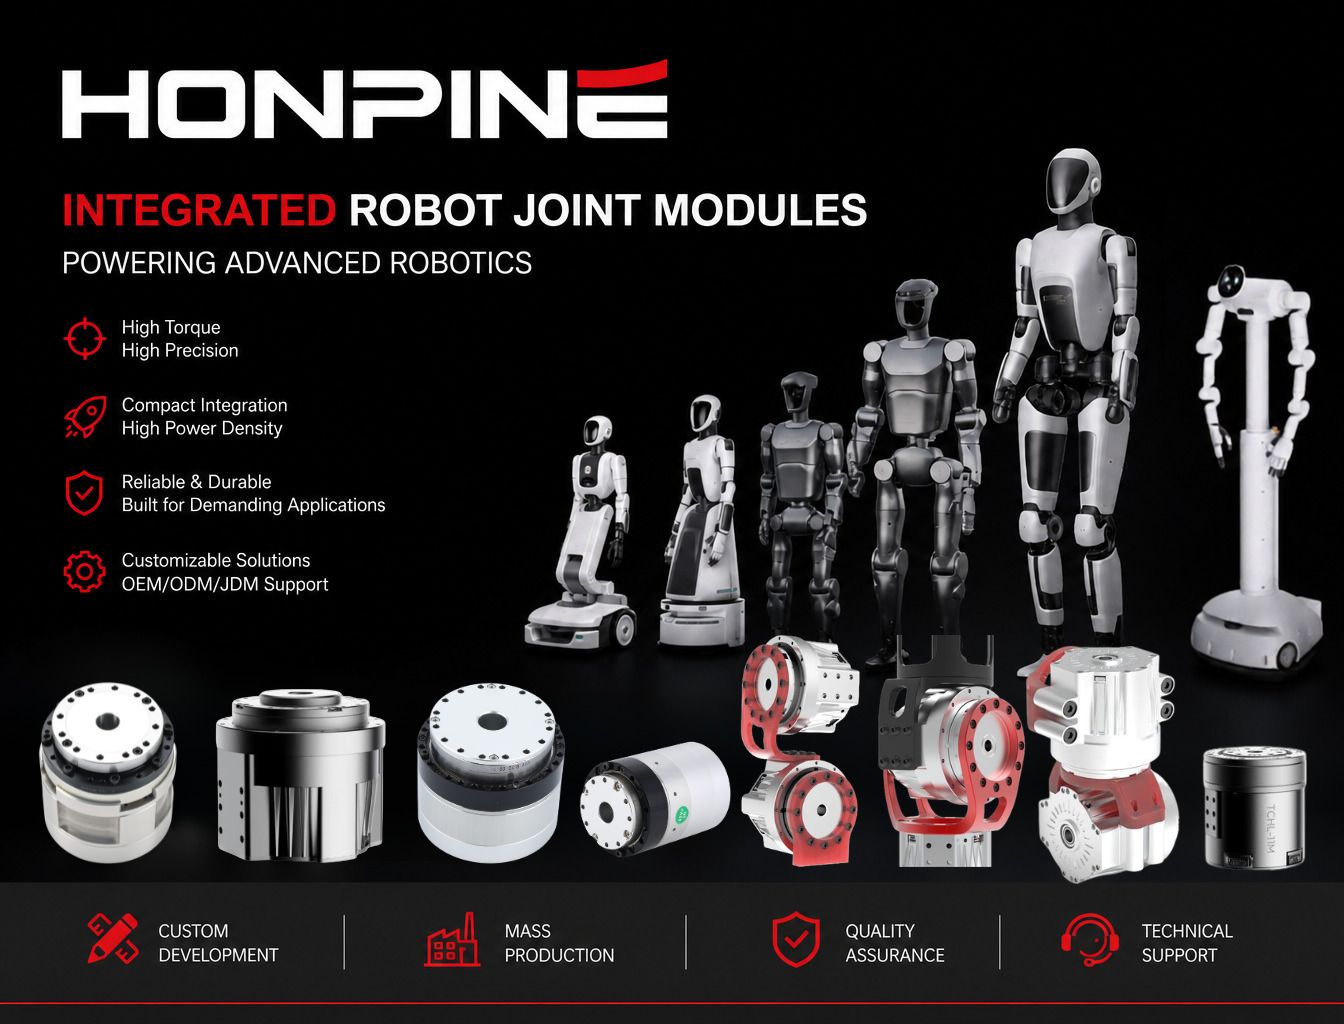
我们提供谐波减速器、行星减速器、机器人关节电机、机器人旋转执行器、RV减速器、机器人末端执行器、灵巧机器人手
 如何选择人形机器人关节电机?在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
 OMG 超紧凑型内置扭矩传感器谐波关节模组鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
 机器人领域中谐波减速器的优势在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
 谐波关节模组如何赋能仿生人形机器人发展仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。
 24V 48V 机器人关节模组:为机器人与自动化选择合适的电压在选择机器人关节模组时,电压匹配是一个关键因素,它直接影响设备的性能、安全性、兼容性和运行稳定性。机器人、伺服电机和控制器等电气部件都被设计为在特定电压范围内运行。电压不足会导致动力不足、响应缓慢,甚至无法启动;电压过高则可能烧毁电路或缩短其使用寿命。鸿磐 的标准关节模组包括两种电压:24V 和 48V。它们各自发挥独特作用,以确保机器人和自动化设备的高效运行。
 如何选择最佳机器人关节模组供应商?机器人臂在各个领域中发挥着重要作用,例如智能制造、医疗设备和航空航天。作为机器人臂的核心部件,关节模组具有结构紧凑、模块化设计、轻量化、高精度以及安全可靠等特点。这些关节模组驱动机器人臂的旋转运动,直接影响系统的运动控制质量和精度。优化关节模组的设计和性能,可以进一步提高机器人臂的运动控制精度、稳定性和响应效率,以满足不同应用场景中的严苛要求。
 如何为人形机器人选择可靠的机器人关节电机制造商?在开发人形机器人及其他先进机器人系统时,选择可靠的机器人关节电机制造商是关键步骤。机器人关节必须在紧凑的结构内平衡扭矩、速度、精度、扭矩密度、热性能、反馈、机械刚度和长期可靠性。因此,对于B2B机器人企业而言,供应商评估不应仅限于产品数据表,还应考虑工程能力、制造产能、关节集成、测试和量产可扩展性。在本文中,HONPINE创始人Allen Li将介绍选择机器人关节电机制造商时需要考虑的关键因素,以及集成式谐波机器人关节技术如何支持人形机器人开发。
 轻量化人形机器人始于精密传动随着人形机器人从实验原型走向实际应用,轻量化设计、能效、运动性能和长期可靠性正变得日益重要。这些挑战的核心在于精密传动。从谐波减速器和轻量化机器人关节到一体化开发套件,每个核心组件的设计都直接影响人形机器人的整体性能。本文中,HONPINE 创始人 Allen Li 分享了他对精密传动技术如何支持轻量化人形机器人发展,以及 HONPINE 如何将其专业能力从谐波减速器拓展至轻量化机器人关节和一体化机器人解决方案的见解。
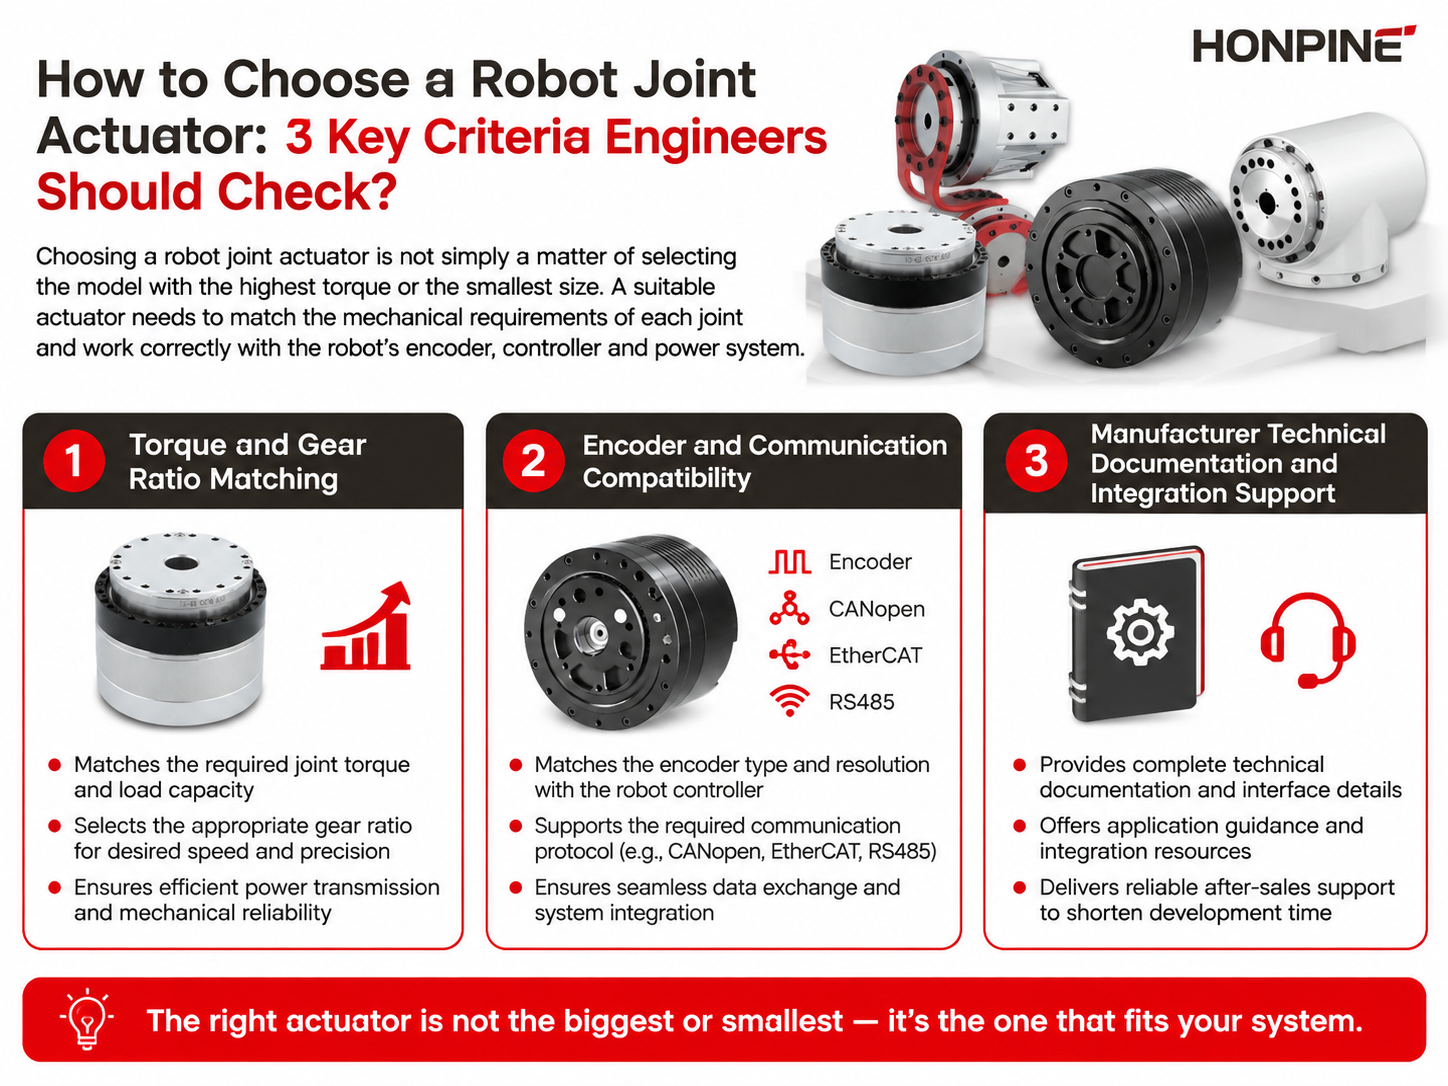
 如何选择机器人关节执行器:工程师应检查的 3 项关键标准?选择机器人关节执行器是一项工程决策,不仅影响扭矩和运动性能,还影响控制稳定性、机械集成和开发时间。对于工业机器人、协作机器人、人形机器人及其他机器人系统,合适的执行器必须满足各关节的实际需求,同时与机器人的电机、编码器、控制器、通信网络和电源架构兼容。本文将介绍工程师在选择机器人关节执行器时应评估的三项关键标准:扭矩与减速比匹配、编码器与通信兼容性,以及制造商的技术文档和工程支持。
 户外机器人关节解决方案:带内置扭矩传感器的谐波关节模组大家好,我是 HONPINE 的技术总监 Theodore Li。随着机器人走出受控的工厂环境,户外机器人应用对机器人关节设计提出了新的要求。雨水、灰尘、湿度、温度波动、低温条件以及不可预测的外部载荷,都会影响机器人关节在现场的性能。在这些环境中,关节不仅需要提供精准旋转,还需要具备可靠的扭矩反馈、适当的环境防护、在温度变化下的稳定运行能力以及实用的机械集成。在本文中,我将基于我们在太阳能板安装、建筑和清洁机器人等户外机器人应用方面的经验,介绍户外机器人关节解决方案背后的关键工程考量,包括谐波关节模组、内置扭矩传感器、IP65 防护、低温润滑、线缆出口防护和机械集成。
 焊接变位机用RV减速器:重载焊接应用的选型与扭矩计算为焊接变位机选择合适的RV减速器,不能仅根据减速器与工件重量进行匹配。重载焊接变位机必须在加速、减速和换向过程中提供足够的输出扭矩、高扭转刚度、稳定的低速旋转、精确定位以及可靠性能。本文通过计算输出转速、减速比、工件惯量、重力负载扭矩、加速扭矩、电机扭矩和峰值扭矩,说明如何为焊接变位机选择RV减速器和伺服电机。同时,采用一个500 kg焊接变位机的实际案例,展示这些参数如何影响RV减速器的选型。
- harmonic gear
- harmonic transmission
- robot joint motor
- robot joint module
- joint motor
- joint module
- honpine
- precision transmission
- robot joint
- joint motors
- harmonic
- small
- harmonic gear robotic
- 90
- dexterous hands
- robotic joint
- humanoid robot
- actuator
- robot joint motors
- joint actuator
- joint actuators
- robot joint motor manufacturer
- robotic arm
- integrated joint module
- 机器人关节电机