

适用于机器人肘部的高精度谐波传动机器人关节执行器解决方案
机器人肘关节是连接上臂和前臂的关键运动关节,主要负责手臂屈伸、姿态调整以及末端执行器位置变化。在人形机器人、协作机器人和机械臂中,肘关节不仅要承受前臂和末端执行器负载产生的扭矩,还必须在有限的安装空间内实现高精度、快速且稳定的运动。因此,肘关节的结构尺寸、输出扭矩、定位精度、刚度、背隙和动态响应直接影响机器人手臂的运动范围、控制精度和作业能力。
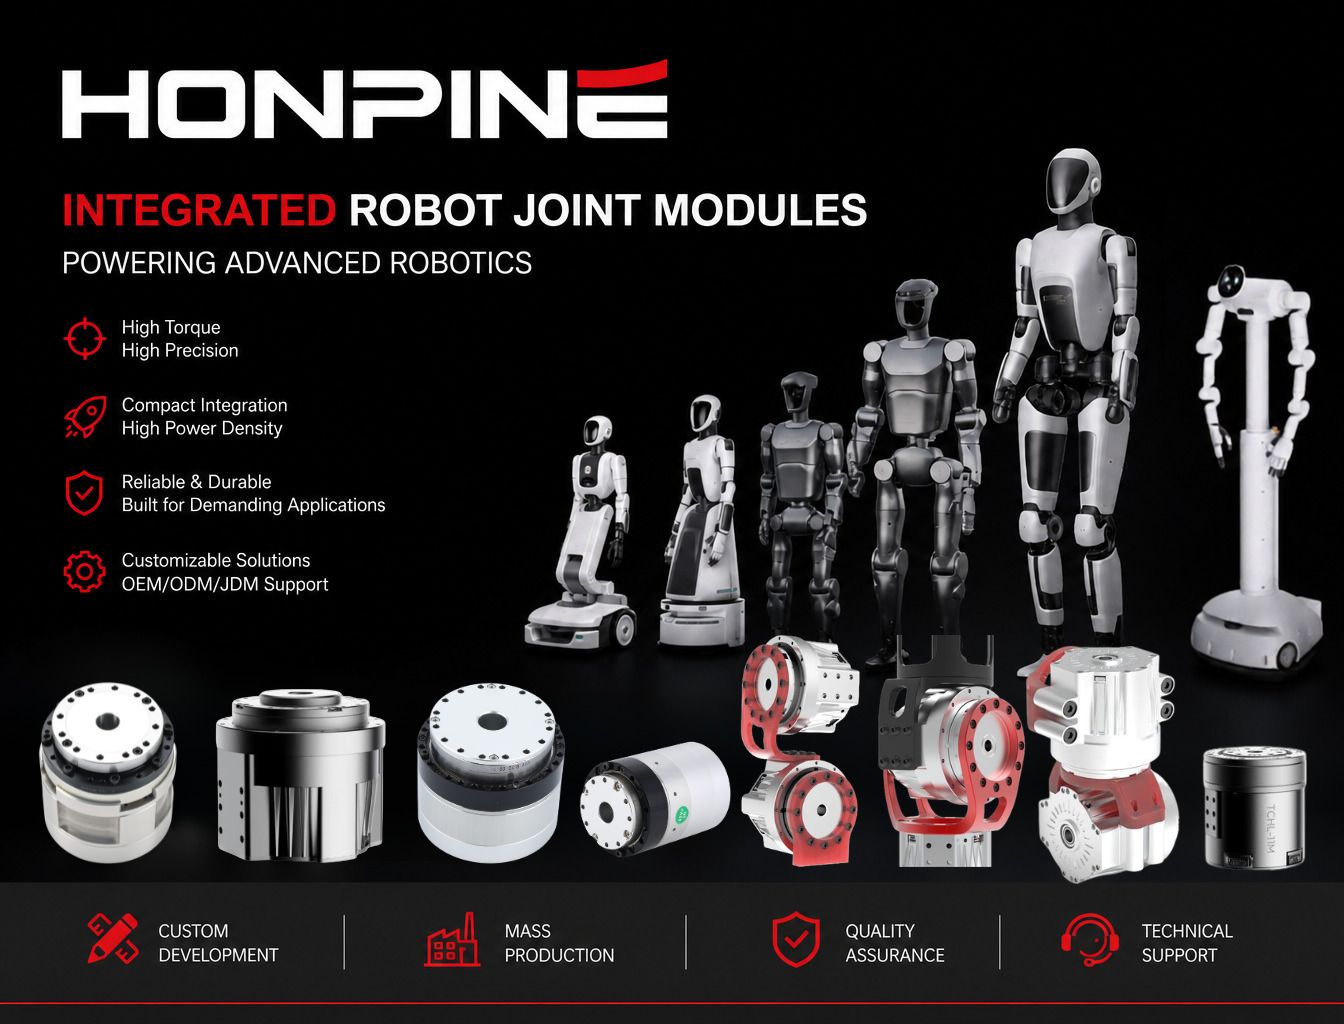
一体化谐波减速机器人关节执行器将高精度谐波减速器、伺服电机、高分辨率编码器、制动器和驱动控制系统等关键部件集成于紧凑单元中。它能够在机器人肘部有限空间内提供高减速比、高扭矩密度和紧凑结构,同时具备低背隙、高定位精度、高刚度和出色的重复定位性能。
对于人形机器人、协作机器人和高精度机械臂,这种一体化设计能够减小关节尺寸和系统集成复杂度,同时简化线缆布线和机械连接。这使肘关节能够在频繁启停、姿态调整和精密运动过程中保持稳定、快速且可控的运动。
本文介绍三款适用于机器人肘关节应用的 HONPINE 型号。
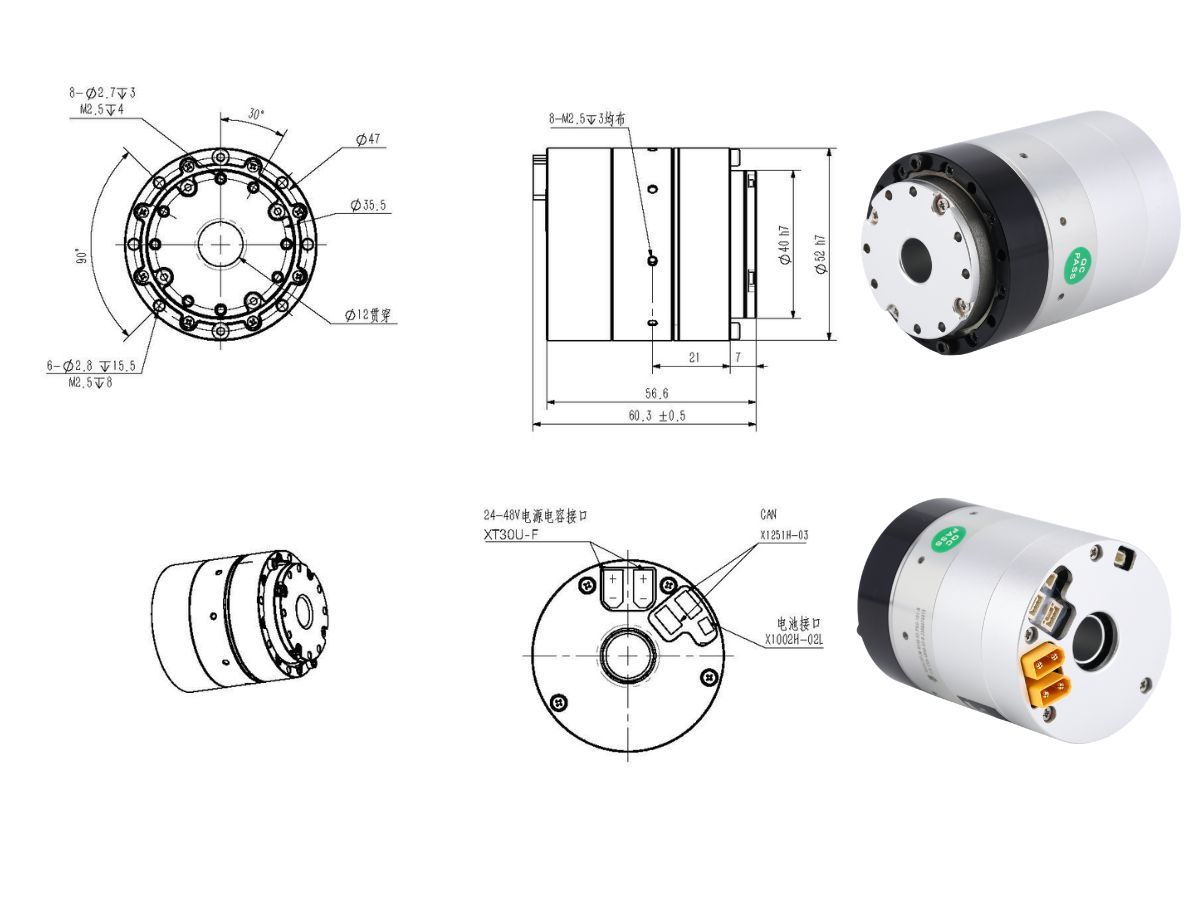
HPJM 系列(40–52)
HPJM-RE40-52-PRO-XX 是 PRO 系列的一款高性能一体化关节模组。其外径紧凑,仅为 40 mm,并设有 52 mm 中空走线通道。该模组专为协作机器人、轻量化机械臂和精密自动化设备而设计。
减速比:51:101
额定扭矩:2,000 RPM 时为 4 N·m
最大允许扭矩:平均负载下为 5.5 N·m / 峰值为 8.9 N·m
冲击扭矩:额定扭矩 1/2 时为 8.3 N·m
速度性能:
额定转速:80 RPM
峰值转速:118 RPM
点击此处:了解更多 HPJM 谐波减速机器人关节执行器型号
TCHL 系列(11、14)
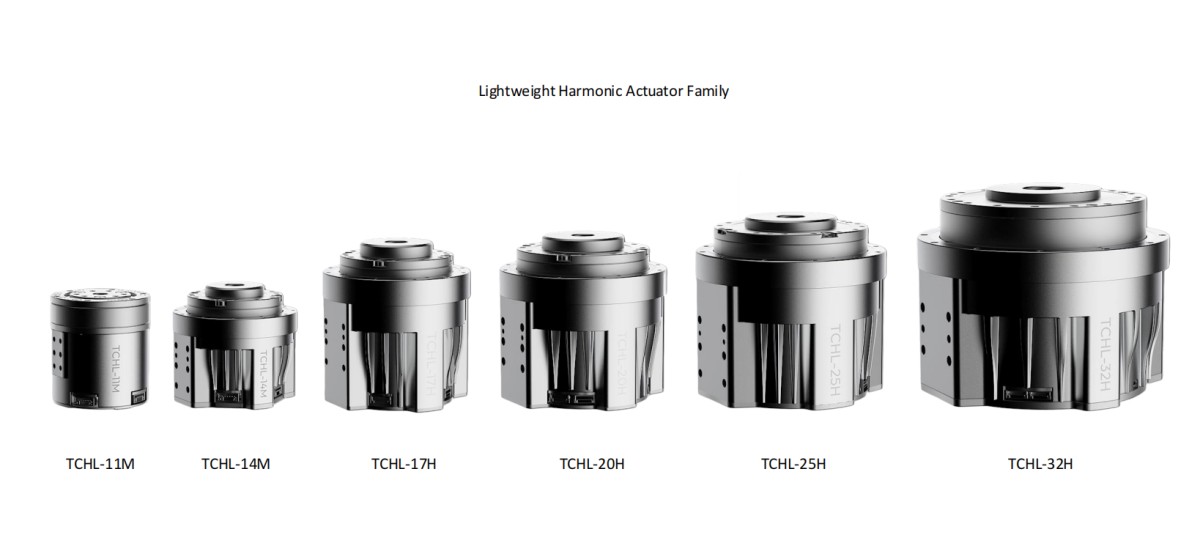
TCHL 系列关节模组覆盖从微型精密关节到更高负载工业应用的广泛规格范围。
TCHL-11(φ52)是该系列中尺寸最小、重量最轻的关节模组。不含制动器时,其重量仅为 0.37 kg,在 100:1 减速比下可提供 3.6 N·m 的额定扭矩和 25 N·m 的峰值扭矩。它还具有 8 mm 中空走线通道,适用于灵巧手、微型协作机器人以及医疗和科研设备等超轻量化应用。
TCHL-32(φ131)是该系列中的重载配置。采用 101:1 减速比时,可提供高达 267 N·m 的额定扭矩和 799 N·m 的峰值扭矩。它还具备 210 N·m 的允许倾覆力矩和 22 mm 大直径空心轴,适合作为重载工业机械臂和大型自动化旋转平台的核心驱动。
尽管两款型号在尺寸和扭矩能力方面差异显著,但均基于同一高度集成的关节技术平台。它们配备 17 位双编码器,支持 EtherCAT 和 CAN FD 通信,并提供 IP54 防护等级,可选配 IP65。工作温度范围为 -20°C 至 50°C。还可根据应用需求选配扭矩传感器和制动器。
该一体化技术平台可针对不同机器人负载需求提供高精度、高集成度的关节驱动解决方案。
点击此处:了解更多 TCHL 谐波减速机器人关节执行器型号
HAG / HAU 系列(11、14、17)
HAG 系列谐波关节电机包括三种机座尺寸:HAG-11、HAG-14 和 HAG-17。所有型号均基于 48 VDC 电源平台,并提供 51、81 和 101 三种减速比选项。
该系列配备高精度绝对式 BISS-C 编码器,提供 22 位单圈和 22 位多圈分辨率。还集成了采样频率为 8 kHz 的高响应扭矩传感器,并支持选配断电制动器。
该系列提供 ≤75 arcsec 的定位精度,可定制至 ≤20 arcsec,重复定位精度为 ≤10 arcsec。
作为紧凑型型号,HAG-11 可提供 4.6–7.3 N·m 的额定扭矩范围和 11.4–18 N·m 的峰值扭矩范围,重量仅为 0.51–0.55 kg。
HAG-14 和 HAG-17 具有高度相似的机械尺寸和核心电气参数,同时提供更高的扭矩性能。其额定扭矩范围为 10.5 至 21 N·m,峰值扭矩范围为 23 至 35 N·m。重量为 0.875–0.92 kg,并可配备保持扭矩 ≥0.65 N·m 的制动器。HAG-11 制动器的保持扭矩为 ≥0.2 N·m。
这些型号共同为具有不同负载需求的协作机器人、人形机器人和精密自动化设备提供高度集成、高刚度和高精度的关节驱动解决方案。
点击此处:了解更多 HAG 谐波减速机器人关节执行器型号
联系 HONPINE 获取机器人肘关节执行器解决方案
HONPINE 为机器人肘关节及其他机器人关节应用提供高精度谐波减速机器人关节执行器解决方案。请联系 HONPINE,讨论您的应用需求,并为您的机器人选择合适的谐波关节模组。
阅读更多
进一步了解鸿磐的故事以及与精密传动相关的行业趋势。
 如何选择人形机器人关节电机?在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
 OMG 超紧凑型内置扭矩传感器谐波关节模组鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
 机器人领域中谐波减速器的优势在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
 谐波关节模组如何赋能仿生人形机器人发展仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。
 24V 48V 机器人关节模组:为机器人与自动化选择合适的电压在选择机器人关节模组时,电压匹配是一个关键因素,它直接影响设备的性能、安全性、兼容性和运行稳定性。机器人、伺服电机和控制器等电气部件都被设计为在特定电压范围内运行。电压不足会导致动力不足、响应缓慢,甚至无法启动;电压过高则可能烧毁电路或缩短其使用寿命。鸿磐 的标准关节模组包括两种电压:24V 和 48V。它们各自发挥独特作用,以确保机器人和自动化设备的高效运行。
 回程间隙 ≤ 1 Arcmin:鸿磐 RV减速器助力微纳焊接机器人提升生产效率采用兼具高精度、高刚性和高可靠性的RV减速器作为底层支撑,可提升焊接机械的市场竞争力。选用配备 鸿磐 RV减速器的机器人手臂,有助于提升焊接质量并延长机械设备的使用寿命。
 如何选择最佳机器人关节模组供应商?机器人臂在各个领域中发挥着重要作用,例如智能制造、医疗设备和航空航天。作为机器人臂的核心部件,关节模组具有结构紧凑、模块化设计、轻量化、高精度以及安全可靠等特点。这些关节模组驱动机器人臂的旋转运动,直接影响系统的运动控制质量和精度。优化关节模组的设计和性能,可以进一步提高机器人臂的运动控制精度、稳定性和响应效率,以满足不同应用场景中的严苛要求。
 适用于机器人肘部的高精度谐波传动机器人关节执行器解决方案机器人肘关节在手臂屈曲、姿态调整和末端执行器定位中发挥着关键作用。随着人形机器人、协作机器人和机械臂的能力不断提升,肘部执行器需要在日益有限的安装空间内提供高扭矩和精准运动。高精度谐波传动机器人关节执行器将谐波减速器、电机、编码器、制动器和驱动系统集成于紧凑单元中,具有低背隙、高刚性、高扭矩密度和精准运动控制等特点。本文中,HONPINE 将介绍三款适用于机器人肘部应用的关节执行器系列,满足尺寸、扭矩、速度、精度和集成度等不同需求。
 适用于化工巡检四足机器人的防爆机器人关节解决方案:峰值扭矩高达 500 N·m 的行星关节执行器在石油化工、矿山、电力及其他危险环境中,巡检机器人正从简单监测向工具操作、设备检查和应急响应等实际作业发展。这一转变对机器人关节执行器提出了更高要求,尤其是在防爆性能、扭矩输出、热管理、环境耐受性和移动能力方面。HONPINE 的防爆机器人关节执行器专为四足巡检机器人及其他危险环境机器人平台设计,集成高负载行星传动、防爆设计和可靠的运动性能。该解决方案每个关节的峰值扭矩最高可达 500 N·m,提供可选 IP67 防护等级,并通过 Ex db IIB T4 Gb 认证,旨在支持高风险工业环境中的严苛机器人应用。
 用于AGV轮毂电机的行星驱动执行器:解决扭矩、转弯半径和驱动集成挑战大家好,我是HONPINE技术总监Theodore Li。今天,我想探讨行星驱动执行器如何解决AGV轮毂电机系统中的实际挑战。AGV和AMR需要足够的车轮扭矩,以满足重载启动、加速、爬坡和频繁换向的需求,同时驱动系统必须保持紧凑,以适应有限的底盘空间。行星驱动执行器将电机与行星减速机构相结合,将电机的高速输出转换为车轮所需的低速高扭矩运动。本文将探讨行星驱动执行器与AGV轮毂电机之间的关系,包括扭矩、传动比、车轮直径、爬坡能力、转弯半径、直驱系统和谐波驱动执行器。
 如何为人形机器人选择可靠的机器人关节电机制造商?在开发人形机器人及其他先进机器人系统时,选择可靠的机器人关节电机制造商是关键步骤。机器人关节必须在紧凑的结构内平衡扭矩、速度、精度、扭矩密度、热性能、反馈、机械刚度和长期可靠性。因此,对于B2B机器人企业而言,供应商评估不应仅限于产品数据表,还应考虑工程能力、制造产能、关节集成、测试和量产可扩展性。在本文中,HONPINE创始人Allen Li将介绍选择机器人关节电机制造商时需要考虑的关键因素,以及集成式谐波机器人关节技术如何支持人形机器人开发。


双击
我们提供谐波减速器、行星减速器、机器人关节电机、机器人旋转执行器、RV减速器、机器人末端执行器、灵巧机器人手
 如何选择人形机器人关节电机?在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
 OMG 超紧凑型内置扭矩传感器谐波关节模组鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
 机器人领域中谐波减速器的优势在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
 谐波关节模组如何赋能仿生人形机器人发展仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。
 24V 48V 机器人关节模组:为机器人与自动化选择合适的电压在选择机器人关节模组时,电压匹配是一个关键因素,它直接影响设备的性能、安全性、兼容性和运行稳定性。机器人、伺服电机和控制器等电气部件都被设计为在特定电压范围内运行。电压不足会导致动力不足、响应缓慢,甚至无法启动;电压过高则可能烧毁电路或缩短其使用寿命。鸿磐 的标准关节模组包括两种电压:24V 和 48V。它们各自发挥独特作用,以确保机器人和自动化设备的高效运行。
 如何选择最佳机器人关节模组供应商?机器人臂在各个领域中发挥着重要作用,例如智能制造、医疗设备和航空航天。作为机器人臂的核心部件,关节模组具有结构紧凑、模块化设计、轻量化、高精度以及安全可靠等特点。这些关节模组驱动机器人臂的旋转运动,直接影响系统的运动控制质量和精度。优化关节模组的设计和性能,可以进一步提高机器人臂的运动控制精度、稳定性和响应效率,以满足不同应用场景中的严苛要求。
 适用于机器人肘部的高精度谐波传动机器人关节执行器解决方案机器人肘关节在手臂屈曲、姿态调整和末端执行器定位中发挥着关键作用。随着人形机器人、协作机器人和机械臂的能力不断提升,肘部执行器需要在日益有限的安装空间内提供高扭矩和精准运动。高精度谐波传动机器人关节执行器将谐波减速器、电机、编码器、制动器和驱动系统集成于紧凑单元中,具有低背隙、高刚性、高扭矩密度和精准运动控制等特点。本文中,HONPINE 将介绍三款适用于机器人肘部应用的关节执行器系列,满足尺寸、扭矩、速度、精度和集成度等不同需求。
 适用于化工巡检四足机器人的防爆机器人关节解决方案:峰值扭矩高达 500 N·m 的行星关节执行器在石油化工、矿山、电力及其他危险环境中,巡检机器人正从简单监测向工具操作、设备检查和应急响应等实际作业发展。这一转变对机器人关节执行器提出了更高要求,尤其是在防爆性能、扭矩输出、热管理、环境耐受性和移动能力方面。HONPINE 的防爆机器人关节执行器专为四足巡检机器人及其他危险环境机器人平台设计,集成高负载行星传动、防爆设计和可靠的运动性能。该解决方案每个关节的峰值扭矩最高可达 500 N·m,提供可选 IP67 防护等级,并通过 Ex db IIB T4 Gb 认证,旨在支持高风险工业环境中的严苛机器人应用。
 用于AGV轮毂电机的行星驱动执行器:解决扭矩、转弯半径和驱动集成挑战大家好,我是HONPINE技术总监Theodore Li。今天,我想探讨行星驱动执行器如何解决AGV轮毂电机系统中的实际挑战。AGV和AMR需要足够的车轮扭矩,以满足重载启动、加速、爬坡和频繁换向的需求,同时驱动系统必须保持紧凑,以适应有限的底盘空间。行星驱动执行器将电机与行星减速机构相结合,将电机的高速输出转换为车轮所需的低速高扭矩运动。本文将探讨行星驱动执行器与AGV轮毂电机之间的关系,包括扭矩、传动比、车轮直径、爬坡能力、转弯半径、直驱系统和谐波驱动执行器。
 如何为人形机器人选择可靠的机器人关节电机制造商?在开发人形机器人及其他先进机器人系统时,选择可靠的机器人关节电机制造商是关键步骤。机器人关节必须在紧凑的结构内平衡扭矩、速度、精度、扭矩密度、热性能、反馈、机械刚度和长期可靠性。因此,对于B2B机器人企业而言,供应商评估不应仅限于产品数据表,还应考虑工程能力、制造产能、关节集成、测试和量产可扩展性。在本文中,HONPINE创始人Allen Li将介绍选择机器人关节电机制造商时需要考虑的关键因素,以及集成式谐波机器人关节技术如何支持人形机器人开发。
 轻量化人形机器人始于精密传动随着人形机器人从实验原型走向实际应用,轻量化设计、能效、运动性能和长期可靠性正变得日益重要。这些挑战的核心在于精密传动。从谐波减速器和轻量化机器人关节到一体化开发套件,每个核心组件的设计都直接影响人形机器人的整体性能。本文中,HONPINE 创始人 Allen Li 分享了他对精密传动技术如何支持轻量化人形机器人发展,以及 HONPINE 如何将其专业能力从谐波减速器拓展至轻量化机器人关节和一体化机器人解决方案的见解。