

为什么越来越多的机器人开始采用集成式轮毂伺服电机,取代传统驱动系统?
随着移动机器人从传统的固定路径物料搬运系统,逐步发展为具备自主导航能力、可灵活作业并能在复杂环境中移动的设备,其驱动系统也正在经历重要转型。
AGV、AMR、移动操作机器人、人形机器人及专用移动设备,对空间利用、运动精度和控制灵活性的要求日益提高。在此背景下,轮毂伺服电机正成为现代机器人驱动系统的重要发展方向。
通过将关键驱动部件集成到轮组中,轮毂伺服电机为动力传输和运动控制提供了更紧凑的方案。它有助于简化机械布局、减少外部传动部件,并提高移动机器人底盘设计的灵活性。
什么是机器人轮毂伺服电机?
轮毂伺服电机是一种将电机与车轮结构紧密集成的驱动单元。根据具体设计,它可以集成伺服电机、减速机构、编码器、制动器和驱动控制器,使动力直接传递至车轮,或通过内部减速机构传递。
与传统分布式驱动系统相比,一体化轮毂电机减少了外部传动部件的数量,使机器人底盘内的动力布局更加紧凑。
需要区分以下几种相关产品类型:
轮毂直驱电机:电机直接驱动车轮,无需依赖外部减速箱。
轮毂减速电机:电机与减速机构集成在轮组内。
一体化伺服驱动轮:除电机和机械驱动部件外,该类单元还可进一步集成编码器、伺服驱动器和制动系统。
机器人轮毂电机的应用,正推动移动机器人摆脱由独立电机、减速箱、联轴器和驱动轮组成的传统驱动方案。
将这些部件集成到更紧凑的单元中,制造商可以减少机械传动连接、提高结构集成度、改善车轮运动控制,并简化底盘安装和电气连接。
如何根据移动机器人的关键性能需求选择轮毂电机?
为移动机器人选择驱动系统,不能只考虑电机功率。负载能力、行驶速度、定位精度、爬坡能力、机动性和能效都会影响机器人的整体性能。
轮毂伺服电机在满足这些需求方面具有多项潜在优势。
1. 负载能力
移动机器人在不同负载条件下都必须保持稳定的行驶性能。
随着AGV和AMR从轻型物料搬运逐步发展到中型、重型工业运输,其驱动系统不仅要支持更高负载,还必须确保机器人在满载启动、转弯和爬坡时可靠运行。
传统分布式驱动系统需要分别安装电机、减速箱和传动部件。一体化轮毂电机将驱动总成集中在更靠近车轮的位置,从而实现更紧凑的动力布局。
为什么选择轮毂电机?
优化驱动布局:减少外部传动部件,为底盘结构和电池布局腾出更多设计空间。
支持多轮独立驱动:可根据机器人的重量分布和底盘设计配置不同数量的驱动轮。
灵活适配不同负载等级:可选择不同规格的车轮驱动模块,开发轻型、中型和重型移动机器人。
需要注意的是,轮毂电机并不会自动提高机器人的负载能力。实际承载能力取决于车轮、轴承、轮毂结构、底盘设计、轮端扭矩和负载分布。
2. 行驶速度
移动机器人需要在保持运行稳定、加速平顺和减速可控的同时,提高运输效率。
对于仓储AMR和生产线AGV,行驶速度不仅影响单次运输任务的耗时,也会影响物料搬运系统的整体吞吐量。
为什么选择轮毂伺服电机?
独立调速:可根据机器人的运动指令分别调节每个驱动轮。
减少外部传动部件:减少机械连接有助于降低部分间隙和装配误差来源。
提升动态响应:伺服控制结合编码器反馈,可更精确地控制启动、加速和减速。
多轮协同运行:多个驱动轮可通过运动控制算法协同工作,保持速度协调。
关键优势并非单纯提高最高速度,而是使机器人在不同运行速度范围内都能保持运动稳定且可控。
3. 定位精度
移动机器人需要准确到达目标位置,并与生产线、机械臂、输送系统和自动化工作站对接。
例如,AMR将物料送至CNC机床进行自动上下料时,不仅要到达指定停车位置,还必须保持底盘姿态稳定。
为什么选择轮毂伺服电机?
轮端闭环反馈:编码器提供车轮速度或位置反馈,用于运动控制。
减少机械传动误差:一体化结构可省去部分外部机械连接及其带来的间隙。
改善低速控制:伺服控制有助于机器人接近目标位置时实现更平稳的运动。
多轮同步:协同控制车轮有助于减少左右轮速度不一致造成的运动偏差。
需要注意,轮端编码器反馈并不能直接保证整台机器人的绝对定位精度。车轮打滑、地面状况、导航系统和底盘刚度也会影响最终定位表现。
4. 爬坡能力
移动机器人通常需要通过坡道、地面接缝和不同高度的作业区域。
满载机器人爬坡时,其驱动轮必须克服沿坡面方向的重力分力,以及滚动阻力和加速阻力。
为什么选择轮毂电机?
轮端动力匹配:可根据车轮直径、目标速度和所需爬坡坡度选择电机和减速机构。
独立驱动控制:多个驱动轮可协调输出扭矩,以提供牵引力。
改善起步控制:伺服闭环控制有助于机器人在斜坡上更平稳地起步。
集成制动选项:部分轮毂驱动模块可集成弹簧制动、电气释放式制动器,以满足特定坡面停车和保持要求。
对于重型AGV,仅依据峰值扭矩选择驱动系统并不充分。还必须评估连续输出扭矩、齿轮箱承载能力和热管理。
5. 机动性
移动机器人需要适应狭窄通道、复杂路线和不同方向的运动需求。
这是轮毂驱动系统最重要的应用优势之一。
不同的轮毂驱动配置支持不同类型的机器人运动:
为什么选择轮毂电机?
减少外部传动机构,优化底盘布局。
通过独立驱动配置提高车轮控制灵活性。
与转向驱动轮设计结合时,可实现主动转向。
根据机器人的移动需求支持不同驱动配置。
驱动配置应根据所需运动特性、底盘几何结构和控制策略选择,而不能只看集成度。
6. 电池续航与能效
移动机器人需要在电池容量有限的情况下完成更多运输任务,同时减少充电频率和运行停机时间。
为什么选择轮毂电机?
减少机械传动损耗:设计合理的一体化驱动系统可降低部分外部传动部件造成的损耗。
优化动力匹配:可根据机器人的负载、行驶速度和运行工况选择电机及减速比。
独立驱动控制:可根据实际运动需求分配车轮输出。
改善能源管理:结合伺服驱动器和机器人整体控制系统,轮毂电机可支持更有效的加速、减速和再生制动策略。
然而,轮毂电机并不一定比所有传统驱动系统都更节能。整体能耗取决于电机效率、齿轮箱效率、驱动控制器性能、轮胎滚动阻力和运动控制策略。
HONPINE的三大轮毂电机系列如何改变移动机器人的运动方式?
HONPINE提供三大车轮驱动产品系列:驱动轮、转向驱动轮和差速驱动轮。
每个系列都针对不同的驱动和移动需求。它们不仅提供不同类型的电机,还为移动机器人制造商提供了不同的底盘驱动配置、转向控制和运动灵活性方案。
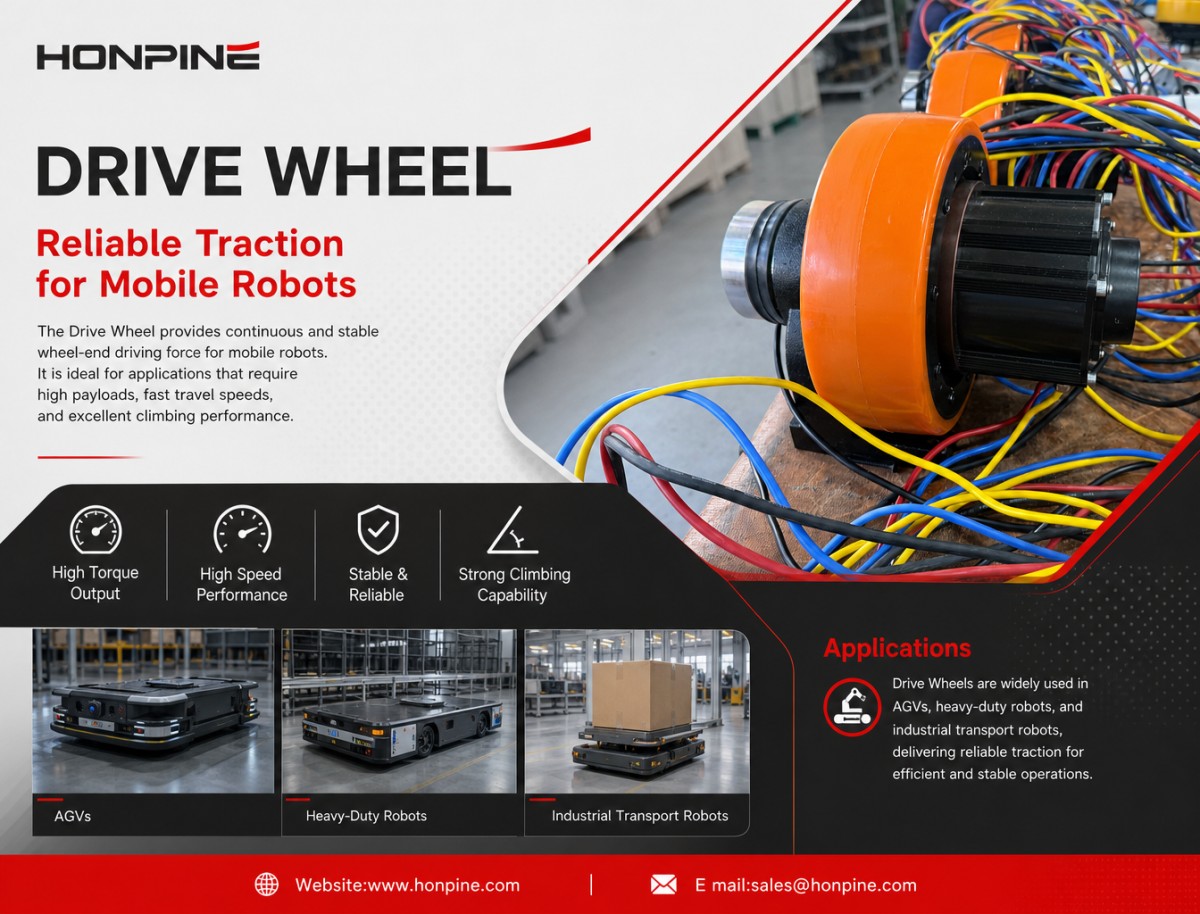
1. 驱动轮:为移动机器人提供可靠牵引力
驱动轮的主要功能是为移动机器人提供持续、稳定的轮端驱动力。
驱动轮通常以固定方向安装,驱动车辆前进或后退。转向则由其他车轮、独立转向机构或整体底盘结构完成。
对于移动机器人,更高的负载、更快的行驶速度和爬坡作业会对轮端扭矩、转速和连续运行能力提出更高要求。
选择驱动轮时,制造商应考虑机器人的总重量、车轮负载分布、车轮直径、地面摩擦系数、行驶速度和所需爬坡坡度。
应用与功能:
标准AGV:对于固定路线运输或相对简单的物料搬运任务,驱动轮可提供可靠牵引力。固定驱动轮与从动轮或独立转向机构组合,可实现相对简单的底盘设计。
重型AGV:运输模具、工业设备、托盘或大型物料时,驱动轮必须在承受相应负载和冲击力的同时提供足够的轮端扭矩。可根据底盘布局配置多个驱动轮,以分配牵引力。
工业运输机器人:在工厂内进行长距离、重复性物料运输时,驱动轮可作为标准化驱动单元,帮助设备制造商简化底盘驱动系统设计。
驱动轮的核心价值是为移动机器人提供可靠的基础牵引力,尤其适用于行驶路线相对明确、转向由其他机构完成的应用。
2. 转向驱动轮:集成驱动与主动转向
转向驱动轮转向驱动轮将驱动和主动转向功能集成到一个轮端模块中。
与方向固定的驱动轮不同,它不仅可以控制车轮转速,还可以主动调整车轮朝向。
因此,移动机器人可以根据规划路线改变车轮方向,而不必完全依赖传统机械转向连杆。
对于经常改变方向、在狭小空间内作业或需要与特定工作站对接的设备,转向驱动轮配置可为底盘设计和运动控制提供更大的灵活性。
应用与功能:
AMR:在仓库、物流中心和生产设施中,AMR经常需要避障、改变方向并进入不同作业区域。转向驱动轮可主动调整车轮朝向,为路线执行和转向控制提供更大的灵活性。
移动操作机器人:当移动机器人搭载机械臂,并需要在工作站之间移动以进行上下料、检测或装配时,转向驱动轮有助于调整底盘行驶方向和接近角度,提高工作站访问的灵活性。
重型AGV:对于运输大型模具、工业设备或重型物料的车辆,可根据底盘结构配置多个转向驱动轮,以支持不同转向动作,尤其适用于转弯空间有限的环境。
大型工业移动平台:设备需要通过狭窄通道、调整底盘朝向或进行多方向运动时,主动转向可为底盘运动设计提供更多灵活性。
它们可以改善哪些性能参数?
机动性:驱动与转向一体化设计可根据底盘控制指令改变车轮朝向,支持不同运动路径。
转向控制:驱动速度和转向角度可分别控制,从而协调调节车辆速度和转向动作。
路径跟踪:转向角度反馈结合驱动速度控制,有助于底盘更有效地沿规划路线行驶。
工作站对接:对于需要调整接近方向的应用,转向驱动轮配置可提供更大的底盘定位灵活性。
转向驱动轮的核心价值是将驱动与主动转向集成,为需要灵活转向、调整路线和对接工作站的移动机器人提供驱动方案。

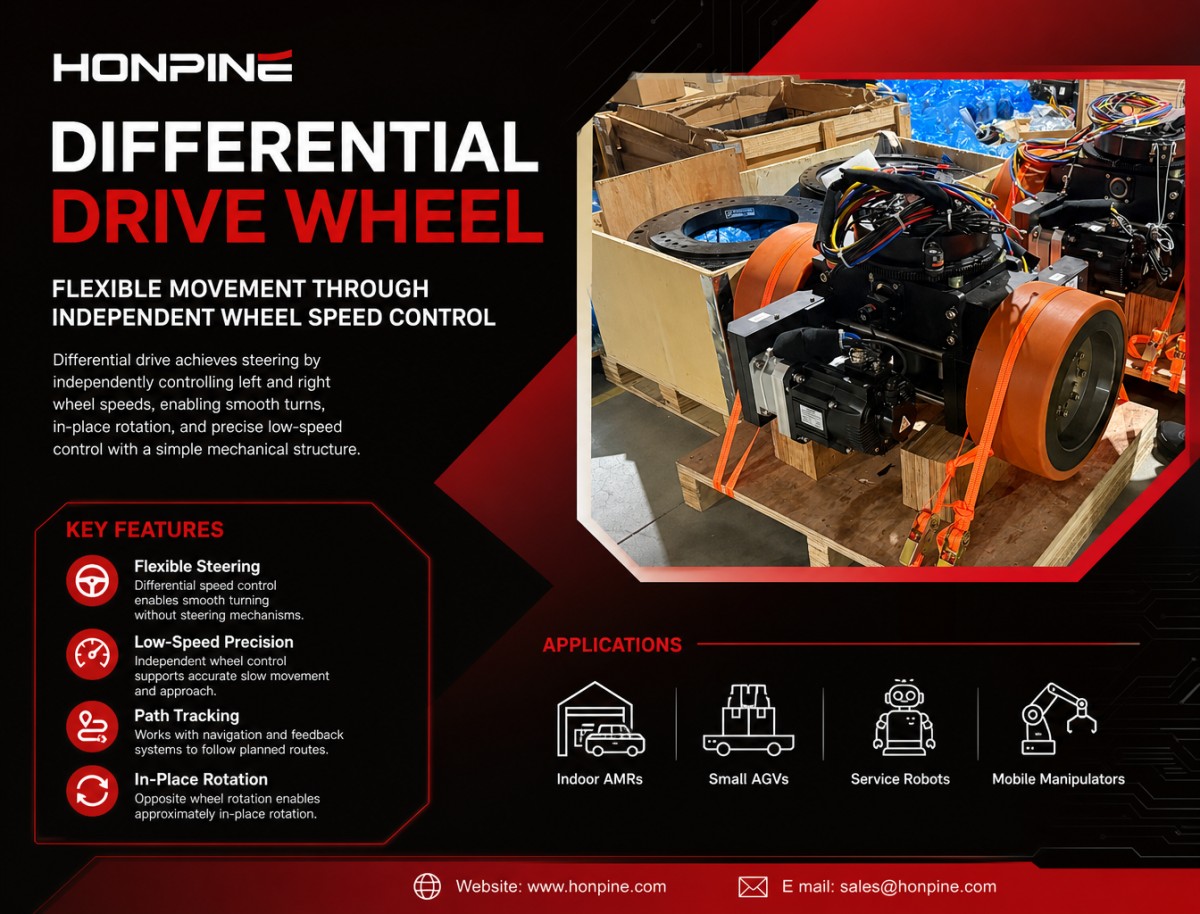
3. 差速驱动轮:通过独立控制轮速实现灵活运动
差速驱动轮主要用于差速驱动底盘配置。
其基本原理是独立控制左右驱动轮的速度,使机器人能够形成不同的运动轨迹。
当两侧车轮以相同速度向前转动时,机器人通常直线行驶。当两侧车轮速度不同时,机器人会向速度较慢的车轮一侧转弯。当两侧车轮反向转动时,在合适的底盘配置下,机器人可以近似绕自身中心旋转。
转向驱动轮通过改变车轮的实际朝向实现转向,而差速驱动主要通过改变车轮速度实现转向,因此机械底盘结构相对简单。
应用与功能:
室内AMR:在仓库作业、工厂物流和物料配送应用中,双轮差速底盘可通过独立控制左右轮速,实现前进、转弯和原地旋转。适用于通道狭窄、需要频繁改变方向的室内环境。
小型AGV:对于运动路线相对简单、转向需求明确的运输设备,差速驱动可减少对复杂机械转向结构的需求,简化底盘设计。
服务机器人:在医院、实验室和办公环境中,机器人通常需要低速行驶、避障并进行小半径转弯。差速驱动为这些应用提供灵活的运动控制方式。
移动操作机器人:对于采用差速驱动底盘的移动操作平台,独立控制左右轮有助于实现低速接近、方向调整和路径跟踪。最终对接精度仍取决于导航、传感器和机器人整体控制系统。
它们可以改善哪些性能参数?
机动性:左右轮采用不同速度即可实现转向,无需额外的主动转向机构。
低速控制:精确调节两侧车轮速度,有助于实现低速行驶、平缓转弯和可控接近。
路径跟踪:结合轮速反馈、导航系统和运动控制算法,差速驱动有助于机器人沿规划路线行驶。
原地旋转:在典型的双轮差速底盘中,左右车轮反向转动可使机器人近似绕自身中心旋转。
不过,差速驱动也存在一定局限。车轮打滑、地面摩擦变化以及左右轮速度差异都可能影响路径跟踪性能。此外,传统双轮差速驱动系统无法直接实现真正的横向移动。
差速驱动轮的核心价值是通过独立调节轮速和相对简单的机械结构,实现灵活转向和低速运动控制。它们尤其适用于室内AMR以及中小型移动机器人。
为什么选择HONPINE机器人轮毂电机?
HONPINE自主研发驱动系统,提供三大轮毂电机产品系列:驱动轮、差速驱动轮和转向驱动轮。
这些产品旨在满足不同移动机器人的驱动和转向需求,并已应用于多种设备和工业场景,包括:
自主移动机器人(AMR)
重型AGV
无人叉车
巡检机器人
医疗设备
重型工业运输设备
凭借丰富的产品系列和多种型号配置,HONPINE可提供定制化方案,以适配不同的底盘结构、负载要求、驱动配置和运行工况。
无论您正在开发紧凑型室内AMR、工业AGV、无人叉车还是重型移动运输平台,选择合适的驱动轮配置对于实现可靠移动和高效系统集成都至关重要。
联系HONPINE,讨论您的移动机器人驱动需求,为您的应用寻找合适的轮毂电机解决方案。
阅读更多
进一步了解鸿磐的故事以及与精密传动相关的行业趋势。
 如何选择人形机器人关节电机?在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
 OMG 超紧凑型内置扭矩传感器谐波关节模组鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
 机器人领域中谐波减速器的优势在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
 谐波关节模组如何赋能仿生人形机器人发展仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。
 24V 48V 机器人关节模组:为机器人与自动化选择合适的电压在选择机器人关节模组时,电压匹配是一个关键因素,它直接影响设备的性能、安全性、兼容性和运行稳定性。机器人、伺服电机和控制器等电气部件都被设计为在特定电压范围内运行。电压不足会导致动力不足、响应缓慢,甚至无法启动;电压过高则可能烧毁电路或缩短其使用寿命。鸿磐 的标准关节模组包括两种电压:24V 和 48V。它们各自发挥独特作用,以确保机器人和自动化设备的高效运行。
 回程间隙 ≤ 1 Arcmin:鸿磐 RV减速器助力微纳焊接机器人提升生产效率采用兼具高精度、高刚性和高可靠性的RV减速器作为底层支撑,可提升焊接机械的市场竞争力。选用配备 鸿磐 RV减速器的机器人手臂,有助于提升焊接质量并延长机械设备的使用寿命。
 如何选择最佳机器人关节模组供应商?机器人臂在各个领域中发挥着重要作用,例如智能制造、医疗设备和航空航天。作为机器人臂的核心部件,关节模组具有结构紧凑、模块化设计、轻量化、高精度以及安全可靠等特点。这些关节模组驱动机器人臂的旋转运动,直接影响系统的运动控制质量和精度。优化关节模组的设计和性能,可以进一步提高机器人臂的运动控制精度、稳定性和响应效率,以满足不同应用场景中的严苛要求。
 《经济日报》报道中国机床行业取得进展中国机床行业在核心技术、高端装备和供应链协同方面不断取得进展。了解这些关键进展及其对制造商的影响。
 国元证券:政策与技术推动机床国产化了解政策与技术如何推动机床国产化,涵盖高端数控系统和精密主轴。内容摘自国元证券的分析。
 中国机床行业利润增长超过110%,高端需求激增中国机床行业利润增长110.8%,高端需求持续增长。了解订单积压增加对CNC机床买家可能意味着什么。
![]() 为什么越来越多的机器人开始采用集成式轮毂伺服电机,取代传统驱动系统?随着移动机器人向自主导航、灵活作业和应对日益复杂的工作环境发展,传统分布式驱动系统正面临新的挑战。电机、齿轮箱、联轴器和传动部件各自独立,会增加底盘的复杂性,并占用有限的安装空间。因此,越来越多的机器人制造商开始转向集成式轮毂伺服电机。轮毂电机将关键驱动部件集成在紧凑的轮端单元中,为提升驱动集成度、运动控制能力和底盘设计水平带来了新的可能。本文将探讨移动机器人的关键性能要求,介绍集成式轮毂电机的优势,并分析 HONPINE 的驱动轮、转向驱动轮和差速驱动轮如何适用于不同的 AGV 和 AMR 应用。


双击
我们提供谐波减速器、行星减速器、机器人关节电机、机器人旋转执行器、RV减速器、机器人末端执行器、灵巧机器人手
 如何选择人形机器人关节电机?在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
 OMG 超紧凑型内置扭矩传感器谐波关节模组鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
 机器人领域中谐波减速器的优势在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
 谐波关节模组如何赋能仿生人形机器人发展仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。
 24V 48V 机器人关节模组:为机器人与自动化选择合适的电压在选择机器人关节模组时,电压匹配是一个关键因素,它直接影响设备的性能、安全性、兼容性和运行稳定性。机器人、伺服电机和控制器等电气部件都被设计为在特定电压范围内运行。电压不足会导致动力不足、响应缓慢,甚至无法启动;电压过高则可能烧毁电路或缩短其使用寿命。鸿磐 的标准关节模组包括两种电压:24V 和 48V。它们各自发挥独特作用,以确保机器人和自动化设备的高效运行。
 如何选择最佳机器人关节模组供应商?机器人臂在各个领域中发挥着重要作用,例如智能制造、医疗设备和航空航天。作为机器人臂的核心部件,关节模组具有结构紧凑、模块化设计、轻量化、高精度以及安全可靠等特点。这些关节模组驱动机器人臂的旋转运动,直接影响系统的运动控制质量和精度。优化关节模组的设计和性能,可以进一步提高机器人臂的运动控制精度、稳定性和响应效率,以满足不同应用场景中的严苛要求。
![]() 为什么越来越多的机器人开始采用集成式轮毂伺服电机,取代传统驱动系统?随着移动机器人向自主导航、灵活作业和应对日益复杂的工作环境发展,传统分布式驱动系统正面临新的挑战。电机、齿轮箱、联轴器和传动部件各自独立,会增加底盘的复杂性,并占用有限的安装空间。因此,越来越多的机器人制造商开始转向集成式轮毂伺服电机。轮毂电机将关键驱动部件集成在紧凑的轮端单元中,为提升驱动集成度、运动控制能力和底盘设计水平带来了新的可能。本文将探讨移动机器人的关键性能要求,介绍集成式轮毂电机的优势,并分析 HONPINE 的驱动轮、转向驱动轮和差速驱动轮如何适用于不同的 AGV 和 AMR 应用。
 谐波减速器和RV减速器上的法兰为何不仅仅是机械安装部件?谐波减速器或RV减速器上的法兰不仅是安装接口,还对对中精度、载荷传递、结构刚度和密封性能起着关键作用。即使法兰设计或安装存在细微误差,也可能影响齿轮啮合、轴承寿命以及精密运动系统的整体可靠性。在本文中,HONPINE技术总监Theodore Li将介绍减速器法兰的关键工程功能,以及在设计和安装精密传动系统时为何应给予其充分重视。
 制造商应如何在 2026 年升级机械臂和具身智能的谐波关节模块?对于计划升级机器人系统的工程师而言,合适的关节模块取决于多项规格,而非单一参数。EtherCAT 同步、输出端位置反馈、实时扭矩测量、连续扭矩能力和集成安全功能必须协同工作,以满足应用需求。通过将这些因素作为完整的机电系统进行评估,制造商可以更明智地选择和集成关节模块,并提升其长期性能。
 行星齿轮箱如何在高精度自动化设备中实现减速增扭?行星齿轮箱如何在高精度自动化设备中实现减速增扭?通过组合太阳轮、多个行星轮和内齿圈,行星齿轮箱可为需要运动控制和可靠扭矩输出的应用提供紧凑、高效的动力传输。从工业机器人、CNC 机床到自动化装配系统,选择合适的齿轮箱不仅仅是确定减速比。本指南将介绍行星齿轮箱的工作原理、主要优势、常见应用和实际选型注意事项,帮助工程师找到合适的传动解决方案。
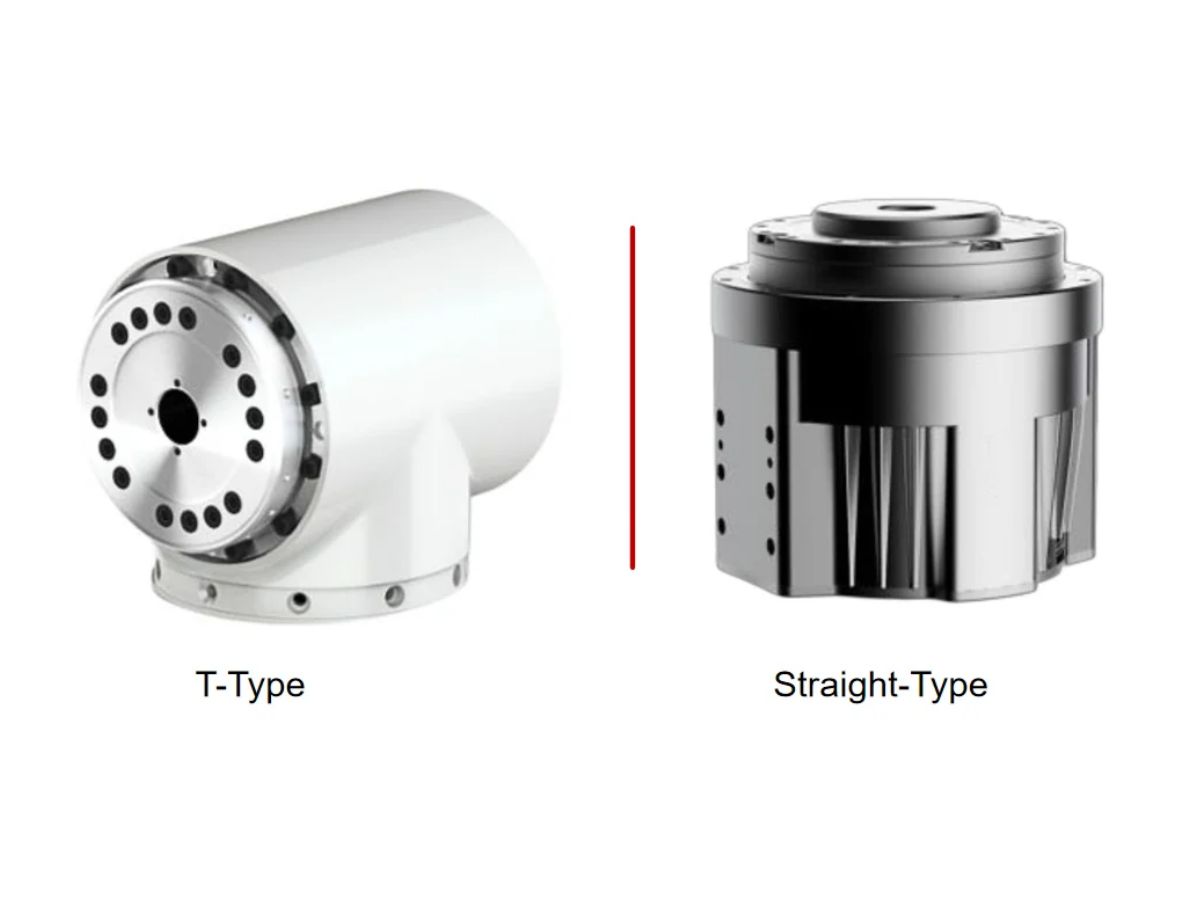
 协作机器人应选择T型还是直型谐波关节模块?设计紧凑型高性能协作机器人时,选择合适的谐波关节模块至关重要。您应该选择TCHL直型谐波关节模块,还是HTS T型谐波关节模块?虽然这两种结构都能实现机器人的精准运动,但其输出法兰几何形状不同,会影响安装空间、连杆连接、电缆布线和机械集成。在本指南中,HONPINE技术总监Theodore Li将介绍这两种设计的主要区别、各自的优势与局限,以及如何为协作机器人机械臂选择最合适的结构。