

带双编码器的机器人关节电机:如何减少谐波减速器回程间隙并提高位置精度
介绍
机器人关节电机并非仅仅是电机与齿轮箱的组合。在高性能机器人关节中,电机扭矩、减速传动装置、编码器反馈、机械刚度、控制算法和输出精度等因素共同决定了最终的运动性能。
当机器人关节电机内部使用谐波减速器时,这一点就显得尤为重要。
谐波减速器因其减速比高、尺寸紧凑、扭矩密度高、齿隙极小等优点,被广泛应用于机器人关节中。然而,市场上经常存在一个技术误解:谐波减速器并非真正意义上的零齿隙。
许多制造商出于营销目的,将谐波减速器描述为“零背隙”。但从工程角度来看,更准确的说法是,在特定运行条件下,它们的背隙极低或接近于零。
即使机械间隙非常小,机器人关节的实际输出位置仍然会受到传动误差、弹性变形、扭转柔度、载荷变化、轴承变形、装配公差等因素的影响。
这时,机器人关节电机的反馈架构就显得至关重要了。
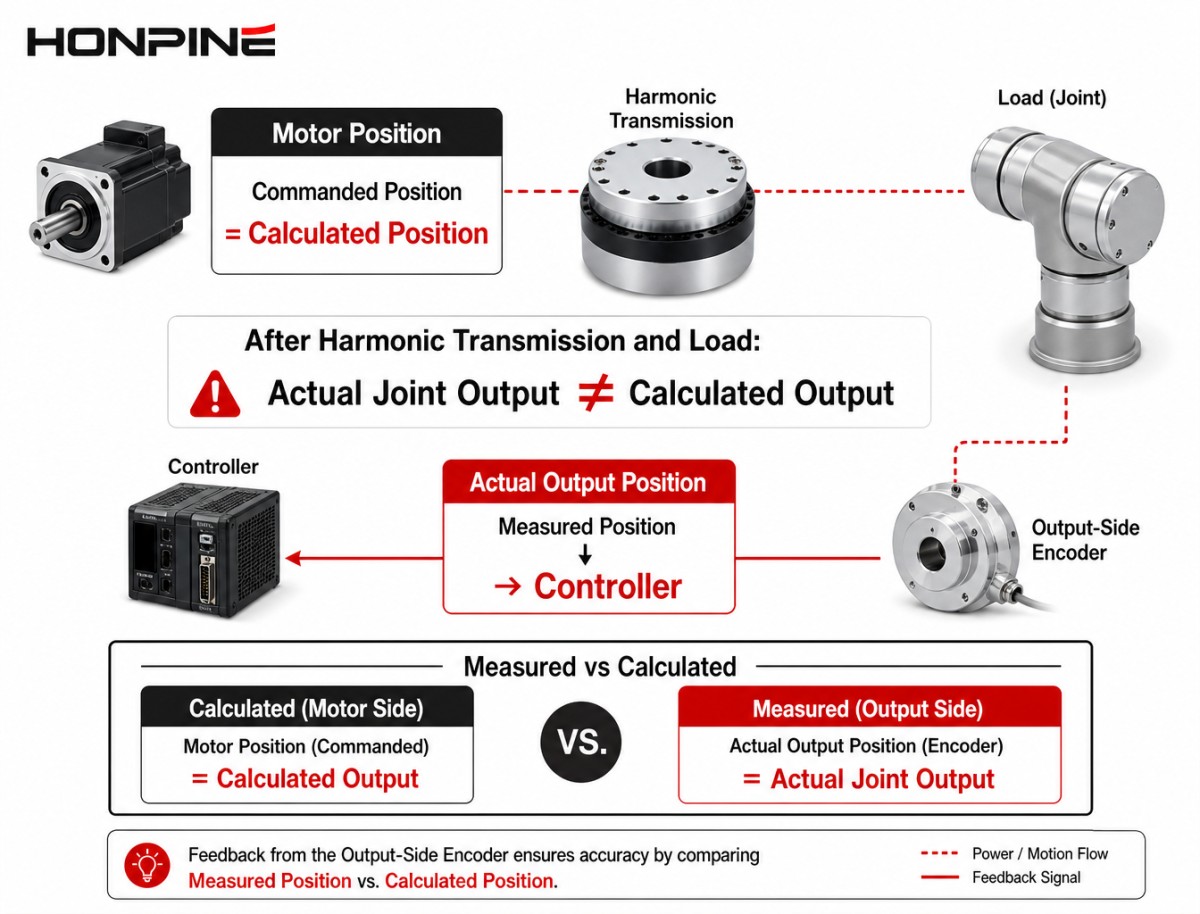
单个电机侧编码器向控制器提供电机旋转方向的信息。双编码器架构在输出侧增加了一个额外的测量点,使控制器能够了解减速机构之后实际发生的情况。
对于高精度、高动态机器人而言,这种差异会对定位、轨迹跟踪、力控制和运动稳定性产生重大影响。
谐波减速器的反冲极低,但并非完全为零。
谐波减速器在机器人领域的普及与其能够在紧凑的封装内实现极低的齿隙传动结构密切相关。
与传统的齿轮减速器不同,谐波传动利用柔性花键、圆形花键和波发生器,通过控制弹性变形来实现高减速比。
这种架构使制造商能够最大限度地减少啮合组件之间的机械间隙。
因此,与许多传统的减速机构相比,谐波减速器可以实现极小的反冲水平。
然而,极低的间隙不应自动被描述为绝对零间隙。
在实际机械系统中,多种因素都会导致输出位置偏差。这些因素包括制造公差、装配条件、预紧力、磨损、温度、载荷方向、弹性变形以及运行条件的变化。
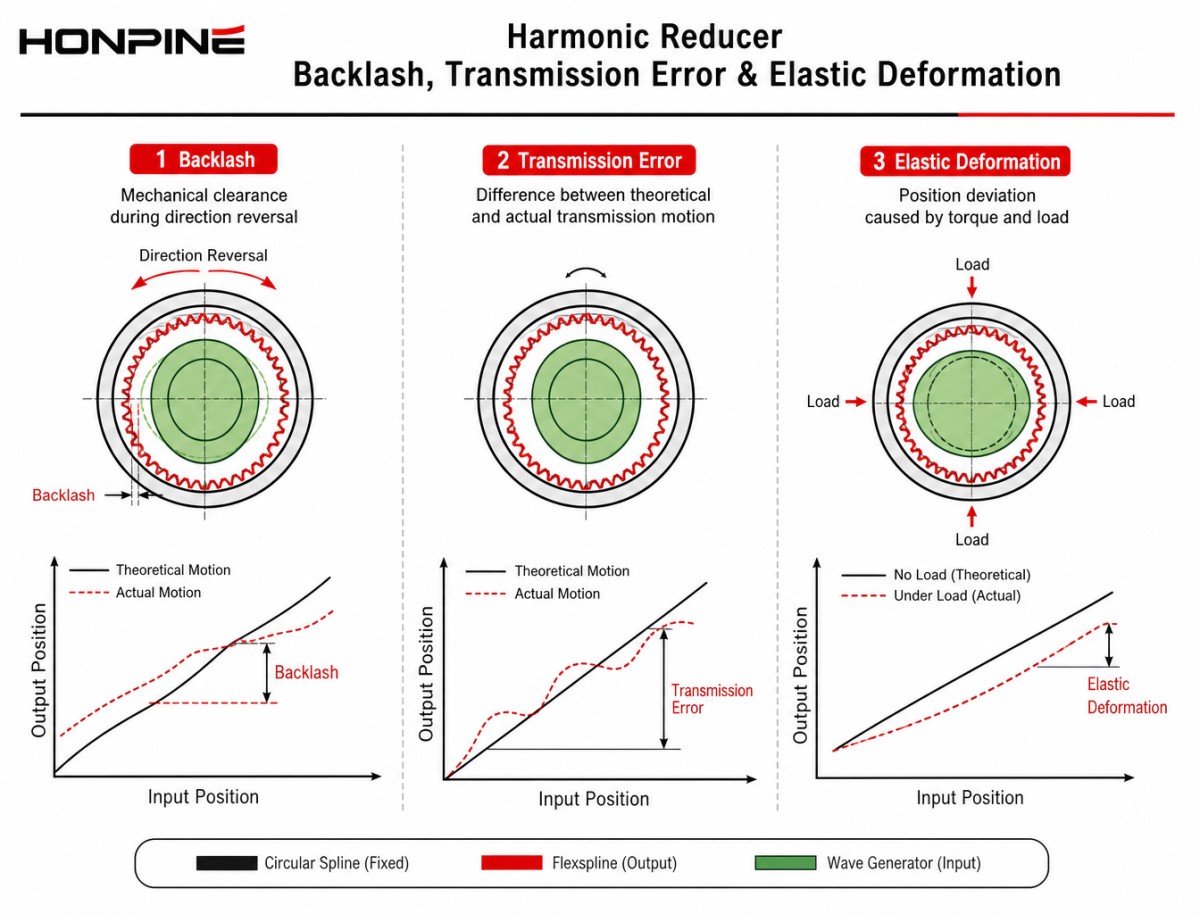
因此,评估机器人关节电机的工程师应该区分以下三个不同的概念:
反冲是指与运动反转相关的机械间隙或运动损失。
传输误差,描述了理论传输行为与实际传输行为之间的差异。
弹性变形是指传动装置和机械结构在扭矩和外力作用下发生变形。
这些影响是相关的,但并不完全相同。
当机器人需要在承载不断变化的负载的同时保持较高的定位精度时,这种区别就显得尤为重要。
为什么低反冲并不一定意味着高输出精度?
人们很容易认为,具有极低反冲的谐波减速器会自动产生同样精确的机器人关节。
实际上,机械传动装置只是整个运动链的一部分。
考虑一个由电机、谐波减速器和电机侧编码器组成的机器人关节电机。
编码器测量电机轴的旋转位置。控制器由此可以判断电机是否已到达指令位置。
但电机轴并不是机器人关节的最终输出。
电机与机器人连杆之间依次连接着谐波传动装置、轴承、壳体、输出法兰和机械结构。在负载变化的情况下,每个部件都会对最终的输出位置产生影响。
例如,当机器人快速加速、突然停止、改变方向或施加外力时,通过关节传递的扭矩会发生显著变化。
电机侧编码器可能指示电机已达到指令位置,而输出法兰可能由于传动和机械结构而出现微小但可测量的差异。
这就是为什么电机位置反馈和输出位置反馈不一定是同一回事。
对于要求苛刻的机器人应用,工程师们越来越需要考虑完整的反馈链,而不仅仅是关注电机编码器的分辨率。
单个编码器能告诉你什么,不能告诉你什么?
传统的机器人关节电机可能在电机侧使用一个编码器。
这种配置有几个优点。它相对简单、结构紧凑、成本低廉,并且足以满足许多应用需求。
电机侧编码器为控制器提供有关电机位置和速度的重要信息。它可以支持换向、速度控制、位置控制和其他伺服功能。
但是,它并不能直接测量输出轴的实际角度位置。
随着减排量的增加,这种区别变得更加重要。
控制器可以根据电机位置和减速比计算出理论输出位置,但计算出的位置仍然是基于变速器完全按照预期运行的假设。
在实际运行条件下,变速器可能会出现弹性变形或其他位置偏差。
对于只需要中等精度的机器人来说,这可能算不上什么重大限制。
然而,对于高精度机器人手臂、人形机器人、医疗机器人、力控机械臂以及其他需要高度响应运动的系统而言,计算输出位置与实际输出位置之间的差异就变得更加重要了。
双编码器如何改变反馈架构?
双编码器机器人关节电机将一个编码器放置在电机侧,另一个编码器放置在输出侧。
这两个编码器观察运动链的不同部分。
电机侧编码器主要提供有关电机位置和速度的信息。
输出端编码器直接测量关节输出的位置。
控制器随后可以比较这两个反馈信号,以了解传输过程的运行情况。
但这并不意味着第二个编码器就能神奇地消除机械反冲。
相反,它提供了单个编码器无法提供的东西:关于实际输出位置的直接信息。
这种额外的反馈可以帮助控制系统识别和补偿由传动特性和负载相关变形引起的位置差异。
对于机器人关节电机而言,这创建了一个更完整的闭环控制架构。
双编码器有助于将电机运动与实际关节运动分离
双编码器的关键优势不仅仅是“更高的分辨率”。
这是更全面的反馈。
仅使用电机侧编码器,控制器主要知道:
电机旋转了多少圈?
利用输出端编码器,控制器还可以确定:
机器人关节输出实际旋转了多少圈。
当机器人承受动态负载时,这种区别就显得尤为重要。
在加速、减速、方向反转或与外部接触期间,传动系统的行为可能与理想的刚性机械模型不同。
电机侧和输出侧测量值之间的差异可以提供有关此行为的有用信息。
对于高性能机器人关节电机而言,这些额外信息可以支持更精确的位置控制和更好的补偿策略。
它还可以提高系统在关节负荷变化时保持轨迹精度的能力。
为什么这对高动态机器人来说更为重要?
随着机器人运动速度加快、动态性增强,对输出端反馈的需求变得越来越重要。
移动缓慢且动作相对简单的机器人可以容忍较小的传动偏差。
高速机器人进行连续轨迹跟踪时,容错率要低得多。
对于经常改变方向或与环境互动的机器人来说,情况也是如此。
人形机器人就是一个很好的例子。
类人机器人行走、保持平衡、伸手、操作物体以及与环境互动时,关节负荷会不断变化。
膝关节、踝关节、髋关节、肩关节、肘关节和腕关节不会承受持续的负荷。
关节电机必须响应不断变化的扭矩和位置要求。
在这样的系统中,仅仅依靠电机侧反馈可能无法提供有关实际输出状态的足够信息。
双编码器架构为控制器提供了一个更接近实际机械输出的测量点。
当精度和负载同时发生变化时,双编码器尤其有价值。
当机器人需要在负载变化的情况下保持精度时,定位精度就变得更具挑战性。
想象一下,一个机械臂从空载状态移动到抓取一个重型部件的过程。
指令关节位置可能保持不变,但施加到传动装置的扭矩会发生显著变化。
机械系统会对这种扭矩做出反应。
即使谐波减速器的反冲极小,传动和结构部件也不是无限刚性的。
因此,微小的弹性形变也会影响实际的输出位置。
单靠电机侧编码器无法直接观察到输出侧的这种偏差。
双编码器系统可以。
这使得双重反馈对于精密装配、机器人抛光、医疗操作、先进科研机器人和高性能协作机器人等应用尤为有价值。
为什么编码器分辨率与机器人关节精度不同?
机器人关节电机选择中另一个常见的误解是,编码器位数越高,机器人关节的精度就越高。
并非如此。
编码器分辨率描述了编码器能够将旋转位置细分到何种精细程度。
实际系统精度取决于诸多因素的综合作用。
这些因素包括编码器精度、安装公差、偏心率、温度变化、机械传动误差、结构刚度、校准、控制算法和负载条件。
例如,提高电机侧编码器的分辨率并不一定能消除输出侧的变形。
这就是为什么简单地用更高分辨率的编码器替换 17 位编码器可能无法在实际机器人关节精度方面产生预期的改进。
对于要求苛刻的应用,工程师应该评估完整的反馈架构,而不是仅仅关注编码器分辨率。
绝对式编码器和双编码器解决不同的问题
绝对式编码器和双编码器有时被当作相互竞争的技术来讨论。
它们实际上解决的是不同的问题。
绝对式编码器确定轴的绝对角位置。
双编码器架构确定机械传动装置内两个不同点的位置。
因此,机器人关节电机可以同时使用绝对编码器和双反馈。
例如,绝对式电机侧编码器可以在上电后提供精确的电机位置信息,而输出侧编码器则提供来自机器人关节输出的直接反馈。
这种组合可以减少对机械归位的需求,同时提高位置反馈系统的完整性。
对于人形机器人和协作机器人而言,频繁的机械归位可能既不方便也不可取,因此这种架构特别有用。
机器人关节电机何时应该使用双编码器?
并非所有机器人关节都需要双编码器。
该决定应基于机器人的实际性能要求。
如果应用速度相对较低、负载较低,并且对定位误差容忍度适中,则单个电机侧编码器可以在性能、复杂性和成本之间提供适当的平衡。
然而,当机器人需要在动态负载下保持较高的定位精度时,双编码器就变得越来越有吸引力了。
当关节必须支持精确的轨迹跟踪、频繁的方向变化、可变的负载、力的相互作用或先进的闭环控制时,它们就显得尤为重要。
因此,重要的问题不是:
“每个机器人都需要双编码器吗?”
更恰当的问题应该是:
“这个机器人是否需要来自实际关节输出的直接反馈?”
如果答案是肯定的,那么双编码器机器人关节电机就值得认真考虑。
集成机器人关节电机的作用
编码器架构只是现代机器人关节的一部分。
传统机器人设计通常结合伺服电机、独立的谐波减速器、外部编码器、外部驱动器、制动器和多根电缆。
这种方法提供了灵活性,但也可能增加整个关节的尺寸、重量、布线复杂性和集成工作量。
集成式机器人关节电机将多个此类组件集成到一个紧凑的模块中。
根据架构的不同,该模块可以集成电机、谐波减速器、编码器系统、驱动器、制动器、扭矩传感器和通信接口。
这使得工程任务从单独设计每个关节组件转变为为机器人选择合适的集成关节架构。
对于开发专用机械臂、人形机器人、协作机器人、医疗设备和精密自动化系统的机器人制造商而言,这可以大大简化机械和电气集成。
HONPINE 如何进行双编码器机器人关节电机设计?
HONPINE 开发集成机器人关节模组,适用于电机性能、传动、反馈、机械集成和控制需要作为一个系统协同工作的应用。
HONPINE 并没有将谐波减速器视为一个孤立的传动元件,而是根据不同机器人架构的要求,将减速器与电机、编码器、驱动器和其他功能元件集成在一起。
TCHL系列专注于高度紧凑的机器人关节,尤其适用于对重量、安装空间、输出反馈和扭矩传感要求极高的应用。其集成的扭矩传感器和灵活的连接架构使其适用于需要紧凑型力感知关节的应用。
HAG系列提供更广泛的扭矩和配置选项,配备高分辨率绝对式编码器、可选双编码器反馈、扭矩传感、制动和工业通信功能。这使其适用于从协作机器人和人形关节到工业机械臂和精密自动化等各种应用。
HPJM-PRO 系列专为高性能机器人和自动化应用而设计,这些应用需要高扭矩密度、集成驱动电子设备、精确反馈和紧凑的机械集成。
关键在于,这些平台的目的并非强迫每个机器人采用相同的关节结构。
不同的机器人系统对扭矩、速度、重量、精度、传感、制动、通信和安装有不同的要求。
因此,应根据机器人的实际机械和控制要求选择合适的关节电机架构。
从低反冲到完全输出反馈
机器人关节技术的发展已经超越了减速器是否具有低反冲这一简单问题。
对于下一代机器人系统,工程师需要考虑整个运动链。
谐波减速器可以提供极低的齿隙和很高的减速比。
高分辨率编码器可以提供精确的角度测量。
强大的电机可以产生高扭矩和动态加速度。
但只有当机械传动装置、反馈系统、控制架构和结构设计正确匹配时,这些部件才能发挥其全部潜力。
这就是为什么双编码器机器人关节电机正在成为实际输出位置与电机位置同样重要的应用领域的重要解决方案。
目标并非声称双编码器“消除”谐波减速器反冲。
目标是更准确地测量实际关节输出,并为控制器提供补偿传动相关误差和负载相关变形所需的信息。
这是一个更有意义的工程优势。
选择合适的机器人关节电机架构
在选择机器人关节电机时,工程师除了额定扭矩和减速比之外,还应该评估其他因素。
反馈架构应与机械传动装置同时考虑。
对于需要紧凑尺寸和轻量化的应用,集成式联合电机可以减少单独的电机、减速器、驱动器和接线组件所占用的空间。
对于需要高定位精度的应用,输出侧反馈可能比简单地提高电机编码器分辨率更重要。
对于涉及物理接触、力控装配、抛光或人机交互的应用,集成扭矩传感可以提供另一层重要的反馈。
对于垂直接头,集成制动器可以提高断电时的安全性。
对于分布式机器人架构,集成 EtherCAT、CANopen 或其他通信接口可以简化系统级集成。
因此,最好的机器人关节电机不一定是某一类别中规格最高的电机。
它的机械传动装置、反馈架构、传感能力、驱动系统和物理尺寸都符合机器人的实际要求。
结论
谐波减速器仍然是高性能机器人关节最重要的传动技术之一,因为它兼具尺寸紧凑、减速比高、扭矩密度高和齿隙极低的优点。
然而,极低的反冲不应与字面意义上的零反冲混淆。
更重要的是,仅靠低机械反冲并不能保证在动态负载下输出定位完美。
随着机器人速度更快、重量更轻、柔韧性更强、交互性更高,电机位置与实际关节输出之间的关系变得越来越重要。
单个编码器测量电机侧。
双编码器架构增加了来自输出端的直接反馈。
这些附加信息使控制系统能够更好地了解传动行为,并补偿由机械特性和负载变化引起的位置偏差。
因此,带有双编码器的机器人关节电机在高精度和高动态机器人应用中特别有价值。
HONPINE 提供多种集成机器人关节电机平台,包括 TCHL、HAG 和 HPJM-PRO,使机器人制造商能够根据其应用需求选择不同的电机性能、谐波传动、编码器反馈、扭矩传感、驱动集成、制动和通信组合。
机器人关节设计的未来不仅仅是在规格表上实现“零反冲”。
它旨在构建一个可测量、可控和集成的运动系统,使其在实际运行条件下能够提供所需的输出性能。
阅读更多
进一步了解鸿磐的故事以及与精密传动相关的行业趋势。
 如何选择人形机器人关节电机?在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
 OMG 超紧凑型内置扭矩传感器谐波关节模组鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
 机器人领域中谐波减速器的优势在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
 谐波关节模组如何赋能仿生人形机器人发展仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。
 24V 48V 机器人关节模组:为机器人与自动化选择合适的电压在选择机器人关节模组时,电压匹配是一个关键因素,它直接影响设备的性能、安全性、兼容性和运行稳定性。机器人、伺服电机和控制器等电气部件都被设计为在特定电压范围内运行。电压不足会导致动力不足、响应缓慢,甚至无法启动;电压过高则可能烧毁电路或缩短其使用寿命。鸿磐 的标准关节模组包括两种电压:24V 和 48V。它们各自发挥独特作用,以确保机器人和自动化设备的高效运行。
 回程间隙 ≤ 1 Arcmin:鸿磐 RV减速器助力微纳焊接机器人提升生产效率采用兼具高精度、高刚性和高可靠性的RV减速器作为底层支撑,可提升焊接机械的市场竞争力。选用配备 鸿磐 RV减速器的机器人手臂,有助于提升焊接质量并延长机械设备的使用寿命。
 如何选择最佳机器人关节模组供应商?机器人臂在各个领域中发挥着重要作用,例如智能制造、医疗设备和航空航天。作为机器人臂的核心部件,关节模组具有结构紧凑、模块化设计、轻量化、高精度以及安全可靠等特点。这些关节模组驱动机器人臂的旋转运动,直接影响系统的运动控制质量和精度。优化关节模组的设计和性能,可以进一步提高机器人臂的运动控制精度、稳定性和响应效率,以满足不同应用场景中的严苛要求。
 如何为工业自动化选择高精度旋转执行器?高精度旋转执行器在工业自动化中发挥着重要作用,其定位精度、重复定位精度、耐用性和安装灵活性会直接影响设备性能。HONPINE 提供四大系列精密旋转执行器,包括 HAT、HAM 和 HAS 谐波旋转执行器,以及 HPG 低背隙行星执行器。全系列产品的额定扭矩范围为 4 至 1,494 Nm,适用于半导体制造、3C 自动化、激光加工和 CNC 机床等应用。了解如何根据运行条件、精度要求和机械集成需求选择合适的旋转执行器。
 为什么谐波减速器适用于高精度自动化设备?精密自动化设备依赖稳定的旋转运动、可靠的定位以及紧凑的传动设计。从点胶头定向、零部件角度校准到自动化检测分度,谐波减速器可为安装空间有限且需要低背隙和高减速比的应用提供实用解决方案。本文将说明谐波减速器如何支持可重复的运动,对比主要的设计配置,并介绍如何根据负载、速度、精度和设备循环时间要求选择合适的减速比和减速器结构。
 为什么伺服电机与减速机是理想组合?伺服电机可实现快速、精准的运动控制,而减速机则根据负载调整转速和扭矩。本指南将介绍伺服电机与减速机如何通过扭矩放大、折算惯量降低和理论位置分辨率提升协同工作。了解惯量匹配、背隙、扭转刚度和减速比如何影响机器人与工业自动化设备的性能。
 如何选择和使用机器人关节模块?如何让机器人关节模块从选型到受控运动?本文以 HONPINE HPJM 谐波关节模块为例,由技术总监 Theodore Li 讲解机械安装、电气接线、CAN 和 EtherCAT 配置以及控制调试的关键步骤。了解集成前需要确认的事项,以及如何进行设置,使每个关节都能正确响应控制器。


双击
我们提供谐波减速器、行星减速器、机器人关节电机、机器人旋转执行器、RV减速器、机器人末端执行器、灵巧机器人手
 如何选择人形机器人关节电机?在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
 OMG 超紧凑型内置扭矩传感器谐波关节模组鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
 机器人领域中谐波减速器的优势在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
 谐波关节模组如何赋能仿生人形机器人发展仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。
 24V 48V 机器人关节模组:为机器人与自动化选择合适的电压在选择机器人关节模组时,电压匹配是一个关键因素,它直接影响设备的性能、安全性、兼容性和运行稳定性。机器人、伺服电机和控制器等电气部件都被设计为在特定电压范围内运行。电压不足会导致动力不足、响应缓慢,甚至无法启动;电压过高则可能烧毁电路或缩短其使用寿命。鸿磐 的标准关节模组包括两种电压:24V 和 48V。它们各自发挥独特作用,以确保机器人和自动化设备的高效运行。
 如何选择最佳机器人关节模组供应商?机器人臂在各个领域中发挥着重要作用,例如智能制造、医疗设备和航空航天。作为机器人臂的核心部件,关节模组具有结构紧凑、模块化设计、轻量化、高精度以及安全可靠等特点。这些关节模组驱动机器人臂的旋转运动,直接影响系统的运动控制质量和精度。优化关节模组的设计和性能,可以进一步提高机器人臂的运动控制精度、稳定性和响应效率,以满足不同应用场景中的严苛要求。
 如何为工业自动化选择高精度旋转执行器?高精度旋转执行器在工业自动化中发挥着重要作用,其定位精度、重复定位精度、耐用性和安装灵活性会直接影响设备性能。HONPINE 提供四大系列精密旋转执行器,包括 HAT、HAM 和 HAS 谐波旋转执行器,以及 HPG 低背隙行星执行器。全系列产品的额定扭矩范围为 4 至 1,494 Nm,适用于半导体制造、3C 自动化、激光加工和 CNC 机床等应用。了解如何根据运行条件、精度要求和机械集成需求选择合适的旋转执行器。
 为什么谐波减速器适用于高精度自动化设备?精密自动化设备依赖稳定的旋转运动、可靠的定位以及紧凑的传动设计。从点胶头定向、零部件角度校准到自动化检测分度,谐波减速器可为安装空间有限且需要低背隙和高减速比的应用提供实用解决方案。本文将说明谐波减速器如何支持可重复的运动,对比主要的设计配置,并介绍如何根据负载、速度、精度和设备循环时间要求选择合适的减速比和减速器结构。
 为什么伺服电机与减速机是理想组合?伺服电机可实现快速、精准的运动控制,而减速机则根据负载调整转速和扭矩。本指南将介绍伺服电机与减速机如何通过扭矩放大、折算惯量降低和理论位置分辨率提升协同工作。了解惯量匹配、背隙、扭转刚度和减速比如何影响机器人与工业自动化设备的性能。
 如何选择和使用机器人关节模块?如何让机器人关节模块从选型到受控运动?本文以 HONPINE HPJM 谐波关节模块为例,由技术总监 Theodore Li 讲解机械安装、电气接线、CAN 和 EtherCAT 配置以及控制调试的关键步骤。了解集成前需要确认的事项,以及如何进行设置,使每个关节都能正确响应控制器。
 如何为六轴机器人的各轴选择谐波减速器和RV减速器?六轴机器人的关节应选用谐波减速器还是RV减速器,取决于哪些因素?答案取决于扭矩、惯量、冲击载荷、轴承载荷和安装空间。本指南将说明如何为底座、肩部、肘部和腕部评估谐波减速器和RV减速器,并提供刚度、背隙和使用寿命方面的实用检查方法。根据各轴的要求选择合适的减速器配置。