

为什么激光摆动焊接系统需要高精度谐波旋转执行器?
简介
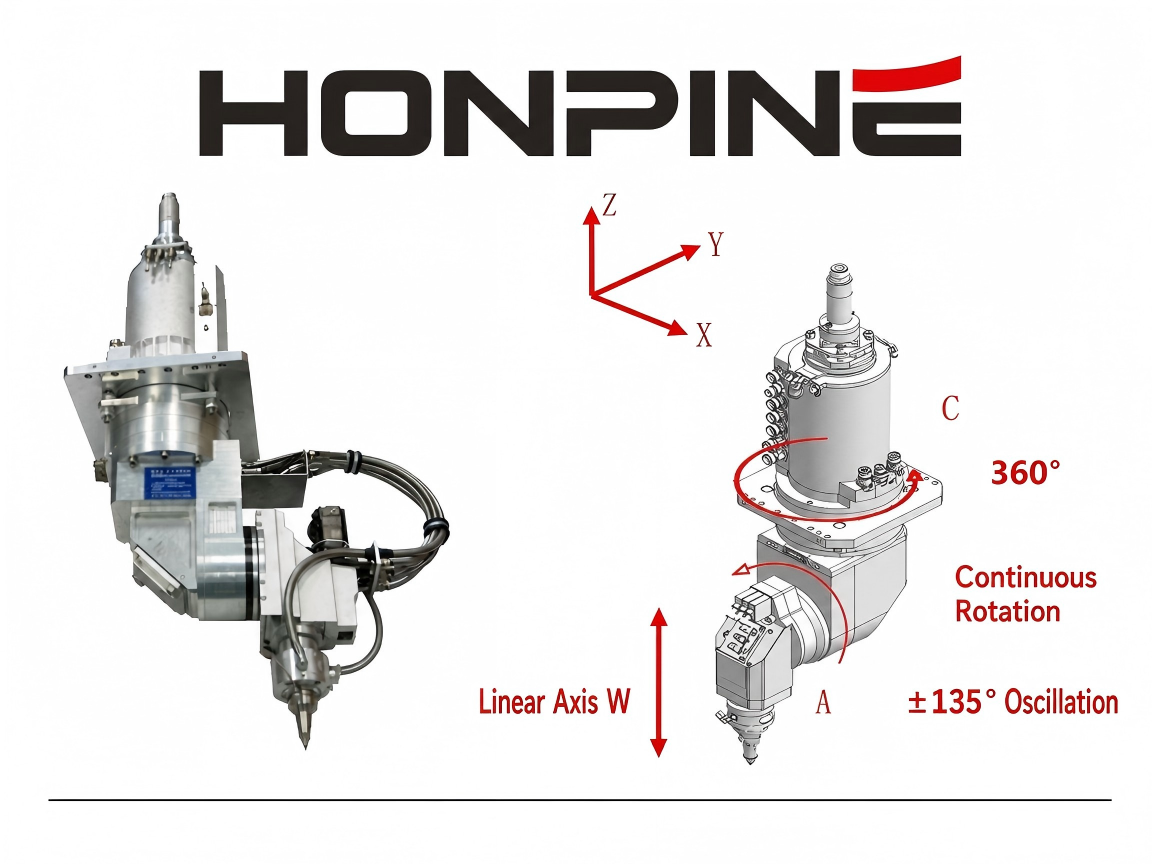
激光摆动焊接因可控光束摆动有助于改善焊缝宽度、间隙容差、热量分布和熔池稳定性,正日益应用于自动化焊接设备中。然而,实现一致的摆动轨迹不仅取决于激光功率或焊接参数。摆动焊接头内部的机械运动系统同样发挥着重要作用。
当激光摆动头采用机械旋转机构产生光束摆动时,执行器必须在保持精确角运动的同时,反复对旋转负载进行加速、减速和换向。如果传动系统的回程间隙过大、刚性不足、动态响应较差或负载能力不足,实际光束轨迹就可能偏离编程路径。
这一点在电池制造、电动汽车零部件、母排焊接、精密电子、医疗器械和机器人焊接系统等自动化激光焊接应用中尤为重要,因为焊接一致性取决于可重复的光束定位。
A谐波旋转执行器将电机与高减速比谐波传动相结合,并可将轴承、编码器及其他反馈部件集成到紧凑的旋转运动组件中。对于需要低回程间隙、高扭矩密度、高刚性和精确旋转定位的机械式激光摆动头,这类执行器可提供实用的运动解决方案。
因此,关键问题不只是如何使激光束摆动。
而是如何使光束在实际机械负载下实现准确、可重复且一致的摆动。
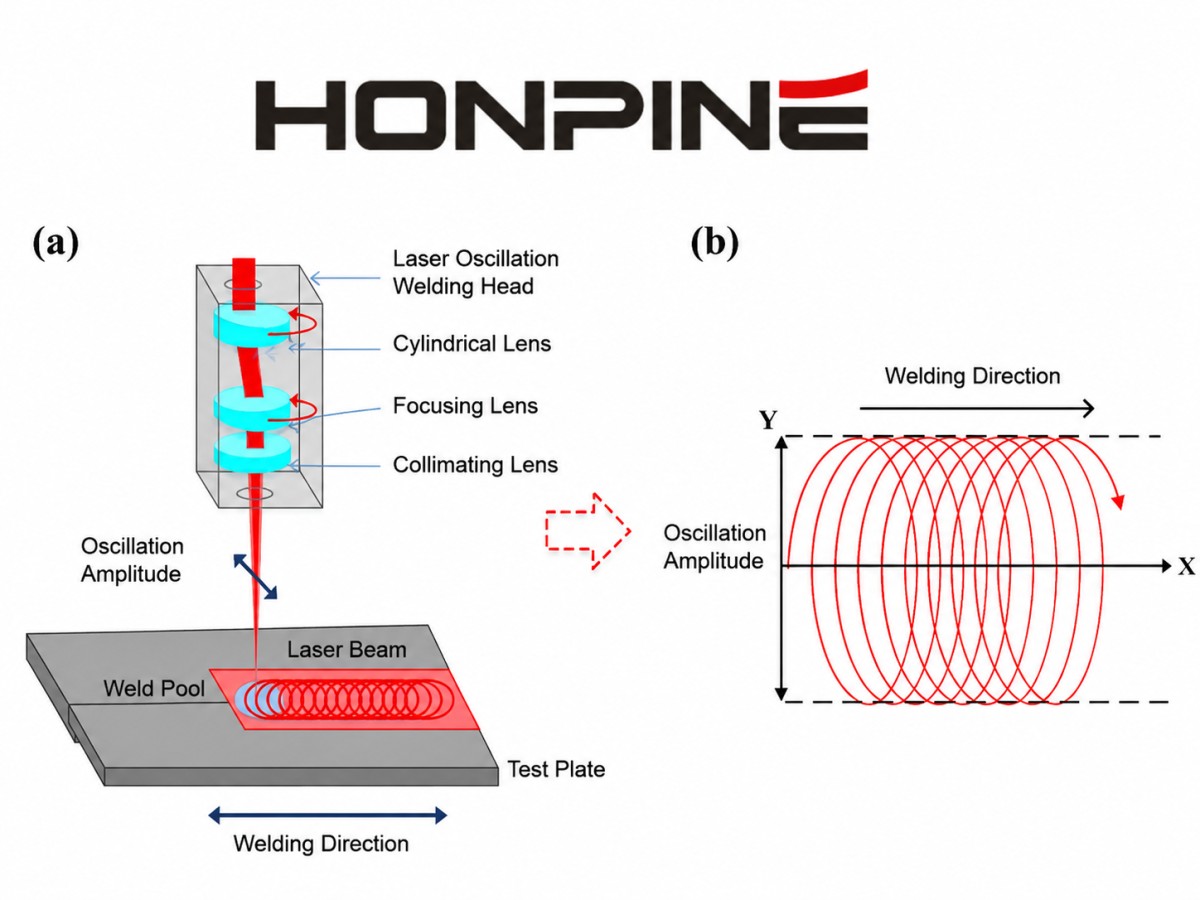
为何激光摆动头需要精密旋转运动?
在机械驱动式激光摆动头中,旋转执行器负责控制改变激光束位置的机构运动。
不同于简单的连续旋转应用,摆动机构可能需要根据编程轨迹反复改变方向。圆形、8字形、无穷形、螺旋形和横向轨迹均需要受控的角运动。
在此过程中,执行器可能承受持续的加速与减速、动态扭矩、惯性负载、振动和机械反作用力。
因此,运动系统需要保持:
精确角度定位
换向时低回程间隙
高扭转刚性
稳定的动态响应
充足的连续及峰值扭矩
可重复运动
紧凑的安装尺寸
因此,旋转执行器的选型应视为激光加工系统设计的一部分,而不应仅仅作为电机选型问题。
旋转运动系统精度不足时会发生什么?
执行器与激光束之间的关系是直接的。
如果旋转输出的运动与指令轨迹不同,由执行器驱动的光学机构也会产生不同的运动。这可能改变实际光束路径,进而改变焊接区域内的激光能量分布。
例如,当摆动轨迹反复换向时,过大的回程间隙会变得尤为明显。控制器可能指令立即改变方向,而机械输出在负载开始向相反方向运动前会经历少量空行程。
这会影响以下精度:
摆动振幅
光束轨迹
摆动对称性
位置重复性
能量分布
焊缝宽度一致性
在大批量自动化焊接中,这些微小的机械偏差可能累积为工艺波动。
因此,高精度旋转执行器有助于在编程轨迹与实际机械运动之间建立更可预测的关系。
为何低回程间隙对激光摆动机构至关重要?
激光摆动运动通常涉及换向。
在8字形、无穷形、正弦形和横向轨迹中,这一点尤其明显。
每次运动方向改变时,传动系统中的任何机械间隙都可能影响电机旋转与输出运动之间的关系。
谐波传动设计为具有极低的回程间隙,因此适用于需要精确反向运动的应用。
对于激光摆动头,低回程间隙有助于保持:
指令运动 → 旋转输出 → 光学运动 → 光束轨迹
使各阶段之间的机械不确定性更小。
当焊接工艺要求在数千或数百万个工作循环中保持稳定的摆动振幅或可重复的光束轨迹时,这一点尤其有价值。
为何高扭矩密度对激光摆动头至关重要?
激光焊接头的内部空间有限。
与此同时,机械摆动机构可能需要驱动光学部件、反射镜、透镜组件、旋转结构或其他机械负载。
因此,挑战在于在不显著增加焊接头尺寸和重量的情况下产生足够的输出扭矩。
谐波旋转执行器可将紧凑型电机与高减速比相结合,在较小安装空间内产生相对较高的输出扭矩。
这在机械摆动机构具有以下特点时尤其适用:
相对较大的旋转负载
较高的负载惯量
频繁加速和减速
有限的安装空间
严格的重量要求
例如,在用于电动汽车电池部件的自动化激光焊接头中,可用机械空间可能受到光路、防护结构、冷却系统和供气部件的限制。紧凑型一体式旋转执行器可减少运动组件所需的空间。
实现快速光束方向变化的高刚性
扭矩并非决定摆动机构性能的唯一因素。
当执行器对旋转负载快速加速和反向时,机械系统会承受动态力。如果传动系统或支撑结构刚性不足,变形和振动可能影响实际输出位置。
这对于高频摆动焊接尤为重要。
高刚性谐波旋转执行器有助于在动态负载下保持输出机构的位置。
目标不只是达到高旋转速度。
目标是在负载加速、减速和换向时保持稳定且可重复的角运动。
在为激光摆动系统选择执行器时,这一区别十分重要。
作为一体化运动解决方案的谐波旋转执行器
谐波旋转执行器的优势之一在于,电机和传动系统被设计为一体化旋转运动系统。
根据产品架构,执行器还可集成:
输出轴承
编码器
电机
反馈接口
壳体
制动或安全功能
与使用独立电机、减速箱、联轴器、轴承、编码器和壳体构建旋转轴相比,一体式执行器可简化机械设计。
这对于开发紧凑型模块化设备的激光焊接头制造商尤为有价值。
执行器无需围绕多个独立部件进行设计,而可成为摆动机构内的标准化旋转模块。
适用于不同激光摆动机构的谐波旋转执行器
采用可编程旋转执行器的一大优势在于,同一运动平台可通过软件和控制参数支持不同的光束轨迹。
例如,机械摆动头可围绕旋转执行器进行设计,然后根据焊接应用编程生成不同的运动曲线。
圆形摆动焊接
圆形摆动要求围绕标称焊接位置进行连续旋转运动。
执行器必须在保持所需振幅和频率的同时提供稳定的旋转运动。
这可用于需要扩大有效焊接面积并形成更均匀热输入的应用。
潜在应用包括:
电池极耳焊接
电气端子焊接
金属板材连接
搭接焊
精密部件焊接
8字形和无穷形摆动
8字形和无穷形轨迹需要反复改变角速度和方向。
因此,执行器需要具备良好的动态响应和低回程间隙。
当工程师希望形成更复杂的热量分布或增加熔池搅拌时,可采用这些轨迹。
对于自动化生产设备而言,能够从一个工件到下一个工件精确复现相同轨迹尤为重要。
横向摆动
横向运动使激光束横跨焊接方向移动。
当需要更宽的有效热输入时,这种方式可能十分有用。
旋转执行器可通过适当的光学或机械连杆机构,将受控角运动转换为所需的机械光束运动。
最终设计取决于执行器旋转、光学几何关系和光束位移之间的关系。
谐波旋转执行器应用于激光焊接设备的哪些领域?
结合实际设备要求时,谐波旋转执行器的价值会更加明确。
电动汽车电池及电池包焊接
电池制造是自动化激光焊接的重要应用领域之一。
电芯、极耳、母排、端子和其他导电部件可能需要精确且可重复的激光焊接。
在这些系统中,焊接头可能需要紧凑型光束摆动,同时在长时间生产循环中保持稳定的焊接质量。
谐波旋转执行器可提供:
紧凑型旋转运动
低回程间隙
高重复性
高扭矩密度
编码器反馈
稳定的反向运动
这使其适用于电池焊接设备中的机械摆动机构。
母排及电气连接焊接
铜和铝部件广泛应用于电力系统和电动汽车中。
由于这些材料具有较复杂的热学和光学特性,控制激光能量分布可能十分重要。
摆动机构有助于在所需焊接区域内分配能量,同时旋转执行器确保精确复现编程光束轨迹。
对于自动化母排焊接设备,这种组合形成完整链路:
精密旋转运动 → 受控光束轨迹 → 受控能量分布 → 一致的电气连接
精密电子焊接
电子部件通常需要紧凑的焊接头和受控热输入。
在这些应用中,过多热量可能损坏邻近部件,而焊接面积不足则可能影响机械或电气性能。
高精度旋转执行器有助于摆动机构在较小加工区域内产生受控的光束轨迹。
当焊接头需足够紧凑以装入高度集成的自动化生产设备时,这一点尤其有用。
医疗器械制造
医疗部件通常需要高工艺重复性和精确的能量控制。
激光焊接可用于小型金属部件、管材、壳体和其他精密零件。
由高精度旋转执行器驱动的机械摆动机构可在保持可重复定位的同时提供受控光束运动。
执行器本身并不决定焊接质量,但可提升整个焊接系统的机械精度和重复性。
机器人激光焊接
机器人焊接系统可将激光焊接头与多轴机器人平台集成。
机器人控制焊接头的整**置,而内部摆动机构执行高频光束运动。
这形成两个不同层级的运动:
机器人运动:大范围定位
摆动头运动:高精度局部光束运动
当摆动机构需要比轻量化反射镜扫描机构更高的扭矩和刚性时,紧凑型谐波旋转执行器可作为局部旋转运动模块。
航空航天及精密金属部件
航空航天部件及其他高价值金属零件可能需要一致的焊缝几何形状和严格的工艺控制。
在这些应用中,机械运动精度可成为整体焊接系统的重要组成部分。
谐波旋转执行器可为专用焊接头或定位机构提供紧凑型高精度旋转轴,以满足可重复角运动的需求。
激光摆动应用中谐波旋转执行器与直驱的比较
谐波旋转执行器不应被视为直驱电机或振镜扫描器的通用替代方案。
不同的运动架构针对不同的负载和速度进行了优化。
当移动负载较轻且需要极高动态响应时,直驱电机尤其具有吸引力。
振镜扫描器广泛用于高速激光光束导向,因为其驱动的是惯量极低的轻量化反射镜。
当机械摆动机构需要以下特性时,谐波旋转执行器会更具优势:
更高输出扭矩
更高负载能力
高刚性
低回程间隙
紧凑集成
精确旋转定位
较大或较高惯量的旋转负载
因此,正确选型取决于实际机械架构。
如果系统仅需要以极高频率驱动极轻量的光学反射镜,振镜或直驱方案可能更合适。
如果系统需要通过精密旋转传动驱动更大的机械或光学组件,谐波旋转执行器可在扭矩、刚性、紧凑性和定位性能之间提供更强的组合优势。
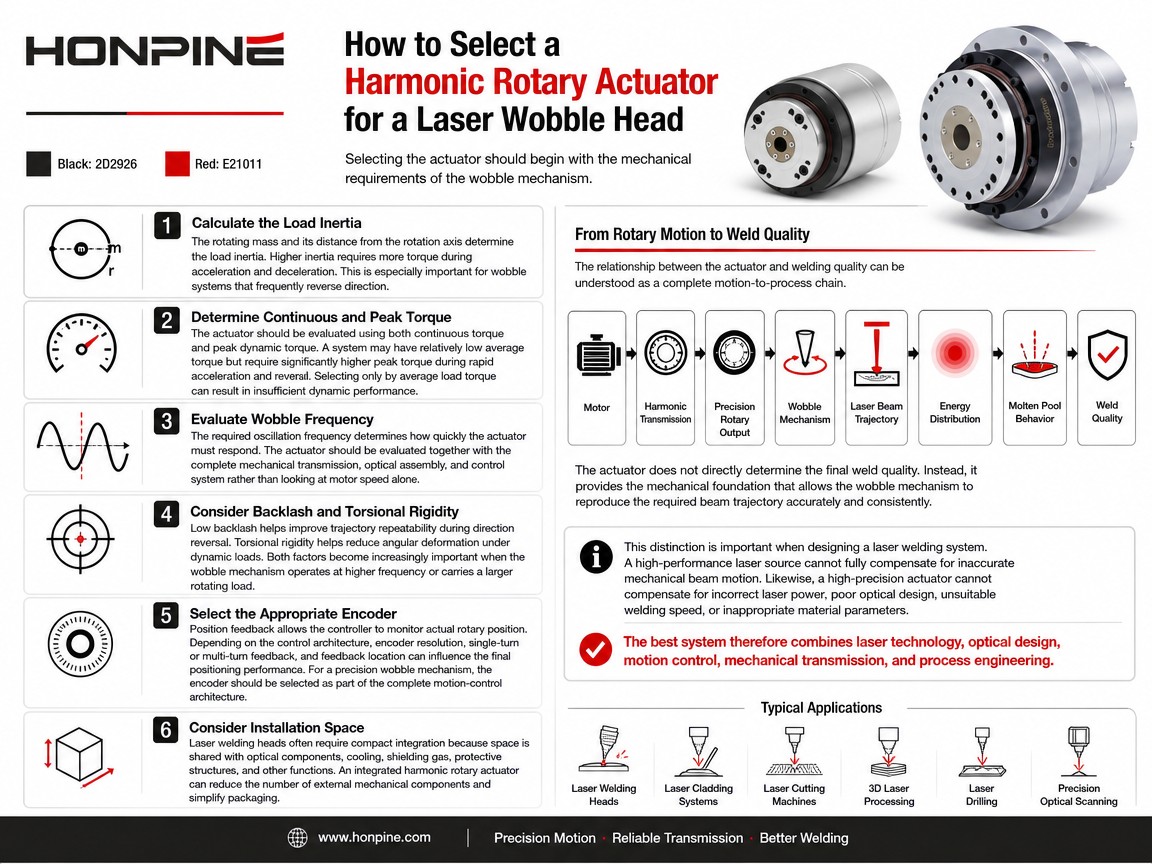
如何为激光摆动头选择谐波旋转执行器?
执行器选型应从摆动机构的机械要求开始。
计算负载惯量
旋转质量及其与旋转轴之间的距离决定负载惯量。
更高惯量在加速和减速过程中需要更大的扭矩。
这对于频繁换向的摆动系统尤为重要。
确定连续及峰值扭矩
应同时依据连续扭矩和峰值动态扭矩评估执行器。
系统的平均扭矩可能相对较低,但在快速加速和换向期间可能需要明显更高的峰值扭矩。
因此,仅根据平均负载扭矩选择执行器,可能导致动态性能不足。
评估摆动频率
所需摆动频率决定执行器必须响应的速度。
应将执行器与完整机械传动系统、光学组件和控制系统一同评估,而非仅考察电机速度。
考虑回程间隙和扭转刚性
低回程间隙有助于提高换向时的轨迹重复性。
扭转刚性有助于减小动态负载下的角变形。
当摆动机构以更高频率运行或承载较大旋转负载时,这两个因素的重要性会不断提高。
选择合适的编码器
位置反馈使控制器能够监测实际旋转位置。
根据控制架构,编码器分辨率、单圈或多圈反馈以及反馈位置都会影响最终定位性能。
对于精密摆动机构,编码器应作为完整运动控制架构的一部分进行选择。
考虑安装空间
激光焊接头通常需要紧凑集成,因为空间需与光学部件、冷却系统、保护气体、防护结构和其他功能共享。
一体式谐波旋转执行器可减少外部机械部件数量并简化封装。
从旋转运动到焊接质量
执行器与焊接质量之间的关系可理解为完整的从运动到工艺的链路。
电机
↓
↓
精密旋转输出
↓
摆动机构
↓
激光光束轨迹
↓
能量分布
↓
熔池行为
↓
焊接质量
执行器并不直接决定最终焊接质量。
相反,它提供机械基础,使摆动机构能够准确且一致地复现所需光束轨迹。
在设计激光焊接系统时,这一区别十分重要。
高性能激光光源无法完全补偿不准确的机械光束运动。
同样,高精度执行器也无法补偿错误的激光功率、不良的光学设计、不合适的焊接速度或不恰当的材料参数。
因此,最佳系统应结合激光技术、光学设计、运动控制、机械传动和工艺工程。
为何一体化运动解决方案对激光设备制造商至关重要?
对于激光设备制造商而言,工程挑战不仅在于实现技术性能。
完整系统还必须紧凑、可靠、易于装配并适合批量生产。
使用独立的电机、减速器、联轴器、轴承、编码器和安装结构会增加部件数量和机械接口。
一体式谐波旋转执行器可简化这种架构。
这可带来多项工程优势:
简化机械设计:需要的独立传动部件更少。
紧凑封装:旋转系统可占用更少安装空间。
降低装配复杂性:可能需要更少的对准工序。
标准化运动模块:同一执行器平台可适配不同摆动机构。
集成反馈:编码器集成可简化闭环控制。
对于激光焊接头和自动化焊接设备的OEM制造商而言,这些因素与扭矩和定位精度同样重要。
何时应考虑将谐波旋转执行器用于激光摆动焊接?
当激光摆动机构具有多项严苛机械要求时,值得考虑谐波旋转执行器。
当应用需要以下特性时,它尤其具有吸引力:
紧凑型旋转运动模块
在有限安装空间内实现高输出扭矩
反复换向时低回程间隙
高扭转刚性
精确角度定位
基于编码器的反馈
动态负载下稳定运动
相对较大的光学或机械旋转负载
相反,如果应用主要需要极轻量反射镜的超高频运动,振镜扫描器或直驱电机可能是更合适的架构。
因此,应根据实际负载和运动要求选择执行器,而非仅仅选择标称速度或分辨率最高的技术。
HONPINE 用于精密激光运动的谐波旋转执行器
对于开发机械式摆动头的激光设备制造商,旋转执行器应被视为精密运动模块,而不仅仅是减速箱。
合适的解决方案需要考虑电机性能、谐波传动、输出轴承能力、编码器反馈、机械刚性、负载惯量和控制要求之间的完整关系。
当紧凑型旋转轴需要结合高扭矩密度、低回程间隙、高刚性和精确位置控制时,可考虑 HONPINE 的谐波旋转执行器解决方案。
根据设备架构,执行器可集成至激光摆动头本身,或用作相关定位和光束控制机构的精密旋转轴。
其关键优势是在保持精密自动化设备所需机械特性的同时,构建更紧凑、更一体化的运动架构。
结论
激光摆动焊接系统的性能远不止取决于激光功率和光束参数。
当光束摆动由机械旋转机构产生时,执行器便成为焊接系统的重要组成部分。
低回程间隙有助于保持精确的反向运动。高扭矩密度使执行器能够在有限安装空间内驱动更大负载。高刚性有助于在加速和减速期间保持角度稳定性。编码器反馈支持闭环位置控制。一体化结构可简化紧凑型焊接头的机械架构。
这些特性使谐波旋转执行器尤其适用于涉及电池部件、电动汽车母排、电气连接、精密电子、医疗器械、机器人焊接、航空航天部件和定制自动化焊接设备的激光焊接应用。
正确的解决方案不一定是速度最快的电机或分辨率最高的编码器。
更好的方法是使旋转运动架构与摆动机构的实际要求相匹配:
负载惯量 → 扭矩 → 频率 → 加速度 → 回程间隙 → 刚性 → 反馈 → 安装空间
当综合评估这些参数时,谐波旋转执行器可不止是一个传动部件。它可作为精密旋转运动平台,使机械式激光摆动头准确且一致地复现其编程光束轨迹。
对于朝着更紧凑、自动化和高精度焊接系统发展的激光设备制造商,将合适的旋转运动技术集成到摆动机构中,可成为提升设备性能并简化设备设计的重要一步。
阅读更多
进一步了解鸿磐的故事以及与精密传动相关的行业趋势。
 如何选择人形机器人关节电机?在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
 OMG 超紧凑型内置扭矩传感器谐波关节模组鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
 机器人领域中谐波减速器的优势在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
 谐波关节模组如何赋能仿生人形机器人发展仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。
 24V 48V 机器人关节模组:为机器人与自动化选择合适的电压在选择机器人关节模组时,电压匹配是一个关键因素,它直接影响设备的性能、安全性、兼容性和运行稳定性。机器人、伺服电机和控制器等电气部件都被设计为在特定电压范围内运行。电压不足会导致动力不足、响应缓慢,甚至无法启动;电压过高则可能烧毁电路或缩短其使用寿命。鸿磐 的标准关节模组包括两种电压:24V 和 48V。它们各自发挥独特作用,以确保机器人和自动化设备的高效运行。
 回程间隙 ≤ 1 Arcmin:鸿磐 RV减速器助力微纳焊接机器人提升生产效率采用兼具高精度、高刚性和高可靠性的RV减速器作为底层支撑,可提升焊接机械的市场竞争力。选用配备 鸿磐 RV减速器的机器人手臂,有助于提升焊接质量并延长机械设备的使用寿命。
 如何选择最佳机器人关节模组供应商?机器人臂在各个领域中发挥着重要作用,例如智能制造、医疗设备和航空航天。作为机器人臂的核心部件,关节模组具有结构紧凑、模块化设计、轻量化、高精度以及安全可靠等特点。这些关节模组驱动机器人臂的旋转运动,直接影响系统的运动控制质量和精度。优化关节模组的设计和性能,可以进一步提高机器人臂的运动控制精度、稳定性和响应效率,以满足不同应用场景中的严苛要求。
 锂电池机械臂的谐波减速器与RV减速器:逐关节选型指南在锂电池工厂,为机械臂选择减速器并非要找出一款“最佳”减速器,而是要根据关节分配任务。RV减速器用于肩部和肘部(J1–J3),这些部位最看重刚度、抗冲击性和长寿命;谐波减速器用于腕部(J4–J6),这些部位的定位精度取决于近乎零背隙、高扭矩密度和轻量化。行程较长的笛卡尔坐标搬运则可采用成本更低的行星齿轮箱。锂电池生产还需满足三项更严格的要求:极高的重复定位精度(±0.02–0.05 mm)、全天候高负载运行,以及对金属颗粒污染零容忍。本指南将说明逐关节选型的逻辑、比较三种减速器类型,并列出适用于各工位的典型配置。
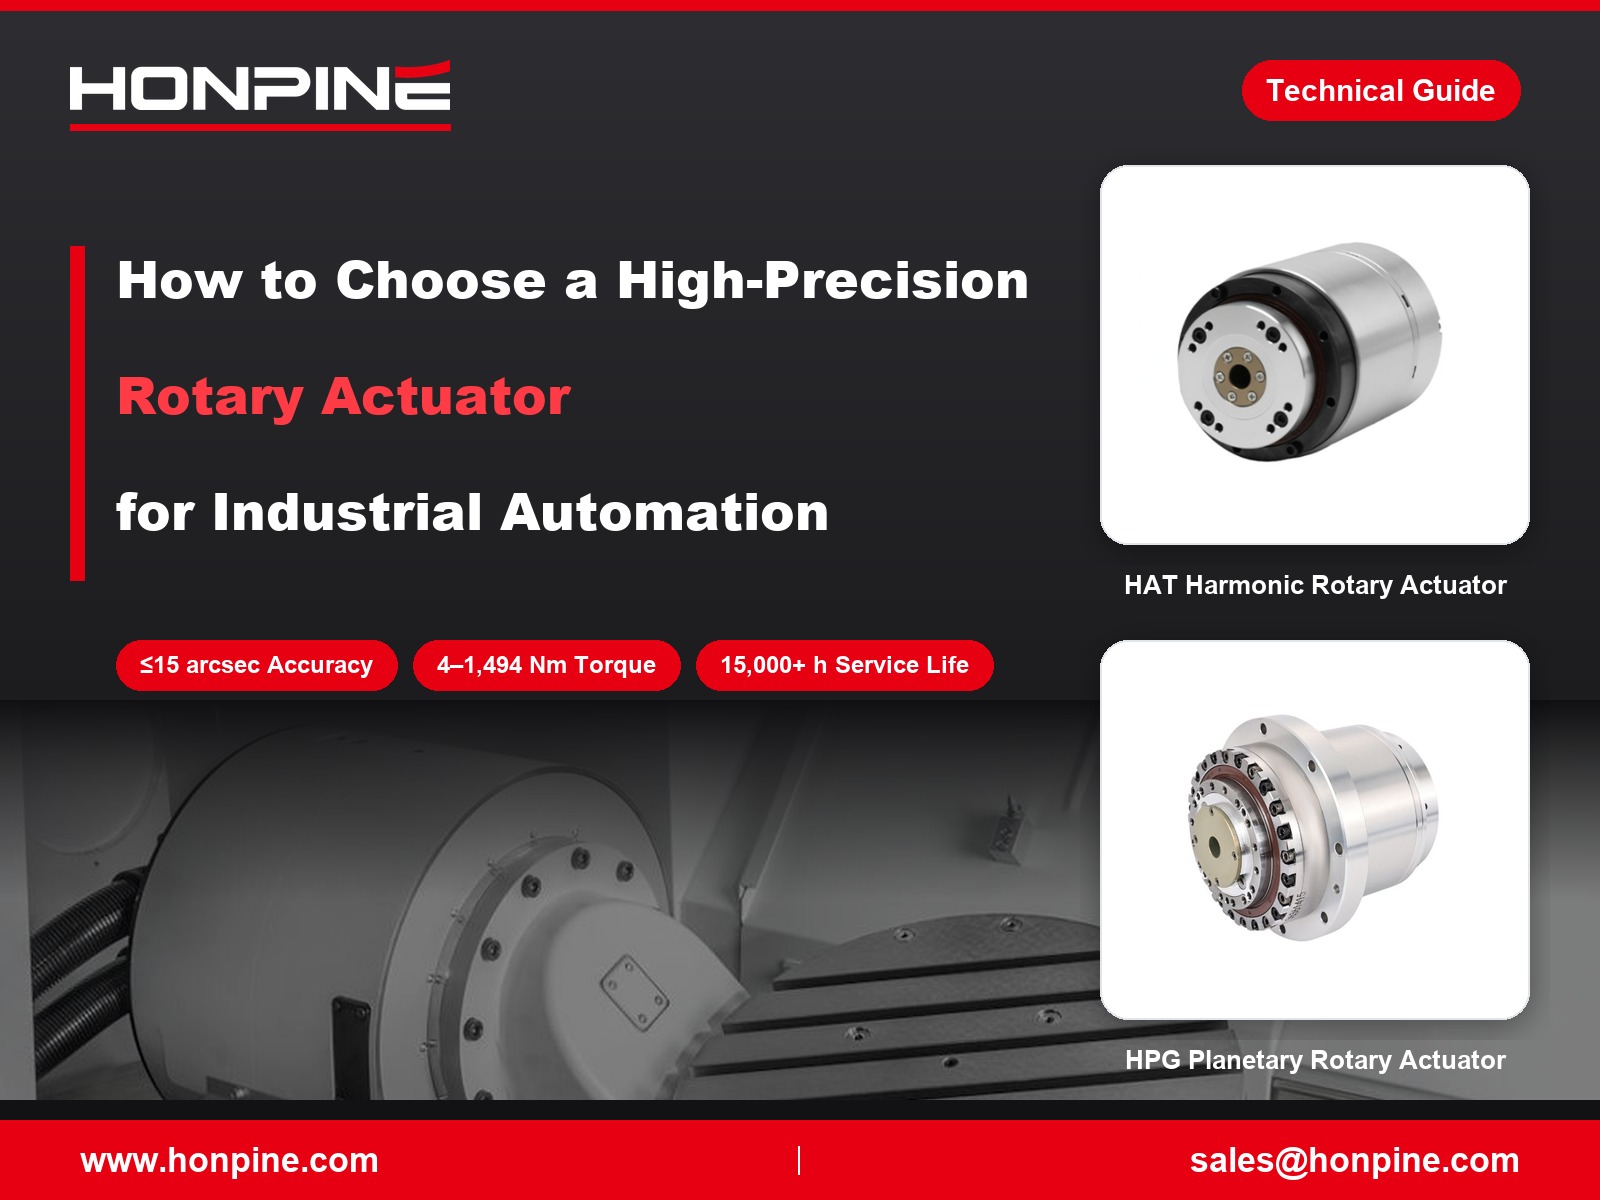
 如何为工业自动化选择高精度旋转执行器?高精度旋转执行器在工业自动化中发挥着重要作用,其定位精度、重复定位精度、耐用性和安装灵活性会直接影响设备性能。HONPINE 提供四大系列精密旋转执行器,包括 HAT、HAM 和 HAS 谐波旋转执行器,以及 HPG 低背隙行星执行器。全系列产品的额定扭矩范围为 4 至 1,494 Nm,适用于半导体制造、3C 自动化、激光加工和 CNC 机床等应用。了解如何根据运行条件、精度要求和机械集成需求选择合适的旋转执行器。
 为什么谐波减速器适用于高精度自动化设备?精密自动化设备依赖稳定的旋转运动、可靠的定位以及紧凑的传动设计。从点胶头定向、零部件角度校准到自动化检测分度,谐波减速器可为安装空间有限且需要低背隙和高减速比的应用提供实用解决方案。本文将说明谐波减速器如何支持可重复的运动,对比主要的设计配置,并介绍如何根据负载、速度、精度和设备循环时间要求选择合适的减速比和减速器结构。
 为什么伺服电机与减速机是理想组合?伺服电机可实现快速、精准的运动控制,而减速机则根据负载调整转速和扭矩。本指南将介绍伺服电机与减速机如何通过扭矩放大、折算惯量降低和理论位置分辨率提升协同工作。了解惯量匹配、背隙、扭转刚度和减速比如何影响机器人与工业自动化设备的性能。


双击
我们提供谐波减速器、行星减速器、机器人关节电机、机器人旋转执行器、RV减速器、机器人末端执行器、灵巧机器人手
 回程间隙 ≤ 1 Arcmin:鸿磐 RV减速器助力微纳焊接机器人提升生产效率采用兼具高精度、高刚性和高可靠性的RV减速器作为底层支撑,可提升焊接机械的市场竞争力。选用配备 鸿磐 RV减速器的机器人手臂,有助于提升焊接质量并延长机械设备的使用寿命。
 用于锂电池辊压设备的谐波旋转执行器随着生产工艺不断演进,锂电池制造设备对精度、稳定性和集成效率提出了更高要求。在辊压设备中,精确的辊筒定位、压力控制和动态响应对于确保极片质量和一致性至关重要。
HONPINE 谐波旋转执行器为锂电池辊压设备提供高精度、高刚性、快速响应和紧凑集成。凭借近零背隙、高扭矩密度和可靠的运动控制性能,有助于提升设备精度和生产稳定性。 用于管道机器人及其他特种设备的谐波机器人关节执行器管道机器人在狭窄复杂的环境中运行,有限的安装空间、高负载要求、线缆布置以及精确运动控制是关键挑战。一款可靠的关节执行器必须在适应严苛运行条件的同时,提供高扭矩输出、紧凑尺寸和稳定性能。谐波机器人关节执行器将精密传动、电机驱动和传感能力集成于紧凑的运动单元中,适用于管道机器人及其他特种机器人系统。本文探讨管道机器人的关键设计要求,并说明HONPINE HPJM谐波机器人关节模块如何帮助实现紧凑、高性能且可靠的机器人解决方案。
 用于升降设备的谐波执行器:精度、扭矩密度与紧凑型运动控制简介现代升降设备所需的不仅仅是垂直移动载荷。机器人升降轴、AGV 和 AMR 升降模块、半导体设备、检测平台以及专用绞车日益需要高扭矩密度、精确定位、低背隙、高刚性和紧凑型运动控制。谐波执行器将谐波减速器与电机集成,并可根据配置将编码器、制动器、伺服驱动器和通信接口集成为紧凑型运动模块。本文探讨了谐波执行器如何应用于不同的升降系统,以及其精度、扭矩密度、刚性和集成化优势为何使其适用于自动化升降和定位应用。
 用于半导体设备的谐波旋转执行器:精密运动、空心轴设计和 FOC 控制大家好,我是 HONPINE 技术总监 Theodore Li。在半导体制造设备中,旋转运动并不只是让机构转动那么简单。有限的安装空间、线缆和管路布置、低速稳定性、精确定位以及可连续调节的运动轨迹,都会影响设备性能。这正是谐波旋转执行器正成为半导体设备重要运动解决方案的原因。在本文中,我将基于我们在设备开发、顶置运输、晶圆搬运、清洗和晶体生长应用方面的经验,探讨谐波传动、基于 FOC 的电机控制、编码器反馈、大中空轴设计和灵活机械接口如何协同满足实际的半导体运动需求。
 用于微创手术机器人的微型谐波传动装置微创手术机器人需要高度紧凑的传动系统,能够在极其有限的机械空间内实现精准运动。随着机器人器械变得更小巧、更灵活,传统传动架构可能面临尺寸、腱索弹性、摩擦、滞后和机械集成等方面的挑战。微型谐波传动装置可提供一种潜在解决方案:在较小的机械空间内实现高减速比精密传动、低背隙和紧凑尺寸。本文将介绍微型谐波传动为何适用于手术机器人,对比外置腱索驱动与末端传动架构,并探讨 HONPINE 的 CSF-mini 微型谐波减速器在紧凑型机器人关节、柔性机器人器械及其他精密机构中的关键工程考量。
 为什么激光摆动焊接系统需要高精度谐波旋转执行器?激光摆动焊接日益应用于电池制造、汇流排焊接、电子产品、医疗器械、机器人焊接及其他精密制造领域。在这些应用中,光束运动必须保持准确且可重复。然而,在机械摆动焊接系统中,焊接质量不仅取决于激光参数,还取决于驱动摆动焊接头的旋转运动机构的精度。背隙、扭转刚度不足、扭矩密度有限以及定位误差会直接影响实际光束轨迹和熔池稳定性。因此,高精度旋转运动解决方案正成为现代激光摆动焊接设备的重要组成部分。谐波旋转执行器集精密传动、高刚性、低背隙和紧凑集成于一体,非常适用于需要在动态载荷下实现受控旋转运动的机械摆动焊接头。
 舷外机转向何时需要谐波旋转执行器?电动舷外机转向正从简单的机械功能演变为精密运动控制应用。本文说明谐波旋转执行器何时成为合适的解决方案,并探讨精密传动、低背隙、高扭矩密度、编码器反馈和紧凑型机械集成的作用。文章还探讨了其在电动船舶、自主水面艇、无人船、海洋机器人和电动船舶推进中的应用,帮助工程师根据转向扭矩、速度、定位精度、运行条件和安装要求选择合适的旋转执行器。
 如何为专用机器人应用选择合适的机器人关节执行器?选择合适的机器人关节执行器已不再只是比较扭矩规格,或分别选择电机和减速箱的问题。随着人形机器人、协作机器人、工业机器人机械臂、医疗机器人、移动操作机器人以及专用机器人系统日益多样化,机器人制造商必须同时兼顾扭矩、速度、精度、刚度、重量、安装空间、反馈、通信和安全性。本文将说明工程师如何从实际应用问题出发,选择合适的谐波关节执行器或机器人关节电机,并构建与整机机械结构和控制要求相匹配的关节级解决方案。
 用于CNC旋转轴的谐波旋转执行器:雕刻机的精密解决方案了解谐波旋转执行器如何通过精准定位、低回差、高刚性和紧凑集成,提升4轴和5轴雕刻机CNC旋转轴的性能。
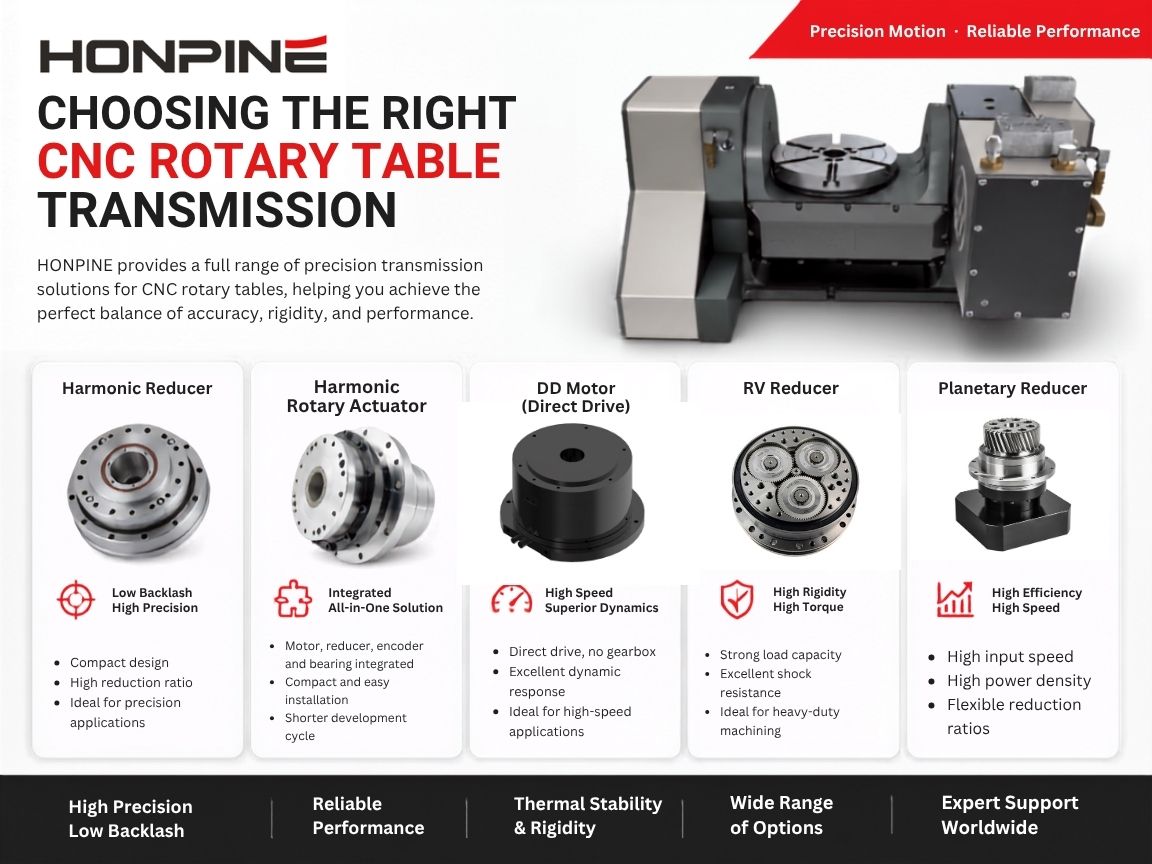
 选择合适的数控旋转工作台传动方式的12个建议:谐波减速机、谐波旋转执行器、DD马达和行星减速机了解如何根据精度、回差、扭矩、速度、刚性、热稳定性和集成性选择合适的 CNC 转台传动方案。比较谐波减速机、谐波旋转执行器、DD 电机、RV 减速机和行星减速机。
 适用于小型机械臂和桌面式六轴机器人的迷你谐波减速器