

Nabtesco RV vs Harmonic Drive vs WITTENSTEIN:为何无背隙行星执行器正在兴起
数十年来,Nabtesco、Harmonic Drive 和 WITTENSTEIN 的精密传动系统在机器人、机床、自动化、航空航天设备和精密运动系统领域确立了重要的性能标准。
NabtescoRV 减速机以高刚性、高扭矩容量和强大的外载荷承受能力而著称。Harmonic Drive 减速机凭借紧凑尺寸、高减速比、低背隙和出色的重复定位精度而广受认可。WITTENSTEIN精密行星齿轮箱则具备高效率、高扭矩密度、高刚性和灵活的传动配置。
然而,高端运动系统对性能提出了更严苛的要求:在具备高扭转刚性和高负载能力的同时,实现角秒级传动精度。
这正是传统传动架构可能面临艰难性能权衡的地方。
新一代无背隙行星执行器正在涌现,通过将行星传动架构与先进的背隙补偿及精密执行器集成相结合,以弥补这一性能差距。
当今精密减速机面临哪些性能挑战?
问题并不在于传统精密减速机无法实现高性能运动控制。每种架构均针对特定的机械需求组合进行了优化。
当某一应用同时要求极低背隙、高扭转刚度、高扭矩密度、低传动误差、高负载能力、紧凑尺寸及长期稳定性时,挑战便会出现。
例如,五轴机床的回转轴可能需要在承受巨大切削力的同时保持角秒级角度定位。航空航天装配机构可能同时需要高刚度和低传动误差。手术机器人关节则可能需要紧凑尺寸、低背隙、高重复定位精度及可预测的运动表现。
在这些应用中,仅按标称减速比或额定扭矩比较齿轮箱已不再足够。
更重要的问题是:
完整传动系统能够同时保持多高的精度、刚性和负载能力?
Nabtesco RV 减速机:高刚性与高负载能力
Nabtesco RV 的优势应用场景?
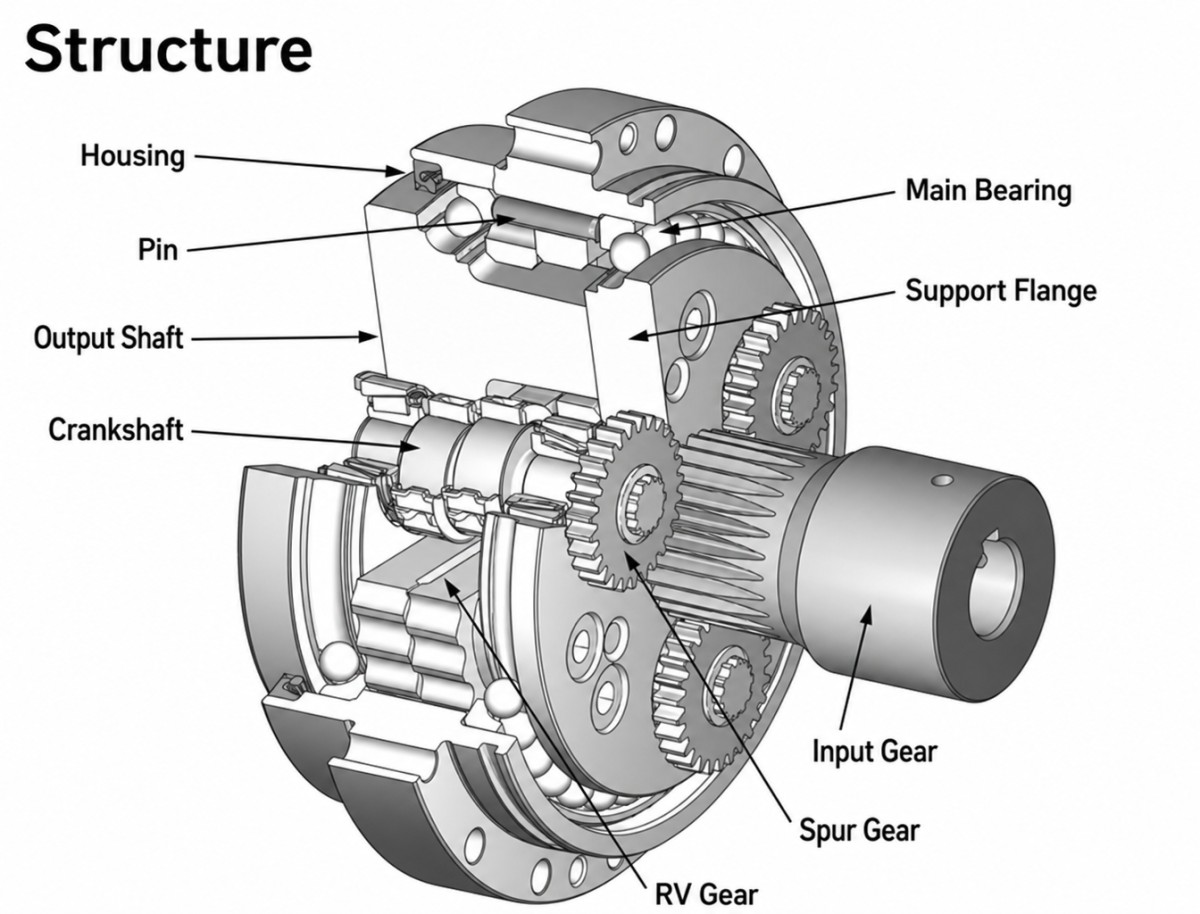
Nabtesco RV 减速机采用将行星齿轮传动与摆线机构相结合的多级传动架构。该架构因提供高刚性、高扭矩容量和强大的外载荷承受能力,已广泛应用于工业机器人。
Nabtesco 当前的 RV 产品资料显示,其多个主要 RV 产品系列的背隙或空程小于 1 arc.min.。
对于许多工业机器人应用而言,这种性能在精度、刚性、负载能力和耐久性之间实现了实用的平衡。
当应用从常规机器人定位要求转向角秒级角度定位和极低传动误差时,挑战便会出现。
RV 架构在哪些方面面临精度权衡?
RV 减速机并非只是大型谐波减速机。其摆线和行星传动架构在齿面啮合、载荷分布、传动误差、制造公差、轴承布置和预紧方面具有自身特点。
因此,降低标称背隙只是问题的一部分。
对于高精度转台、五轴机床、光学定位系统及部分医疗机器人机构等应用,所需的角度精度可能远高于传统角分级齿轮箱规格。
这为专门围绕低背隙和角秒级角度传动精度设计的传动架构创造了机会。
Harmonic Drive:极低背隙与高重复定位精度
Harmonic Drive 为何广泛用于精密机器人?
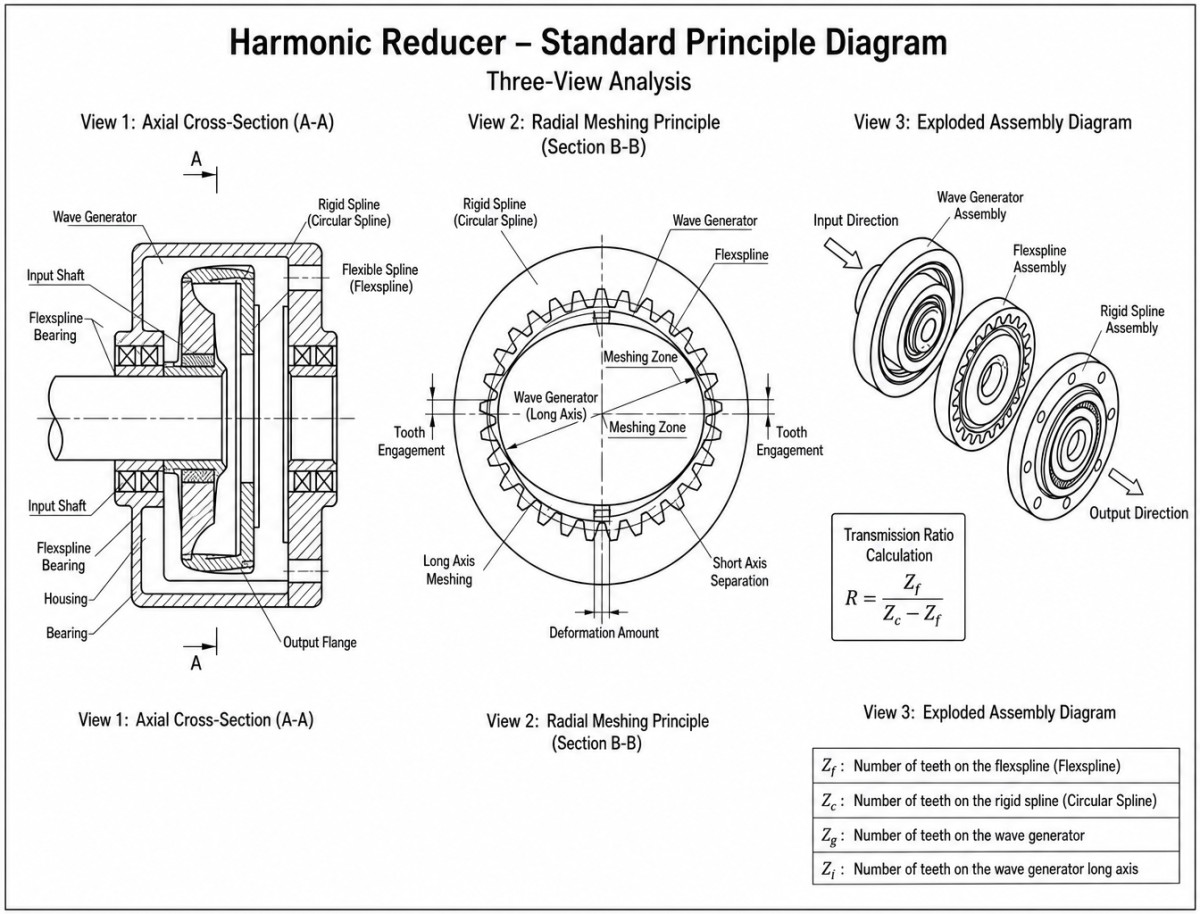
Harmonic Drive 技术利用柔轮的受控弹性变形来传递运动。该技术可在紧凑的封装内实现极高减速比,同时保持极低背隙和出色的重复定位精度。
Harmonic Drive 发布的 CSG-GH 和 CSF-GH 等产品系列规格包括零背隙、低于 1 arc-min 的精度,以及视配置而定的 ±4 至 ±10 arc-sec 重复定位精度。
这使谐波传动对机器人关节、协作机器人、人形机器人、精密定位机构及其他对紧凑性和重复运动至关重要的应用尤具吸引力。
精度与机械刚性之间的权衡
然而,谐波传动的工作原理依赖于弹性变形。因此,在设计完整机械系统时,必须考虑扭转刚度、弹性柔顺性、外载荷、热条件和动态响应。
对于同时要求极低背隙、高外载荷能力和高扭转刚度的应用,工程师可能需要评估完整谐波传动系统是否能够提供足够的刚度裕量。
这并不意味着谐波传动不适用,而是凸显了一个基本的工程权衡:
极低背隙和高重复定位精度并不自动意味着最高的机械刚性。
这也是部分高负载精密应用持续评估行星、RV 及其他传动架构的原因之一。
WITTENSTEIN 精密行星齿轮箱:高效率与高刚性
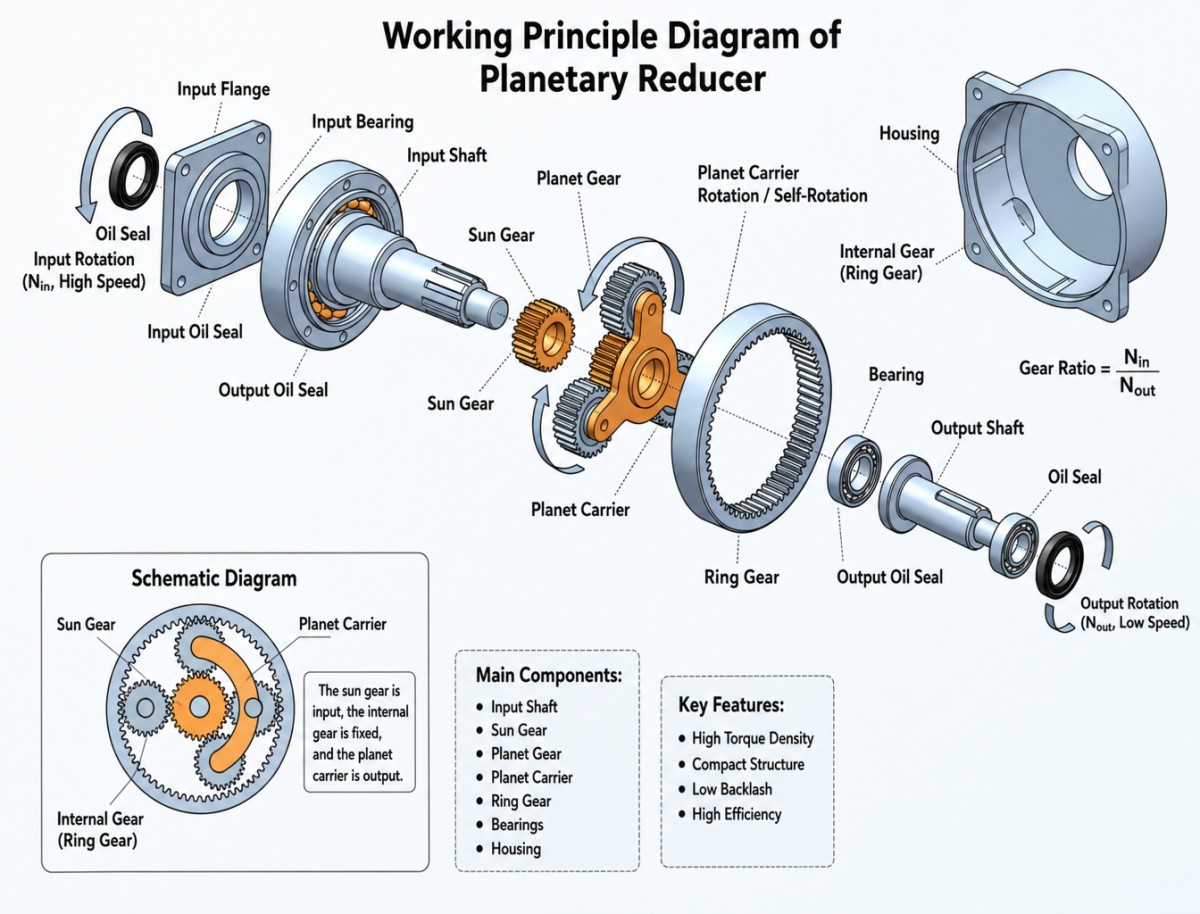
精密行星传动的优势
WITTENSTEIN 精密行星齿轮箱在高性能运动控制领域占据另一重要位置。
行星传动具备多项固有优势,包括高效率、高扭矩密度、紧凑尺寸、高机械刚性和灵活的传动比。
WITTENSTEIN 的 alpha 产品组合包含不同背隙规格和配置,其中包括专为严苛定位应用设计的低背隙版本。
这使精密行星齿轮箱适用于机床、自动化设备、伺服系统、机器人及其他需要高动态性能的应用。
角秒级性能仍存在的差距
挑战在于,传统精密行星传动通常需要依靠极高精度的齿轮、受控装配公差、预紧、轴承布置及其他补偿方法,才能显著降低背隙。
当目标从角分级背隙转向个位数角秒级性能时,传动架构本身变得愈发重要。
这为一种专门围绕先进背隙补偿设计、而非仅依赖传统齿轮制造精度的行星传动创造了潜在的性能空间。
缺失的组合:角秒级精度 + 高刚性
这三种传动架构体现了三种不同的工程路径。
Nabtesco RV 技术强调刚性、负载能力和耐久性。
Harmonic Drive 强调紧凑性、高减速比、低背隙和重复定位精度。
WITTENSTEIN 精密行星技术强调效率、扭矩密度、刚性和精密伺服传动。
但部分应用需要一种难以同时优化的特性组合:
极低背隙 + 高扭转刚度 + 高负载能力 + 紧凑型执行器集成。
这正是无背隙行星执行器概念特别值得关注的地方。
什么是无背隙行星执行器?
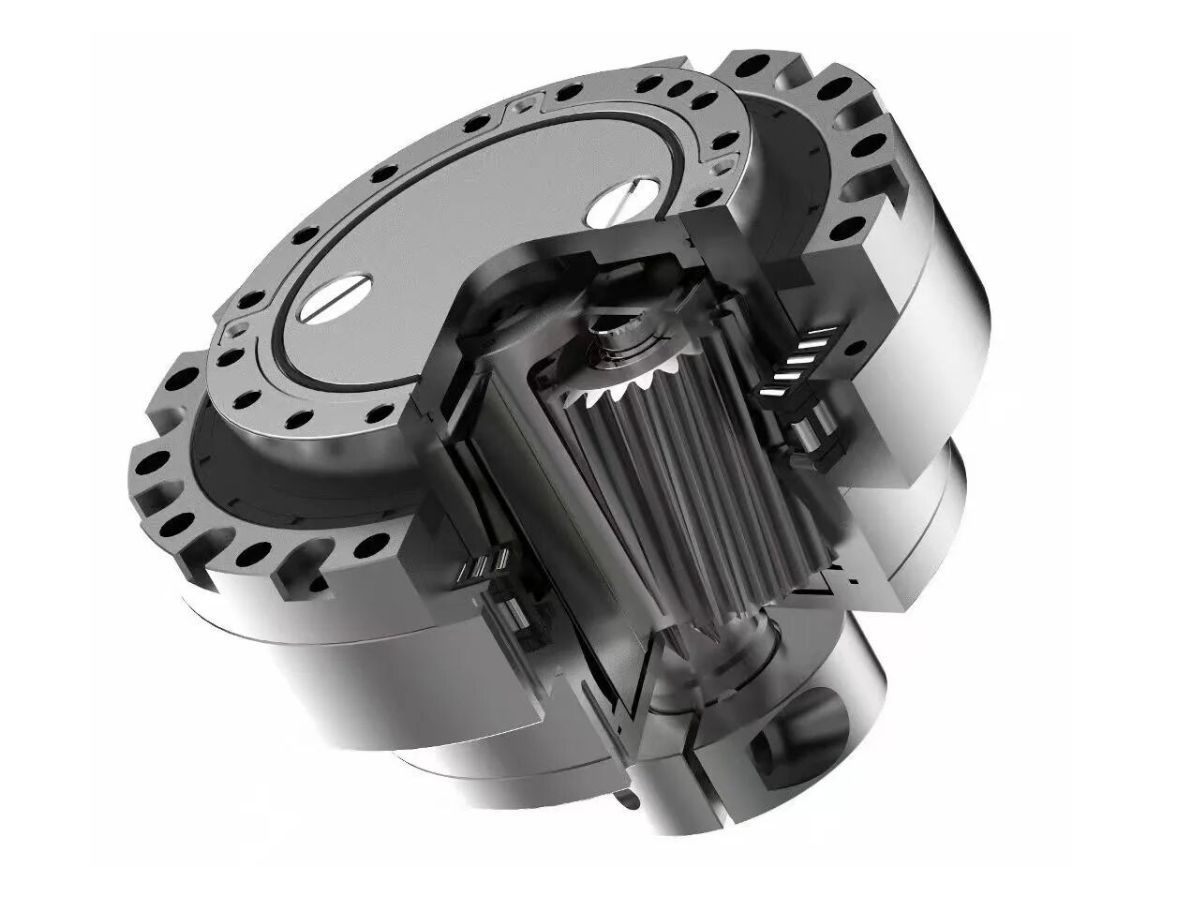
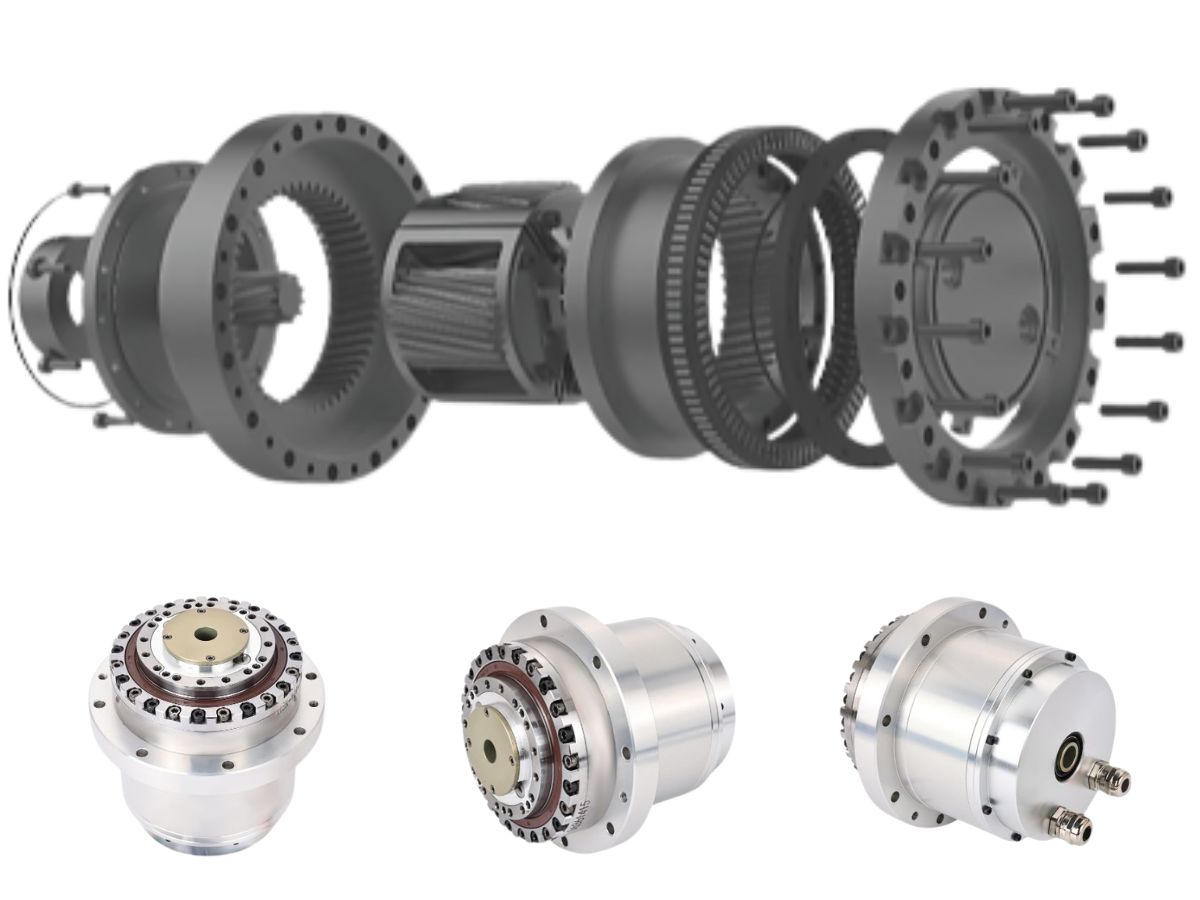
无背隙行星执行器将精密行星传动与旨在最小化或补偿齿轮背隙的机构相结合。
其目标并非仅仅制造公差更严的传统行星齿轮。
相反,传动架构可采用受控预紧、相位错位齿轮元件、差动定位或其他机械补偿方法,以降低有效背隙并提升角度传动精度。
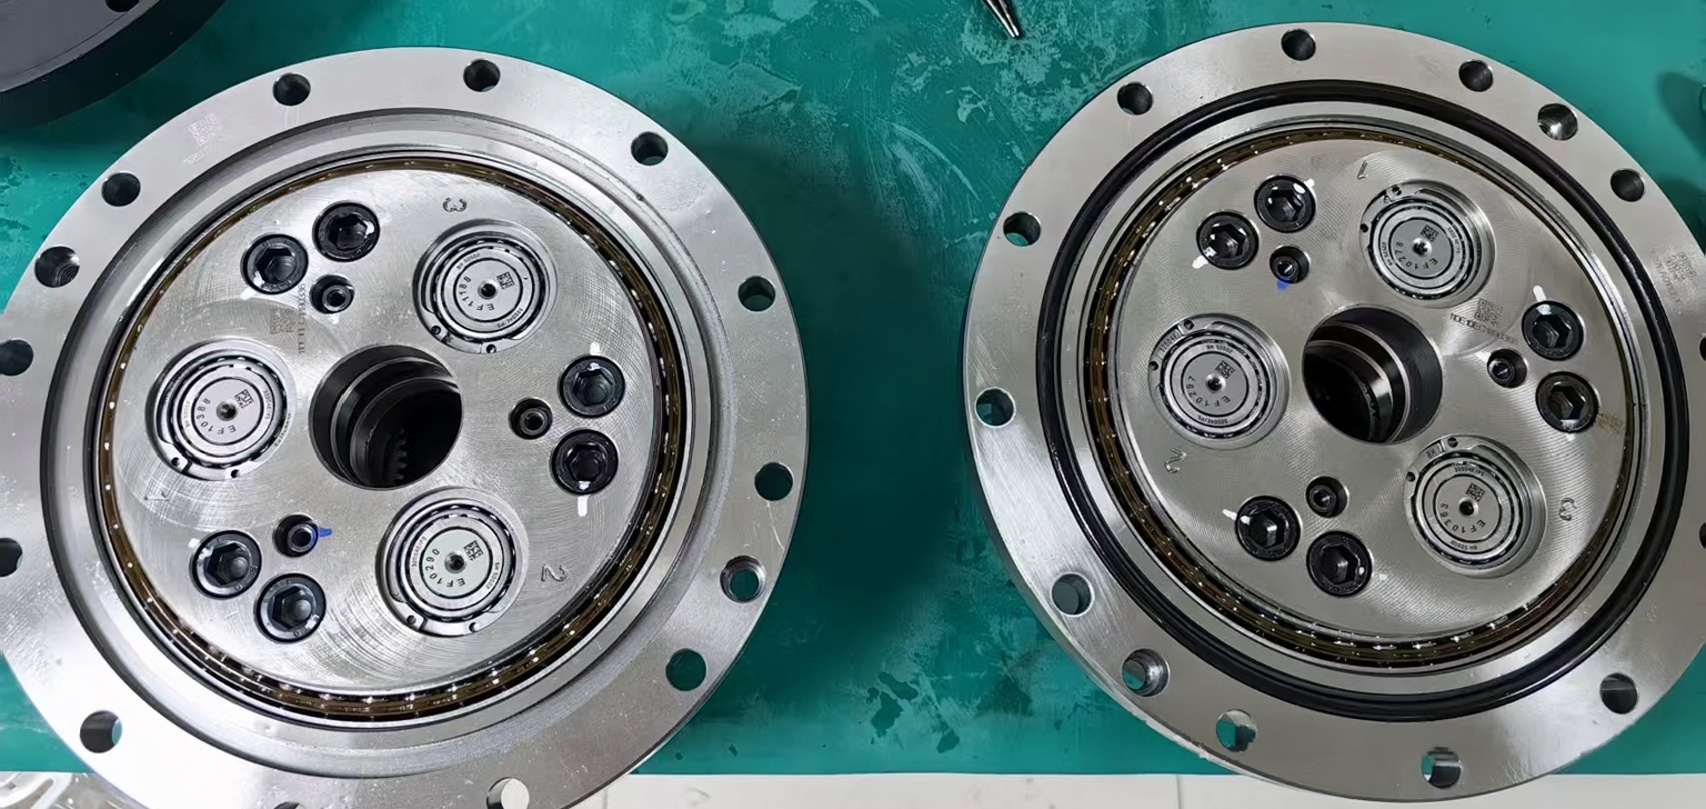
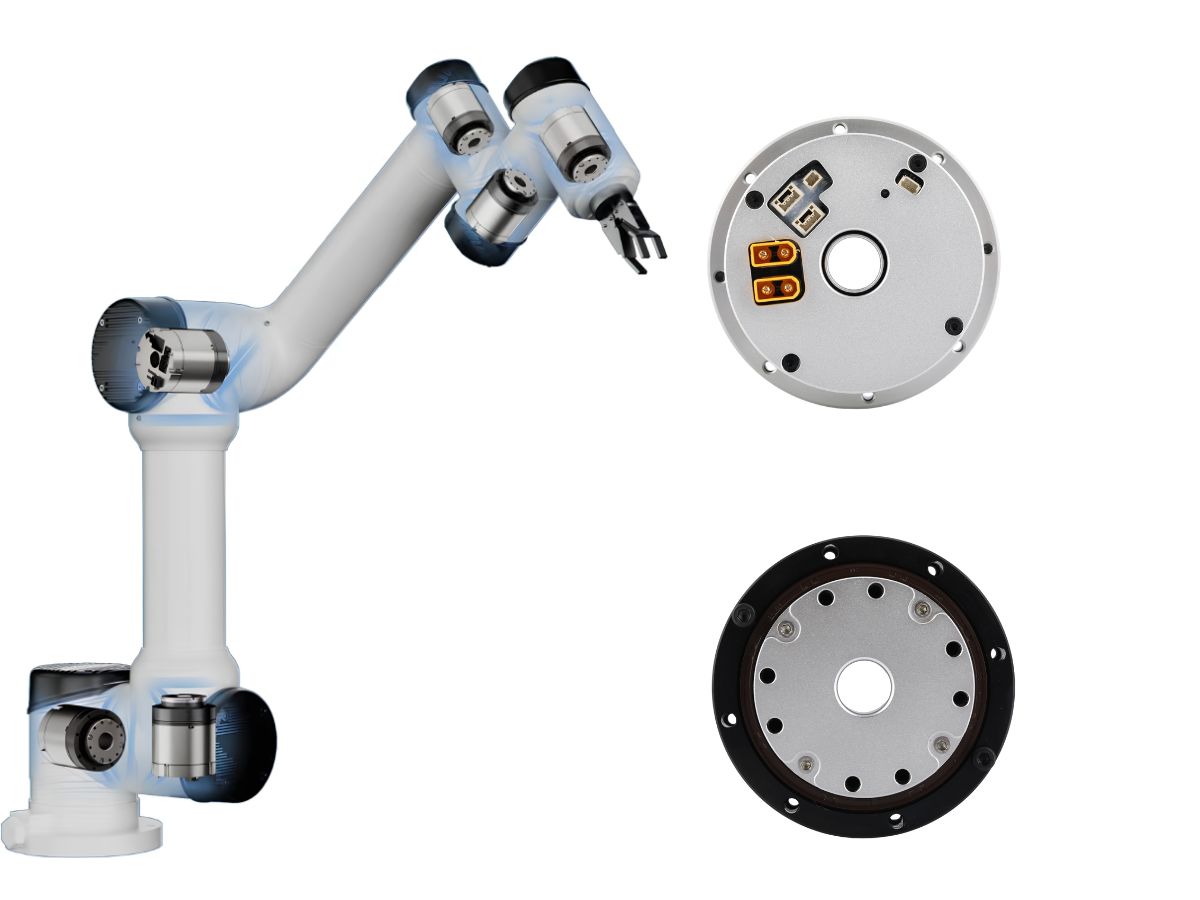
当执行器将行星减速机与伺服电机、编码器、轴承系统、制动器、壳体和控制接口集成时,最终形成的是完整的机器人或工业精密执行器,而非单独的齿轮箱。
无背隙行星执行器如何降低背隙?
相位错位齿轮架构
一种成熟的降低背隙方法是采用具有受控相位关系的多个齿轮元件。
通过在相互啮合的传动元件之间引入微小角度偏移,可减小齿面之间的有效间隙。与传统单路径行星传动相比,这可显著降低背隙。
然而,最终性能仍取决于齿轮精度、预紧、轴承刚度、装配公差、热变形、润滑以及完整传动结构。
因此,低背隙设计应始终通过测得的传动性能进行评估,而不能仅依据齿轮概念。
自调节背隙补偿
一种更先进的方法是自调节背隙补偿机构。
从严格的工程角度而言,自调节意味着该机构能够随工作条件变化自动维持所需的啮合状态。
视具体架构而定,该机构可补偿制造差异、热膨胀、磨损或齿轮啮合变化等因素。
对于 HONPINE 而言,该方法的价值不仅在于实现较低的初始背隙值。其目标是在将低背隙与行星传动固有刚性和负载能力相结合的同时,保持可预测的传动行为。

无背隙行星执行器与 Nabtesco RV 如何比较?
无背隙行星执行器不应被简单视为 Nabtesco RV 减速机的通用替代品。
当高扭矩、高刚性、抗冲击性和长使用寿命是首要要求时,RV 技术仍然非常有效。
当所需角度传动精度显著超出传统 RV 性能范围时,机会便会出现。
例如,如果一台设备同时需要:
高结构刚性 和
个位数角秒级传动精度
那么,采用先进背隙补偿机构的精密行星执行器可能提供不同的解决路径。
在这种情况下,目标不仅仅是使 RV 减速机更小或更快,而是采用一种围绕精度与刚性综合需求优化的不同传动架构。
无背隙行星执行器与 Harmonic Drive 如何比较?
当紧凑尺寸、高减速比、低背隙和重复定位精度是主要要求时,Harmonic Drive 仍是强有力的选择。
然而,某些高负载旋转应用更强调扭转刚度、外部负载能力、力矩刚度和抗变形能力。
这为精密行星执行器创造了潜在应用空间。
因此,设计目标并不是:
行星传动优于谐波传动。
更有意义的工程问题是:
行星传动架构能否在保留行星传动相关机械刚性的同时,实现足够低的背隙?
当答案为肯定时,行星执行器便成为高刚性精密应用中 Harmonic Drive 的潜在替代方案。
无背隙行星执行器与 WITTENSTEIN 行星齿轮箱如何比较?
WITTENSTEIN 已提供高精度行星齿轮箱和低背隙配置。
因此,无背隙行星执行器的区别并非简单的“行星与行星”之争。
真正的差异在于背隙补偿架构以及执行器集成性能的水平。
传统精密行星齿轮箱可通过高精度齿轮、制造公差、装配控制和预紧实现低背隙。
更先进的无背隙行星执行器可进一步将专用补偿机构与行星传动和伺服系统集成。
对于以角秒级传动精度为目标的应用,这种架构差异可能具有重要意义。
无背隙行星执行器可以解决哪些问题?
升级相位错位行星传动
相位错位或预紧式行星机构已经为低背隙传动提供了一条路径。
然而,随着应用对角度精度的要求日益严格,最终可能需要更先进的补偿架构。
无背隙行星执行器可提供一条从传统低背隙行星传动升级至更严苛角度传动性能的路径。
为谐波传动提供高刚性替代方案
在谐波传动能够提供所需精度、但机械系统需要更大刚度裕量的应用中,无背隙行星执行器提供了另一种传动选择。
这可能适用于高负载机器人轴、五轴机床、精密转台、航空航天装配设备及其他同时需要精度和刚性的机构。
为 RV 传动提供精密替代方案
对于当前因 RV 减速机的刚性和负载能力而采用它、但又需要显著更严苛角度传动精度的应用,无背隙行星执行器可提供另一条设计路径。
目标并不是取代每一种 RV 应用,而是解决精度要求已成为限制因素的那部分应用。
无背隙行星执行器的应用
五轴机床
五轴转台和摆动轴需要兼顾角度精度、刚性、动态响应和抵抗加工力,这是一种艰难的组合。
对于这些系统,仅降低背隙并不够。传动系统还必须在外部负载下保持足够的刚性。
因此,当同时需要角秒级定位和高机械刚性时,可考虑采用无背隙行星执行器。
航空航天装配设备
航空航天装配系统通常需要在承载大负载的同时满足严苛的定位精度要求。
传动系统必须在抵抗外部力矩并保持长期机械稳定性的同时,维持精确的角度定位。
这使高刚性、低背隙行星驱动成为部分航空航天应用中具有吸引力的架构。
手术机器人
手术机器人机构需要在高度受限的机械空间内实现紧凑、精确且可重复的运动。
根据关节结构和负载要求,在需要更高机械刚性的场合,无背隙行星执行器可作为谐波传动的替代方案。
精密转台与自动化
精密转台、分度系统、检测设备、半导体自动化及其他旋转机构可受益于低传动背隙和高机械刚性。
对于这些应用,执行器级集成还可将电机、减速机、编码器、轴承、制动器和壳体整合为一个组件,从而简化机械设计。
无背隙行星执行器为何可创造新的精密传动类别?
无背隙行星执行器的价值不仅仅是更低的背隙数值。
其潜在优势来自于同时优化多个参数:
背隙 + 扭转刚度 + 扭矩密度 + 传动精度 + 负载能力 + 动态响应 + 使用寿命。
这一点非常重要,因为如果刚性不足,即使齿轮箱具有极低背隙,仍可能无法实现预期的系统级精度。
同样,如果齿轮箱传动误差对于应用而言过大,即使其刚性很高,也可能需要额外补偿。
因此,下一代精密执行器需要作为完整机械系统进行评估,而不能仅依据单一规格。
从精密齿轮箱到无背隙行星执行器
从精密齿轮箱演进至精密执行器,是现代运动控制中的重要一步。
工程师不再仅评估减速机,而是日益需要考虑完整的运动链:
伺服电机 + 行星传动 + 背隙补偿 + 编码器 + 轴承 + 制动器 + 壳体 + 控制系统
这种集成架构可减少机械集成工作量,同时使执行器制造商能够将传动和控制组件作为一个系统进行优化。
对于机器人制造商、机床制造商、航空航天设备制造商和精密自动化企业而言,这可简化系统开发,并提高不同设备轴之间的一致性。
HONPINE 无背隙行星执行器
HONPINE 正在为传统传动架构难以平衡背隙、刚性、扭矩密度和角度精度的应用开发精密行星执行器解决方案。
目标并非在每种应用中简单取代 Nabtesco RV 减速机、Harmonic Drive 齿轮箱或 WITTENSTEIN 行星齿轮箱。
相反,HONPINE 的方法聚焦于一项特定性能需求:
行星执行器能否在保留精密行星架构所期望的高刚性和负载能力的同时,实现角秒级传动精度?
这正是 HONPINE 无背隙行星执行器背后的工程方向。
对于传统 RV 传动无法提供足够角度精度、谐波传动无法提供所需刚度裕量,或传统行星传动无法达到所需背隙水平的应用,无背隙行星执行器提供了另一种选择。
高精度应用的 Nabtesco RV 替代方案
对于寻找 Nabtesco RV 替代方案的工程师而言,关键比较不应局限于额定扭矩或减速比。
应评估:
背隙和空程
角度传动误差
扭转刚度
径向和轴向负载能力
力矩刚度
持续扭矩和峰值扭矩
定位精度
重复定位精度
热性能
使用寿命
当角秒级角度精度成为关键要求时,传动架构本身便成为解决方案的重要组成部分。
高刚性应用的 Harmonic Drive 替代方案
对于评估 Harmonic Drive 替代方案的工程师而言,核心问题是应用是否需要在精度和机械刚度之间实现不同的平衡。
当系统需要以下特性时,可考虑无背隙行星执行器:
低背隙 + 高扭转刚度 + 高负载能力 + 精密旋转定位。
这使其尤其适用于高负载旋转轴、机床、航空航天设备及部分机器人应用。
WITTENSTEIN 行星齿轮箱替代方案
对于当前使用精密行星齿轮箱的应用,下一个性能提升阶段可能是在保持行星传动优势的同时,进一步显著降低背隙。
无背隙行星执行器通过其补偿架构满足这一要求,而不是仅仅依赖日益严格的制造公差。
这为传统低背隙行星传动无法提供所需角度精度的应用创造了潜在的 WITTENSTEIN 行星齿轮箱替代方案。
结论:精度与刚性之间的新平衡
Nabtesco RV、Harmonic Drive 和 WITTENSTEIN 均已为严苛运动控制应用建立了重要的传动技术。
工程问题并非哪一种技术在所有情况下都更好。
更重要的问题是传动系统能否提供所需的组合:
精度 + 刚性 + 负载能力 + 扭矩密度 + 动态响应 + 长期稳定性。
对于传统 RV 传动达到其精度极限、谐波传动无法提供所需刚度裕量,或传统行星传动无法实现足够低背隙的应用,无背隙行星执行器提供了另一种值得考虑的传动架构。
HONPINE 的目标是将这一架构推进至新的性能范围:具备高行星传动刚性和集成执行器设计的角秒级精度。
如果您的应用需要极低背隙、高刚性和精密旋转定位,请联系 HONPINE 获取技术资料和应用评估。
阅读更多
进一步了解鸿磐的故事以及与精密传动相关的行业趋势。
 如何选择人形机器人关节电机?在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
 OMG 超紧凑型内置扭矩传感器谐波关节模组鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
 机器人领域中谐波减速器的优势在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
 谐波关节模组如何赋能仿生人形机器人发展仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。
 24V 48V 机器人关节模组:为机器人与自动化选择合适的电压在选择机器人关节模组时,电压匹配是一个关键因素,它直接影响设备的性能、安全性、兼容性和运行稳定性。机器人、伺服电机和控制器等电气部件都被设计为在特定电压范围内运行。电压不足会导致动力不足、响应缓慢,甚至无法启动;电压过高则可能烧毁电路或缩短其使用寿命。鸿磐 的标准关节模组包括两种电压:24V 和 48V。它们各自发挥独特作用,以确保机器人和自动化设备的高效运行。
 回程间隙 ≤ 1 Arcmin:鸿磐 RV减速器助力微纳焊接机器人提升生产效率采用兼具高精度、高刚性和高可靠性的RV减速器作为底层支撑,可提升焊接机械的市场竞争力。选用配备 鸿磐 RV减速器的机器人手臂,有助于提升焊接质量并延长机械设备的使用寿命。
 如何选择最佳机器人关节模组供应商?机器人臂在各个领域中发挥着重要作用,例如智能制造、医疗设备和航空航天。作为机器人臂的核心部件,关节模组具有结构紧凑、模块化设计、轻量化、高精度以及安全可靠等特点。这些关节模组驱动机器人臂的旋转运动,直接影响系统的运动控制质量和精度。优化关节模组的设计和性能,可以进一步提高机器人臂的运动控制精度、稳定性和响应效率,以满足不同应用场景中的严苛要求。
 为什么RV减速器需要齿廓修形?如何进一步降低回程间隙和传动误差?RV减速器旨在为机器人关节、工业回转工作台和精密机械等高要求应用提供高扭矩、高刚度和精确运动。然而,要实现低回程间隙和稳定的传动精度,仅依靠高精度加工是不够的。摆线齿廓修形还必须考虑制造公差、装配误差、载荷引起的变形、热膨胀和润滑条件。本文将探讨RV减速器为何需要齿廓修形、不同修形方法如何影响啮合,以及工程师如何通过齿廓设计、误差预算、结构分析、精密制造和验证测试,进一步控制回程间隙和传动误差。
 空心机器人关节模块:为什么线缆布线对机器人关节至关重要?空心机器人关节模块为电源线、信号线、气动管路及其他末端执行器连接提供内部通道。与外部线缆布线相比,空心关节模块有助于减少线缆暴露,提高系统集成度,并为机械臂形成更简洁的运动路径。本文将说明内部线缆布线为何对机器人关节至关重要,以及为机器人应用选择空心关节模块时需要考虑的因素。
 Nabtesco RV vs Harmonic Drive vs WITTENSTEIN:为何无背隙行星执行器正在兴起Nabtesco RV、Harmonic Drive 和 WITTENSTEIN 均已在机器人、机床、自动化和精密运动控制领域建立了成熟的传动解决方案。然而,对于同时要求角秒级定位精度和高机械刚性的应用,背隙、扭转刚度、负载能力和传动精度之间的不同权衡会显现出来。这使得人们对无背隙行星执行器的兴趣日益增长,该执行器将行星传动的刚度和扭矩密度与先进的背隙补偿相结合。本文将比较 Nabtesco RV、Harmonic Drive 和 WITTENSTEIN 精密行星减速机的特性,并探讨无背隙行星执行器可在哪些场景下提供替代解决方案。
 机器人关节执行器选型:从惯量匹配到系统级优化选择机器人关节执行器并不只是匹配电机扭矩或实现合适的惯量比。在实际机器人系统中,减速比、负载谱、热性能、机械刚度、传动非线性、编码器架构、控制带宽和使用寿命都会相互作用,共同决定最终结果。某个关节可能满足其峰值扭矩要求,但在实际运行中仍可能出现振动、过热、定位误差或过早磨损。本文探讨机器人关节执行器选型背后的工程逻辑,并说明为何从单参数匹配转向系统级优化能够带来更可靠、更可预测的机器人关节性能。



双击
我们提供谐波减速器、行星减速器、机器人关节电机、机器人旋转执行器、RV减速器、机器人末端执行器、灵巧机器人手
 如何选择人形机器人关节电机?在选择人形机器人关节电机时,必须考虑响应速度、结构设计、性价比和散热等因素。
 什么是机器人关节电机?如何选择最佳机器人旋转关节电机?在核心机器人关节传动解决方案中,行星和谐波旋转执行器各有优势。根据应用需求选择合适的类型,对于实现性能和成本之间的最佳平衡至关重要。
 OMG 超紧凑型内置扭矩传感器谐波关节模组鸿磐 TCHL 系列谐波关节模组是一款具有颠覆性意义的产品,在轻量化设计、集成度和连接便捷性等多个方面实现了突破性提升。本文将为您解析其革命性升级。
 机器人领域中谐波减速器的优势在快速发展的机器人世界中,精度和效率至关重要。凭借其紧凑的结构、高减速比、高定位精度和高扭矩容量,谐波减速器已成为机器人手臂和人形机器人等应用中首选的运动控制解决方案,在这些应用中,空间和重量是关键因素。
 谐波关节模组如何赋能仿生人形机器人发展仿生机器人是高端装备制造的驱动引擎,推动人类从制造智能迈向理解智能。它们需要高精度关节模组、智能传感装置以及高性能控制芯片和算法协同工作。典型的仿生人形机器人具有10–40个自由度。模块化谐波关节模组可简化系统集成、提高可靠性并增强可维护性。
 24V 48V 机器人关节模组:为机器人与自动化选择合适的电压在选择机器人关节模组时,电压匹配是一个关键因素,它直接影响设备的性能、安全性、兼容性和运行稳定性。机器人、伺服电机和控制器等电气部件都被设计为在特定电压范围内运行。电压不足会导致动力不足、响应缓慢,甚至无法启动;电压过高则可能烧毁电路或缩短其使用寿命。鸿磐 的标准关节模组包括两种电压:24V 和 48V。它们各自发挥独特作用,以确保机器人和自动化设备的高效运行。
 如何选择最佳机器人关节模组供应商?机器人臂在各个领域中发挥着重要作用,例如智能制造、医疗设备和航空航天。作为机器人臂的核心部件,关节模组具有结构紧凑、模块化设计、轻量化、高精度以及安全可靠等特点。这些关节模组驱动机器人臂的旋转运动,直接影响系统的运动控制质量和精度。优化关节模组的设计和性能,可以进一步提高机器人臂的运动控制精度、稳定性和响应效率,以满足不同应用场景中的严苛要求。
 为什么RV减速器需要齿廓修形?如何进一步降低回程间隙和传动误差?RV减速器旨在为机器人关节、工业回转工作台和精密机械等高要求应用提供高扭矩、高刚度和精确运动。然而,要实现低回程间隙和稳定的传动精度,仅依靠高精度加工是不够的。摆线齿廓修形还必须考虑制造公差、装配误差、载荷引起的变形、热膨胀和润滑条件。本文将探讨RV减速器为何需要齿廓修形、不同修形方法如何影响啮合,以及工程师如何通过齿廓设计、误差预算、结构分析、精密制造和验证测试,进一步控制回程间隙和传动误差。
 空心机器人关节模块:为什么线缆布线对机器人关节至关重要?空心机器人关节模块为电源线、信号线、气动管路及其他末端执行器连接提供内部通道。与外部线缆布线相比,空心关节模块有助于减少线缆暴露,提高系统集成度,并为机械臂形成更简洁的运动路径。本文将说明内部线缆布线为何对机器人关节至关重要,以及为机器人应用选择空心关节模块时需要考虑的因素。
 Nabtesco RV vs Harmonic Drive vs WITTENSTEIN:为何无背隙行星执行器正在兴起Nabtesco RV、Harmonic Drive 和 WITTENSTEIN 均已在机器人、机床、自动化和精密运动控制领域建立了成熟的传动解决方案。然而,对于同时要求角秒级定位精度和高机械刚性的应用,背隙、扭转刚度、负载能力和传动精度之间的不同权衡会显现出来。这使得人们对无背隙行星执行器的兴趣日益增长,该执行器将行星传动的刚度和扭矩密度与先进的背隙补偿相结合。本文将比较 Nabtesco RV、Harmonic Drive 和 WITTENSTEIN 精密行星减速机的特性,并探讨无背隙行星执行器可在哪些场景下提供替代解决方案。
 机器人关节执行器选型:从惯量匹配到系统级优化选择机器人关节执行器并不只是匹配电机扭矩或实现合适的惯量比。在实际机器人系统中,减速比、负载谱、热性能、机械刚度、传动非线性、编码器架构、控制带宽和使用寿命都会相互作用,共同决定最终结果。某个关节可能满足其峰值扭矩要求,但在实际运行中仍可能出现振动、过热、定位误差或过早磨损。本文探讨机器人关节执行器选型背后的工程逻辑,并说明为何从单参数匹配转向系统级优化能够带来更可靠、更可预测的机器人关节性能。
 如何选择小型谐波执行器?HONPINE 11系列小型谐波执行器为精密自动化应用提供紧凑、高性能的旋转运动解决方案。提供空心轴或实心轴、48V或220V选项、可选制动器、绝对值编码器以及不同减速比,11系列专为需要紧凑尺寸、可控扭矩和精确定位的应用而设计。
- harmonic reducer
- harmonic drive
- harmonic transmission
- planetary gearbox
- precision planetary gearbox
- planetary reducer
- planetary gearboxes
- honpine
- RV reducer
- precision transmission
- harmonic drive reducers
- precision gearbox
- harmonic drive technology
- harmonic
- small
- precision
- planetary
- robotic joint
- servo
- actuator
- rv reducers
- harmonic drive gearboxes
- wittenstein planetary gearbox
- planetary actuator
- precision actuator
- 精密齿轮